Quien busca una comparativa de humanoides Unitree normalmente ya ha decidido que quiere un robot real, que se pueda pedir y que tenga una tarifa en euros. La pregunta es cuál. En esta guía ponemos uno al lado del otro los cinco modelos que Abra Robotics, que suministra la gama Unitree en España con soporte en inglés, tiene en tarifa: G1, R1, H2, G1-D y R1-D. Las especificaciones proceden de las páginas oficiales de Unitree y los precios, de nuestra tarifa para usuario final.
Las especificaciones, comparadas
Valores declarados por el fabricante para la configuración base. La carga por brazo varía mucho según la postura del brazo, así que debe leerse como un orden de magnitud.
| Modelo | Altura | Peso con batería | Grados de libertad | Autonomía | Carga por brazo |
|---|---|---|---|---|---|
| R1 | 1230 mm | ~27–29 kg | 20 (Air), 26 (R1), 26–40 (EDU) | ~1 h | no declarada |
| G1 | 1320 mm | ~35 kg | 23 (base), 23–43 (EDU) | ~2 h | ~2 kg (base), ~3 kg (EDU) |
| H2 | 1820 mm | ~70 kg | 31 | ~3 h | ~7 kg nominales, ~15 kg de pico |
| G1-D | 1260–1680 mm (columna) | ~90 kg | 17 (Standard), 19 (versión móvil), sin contar los efectores finales | ~2 h (Standard), ~6 h (móvil) | ~3 kg |
| R1-D | de 700 mm a 1600 mm según la versión | ~11–32 kg | 15–22 con pinza | ~1,5 h | 2–4 kg |
Fuentes: páginas de producto G1, R1, H2, G1-D y R1-D en unitree.com.
Precios (sin IVA)
| Modelo | Versión de entrada | Versión para desarrollo |
|---|---|---|
| R1 | R1 Basic 8.262 €, R1 Air 7.190 € | R1 Edu Standard (U1) desde 14.930 €, R1 Edu Smart (U2) desde 17.608 € |
| G1 | G1 Air 19.809 € | G1-U1 desde 38.005 €, G1-U2 desde 46.809 € |
| H2 | H2 Air 43.874 € | H2 EDU 68.085 € |
| G1-D | Standard (soporte fijo) desde 38.005 € | Flagship (base móvil) desde 51.944 € |
| R1-D | Dual-Arm R1-D configuración y precio a consultar | |
Precios en euros, sin IVA; el transporte y el seguro se presupuestan en la oferta. La lista completa de configuraciones está en la tarifa Unitree.

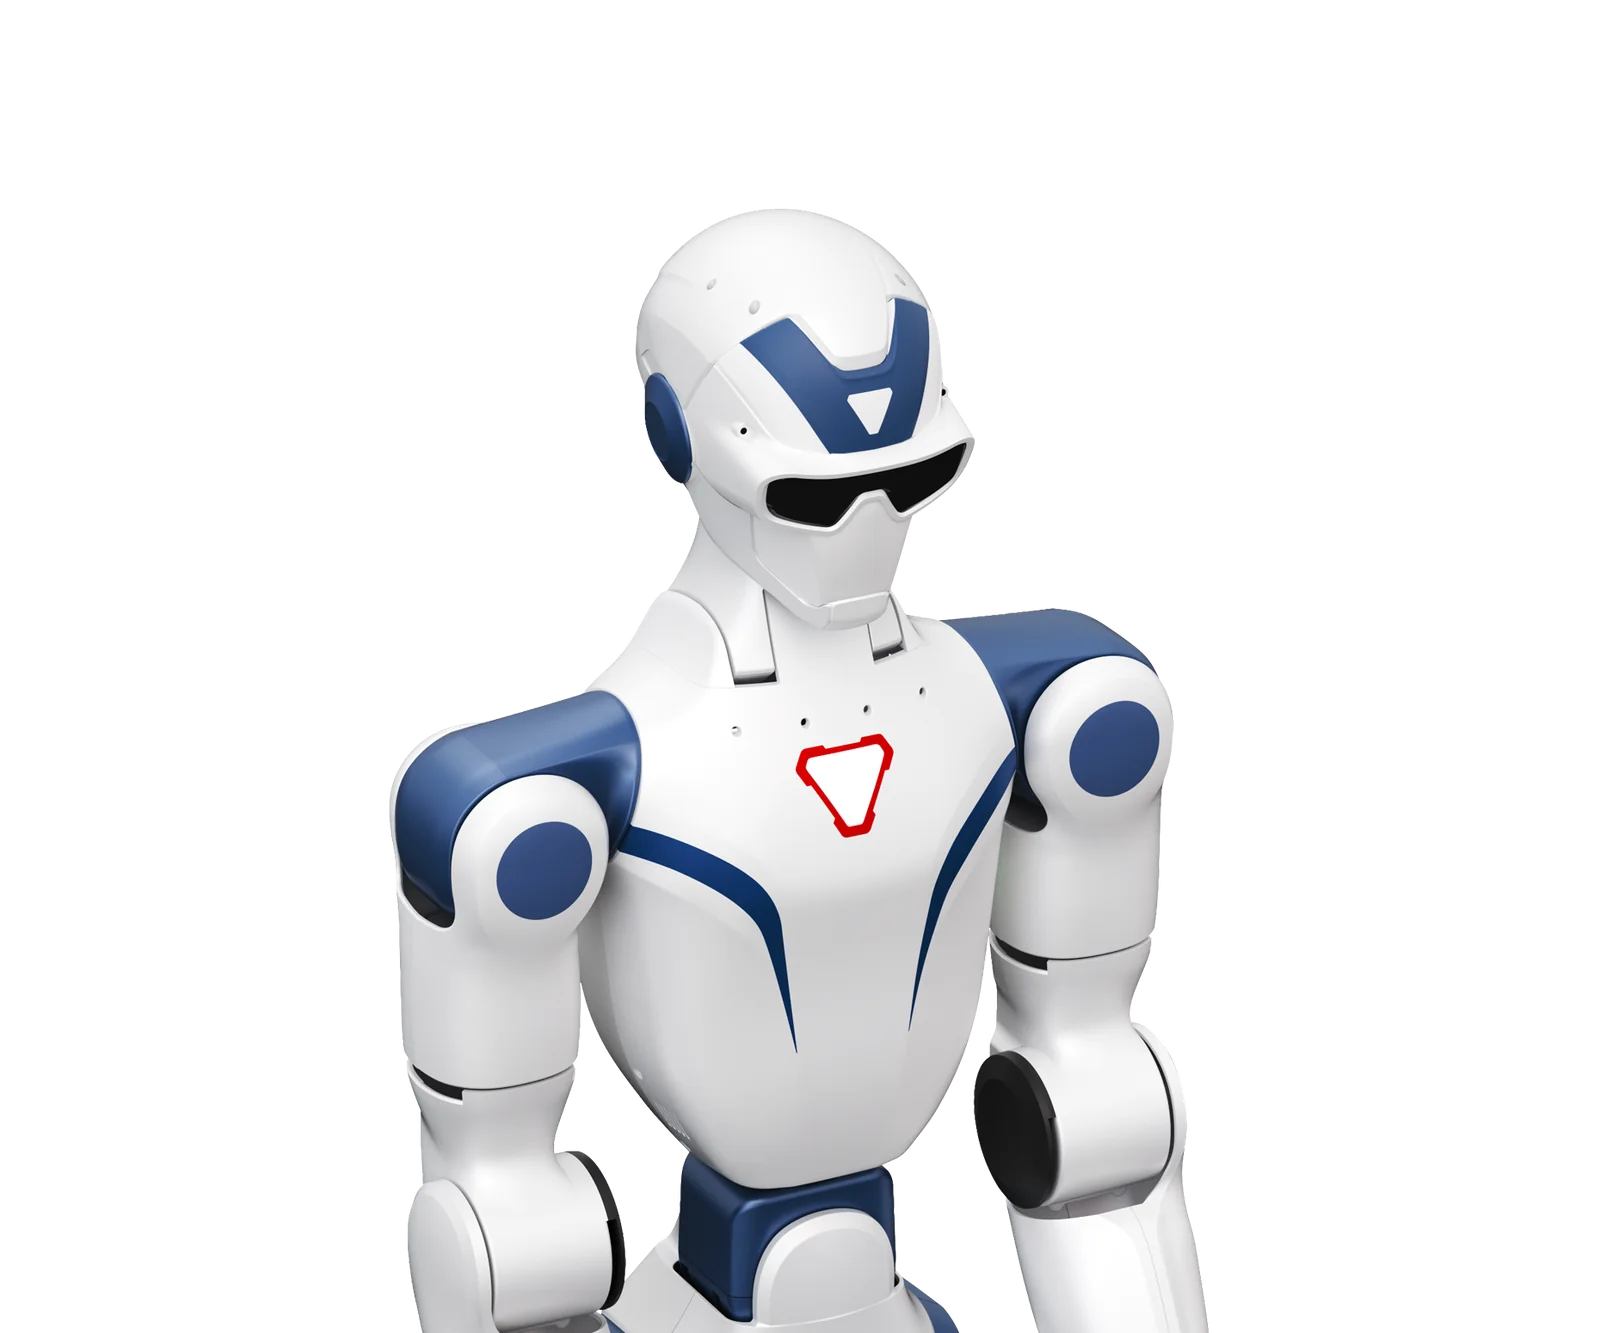
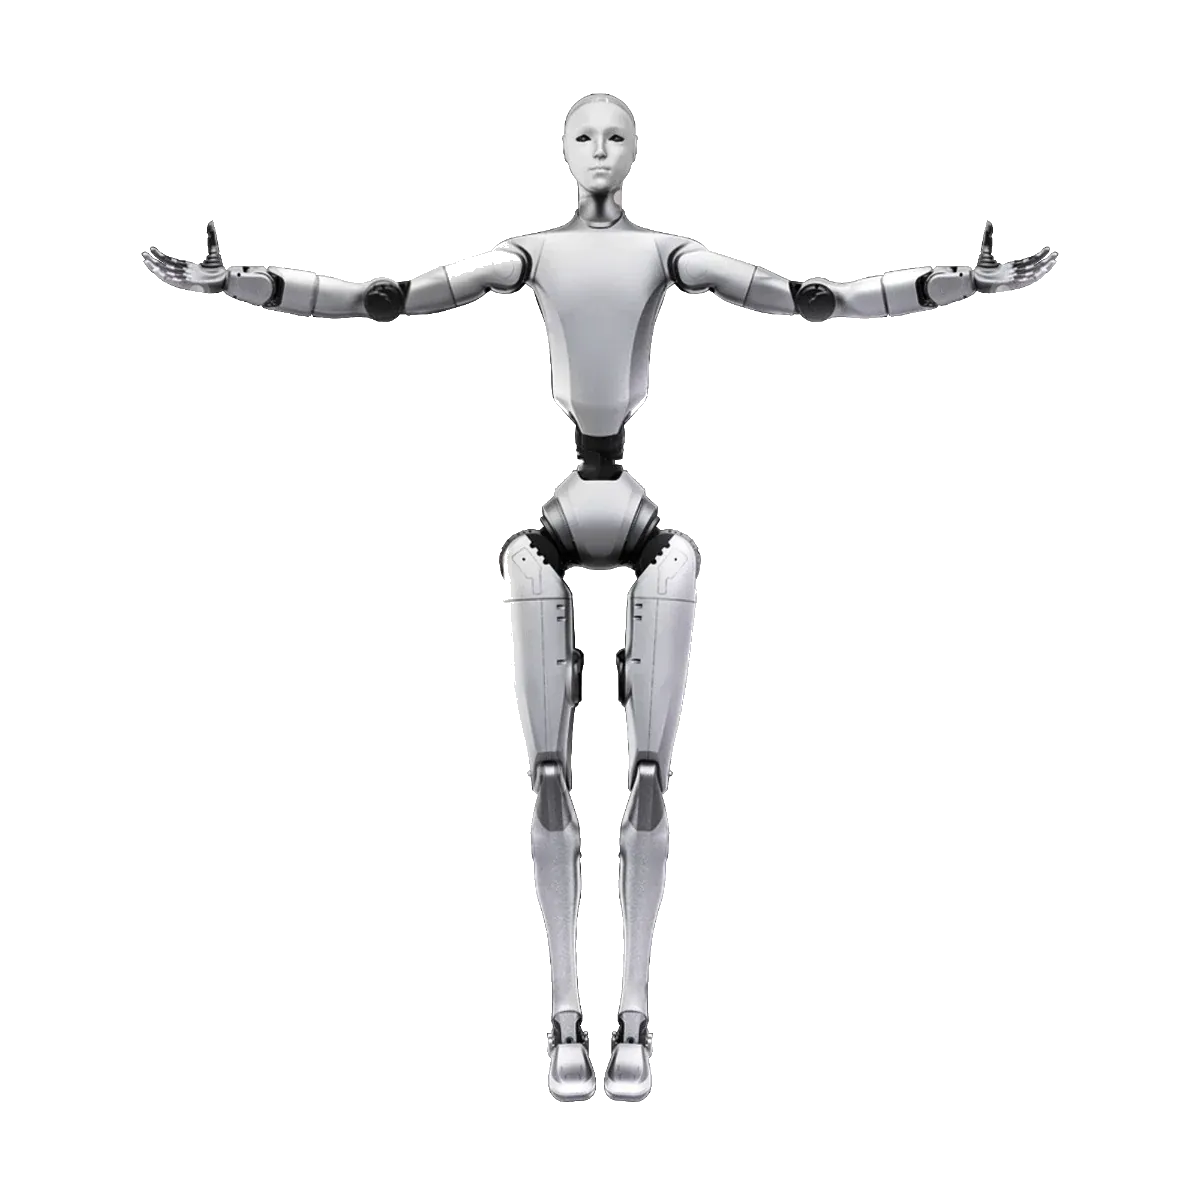
G1: la plataforma de investigación más extendida
El G1 mide 1,32 m, pesa unos 35 kg y monta una batería extraíble de 9000 mAh que da alrededor de 2 horas de uso. La versión base tiene 23 grados de libertad (6 por pierna, 5 por brazo). Las versiones EDU llegan hasta 43 grados de libertad con las manos Dex3-1 de tres dedos y las muñecas opcionales, elevan el par máximo en la rodilla de 90 a 120 N·m y admiten un módulo de cálculo NVIDIA Jetson Orin.
El punto clave: el desarrollo secundario (SDK, acceso a las articulaciones, ROS 2) está previsto en las versiones EDU. Si el robot se destina a tesis, artículos científicos o integraciones de software, hay que partir del G1-U1 hacia arriba. Para orientarse entre las siglas U1–U10 está la guía qué versión del G1 elegir; para el software, programar el G1.
R1: el presupuesto más bajo
El R1 mide 1,23 m y pesa entre 27 y 29 kg. Unitree lo vende en tres niveles: Air (20 grados de libertad, cámara monocular), R1 (26 grados de libertad, cámara binocular, cintura y cabeza motorizadas) y EDU (26–40 grados de libertad, manos y módulo Orin opcionales). La autonomía declarada es de alrededor de 1 hora en todas las versiones.
También aquí el desarrollo secundario solo está previsto en la EDU, así que para un laboratorio el precio realista empieza en 14.930 € (R1 Edu Standard, R1-U1), no en los 7.190 € del R1 AIR. Sigue siendo el humanoide bípedo más económico de la tarifa y encaja en cursos, docencia y primeras pruebas de aprendizaje por refuerzo.
H2: cuando hace falta la talla adulta
El H2 mide 1,82 m, pesa unos 70 kg y tiene 31 grados de libertad: 6 por pierna, 7 por brazo, 3 en la cintura y 2 en la cabeza. El par máximo llega a 360 N·m en las piernas y 120 N·m en los brazos. La batería de 15 Ah (0,972 kWh) da unas 3 horas. La carga nominal por brazo es de unos 7 kg, con picos en torno a 15 kg.
Hace falta espacio, una zona de pruebas adecuada al peso y un caso de uso que exija de verdad la escala humana (interacción con personas, puestos pensados para un adulto). El desarrollo secundario está previsto en el H2 EDU. Más información: el Unitree H2 en España.
G1-D y R1-D: torsos para la manipulación
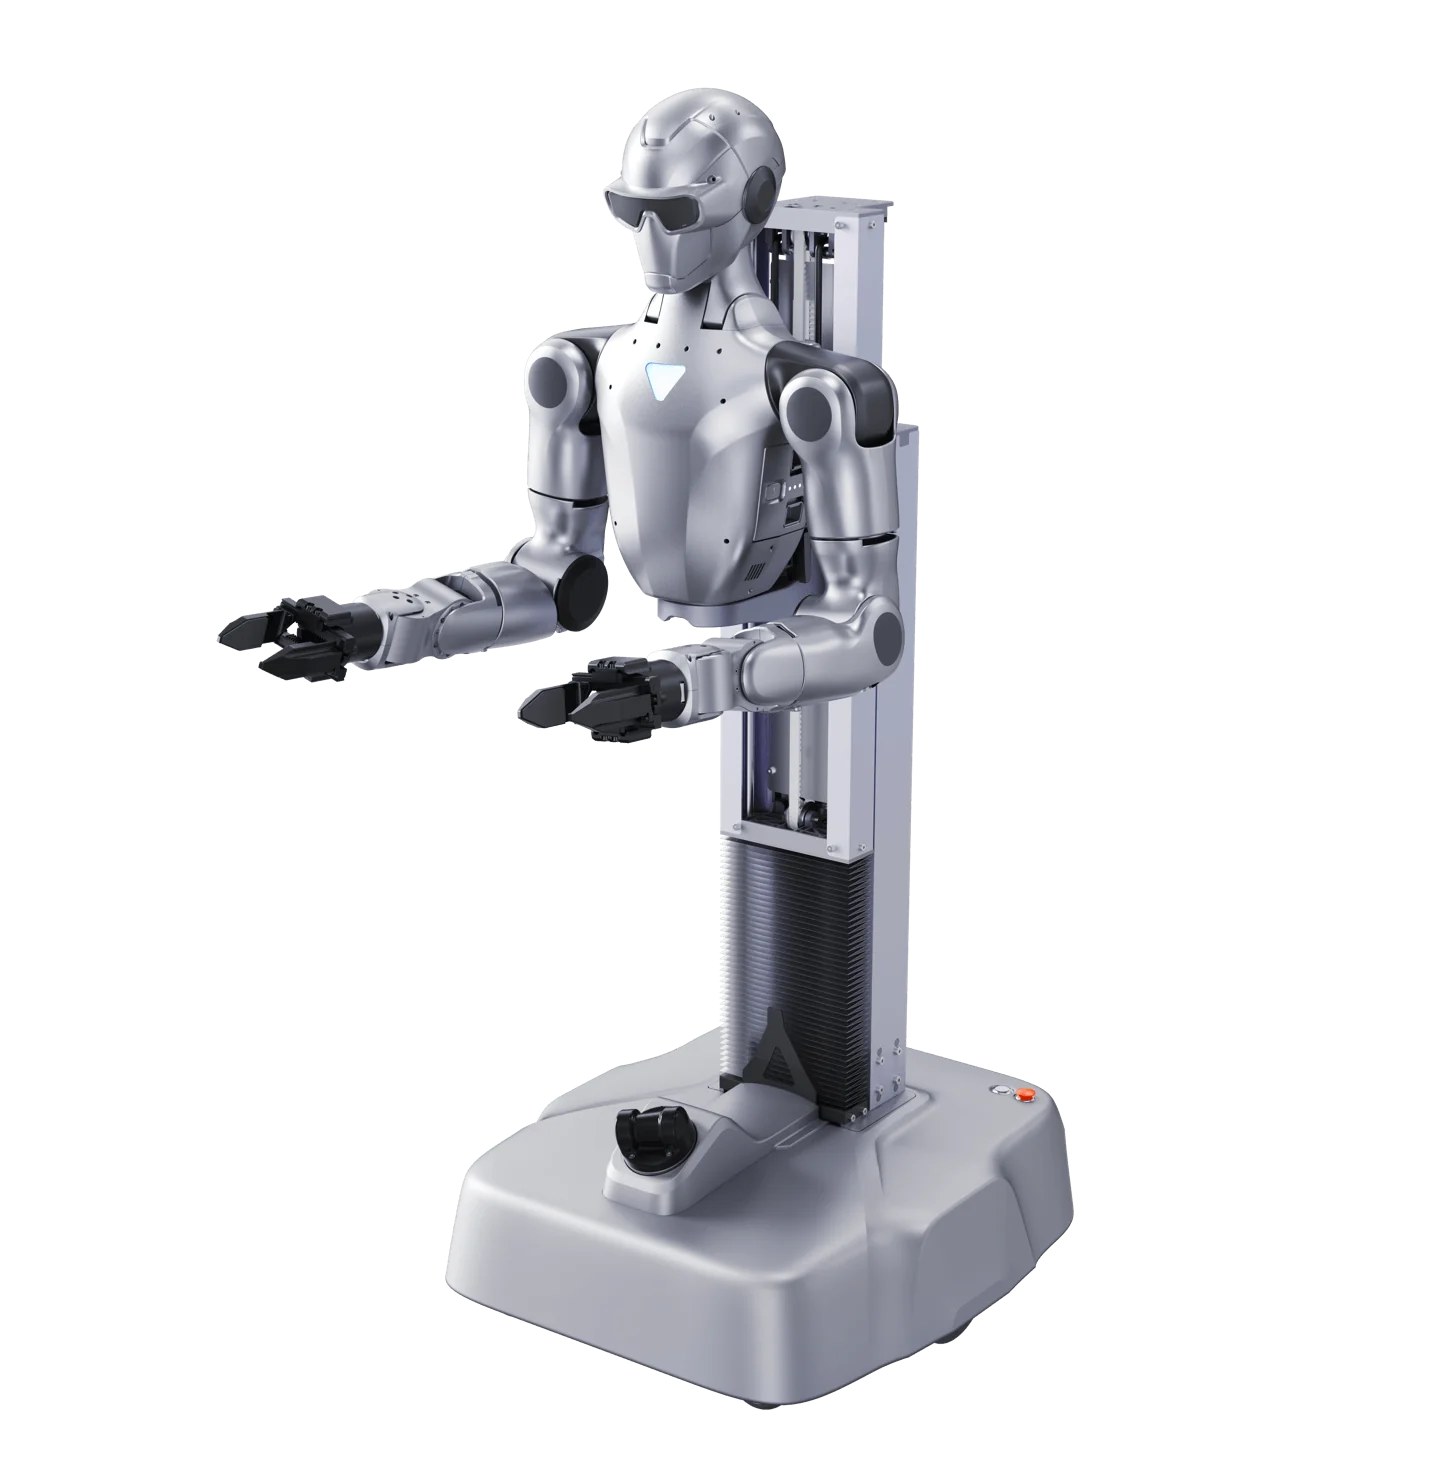
El G1-D tiene dos brazos de 7 grados de libertad, una cintura de 2 grados de libertad y una columna que regula la altura entre 1260 y 1680 mm. La versión Standard va sobre un soporte fijo (unas 2 horas); la móvil tiene una base diferencial de hasta 1,5 m/s con LiDAR y unas 6 horas de autonomía. Unitree llama "Ultimate" a la versión móvil en su página; en nuestra tarifa es la Flagship. Con los efectores finales, los grados de libertad totales van de 19 a 33 según la mano montada.
El R1-D (Unitree lo presenta como Dual-Arm Humanoid Robot, modelos R1-A5, R1-A7, R1-A5-D y R1-A7-D) tiene brazos de 5 o 7 grados de libertad, 2–4 kg de carga por brazo y alrededor de 1,5 horas de autonomía. Las versiones con sufijo D añaden un chasis móvil y pasan de 683 a 1600 mm de altura.
Sin piernas desaparece el riesgo de caída y el robot se comporta más bien como una célula de manipulación. Es la opción sensata cuando la tarea consiste en coger y dejar objetos en un banco, no en recorrer una nave.
Cómo elegir: cinco preguntas
- ¿Tiene que caminar o basta con manipular? Si basta con manipular, G1-D o R1-D.
- ¿Hay que programarlo? Si es así, necesita las versiones EDU, que cuestan más que las de entrada.
- ¿Qué manos necesita? Pinza de dos dedos, Dex3-1 de tres dedos (con o sin sensores táctiles) o manos de cinco dedos: cambian el precio y los grados de libertad.
- ¿Cuánto tiempo debe trabajar sin recargar? De alrededor de 1 hora (R1) a unas 6 horas (G1-D móvil). Una batería de repuesto es casi siempre necesaria para una jornada de pruebas.
- ¿Dónde va a trabajar? Un aula, un laboratorio o una planta de producción tienen requisitos de seguridad distintos (consulte Reglamento de Máquinas 2027).
Árbol de decisión simplificado
- Presupuesto inferior a 20.000 € y uso docente: R1, versión EDU si hay que programarlo.
- Investigación en locomoción, IA corporizada, conjuntos de datos: G1 EDU.
- Manos con sensores táctiles: G1-U4 (Dex3-1 táctil) o G1-U8 (Revo 2 Touch).
- Pick and place en banco o recogida de datos para teleoperación: G1-D o R1-D.
- Interacción a escala humana: H2.
- Tarea repetitiva de alta cadencia: un cobot, no un humanoide (por qué).
Si el caso de uso aún no está claro, la evaluación previa sirve para definirlo antes del pedido. Para plantear una prueba en la empresa está la guía sobre la PoC con un humanoide.