Kto szuka porównania robotów humanoidalnych Unitree, zwykle wie już, że chce prawdziwego robota, którego można zamówić, z cennikiem w euro. Pytanie brzmi: którego. W tym przewodniku zestawiamy pięć modeli z cennika Abra Robotics, która dostarcza gamę Unitree w Polsce, ze wsparciem po angielsku: G1, R1, H2, G1-D i R1-D. Dane techniczne pochodzą z oficjalnych stron Unitree, a ceny z naszego cennika end-user.
Dane techniczne w porównaniu
Wartości deklarowane przez producenta dla konfiguracji podstawowej. Udźwig ramienia mocno zależy od jego ułożenia, dlatego należy traktować go jako rząd wielkości.
| Model | Wysokość | Masa z akumulatorem | Stopnie swobody | Czas pracy | Udźwig na ramię |
|---|---|---|---|---|---|
| R1 | 1230 mm | ~27–29 kg | 20 (Air), 26 (R1), 26–40 (EDU) | ~1 h | nie podano |
| G1 | 1320 mm | ~35 kg | 23 (podstawowa), 23–43 (EDU) | ~2 h | ~2 kg (podstawowa), ~3 kg (EDU) |
| H2 | 1820 mm | ~70 kg | 31 | ~3 h | ~7 kg nominalnie, ~15 kg szczytowo |
| G1-D | 1260–1680 mm (kolumna) | ~90 kg | 17 (Standard), 19 (wersja mobilna), bez efektorów końcowych | ~2 h (Standard), ~6 h (mobilna) | ~3 kg |
| R1-D | od 700 mm do 1600 mm zależnie od wersji | ~11–32 kg | 15–22 z chwytakiem | ~1,5 h | 2–4 kg |
Źródła: strony produktów G1, R1, H2, G1-D i R1-D na unitree.com.
Ceny (netto, bez VAT)
| Model | Wersja podstawowa | Wersja do rozwoju oprogramowania |
|---|---|---|
| R1 | R1 Basic 8 262 €, R1 Air 7 190 € | R1 Edu Standard (U1) od 14 930 €, R1 Edu Smart (U2) od 17 608 € |
| G1 | G1 Air 19 809 € | G1-U1 od 38 005 €, G1-U2 od 46 809 € |
| H2 | H2 Air 43 874 € | H2 EDU 68 085 € |
| G1-D | Standard (stały stojak) od 38 005 € | Flagship (mobilna baza) od 51 944 € |
| R1-D | Dual-Arm R1-D: konfiguracja i cena na zapytanie | |
Ceny są w euro, netto (bez VAT); wysyłkę i ubezpieczenie podajemy w ofercie. Pełna lista konfiguracji znajduje się w cenniku Unitree.

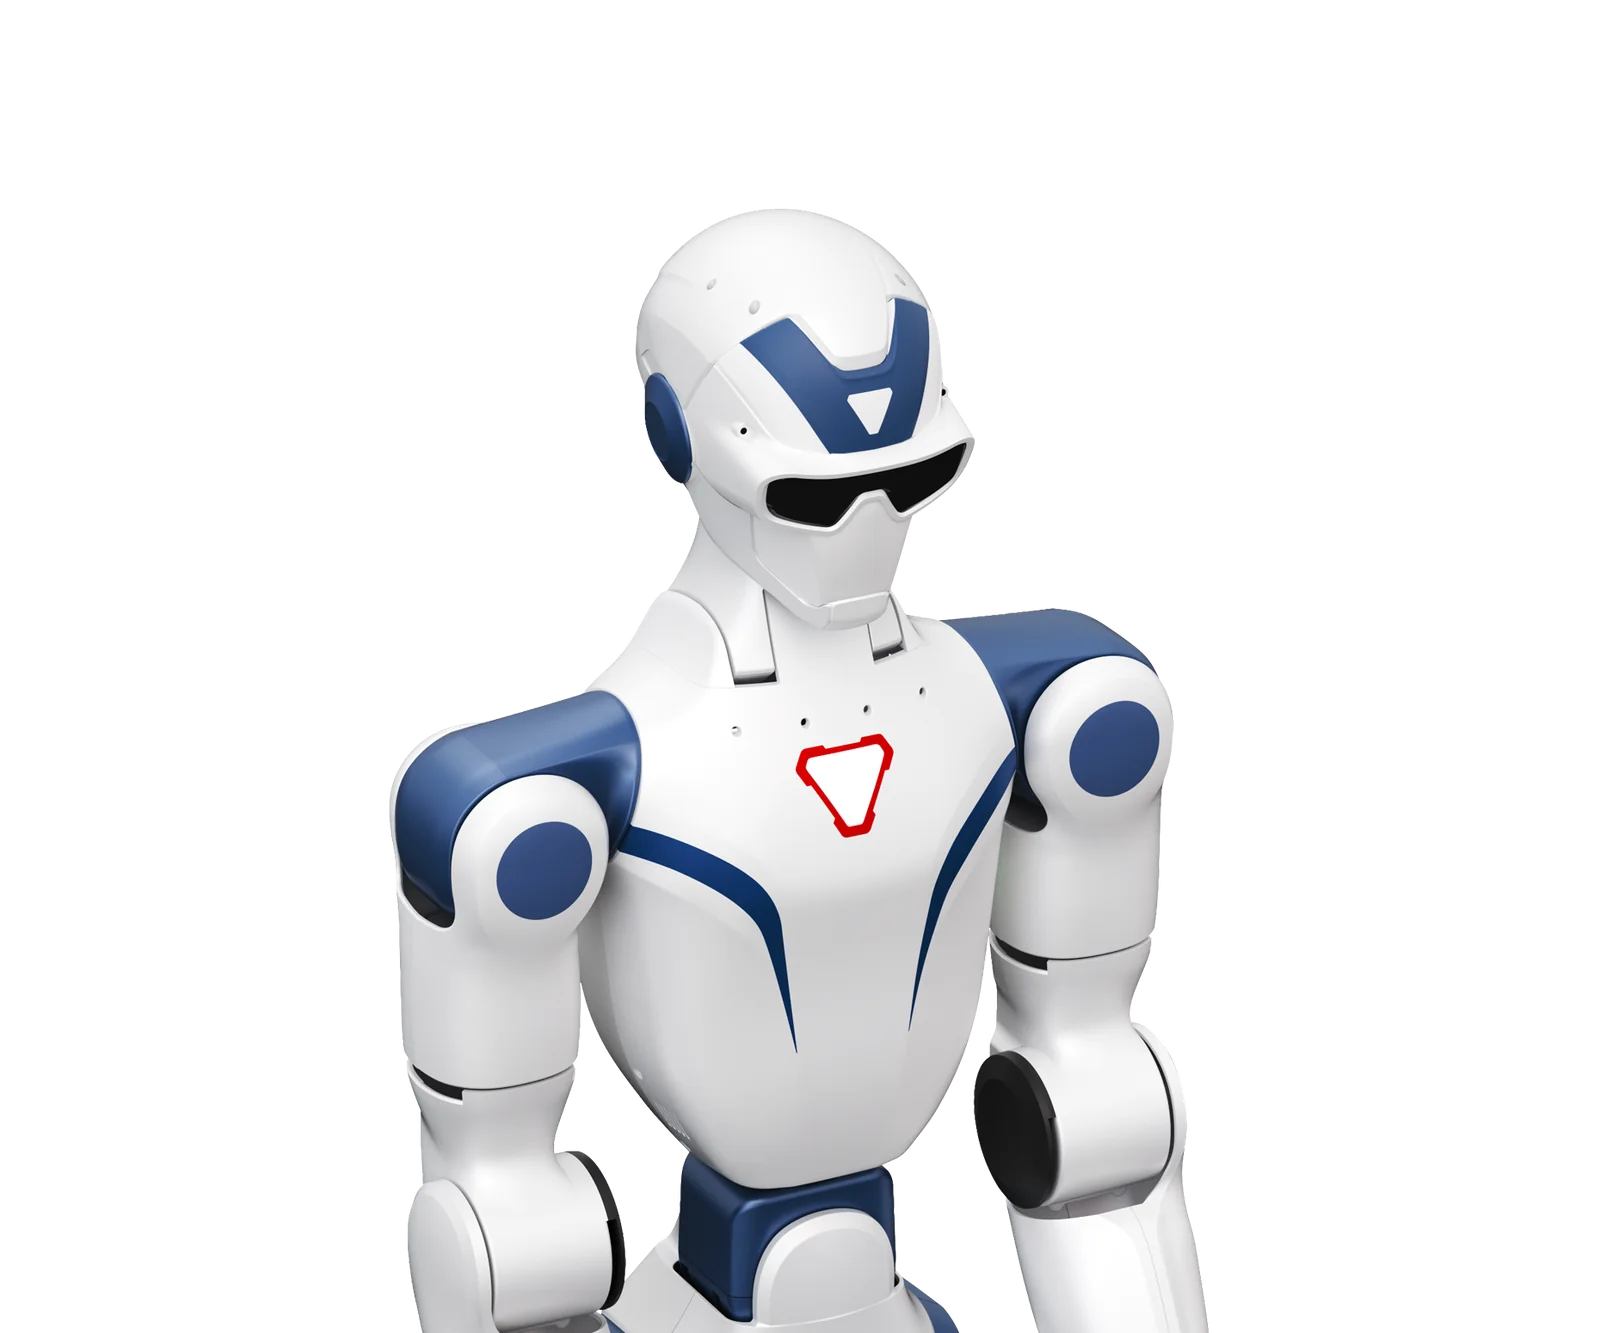
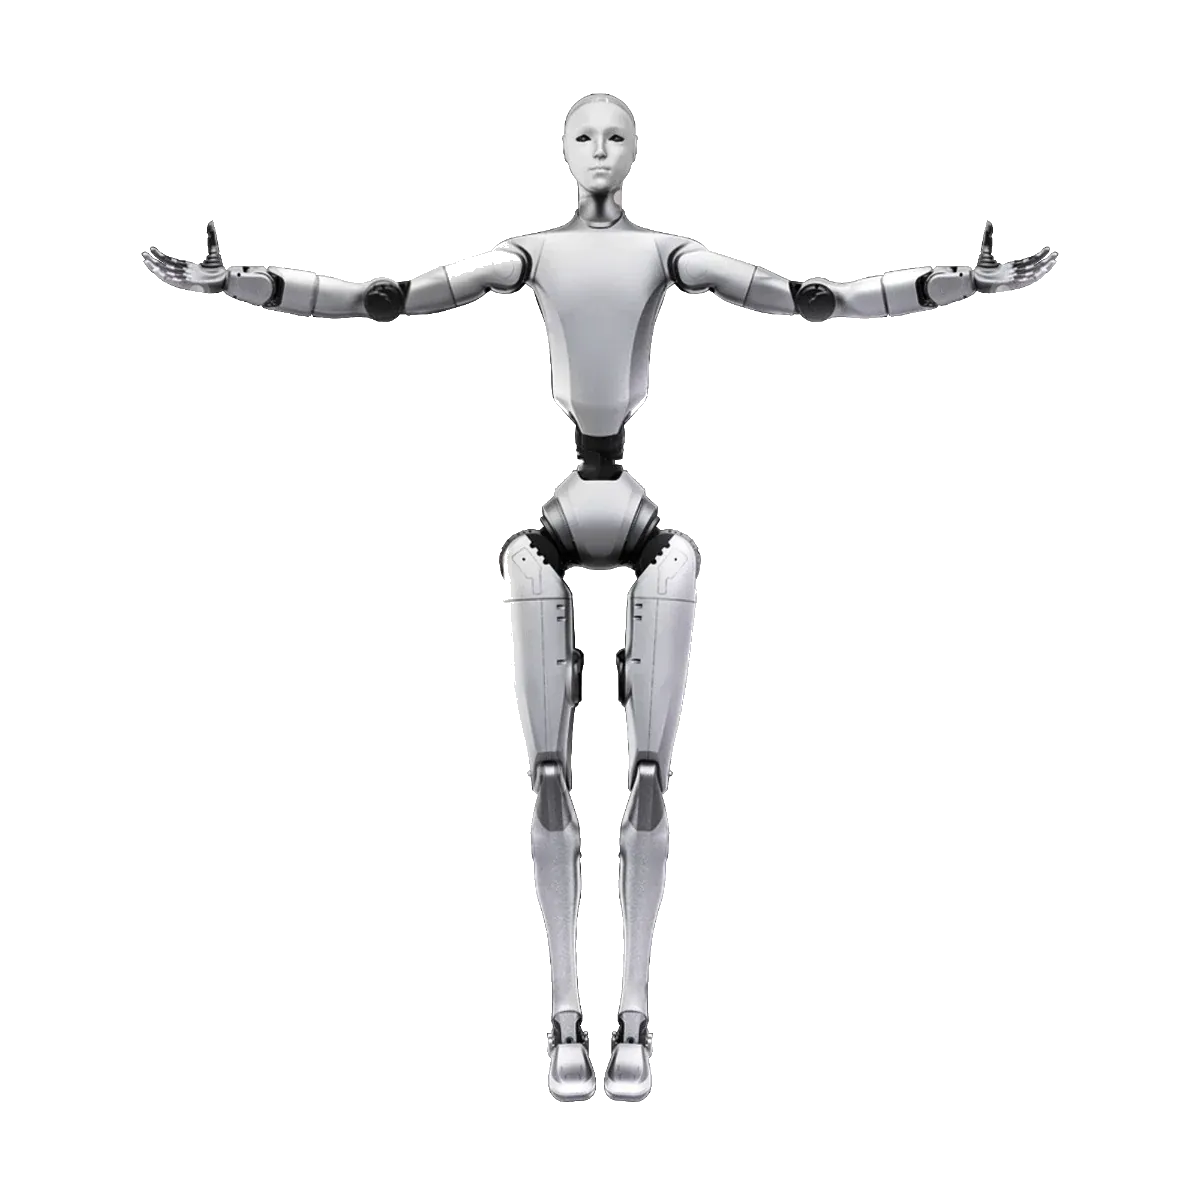
G1: najpopularniejsza platforma badawcza
G1 ma 1,32 m wzrostu, waży ok. 35 kg i ma szybko wymienny akumulator 9000 mAh, który wystarcza na ok. 2 godziny pracy. Wersja podstawowa ma 23 stopnie swobody (6 na nogę, 5 na ramię). Wersje EDU mają do 43 stopni swobody z trzypalcowymi dłońmi Dex3-1 i opcjonalnymi nadgarstkami, maksymalny moment w kolanie rośnie w nich z 90 do 120 N·m, a na pokładzie można zamontować moduł obliczeniowy NVIDIA Jetson Orin.
Najważniejsza rzecz: rozwój własnego oprogramowania (SDK, dostęp do przegubów, ROS 2) jest przewidziany w wersjach EDU. Jeśli robot ma służyć do prac dyplomowych, publikacji naukowych lub integracji z oprogramowaniem, zaczyna się od G1-U1 wzwyż. W oznaczeniach U1–U10 pomaga się zorientować przewodnik którą wersję G1 wybrać; o oprogramowaniu piszemy w artykule programowanie G1.
R1: najniższy budżet
R1 ma 1,23 m wzrostu i waży od 27 do 29 kg. Unitree sprzedaje go w trzech poziomach: Air (20 stopni swobody, kamera monokularowa), R1 (26 stopni swobody, kamera binokularowa, napędzana talia i głowa) oraz EDU (26–40 stopni swobody, opcjonalne dłonie i moduł Orin). Deklarowany czas pracy wynosi ok. 1 godzinę we wszystkich wersjach.
Również tutaj rozwój własnego oprogramowania jest przewidziany tylko w wersji EDU, więc dla laboratorium realna cena zaczyna się od 14 930 € (R1 Edu Standard, R1-U1), a nie od 7 190 € za R1 AIR. To nadal najtańszy dwunożny robot humanoidalny w cenniku, dobry na zajęcia, do dydaktyki i do pierwszych prób z uczeniem ze wzmocnieniem (reinforcement learning).
H2: gdy potrzebny jest rozmiar dorosłego człowieka
H2 ma 1,82 m wzrostu, waży ok. 70 kg i ma 31 stopni swobody: 6 na nogę, 7 na ramię, 3 w talii i 2 w głowie. Maksymalny moment wynosi 360 N·m w nogach i 120 N·m w ramionach. Akumulator 15 Ah (0,972 kWh) wystarcza na ok. 3 godziny. Nominalny udźwig na ramię to ok. 7 kg, a szczytowy ok. 15 kg.
Potrzebne są miejsce, strefa testowa dostosowana do masy robota i zastosowanie, które naprawdę wymaga skali człowieka (interakcja z ludźmi, stanowiska projektowane dla dorosłego). Rozwój własnego oprogramowania jest przewidziany w H2 EDU. Więcej: Unitree H2 w Polsce.
G1-D i R1-D: torsy do manipulacji
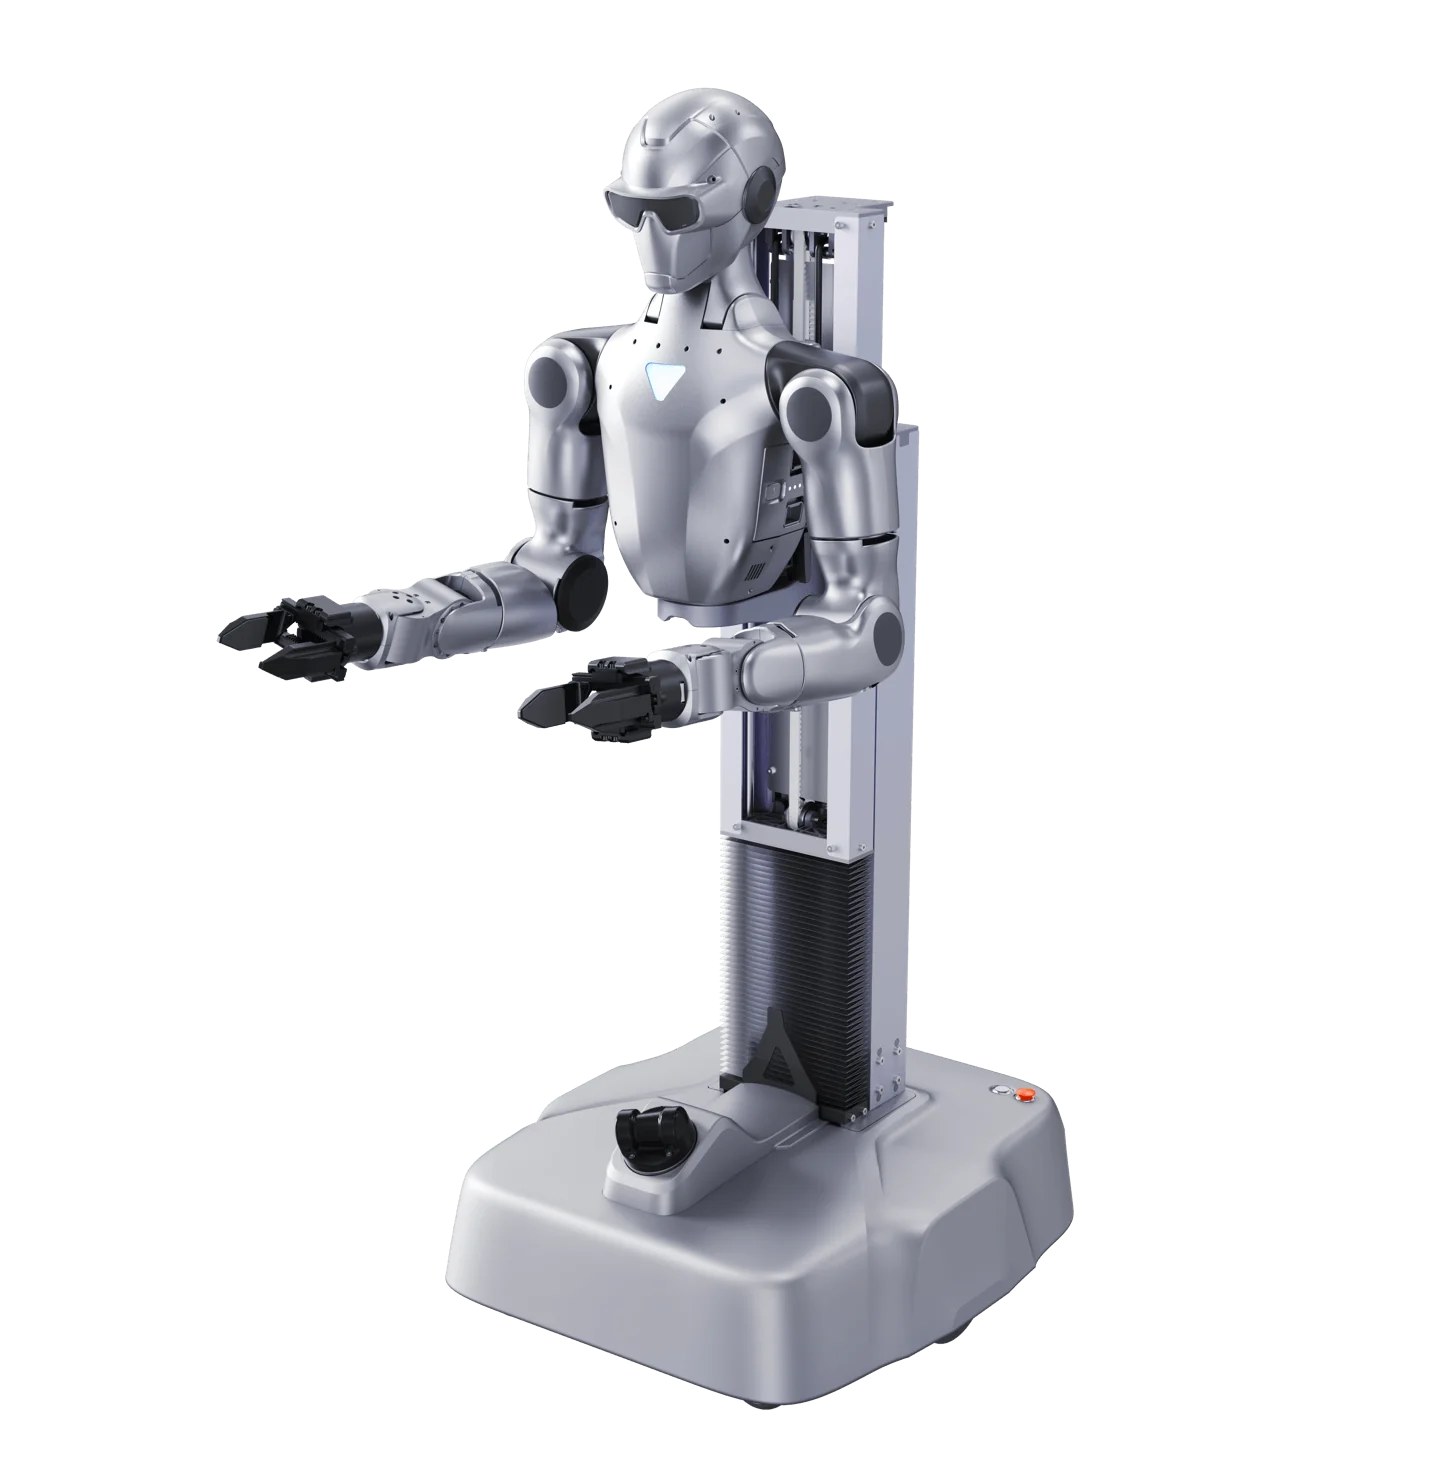
G1-D ma dwa ramiona o 7 stopniach swobody, talię o 2 stopniach swobody i kolumnę, która reguluje wysokość od 1260 do 1680 mm. Wersja Standard stoi na stałym stojaku (ok. 2 godziny pracy), a wersja mobilna ma bazę z napędem różnicowym do 1,5 m/s, LiDAR i ok. 6 godzin pracy. Unitree na swojej stronie nazywa wersję mobilną „Ultimate”; w naszym cenniku jest to Flagship. Z efektorami końcowymi łączna liczba stopni swobody wynosi od 19 do 33, zależnie od zamontowanej dłoni.
R1-D (Unitree przedstawia go jako Dual-Arm Humanoid Robot, modele R1-A5, R1-A7, R1-A5-D i R1-A7-D) ma ramiona o 5 lub 7 stopniach swobody, udźwig 2–4 kg na ramię i ok. 1,5 godziny pracy. Wersje z przyrostkiem D mają dodatkowo mobilne podwozie, a ich wysokość wynosi od 683 do 1600 mm.
Bez nóg znika ryzyko upadku, a robot działa raczej jak stanowisko manipulacyjne. To rozsądny wybór, gdy zadanie polega na podnoszeniu i odkładaniu przedmiotów na stole, a nie na przemieszczaniu się po hali.
Jak wybrać: pięć pytań
- Robot ma chodzić czy wystarczy manipulacja? Jeśli wystarczy manipulacja, G1-D lub R1-D.
- Trzeba go programować? Jeśli tak, potrzebne są wersje EDU, droższe od wersji podstawowych.
- Jakie dłonie są potrzebne? Chwytak dwupalcowy, trzypalcowe Dex3-1 (z czujnikami dotyku lub bez) albo dłonie pięciopalcowe: od tego zależą cena i liczba stopni swobody.
- Jak długo ma pracować bez ładowania? Od ok. 1 godziny (R1) do ok. 6 godzin (mobilny G1-D). Na cały dzień testów prawie zawsze potrzebny jest zapasowy akumulator.
- Gdzie będzie pracował? Sala wykładowa, laboratorium i hala produkcyjna stawiają różne wymagania bezpieczeństwa (zobacz Rozporządzenie w sprawie maszyn 2027).
Uproszczone drzewo decyzyjne
- Budżet poniżej 20 000 € i zastosowanie dydaktyczne: R1, w wersji EDU, jeśli trzeba go programować.
- Badania nad lokomocją, embodied AI, zbiory danych: G1 EDU.
- Dłonie z czujnikami dotyku: G1-U4 (dotykowe Dex3-1) lub G1-U8 (Revo 2 Touch).
- Pick and place na stole lub zbieranie danych do teleoperacji: G1-D lub R1-D.
- Interakcja w skali człowieka: H2.
- Powtarzalne zadanie w krótkim cyklu: cobot, a nie robot humanoidalny (dlaczego).
Jeśli zastosowanie nie jest jeszcze jasne, assessment pozwala je doprecyzować przed zamówieniem. Jak zaplanować test w firmie, opisujemy w przewodniku o PoC z robotem humanoidalnym.