„Czy mogę zastąpić cobota na linii robotem G1?” Prawie zawsze odpowiedź brzmi: nie. Humanoid działa, ale rozwiązuje inny problem. Ten poradnik porównuje obie rodziny na podstawie specyfikacji deklarowanych przez producentów, cen z publicznego cennika i stanu norm bezpieczeństwa, żeby pomóc zdecydować, od czego zacząć.
Co rozumiemy przez robotykę tradycyjną
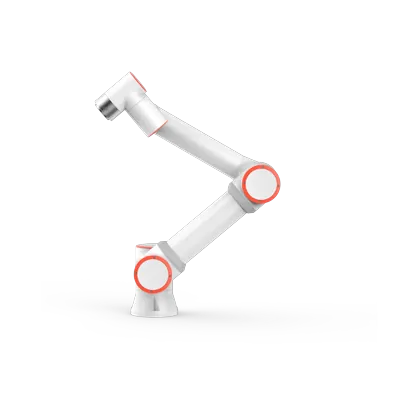
- Coboty: ramiona współpracujące do wkręcania, pick and place, obsługi maszyn i paletyzacji. Przykład: Fairino FR3, 6 osi, udźwig nominalny 3 kg, zasięg 622 mm, powtarzalność ±0,02 mm według ISO 9283 (karta producenta). Pełna gama na stronie coboty.
- AMR: autonomiczne roboty mobilne do transportu wózków, regałów i palet po trasach wewnętrznych. Najtańszy model w cenniku to AutoXing Juno Plus. Przegląd na stronie AMR.
- Roboty czworonożne: inspekcja, nadzór i przenoszenie czujników w nieustrukturyzowanym otoczeniu, z modelami takimi jak Go2, AS2 i B2.
Łączą je zdefiniowane cykle, ugruntowane normy odniesienia i łatwe do zmierzenia KPI: sztuki na godzinę, OEE, czas cyklu.
Co dziś daje robot humanoidalny (a czego nie)
Robot dwunożny, taki jak G1 czy H2, porusza się w przestrzeniach zaprojektowanych dla ludzi, może zmieniać zadanie w ciągu jednego dnia i jest platformą, na której prowadzi się dziś badania nad embodied AI, teleoperacją i uczeniem przez naśladowanie. Oficjalne specyfikacje G1 pomagają zrozumieć ograniczenia:
| Specyfikacja (unitree.com) | G1 | G1 EDU |
|---|---|---|
| Wysokość w pozycji stojącej | 1320 mm | 1320 mm |
| Masa z akumulatorem | ok. 35 kg | ok. 35 kg i więcej |
| Stopnie swobody | 23 | od 23 do 43 |
| Maksymalny udźwig ramienia | ok. 2 kg | ok. 3 kg |
| Akumulator | 9000 mAh, ok. 2 h | 9000 mAh, ok. 2 h |
| Maksymalny moment w kolanie | 90 N·m | 120 N·m |
Unitree zaznacza, że udźwig ramienia mocno zależy od stopnia jego wyprostowania, i nie podaje wartości powtarzalności. Realistyczne zastosowania na dziś:
- laboratoria uczelniane i projekty badawcze;
- PoC w wydzielonej strefie: lekki kitting, zbieranie danych, teleoperacja;
- demonstratory technologii i szkolenia wewnętrzne.
Znacznie rzadziej ma sens zastępowanie humanoidem celi, która już działa wydajnie.
Bezpośrednie porównanie (wartości orientacyjne)
| Cobot / AMR | Dwunożny robot humanoidalny | |
|---|---|---|
| Dokładność | FR3: deklarowane ±0,02 mm (ISO 9283) | G1: producent nie podaje |
| Udźwig | FR3: 3 kg nominalnie; AMR: od kilkudziesięciu do kilkuset kg zależnie od modelu | G1: ok. 2 kg, EDU ok. 3 kg na ramię |
| Czas pracy | Cobot zasilany z sieci; AMR zależnie od modelu, z ładowaniem w stacji | G1: ok. 2 h na akumulatorze |
| Normy odniesienia | ISO 10218-1/2:2025, łącznie z aplikacjami współpracującymi | Norma szczegółowa w opracowaniu (ISO 25785-1) |
| Cena z cennika (netto, bez VAT) | FR3 od 5 448 €; AMR od 16 999 € | G1 Air od 19 809 €; G1 EDU (U1) od 38 005 €; H2 Air od 43 874 € |
| Typowy KPI | Czas cyklu, OEE, sztuki na godzinę | Skuteczność wykonania zadania, zebrane dane, elastyczność |
Aktualne ceny są w cenniku Unitree i na stronach produktów. Do ceny humanoida trzeba doliczyć rozwój oprogramowania, wyposażoną strefę testową i szkolenia: często kosztują tyle co sam sprzęt.

Bezpieczeństwo i normy
Informacje ogólne, nie stanowią porady prawnej.
Normy ISO 10218-1:2025 i ISO 10218-2:2025, opublikowane w lutym 2025 roku, zastępują wydania z 2011 roku i obejmują roboty przemysłowe, aplikacje i cele. Część 1 zawiera teraz wymagania dla aplikacji współpracujących, które wcześniej znajdowały się w specyfikacji technicznej ISO/TS 15066.
Robot dwunożny stwarza dodatkowy problem: utrzymuje się na nogach tylko dzięki aktywnemu sterowaniu równowagą. Jeśli straci zasilanie lub się zatrzyma, może upaść, podczas gdy AMR czy cobot po prostu stają w miejscu. Dla tej kategorii (przemysłowe roboty mobilne o aktywnie sterowanej stabilności, dwunożne i czworonożne) ISO opracowuje normę ISO 25785-1, która nie została jeszcze opublikowana.
Od 20 stycznia 2027 roku stosuje się rozporządzenie (UE) 2023/1230, które zastępuje dyrektywę maszynową 2006/42/WE. Co to oznacza dla robotów Unitree, wyjaśniamy w artykule Rozporządzenie maszynowe 2027. W praktyce pierwsze testy z humanoidem przeprowadza się w wydzielonej strefie, z systemem chroniącym przed upadkiem (uprząż lub suwnica) i z operatorami przeszkolonymi z procedur zatrzymania.
Kiedy zostać przy robotyce tradycyjnej
- Zadania wysokowolumenowe o krótkim cyklu.
- Potrzebna jest maszyna z oznakowaniem CE i szybkie uruchomienie.
- Otoczenie jest już ustrukturyzowane: przenośniki, stanowiska, wyznaczone trasy.
- Inwestycja musi się zwrócić w krótkim czasie dzięki mierzalnym oszczędnościom.
Kiedy rozważyć robota humanoidalnego
- Zadania jeszcze niesformalizowane albo wiele różnych zadań o niskim wolumenie.
- Projekt B+R, uczelnia, konkurs na projekt badawczy.
- Otoczenie zaprojektowane dla ludzi, trudne do przystosowania za pomocą przenośników lub AMR.
- Budżet przeznaczony na innowacje i zbieranie danych, a nie na bezpośrednie zastąpienie pracy ludzi.
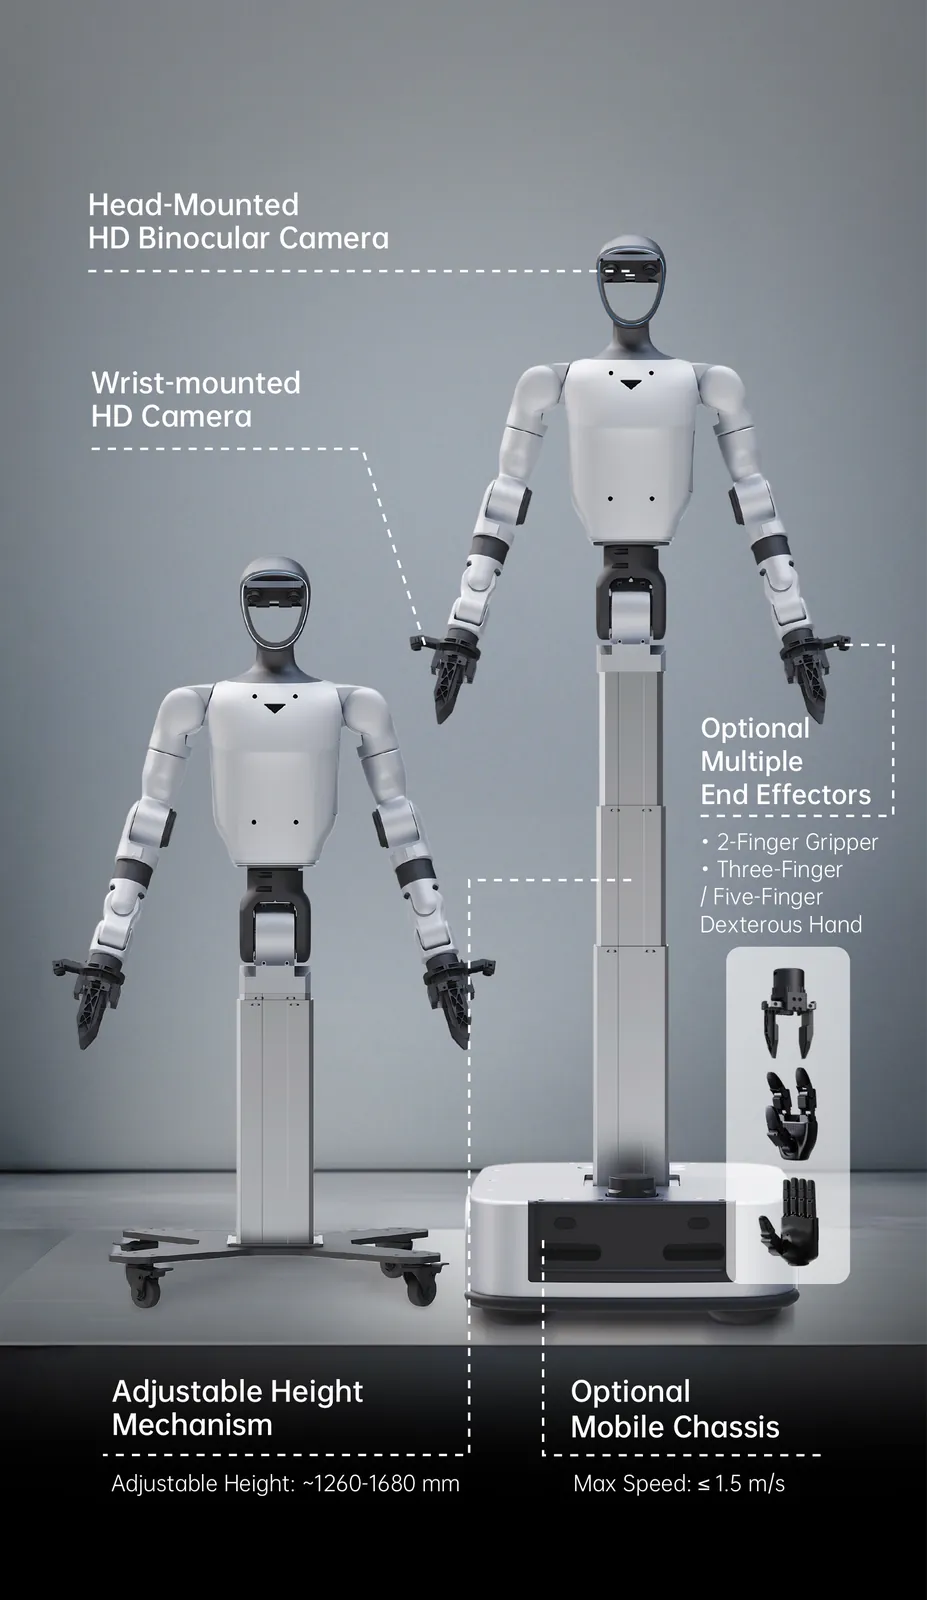
Istnieje też rozwiązanie pośrednie: G1-D to dwuramienny tors bez nóg, na stałym stojaku (G1-D Standard, od 38 005 €) lub na mobilnej bazie (G1-D Flagship, od 51 944 €). Eliminuje ryzyko upadku i pozostaje blisko celi do manipulacji. Jak wybrać spośród modeli, opisujemy w artykule który robot humanoidalny Unitree wybrać.
Ścieżka, którą zwykle polecamy
- Najpierw: zautomatyzuj wąskie gardło cobotem lub AMR, tam gdzie zwrot z inwestycji najłatwiej zmierzyć.
- Potem: PoC z robotem humanoidalnym na zadaniu uzupełniającym (inspekcja, zaopatrzenie stanowisk, zbieranie danych), z KPI spisanymi przed startem.
- Skalowanie: tylko jeśli KPI z PoC się potwierdzą (skuteczność wykonania zadania, czas cyklu, koszt całkowity).
Przy zakupie przez firmę zarówno coboty, jak i roboty humanoidalne mogą w 2026 roku korzystać z publicznych instrumentów wsparcia w Polsce, jeśli spełniają wymagania: ulgi podatkowe na robotyzację i na działalność badawczo-rozwojową oraz dotacje na projekty B+R. Abra Robotics dostarcza do wniosku ofertę i dokumentację techniczną, ale nie świadczy doradztwa podatkowego: szczegóły w artykule jak sfinansować robota w 2026 roku. Jeśli nie wiesz, od czego zacząć, do tego służy bezpłatny assessment: Abra Robotics dostarcza gamę Unitree w Polsce, ze wsparciem po angielsku, ale sprzedaje też coboty i AMR, więc nie mamy powodu proponować humanoida tam, gdzie nie jest potrzebny.
Najczęstsze pytania
Czy mogę zastąpić cobota na linii robotem humanoidalnym G1?
Prawie nigdy się to nie opłaca. Cobot taki jak Fairino FR3 deklaruje powtarzalność ±0,02 mm i pracuje zasilany z sieci. G1 ma deklarowany czas pracy ok. 2 godzin i udźwig ok. 2-3 kg na ramię, a Unitree nie podaje wartości powtarzalności. Humanoid ma sens przy innych zadaniach, a nie jako zamiennik celi, która już działa wydajnie.
Ile kosztuje robot humanoidalny w porównaniu z cobotem?
W cenniku Abra Robotics, netto, bez VAT: cobot Fairino FR3 od 5 448 €, AMR AutoXing Juno Plus od 16 999 €, Unitree G1 Air od 19 809 €, G1 EDU (U1) od 38 005 €, H2 Air od 43 874 €. Do ceny humanoida trzeba doliczyć rozwój oprogramowania, strefę testową i szkolenia.
Czy istnieje norma bezpieczeństwa przeznaczona dla robotów humanoidalnych?
Jeszcze nie została opublikowana. Normy ISO 10218-1 i 10218-2 z 2025 roku obejmują roboty przemysłowe i cele, łącznie z aplikacjami współpracującymi. Dla robotów mobilnych, które utrzymują równowagę dzięki aktywnemu sterowaniu, takich jak roboty dwunożne i czworonożne, ISO opracowuje normę ISO 25785-1. Od 20 stycznia 2027 roku stosuje się unijne rozporządzenie maszynowe 2023/1230.
Kiedy robot humanoidalny ma sens w firmie?
Gdy wartość leży w elastyczności lub w badaniach: zadania jeszcze niesformalizowane, zbieranie danych do trenowania modeli, otoczenie zaprojektowane dla ludzi i trudne do przystosowania, projekty B+R z własnym budżetem. Jeśli zadanie jest powtarzalne i wysokowolumenowe, cobot lub AMR pozostaje najbardziej przewidywalnym wyborem.
Czy istnieje rozwiązanie pośrednie między cobotem a humanoidem?
Tak: G1-D to dwuramienny tors Unitree bez nóg, na stałym stojaku (Standard, od 38 005 €) lub na mobilnej bazie (Flagship, od 51 944 €). Eliminuje ryzyko upadku, które dotyczy robota dwunożnego, i jest bliżej celi do manipulacji.
Źródła
- Unitree, oficjalna karta produktu G1 (specyfikacje G1 i G1 EDU)
- FAIRINO, karta FR3 (udźwig, zasięg, powtarzalność według ISO 9283)
- ISO, ISO 10218-1:2025, Robotics - Safety requirements - Part 1: Industrial robots
- ISO, ISO 10218-2:2025, Part 2: Industrial robot applications and robot cells
- ISO, ISO 25785-1 (projekt w opracowaniu)
- EUR-Lex, Rozporządzenie (UE) 2023/1230 w sprawie maszyn
- EUR-Lex, Streszczenie rozporządzenia maszynowego (data stosowania: 20 stycznia 2027)