
Variantes del G1 EDU (U1–U10)
Códigos de la tarifa de Unitree. La diferencia entre los modelos está en la base mecánica (23 o 29 DoF) y en el manipulador montado. El G1 Air no admite desarrollo secundario: en la tabla oficial de Unitree esa opción solo aparece para el G1 EDU.
| SKU | DoF | Manipulador | Ficha |
|---|---|---|---|
| G1 Air | 23 | Dummy (no EDU) | Air |
| G1-U1 | 23 | Manos dummy, Jetson Orin NX | U1 |
| G1-U2 | 29 | Dummy + cintura de 3 DoF + brazo de 7 DoF | U2 |
| G1-U3 | 43 | Dex3-1 de tres dedos, sin sensores táctiles | U3 |
| G1-U4 | 43 | Dex3-1 de tres dedos, con sensores táctiles | U4 |
| G1-U5 | n. d. | Inspire RH56DFQ, sin sensores táctiles | U5 |
| G1-U6 | n. d. | Inspire RH56DFTP, con sensores táctiles | U6 |
| G1-U7 | 37 | Revo2 Basic (5 dedos) | U7 |
| G1-U8 | n. d. | Revo2 Touch (5 dedos, con sensores táctiles) | U8 |
| G1-U9 | 37 | Dex3-1 sin sensores táctiles (config. compacta) | U9 |
| G1-U10 | 35 | Revo2 Basic (5 dedos) | U10 |
Precios en la tarifa pública. Para elegir entre las versiones está la guía qué G1 elegir; si el trabajo es en banco, eche también un vistazo al G1-D.
Protección física del robot
Mando a distancia R3
Encendido: pulsación corta en el botón de encendido y, a continuación, mantener pulsado ≥2 s (dos pitidos). Apagado: pulsación corta + pulsación larga ≥2 s (tres pitidos).
Mando incluido o disponible por separado: G1 Remote Controller.
Comandos del mando (firmware actual)
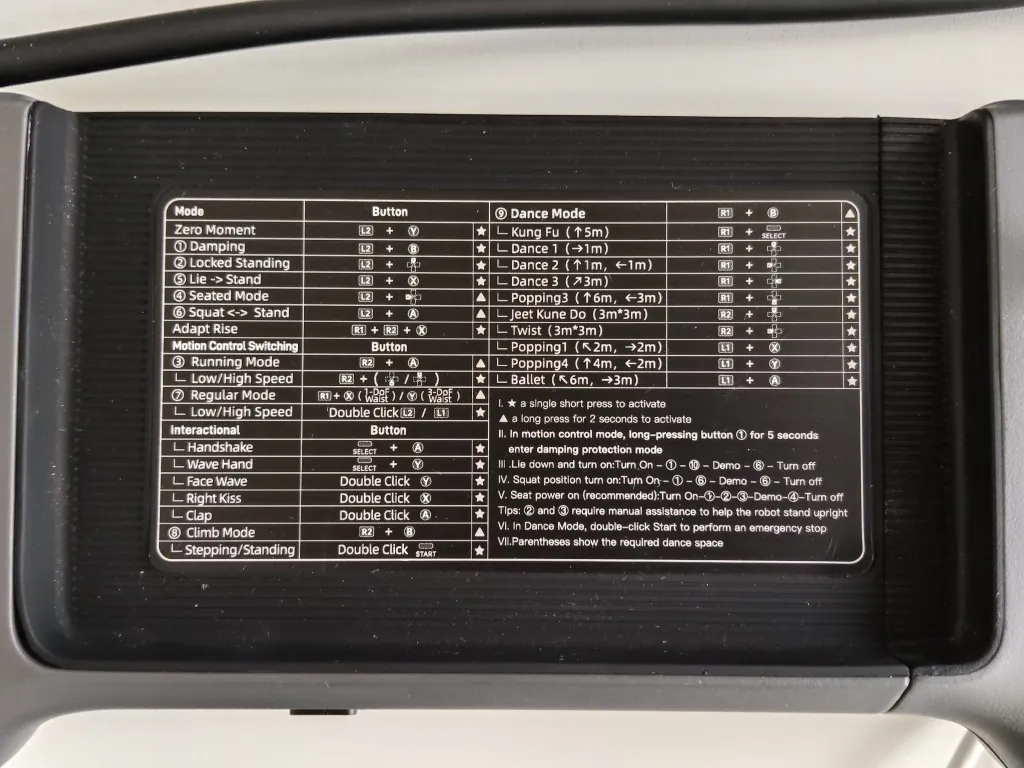
Las combinaciones pueden cambiar con la versión del firmware: compruebe siempre la pegatina de su mando antes de usar el robot.
Leyenda de comandos impresa en el mando R3:
- ★ = pulsación corta única
- ▲ = pulsación larga de ~2 segundos (en motion control, manteniendo pulsado el damping L2 + B durante 5 segundos se entra en la protección damping, como indica la pegatina)
Zero moment / postura
| Comando | Botones | Tipo |
|---|---|---|
| Zero moment | L2 + Y | ★ Par cero, articulaciones libres: si el robot no está colgado, se cae |
| Damping | L2 + B | ★ Amortigua los motores: es el comando para detener el robot |
| Locked standing | L2 + ↑ | ★ De pie con articulaciones bloqueadas |
| Levantarse desde tumbado | L2 + X | ★ Lie → Stand (solo suelo duro, véase protección) |
| Sentado | L2 + ← | ▲ Esperar la transición |
| Squat ↔ stand | L2 + A | ▲ |
| Adapt rise | R1 + R2 + X | ★ |
Motion control
| Modo | Botones | Notas |
|---|---|---|
| Running mode | R2 + A | ▲ 2 s: carrera, movimiento más agresivo |
| Velocidad baja/alta (run) | R2 + ↑ / ↓ | ▲ |
| Regular mode (cintura de 1 DoF) | R1 + X | ▲ 2 s: modo de marcha estable (G1-U1 / cintura de 1 DoF) |
| Regular mode (cintura de 3 DoF) | R1 + Y | ▲ 2 s: modo de marcha estable (G1-U2+ / cintura de 3 DoF) |
| Velocidad baja/alta (regular) | Doble clic L2 / L1 | ▲ |
| Stepping / standing | Doble clic START | ▲ |
| Climb mode | R2 + B | ▲ |
Debug mode (solo desarrollo con SDK)
L2 + R2 detiene el motion controller para evitar conflictos con el SDK; con L2 + A se comprueba que se está en debug mode (fuente: Unitree, remote control). Solo hace falta en laboratorio, cuando se programan los motores a bajo nivel. Para el uso normal con el mando, no entre en debug: para salir, reinicie el G1.
Secuencias de encendido recomendadas (según la pegatina)
- Desde sentado (recomendada): Encender → (1) Damping → (2) Locked standing → (3) Running/Regular → demo → (4) Sentado → apagar. Pasos (2) y (3) con una persona que sujete el robot por los hombros.
- Desde tumbado: Encender → (1) → (10) → demo → (6) → apagar.
- Desde squat: Encender → (1) → (6) → demo → (6) → apagar.
Encendido con la batería del G1
- Inserte la batería hasta oír el clic (interruptor hacia atrás).
- Pulsación corta en el botón y, después, manténgalo pulsado ≥2 s.
- Espere ~1 min: todas las articulaciones en zero torque.
- Siga la secuencia del mando indicada arriba: primero el damping (L2 + B) y después continúe.
Método suspendido en el bastidor (laboratorio)
Recomendado en el primer arranque: bastidor de protección. Suspenda el robot y apoye los pies en el suelo solo después de estabilizarlo en Regular mode. Brazos y piernas libres, ningún cable en tensión.
Método desde el suelo (L2+X)
Carga útil y brazos
Unitree declara una carga máxima por brazo de unos 3 kg en el G1 EDU (unos 2 kg en el G1 básico) y precisa que varía mucho según la postura del brazo (ficha del G1). En la práctica, con el brazo extendido incluso 1 kg puede desequilibrar el robot hacia delante y alterar la marcha. Para saludos y gestos no cargue los brazos.
Batería y autonomía
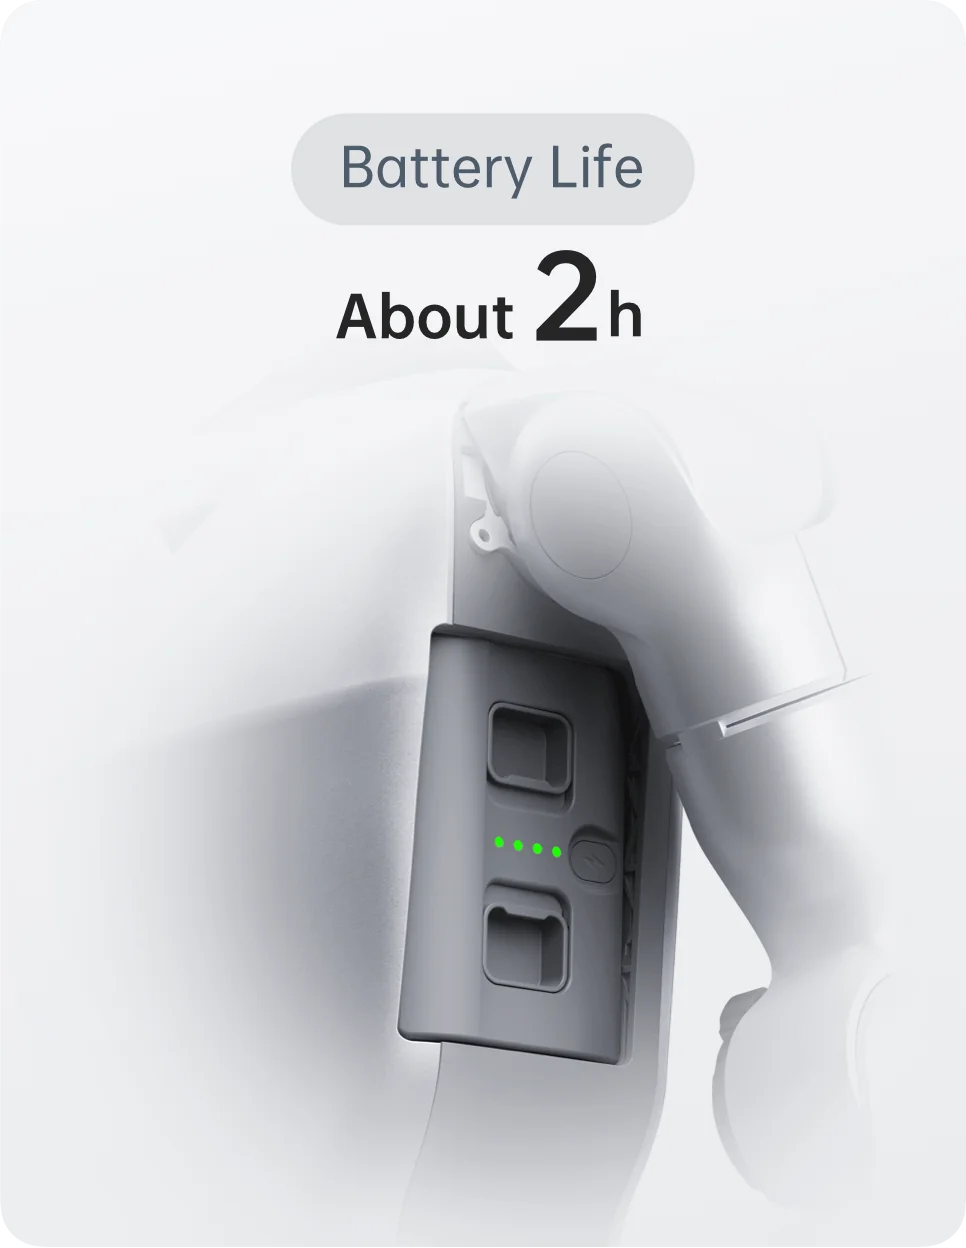
Según Unitree, el G1 lleva una batería inteligente de liberación rápida de 9000 mAh para unas 2 horas de autonomía. El valor real baja con la marcha continua y con cargas en los brazos.
- Para una jornada de pruebas se necesitan al menos dos baterías: la batería adicional del G1 figura en la tarifa a 880 € y el cargador a 147 € (sin IVA).
- Apague el robot antes de cambiar la batería y vuelva a ponerlo en damping antes de que se levante.
- Mantenga cargado también el mando R3: sin el mando no tiene una forma rápida de detener el robot.
Red y SSH
Ponga el PC en la subred 192.168.123.0/24 con una IP estática libre (p. ej., .51; no use .161, .164, .120). El PC1 (.161) ejecuta el control de movimiento de Unitree y no está abierto a los desarrolladores; el desarrollo se hace en el PC2 (.164).
- Ethernet directo al puerto LAN del G1
- Wi‑Fi: según la documentación de LeRobot, en el PC2 el Wi‑Fi está desactivado por defecto y hay que activarlo a mano; para instalar paquetes se puede compartir la conexión del PC por Ethernet.
192.168.123.161MCU / motion controller de Unitree192.168.123.164Jetson Orin (PC2), SSH unitree / 123192.168.123.120LiDAR Livox MID-360 (cabeza)ping 192.168.123.164
ssh unitree@192.168.123.164
# Password predefinita: 123unitree / 123 son las credenciales por defecto que también recoge la documentación de LeRobot. Unitree indica que las credenciales iniciales se soliciten al soporte, así que en algunas unidades pueden ser distintas. Después del primer acceso cambie la contraseña, sobre todo si el robot entra en la red de la empresa.
H2: usa la misma subred 192.168.123.x, con un PC1 para el control (Intel Core i5) y un PC2 para el desarrollo (Intel Core i7 en la versión EDU, según la ficha de Unitree). Las direcciones exactas dependen de la configuración: compruébelas en la documentación de entrega.
Problemas frecuentes
- El ping no responde: compruebe el cable Ethernet y la IP del PC y, después, reinicie el robot.
- SSH no entra o va lento: demasiadas sesiones SSH abiertas o Jetson saturado; reinicie el G1.
- El SDK hace temblar las articulaciones: el motion controller está activo en paralelo, o hay un doble comando (mando y SDK a la vez). Entre en debug mode solo para desarrollo, o detenga los comandos del SDK.