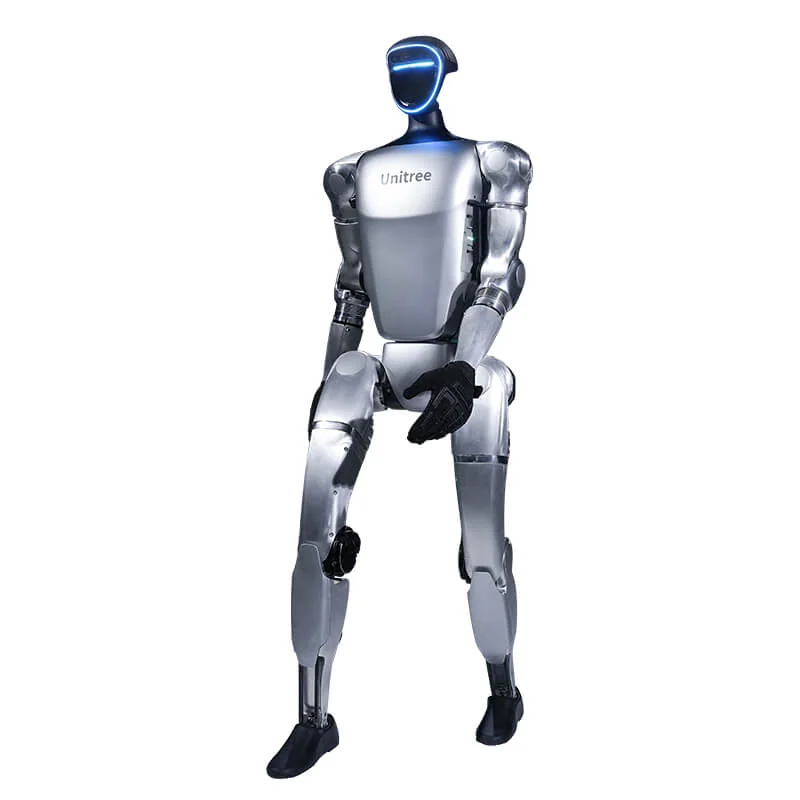
Los problemas del G1 que se repiten en las issues de GitHub de unitreerobotics y en el manual de usuario se agrupan en cuatro bloques: el robot no se levanta o pierde estabilidad, un motor entra en alarma o se calienta, la app no conecta, la batería se descarga o se apaga. Para cada síntoma encontrará la causa probable, las comprobaciones en orden y el punto en el que detenerse.
Unitree G1: problemas comunes, síntomas y primeras comprobaciones
| Síntoma | Causa probable | Primera comprobación |
|---|---|---|
| No se levanta, se cae enseguida, tiembla | Arranque incompleto, superficie que cede, apoyo incorrecto o calibración fuera de tolerancia | Reinicio, app y alarmas, superficie dura y despejada |
| Alarma de articulación, motor caliente, brazo que pierde respuesta | Sobrecorriente, sobretensión transitoria, sobrecalentamiento o ganancias demasiado altas | Detener el robot, dejar enfriar, anotar el código |
| App que no conecta o se desconecta | Punto de acceso AP, permisos de Bluetooth, distancia | Modo de conexión y nombre del punto de acceso |
| Batería que se apaga o parpadea en rojo | Protección de la batería o pico de corriente | LED de la batería y último comando enviado |
¿Por qué el G1 no se levanta o se cae nada más encenderlo?
El manual describe dos casos distintos. El primero es el arranque fallido: el robot está suspendido y encendido, pero a los dos minutos no se oye el ruido del tobillo que llega al final de su recorrido. En ese caso la inicialización no ha terminado bien y el manual pide revisar los pasos de «Check before Power on» y «Preparation before Power on» antes de volver a intentarlo.
El segundo caso es una caída durante el uso: si el robot resbala o recibe un comando incorrecto, los motores pasan automáticamente a frenado para proteger las articulaciones. No es un fallo de la articulación, sino una reacción al incidente. Antes de volver a encenderlo, corrija la causa: superficie, apoyo, comando.
- Reinicie el robot y vuelva a la secuencia de encendido, no a un comando de movimiento.
- Ponga el robot en damping con L2 + B antes de tocarlo. La secuencia completa está en la guía operativa del G1.
- Compruebe las alarmas en la app: Unitree Explore muestra estado, temperaturas y avisos en tiempo real.
- Verifique el apoyo: el manual pide comprobar que el soporte de protección esté montado y que las ruedas de la base estén bloqueadas.
Calibración. El G1 sale calibrado de fábrica. El manual dice que no se deben recalibrar las articulaciones para el uso normal y que hay que consultar al soporte técnico de Unitree antes de decidir si la calibración es necesaria.
Errores de motor y sobrecalentamiento
La tabla de errores del G1 distingue el estado general de la máquina del de cada motor. Entre los códigos generales más útiles: 0x8 timeout del feedback del motor, 0x10 timeout del feedback de la batería, 0x100 error de estado del motor, 0x200 protección contra sobrecorriente, 0x400 protección contra subtensión, 0x1000 parada de emergencia por software pulsada. En el motor, 0x1 es sobrecorriente, 0x2 sobretensión transitoria, 0x200 sobrecalentamiento del devanado, 0x400 y 0x800 errores de los dos encoders.
El código indica qué protección se ha activado, no qué componente está roto. Por eso el primer paso es siempre el mismo: detener el robot, quitar la carga, dejarlo enfriar y anotar el código exacto con la articulación afectada.
¿Por qué se calienta demasiado un motor?
En el repositorio unitree_sdk2_python está documentado un caso de sobrecalentamiento del motor del hombro en un G1 con mano Inspire FTP, con ganancias kp = 40 y kd = 1.5. El brazo perdía respuesta al poco tiempo. En la discusión no hay una solución oficial de Unitree. Un comentario técnico sostiene que la mano cambia la masa y el par gravitatorio, por lo que el control debe adaptarse a la carga real y no solo a las ganancias.
La misma lógica vale para los controladores externos: ganancias agresivas y posturas que mantienen el brazo extendido mucho tiempo aumentan la corriente y la temperatura. Si el sobrecalentamiento aparece sin carga adicional, anote temperatura, articulación y código de error y pida asistencia.
Conflictos entre SDK, mando a distancia y modo debug
Un G1 que tiembla o no responde a los comandos del SDK puede tener dos fuentes de comando activas a la vez. El programa de control del movimiento arranca al encender y sigue enviando comandos aunque no haya mando; si el SDK envía otras instrucciones al mismo tiempo, el robot oscila. La issue #43 del repositorio unitree_sdk2_python explica el paso al modo debug con L2 + R2 y la confirmación con L2 + A.
Atención al efecto secundario: el modo debug desactiva el cliente ai sport, por lo que los comandos de movimiento de alto nivel dejan de funcionar. Para salir del modo debug, la vía indicada en la discusión es reiniciar el robot. La parte de software se trata en la guía de programación del G1.
¿Por qué no conecta la app Unitree Explore?
El manual prevé dos modos: AP, con el teléfono conectado al punto de acceso del robot, o Wi-Fi a través de un router. Si usa el AP, la comprobación es directa: el teléfono debe estar de verdad en la red del G1, el nombre del punto de acceso no debe contener espacios ni símbolos especiales y los dos dispositivos deben permanecer cerca. Después, reinicie el robot y la app.
- Bluetooth: la app debe tener permiso de Bluetooth y el Bluetooth del teléfono debe estar encendido durante todo el emparejamiento.
- Cuenta: la app requiere una cuenta de empresa facilitada por Unitree; sin credenciales el emparejamiento no se completa.
- Distancia: el manual pide mantener el robot y el teléfono cerca durante el emparejamiento.
- Actualización de firmware: Unitree distribuye las actualizaciones por OTA; el procedimiento está en la actualización de firmware del G1.
Batería: autonomía, recarga y cortes
Unitree declara para el G1 una batería inteligente de extracción rápida de 9000 mAh, unas 2 horas de autonomía y un cargador de 54 V 5 A. La autonomía real depende de cómo se use el robot.
La batería se carga desmontada del robot y apagada. El manual pide dejarla enfriar a temperatura ambiente después del uso, usar solo el cargador original y desconectarla al terminar la carga, cuando todos los LED se apagan. Si los LED parpadean en rojo, no insista con la carga y no abra el paquete.
Un apagado repentino durante una prueba también puede ser una protección contra sobrecorriente. En la issue #14 de unitree_rl_mjlab un colaborador de Unitree relaciona el apagado con LED rojo con un pico de par al pasar de una pose fija a una política entrenada, y recomienda comandos más graduales. La batería de repuesto está en la tarifa de la ficha de la batería G1.
Cuándo hace falta asistencia
Deténgase y contacte con la asistencia si aparece alguna de estas señales:
- una alarma vuelve después del reinicio o aparece sin un comando;
- una articulación se calienta de forma anómala, se bloquea o desprende olor;
- el robot se cae repetidamente sobre el mismo lado sin errores de superficie;
- la batería se hincha, pierde líquido o no acepta la carga;
- después de un golpe hay grietas, cables al descubierto o conectores flojos.
Antes de escribir, prepare: número de serie, versión de firmware, código de error completo, articulación afectada, carga montada, minuto exacto del incidente y un vídeo. Es la misma información que hace falta para saber si el problema es de software, eléctrico o mecánico. Para la asistencia, el primer contacto es Abra Robotics, también a través del assessment. Para la gama y las versiones está la página Unitree G1.
Preguntas frecuentes
¿Por qué el G1 no se levanta o se cae enseguida después del encendido?
Las causas más frecuentes son un arranque incompleto, una superficie no plana, un comando dado sin apoyo o una calibración fuera de tolerancia. Reinicie el robot, compruebe las alarmas en la app y, si el problema sigue, consulte con la asistencia antes de recalibrar.
¿Qué significa un error de motor en el G1?
El código indica el tipo de protección: sobrecorriente, sobretensión transitoria, sobrecalentamiento o error de encoder. Detenga el robot, déjelo enfriar y anote el código exacto antes de volver a intentarlo.
¿Por qué la app Unitree Explore no conecta con el G1?
En modo AP el teléfono debe estar en el punto de acceso del robot y el nombre no debe contener espacios ni símbolos. Mantenga el Bluetooth encendido y conceda a la app el permiso de Bluetooth; si no basta, reinicie el robot y la app.
¿Cuánto dura la batería del G1?
Unas 2 horas según Unitree, con batería de 9000 mAh. Unitree precisa que los valores pueden variar con la configuración y el uso.
¿Cuándo conviene llamar a la asistencia?
Cuando una alarma vuelve después del reinicio, una articulación se calienta o se bloquea, la batería se hincha o el robot se cae sin motivo. Prepare número de serie, versión de firmware, vídeo y código de error.
Fuentes
- Unitree, ficha oficial del G1 y del G1 EDU (batería de 9000 mAh, autonomía de unas 2 horas, cargador de 54 V 5 A)
- Unitree Document Center, códigos de error del estado de la máquina y del motor
- Unitree, G1 User Manual (arranque, app, calibración, condiciones anómalas, batería)
- Unitree, página de la app Unitree Explore para el G1 (estado, temperaturas, alarmas, calibración)
- GitHub, unitreerobotics/unitree_sdk2_python, issue #129: sobrecalentamiento del motor del hombro con mano Inspire FTP
- GitHub, unitreerobotics/unitree_sdk2_python, issue #43: comandos SDK, modo debug y conflictos con el controlador de movimiento
- GitHub, unitreerobotics/unitree_rl_mjlab, issue #14: apagado y LED rojo por protección contra sobrecorriente