G1 EDU-varianter (U1 til U10)
Koderne stammer fra Unitrees prisliste. Forskellen mellem modellerne er den mekaniske base (23 eller 29 DoF) og den monterede manipulator. G1 Air understøtter ikke sekundær udvikling: i Unitrees officielle tabel står punktet kun ved G1 EDU.
| SKU | DoF | Manipulator | Produktside |
|---|---|---|---|
| G1 Air | 23 | Dummy (ikke EDU) | Air |
| G1-U1 | 23 | Dummyhænder, Jetson Orin NX | U1 |
| G1-U2 | 29 | Dummy + talje med 3 DoF + arm med 7 DoF | U2 |
| G1-U3 | 43 | Dex3-1 med tre fingre, uden taktile sensorer | U3 |
| G1-U4 | 43 | Dex3-1 med tre fingre, med taktile sensorer | U4 |
| G1-U5 | ikke oplyst | Inspire RH56DFQ, uden taktile sensorer | U5 |
| G1-U6 | ikke oplyst | Inspire RH56DFTP, med taktile sensorer | U6 |
| G1-U7 | 37 | Revo2 Basic (5 fingre) | U7 |
| G1-U8 | ikke oplyst | Revo2 Touch (5 fingre, med taktile sensorer) | U8 |
| G1-U9 | 37 | Dex3-1 uden taktile sensorer (kompakt konfiguration) | U9 |
| G1-U10 | 35 | Revo2 Basic (5 fingre) | U10 |
Priserne står i den offentlige prisliste. Vil du vælge mellem versionerne, så læs guiden hvilken G1 skal du vælge; foregår arbejdet ved et bord, så se også G1-D.

Fysisk beskyttelse af robotten
Fjernbetjeningen R3
Tænd: kort tryk på power-knappen, derefter hold inde i mindst 2 s (to bip). Sluk: kort tryk og derefter langt tryk i mindst 2 s (tre bip).
Fjernbetjeningen medfølger eller kan købes separat: G1 Remote Controller.
Kommandoer på fjernbetjeningen (aktuel firmware)
Kombinationerne kan ændre sig med firmwareversionen: tjek altid mærkatet på din egen fjernbetjening, før du bruger robotten.
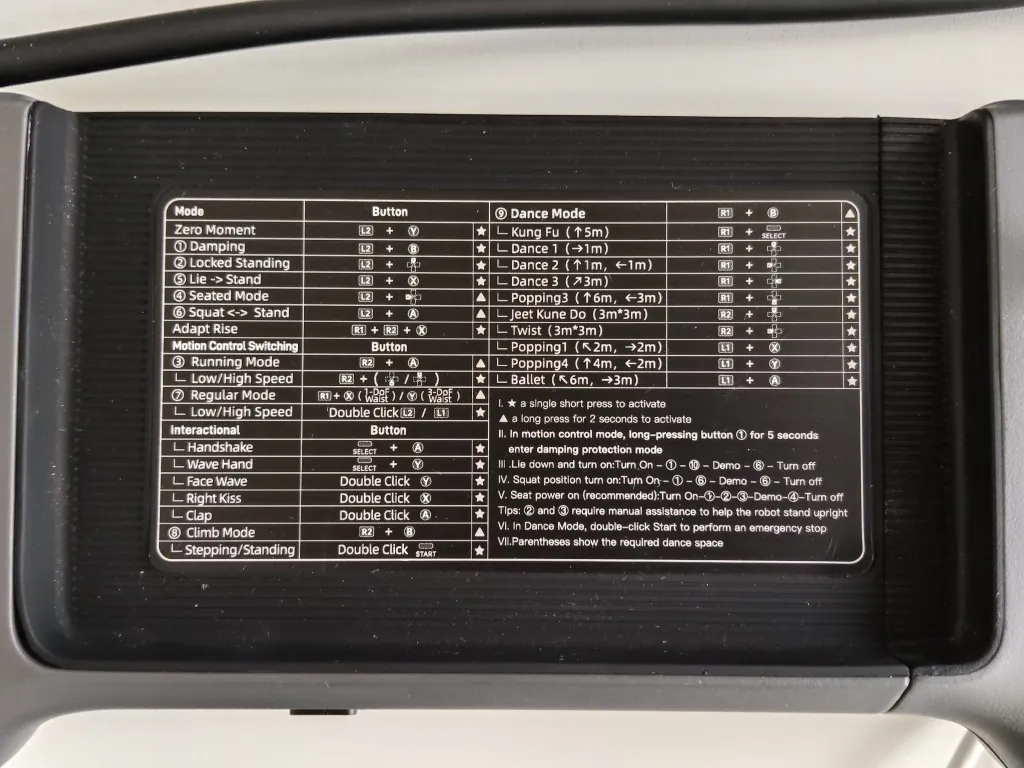
Forklaring af kommandoerne, som den står trykt på fjernbetjeningen R3:
- ★ = ét kort tryk
- ▲ = langt tryk i ca. 2 sekunder (i motion control går robotten i damping-beskyttelse, når du holder damping L2 + B inde i 5 sekunder, som angivet på mærkatet)
Zero moment og stilling
| Kommando | Taster | Type |
|---|---|---|
| Zero moment | L2 + Y | ★: nulmoment, frie led: hænger robotten ikke, falder den |
| Damping | L2 + B | ★: dæmper motorerne: det er kommandoen til at stoppe robotten |
| Locked standing | L2 + ↑ | ★: stående med låste led |
| Rejse sig fra liggende | L2 + X | ★: Lie til Stand (kun hårdt gulv, se beskyttelse) |
| Siddende | L2 + ← | ▲: vent på overgangen |
| Squat ↔ stand | L2 + A | ▲ |
| Adapt rise | R1 + R2 + X | ★ |
Motion control
| Tilstand | Taster | Bemærkninger |
|---|---|---|
| Running mode | R2 + A | ▲ 2 s: løb og mere aggressive bevægelser |
| Lav/høj hastighed (run) | R2 + ↑ / ↓ | ▲ |
| Regular mode (talje med 1 DoF) | R1 + X | ▲ 2 s: stabil walk mode (G1-U1 / talje med 1 DoF) |
| Regular mode (talje med 3 DoF) | R1 + Y | ▲ 2 s: stabil walk mode (G1-U2+ / talje med 3 DoF) |
| Lav/høj hastighed (regular) | Dobbeltklik L2 / L1 | ▲ |
| Stepping / standing | Dobbeltklik START | ▲ |
| Climb mode | R2 + B | ▲ |
Debug mode (kun til SDK-udvikling)
L2 + R2 stopper motion controlleren for at undgå konflikter med SDK'et; med L2 + A kontrollerer du, at robotten er i debug mode (kilde: Unitree, remote control). Det skal kun bruges i laboratoriet, når du programmerer motorerne på lavt niveau. Ved normal brug med fjernbetjening skal du ikke gå i debug mode: genstart G1 for at forlade den.
Anbefalede opstartssekvenser (fra mærkatet)
- Fra siddende (anbefalet): Tænd, derefter (1) Damping, (2) Locked standing, (3) Running/Regular, demo, (4) Siddende, sluk. Ved trin (2) og (3) støtter en person robotten ved skuldrene.
- Fra liggende: Tænd, derefter (1), (10), demo, (6), sluk.
- Fra squat: Tænd, derefter (1), (6), demo, (6), sluk.
Opstart med G1-batteriet
- Sæt batteriet i, til det klikker (kontakten mod bagsiden).
- Kort tryk på knappen, og hold den derefter inde i mindst 2 s.
- Vent ca. 1 min: alle led står i zero torque.
- Følg fjernbetjeningens sekvens ovenfor: først damping (L2 + B), derefter videre.
Metode med ophæng i stativ (laboratorium)
Anbefales ved første opstart: beskyttelsesstativ. Hæng robotten op, og sæt først fødderne på gulvet, når den er stabiliseret i Regular mode. Arme og ben skal være frie, og ingen kabler må være stramme.
Metode fra gulvet (L2+X)
Last og arme
Unitree angiver en maksimal last pr. arm på ca. 3 kg på G1 EDU (ca. 2 kg på basismodellen G1) og understreger, at den varierer meget med armens stilling (G1-produktside). I praksis kan selv 1 kg med strakt arm få robotten til at vippe forover og forstyrre gangen. Læg ikke last på armene ved hilsner og gestus.
Batteri og driftstid
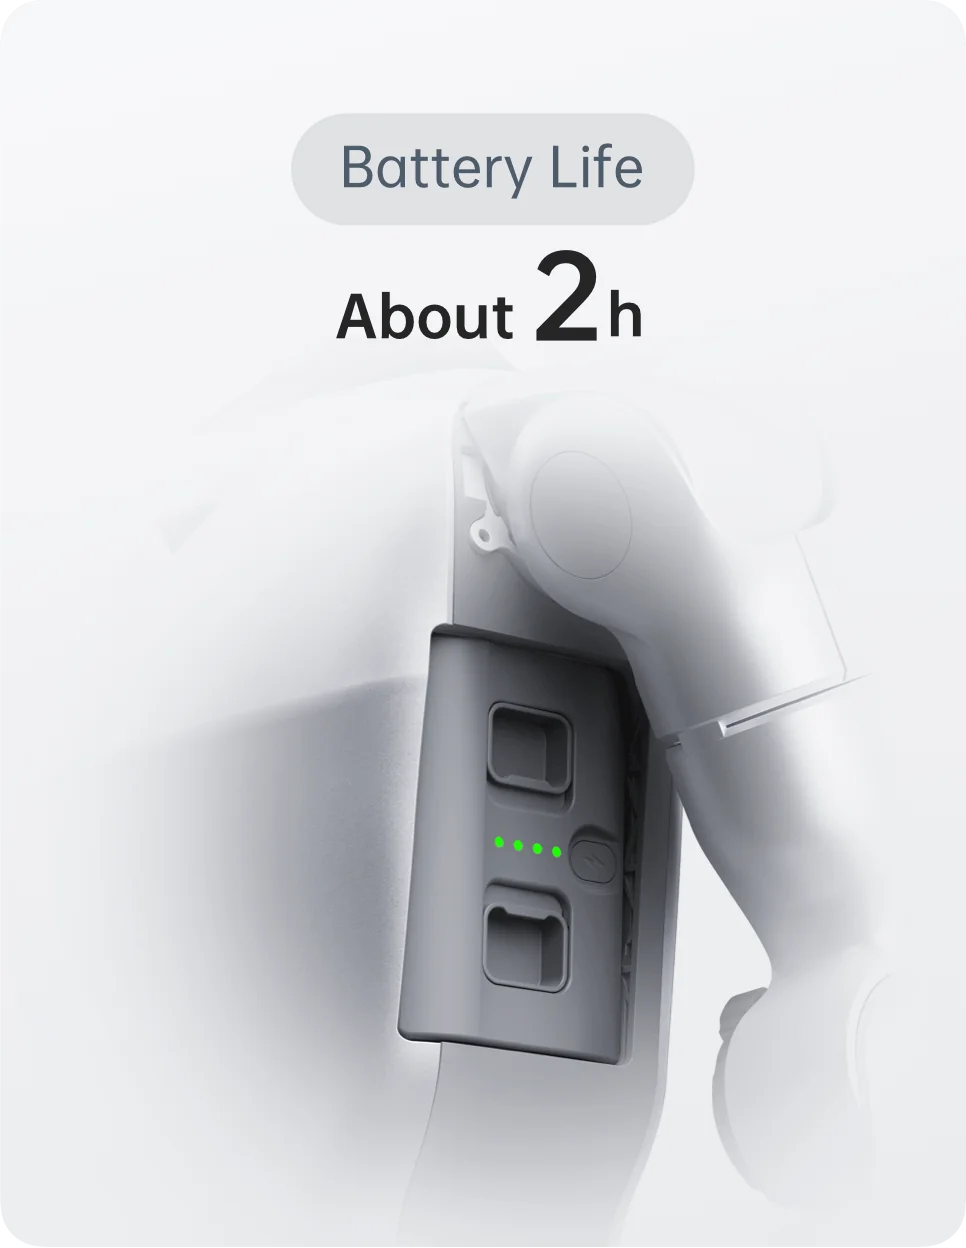
Ifølge Unitree har G1 et intelligent batteri med hurtigudløsning på 9000 mAh til ca. 2 timers drift. Den reelle værdi falder ved kontinuerlig gang og last på armene.
- En hel testdag kræver mindst to batterier: det ekstra G1-batteri koster 880 € i prislisten og opladeren 147 € (ekskl. moms).
- Sluk robotten, før du skifter batteri, og sæt den i damping igen, før du lader den rejse sig.
- Hold også fjernbetjeningen R3 opladet: uden fjernbetjening har du ingen hurtig måde at stoppe robotten på.
Netværk og SSH
Sæt pc'en på subnettet 192.168.123.0/24 med en ledig statisk IP (fx .51; brug ikke .161, .164, .120). PC1 (.161) kører Unitrees bevægelsesstyring og er ikke åben for udviklere; udviklingen foregår på PC2 (.164).
- Direkte Ethernet til G1's LAN-port
- Wi‑Fi: ifølge LeRobot-dokumentationen er Wi‑Fi som standard slået fra på PC2 og skal aktiveres manuelt; til installation af pakker kan du dele pc'ens forbindelse via Ethernet.
192.168.123.161MCU / Unitrees motion controller192.168.123.164Jetson Orin (PC2), SSH unitree / 123192.168.123.120LiDAR Livox MID-360 (hoved)ping 192.168.123.164
ssh unitree@192.168.123.164
# Password predefinita: 123unitree / 123 er standardoplysningerne, som også står i LeRobot-dokumentationen. Unitree beder dig få de første loginoplysninger fra supporten, så de kan være anderledes på nogle enheder. Skift adgangskoden efter første login, især hvis robotten kommer på virksomhedens netværk.
H2: bruger samme subnet 192.168.123.x med en PC1 til styring (Intel Core i5) og en PC2 til udvikling (Intel Core i7 på EDU-versionen ifølge Unitrees produktside). De præcise adresser afhænger af konfigurationen: tjek dem i leveringsdokumentationen.
Hyppige problemer
- Ping svarer ikke: kontrollér Ethernet-kablet og pc'ens IP, og genstart derefter robotten.
- SSH kommer ikke ind eller er langsom: for mange SSH-sessioner eller overbelastet Jetson. Genstart G1.
- SDK'et får leddene til at ryste: motion controlleren er aktiv samtidig, eller der er dobbelt styring (fjernbetjening og SDK på samme tid). Gå kun i debug mode til udvikling, eller stop SDK-kommandoerne.