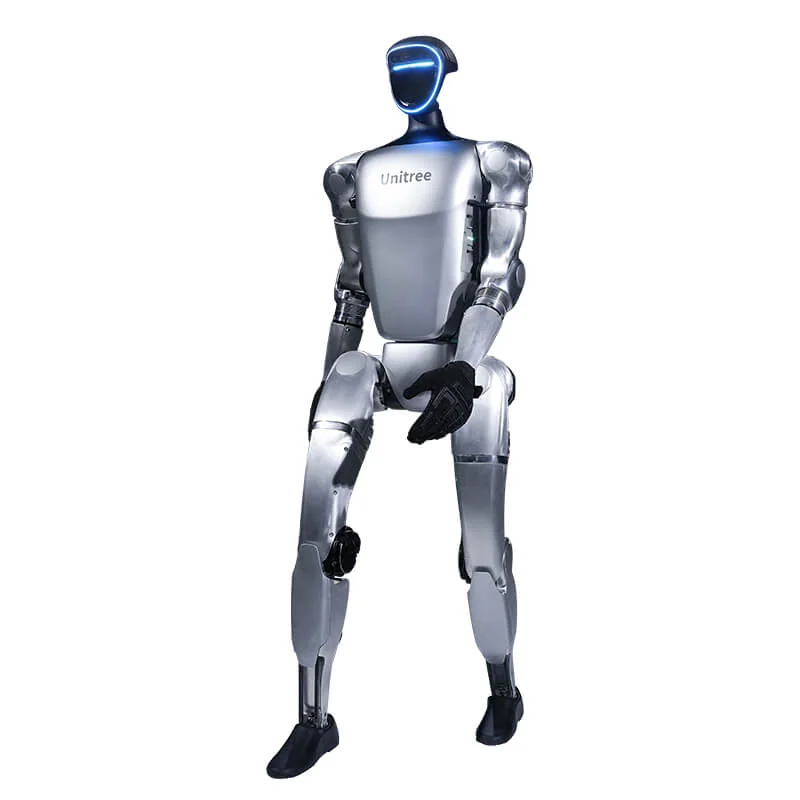
G1 EDU-versies (U1–U10)
Codes uit de Unitree-prijslijst. Het verschil tussen de modellen zit in de mechanische basis (23 of 29 DoF) en de gemonteerde manipulator. De G1 Air ondersteunt geen eigen softwareontwikkeling: in de officiële tabel van Unitree staat die optie alleen bij de G1 EDU.
| SKU | DoF | Manipulator | Productpagina |
|---|---|---|---|
| G1 Air | 23 | Dummy (niet-EDU) | Air |
| G1-U1 | 23 | Dummy-handen, Jetson Orin NX | U1 |
| G1-U2 | 29 | Dummy + taille 3 DoF + arm 7 DoF | U2 |
| G1-U3 | 43 | Dex3-1 drie vingers, zonder tactiel | U3 |
| G1-U4 | 43 | Dex3-1 drie vingers, met tactiel | U4 |
| G1-U5 | n.v.t. | Inspire RH56DFQ, zonder tactiel | U5 |
| G1-U6 | n.v.t. | Inspire RH56DFTP, met tactiel | U6 |
| G1-U7 | n.v.t. | Revo2 Basic (5 vingers) | U7 |
| G1-U8 | n.v.t. | Revo2 Touch (5 vingers, met tactiel) | U8 |
| G1-U9 | 37 | Dex3-1 zonder tactiel (compacte config.) | U9 |
| G1-U10 | 35 | Revo2 Basic (5 vingers) | U10 |
De prijzen staan in de openbare prijslijst. Om tussen de versies te kiezen is er de gids welke G1 kiezen; gaat het om werk aan een werkbank, bekijk dan ook de G1-D.
Fysieke bescherming van de robot
R3-afstandsbediening
De G1 wordt bediend met de Unitree R3-afstandsbediening, compatibel met de hele Unitree-gamma. Unitree geeft een accu van 780 mAh op voor circa 5 uur gebruik (specificaties R3). Inschakelen volgens de G1-gebruikershandleiding: kort op de aan/uit-knop drukken en daarna langer dan 2 seconden ingedrukt houden tot de piep.
De reserve-afstandsbediening staat in de prijslijst: G1 Remote Controller.
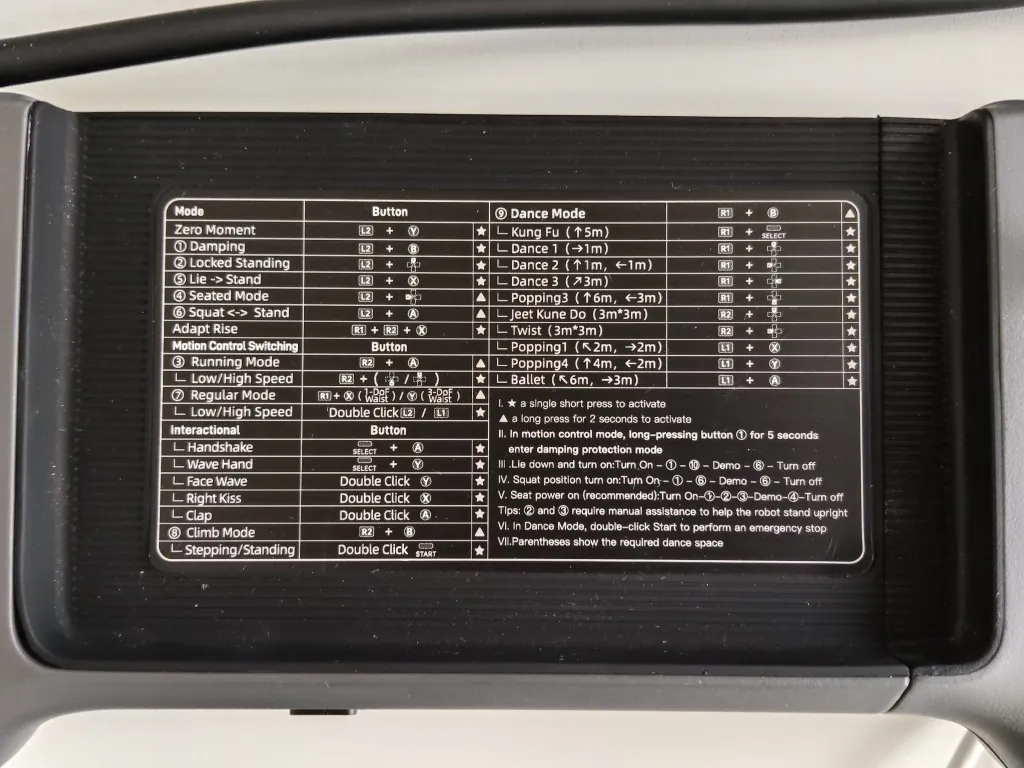
Knoppen van de afstandsbediening (huidige firmware)
De combinaties kunnen per firmwareversie veranderen: controleer altijd de sticker op uw eigen afstandsbediening voordat u de robot gebruikt.
Legenda zoals gedrukt op de R3-afstandsbediening:
- ★ = één korte druk
- ▲ = 2 seconden ingedrukt houden
- In motion control komt u in de damping-beveiliging door damping (L2 + B) 5 seconden ingedrukt te houden. Dat is de noodstop die in de handleiding wordt aangegeven: de robot zakt langzaam naar de grond.
Zero moment / houding
| Commando | Toetsen | Type |
|---|---|---|
| Zero moment | L2 + Y | ★ Koppel nul, gewrichten vrij: valt als de robot niet hangt |
| Damping | L2 + B | ★ Dempt de motoren: dit is het commando om de robot te stoppen |
| Locked standing | L2 + ↑ | ★ Staand met geblokkeerde gewrichten |
| Opstaan uit liggende houding | L2 + X | ★ Lig → Sta (alleen op een vlakke, harde vloer) |
| Zittend | L2 + ← | ▲ |
| Hurken ↔ staan | L2 + A | ▲ |
| Adapt rise | R1 + R2 + X | ★ |
Motion control
| Modus | Toetsen | Opmerkingen |
|---|---|---|
| Running mode | R2 + A | ▲ |
| Lage/hoge snelheid (run) | R2 + ↑ / ↓ | ★ |
| Regular mode (1 DoF taille) | R1 + X | ▲ Taille met 1 vrijheidsgraad (G1-U1) |
| Regular mode (3 DoF taille) | R1 + Y | ▲ Taille met 3 vrijheidsgraden (G1-U2 en later) |
| Lage/hoge snelheid (regular) | Dubbelklik L2 / L1 | ★ |
| Stepping / standing | Dubbelklik START | ★ |
| Climb mode | R2 + B | ▲ |
Debugmodus (alleen SDK-ontwikkeling)
L2 + R2 stopt het programma voor bewegingscontrole, zodat het niet in conflict komt met de SDK-commando's. Met L2 + A controleert u of u in de debugmodus zit; als de robot niet reageert zoals verwacht, geeft Unitree aan L2 + R2 te herhalen (Unitree, remote control). Dit is alleen nodig in het lab, met de robot opgehangen, wanneer u de motoren op laag niveau aanstuurt. Bij normaal gebruik met de afstandsbediening komt u niet in de debugmodus.
Aanbevolen opstartsequenties (van de sticker)
- Vanuit zittende houding (aanbevolen): Inschakelen → (1) Damping → (2) Locked standing → (3) Running/Regular → demo → (4) Zittend → uitschakelen. Stappen (2) en (3) met handmatige ondersteuning achter de robot.
- Vanuit liggende houding: Inschakelen → (1) → (10) → demo → (6) → uitschakelen. Stap (10) is niet genummerd in de stickertabel: controleer hem met de leveringsdocumentatie.
- Vanuit hurkzit: Inschakelen → (1) → (6) → demo → (6) → uitschakelen.
De accu van de G1 inschakelen
- Plaats de accu aan de zijkant van de robot, met de schakelaar naar achteren, tot hij vastklikt.
- Druk kort op de aan/uit-knop en houd hem daarna minstens 2 s ingedrukt.
- Wacht ongeveer 1 minuut: na het opstarten staan alle gewrichten in zero torque.
- Volg de sequentie van de afstandsbediening: eerst damping (L2 + B), daarna de andere stappen.
Methode opgehangen aan het frame (lab)
Aanbevolen bij de eerste start, met het beschermframe. Hang de robot op en zet de voeten pas op de grond nadat hij in Regular mode stabiel staat. Armen en benen vrij, geen kabel onder spanning.
Methode vanaf de grond (L2+X)
Laadvermogen en armen
Unitree geeft een maximale last per arm van circa 3 kg op de G1 EDU (circa 2 kg op de G1-basis) en benadrukt dat die sterk afhangt van de armhouding (specificaties G1).
Accu en gebruiksduur
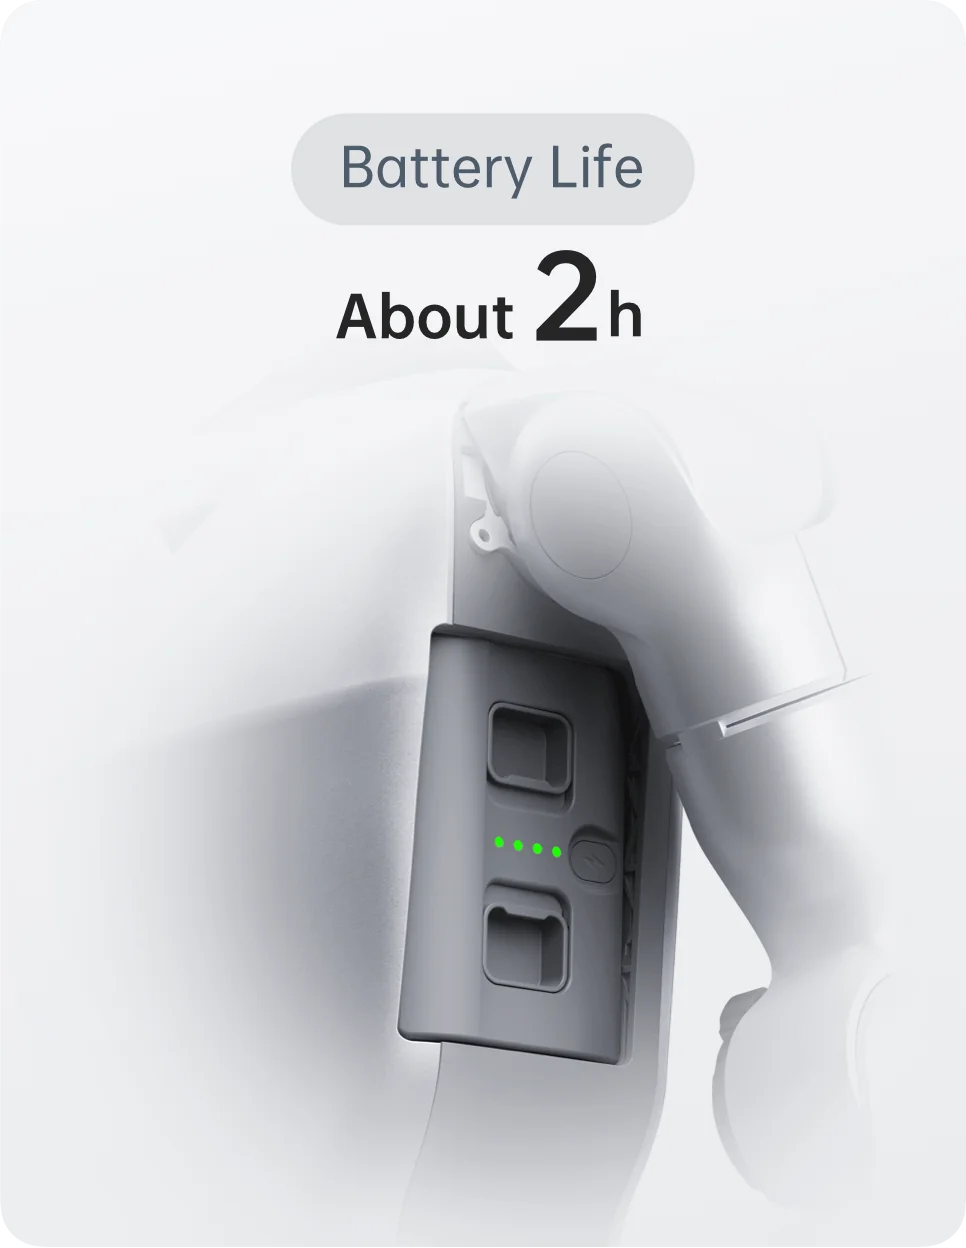
Volgens Unitree heeft de G1 een slimme, snel te verwisselen accu van 9000 mAh voor circa 2 uur gebruik. In de praktijk daalt dat bij continu lopen en belasting van de armen.
- Voor een testdag zijn minstens twee accu's nodig: de extra G1-accu staat in de prijslijst voor € 880, de lader voor € 147 (excl. btw).
- Schakel de robot uit voordat u de accu vervangt en zet hem weer in damping voordat hij opstaat.
Netwerk en SSH
Breng de pc naar de subnet 192.168.123.0/24 met een vrij statisch IP: Unitree suggereert 192.168.123.99. Gebruik niet .161, .164 en .120. De PC1 (.161) voert de bewegingscontrole van Unitree uit en is niet open voor ontwikkelaars; ontwikkeling gebeurt op de PC2 (.164).
- Directe Ethernet naar de LAN-poort van de G1 (aanbevolen door Unitree)
- Wi-Fi: volgens de LeRobot-documentatie is Wi-Fi op de PC2 standaard uitgeschakeld en moet het handmatig worden ingeschakeld; om pakketten te installeren kunt u de internetverbinding van de pc via Ethernet delen.
192.168.123.161MCU / bewegingscontroller Unitree192.168.123.164Jetson Orin (PC2), SSH unitree / 123192.168.123.120LiDAR Livox MID-360 (hoofd)ping 192.168.123.164
ssh unitree@192.168.123.164
# Standaardwachtwoord: 123unitree / 123 zijn de standaardgegevens die ook in de LeRobot-documentatie staan. Unitree geeft aan de initiële inloggegevens bij de support op te vragen, dus op sommige units kunnen ze anders zijn. Wijzig het wachtwoord na de eerste keer inloggen, vooral als de robot in het bedrijfsnetwerk komt.
Veelvoorkomende problemen
- Ping reageert niet: controleer de Ethernet-kabel en het IP van de pc en herstart de robot.
- Met de SDK trillen de gewrichten: de motion controller is nog actief, of de afstandsbediening en de SDK sturen tegelijk commando's. Voor aansturing op laag niveau gaat u in de debugmodus; stop anders de SDK-commando's.