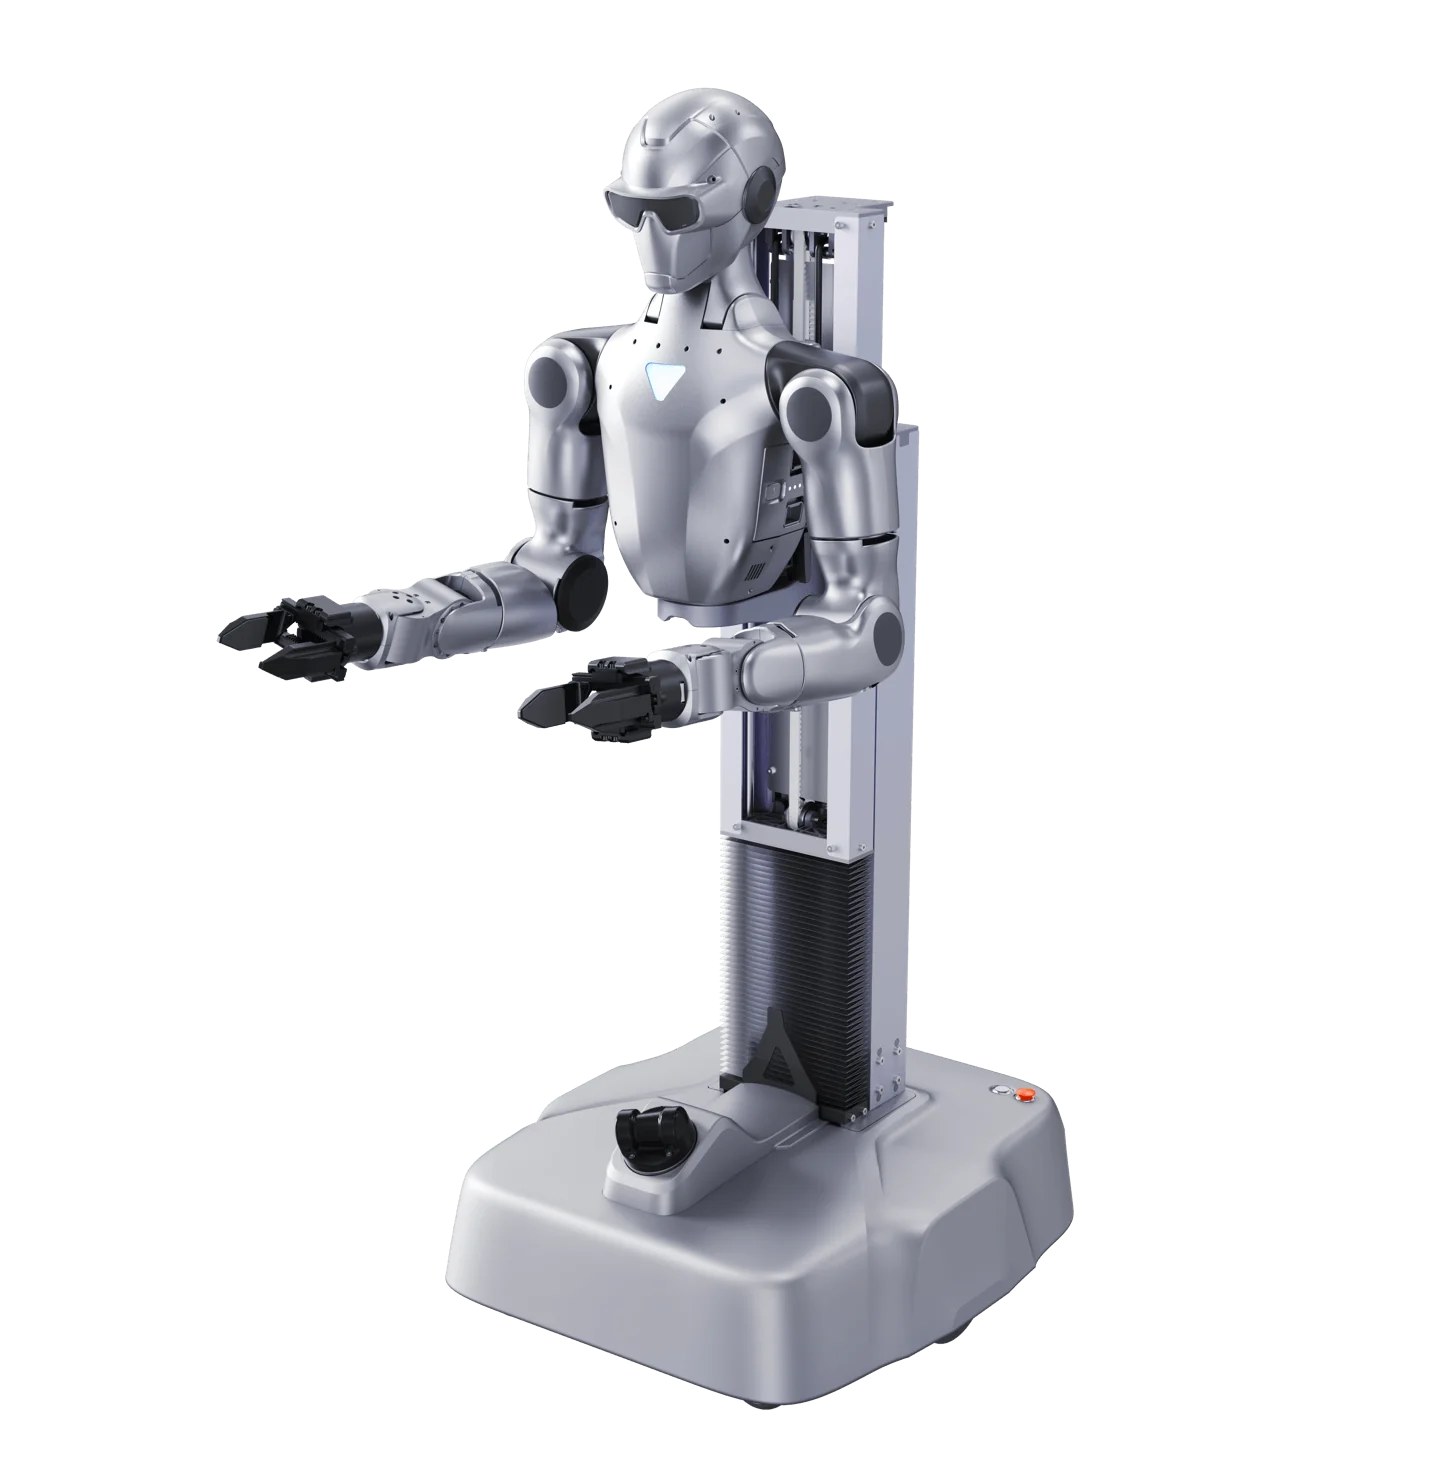
Un PoC con un robot umanoide non è comprare il robot e vedere cosa succede. È un esperimento con un perimetro definito, metriche scritte nero su bianco e una decisione finale: andare avanti, cambiare approccio o fermarsi.
Cosa deve dimostrare un PoC
Un PoC risponde a una sola domanda, formulata in modo verificabile. Esempi di domande ben poste:
- Il robot preleva le scatole da un bancale e le posa sul nastro con un tasso di successo accettabile?
- Il robot raccoglie dati di teleoperazione utilizzabili per addestrare una policy di manipolazione?
- Il robot svolge un giro di ispezione visiva in un'area senza interventi dell'operatore?
Domande come "vediamo cosa sa fare" o "facciamo una demo" producono video, non decisioni. Se la domanda non è chiara, il primo passo è un'analisi del processo, non l'acquisto.
Le fasi di un PoC, con durate indicative
La sequenza qui sotto è quella che descriviamo nella pagina Assessment e POC: le prime quattro fasi valgono come durata orientativa di 5–9 settimane per un caso d'uso singolo. Le fasi successive dipendono dal perimetro e si fissano nel piano di PoC.
| Fase | Cosa si fa | Output | Durata indicativa |
|---|---|---|---|
| 1. Mappatura del processo | Compito, spazi, flussi, vincoli di sicurezza, baseline attuale | Descrizione del compito e KPI di partenza | 1–2 settimane |
| 2. Confronto soluzioni | Umanoide, cobot, AMR o nessun robot | Shortlist motivata | ~1 settimana |
| 3. Simulazione | Modello 3D della postazione e del robot | Fattibilità e punti critici | 2–4 settimane |
| 4. Piano di PoC | Obiettivi, hardware, perimetro di test, valutazione del rischio preliminare | Piano di PoC e criteri di successo | 1–2 settimane |
| 5. Esecuzione | Setup, test in area delimitata, raccolta dati | Dati sui KPI | Da definire nel piano |
| 6. Decisione | Confronto KPI misurati e attesi | Go, no-go o revisione | Da definire nel piano |
Se il PoC richiede un robot nuovo, va considerato anche il tempo di consegna: per gli umanoidi indichiamo 4–6 settimane dalla firma (vedi la home page).
I KPI da scrivere prima di iniziare
Un KPI fissato dopo i test si adatta sempre al risultato. Per questo vanno scritti nel piano, con un valore soglia. I più usati:
- Tasso di successo: compiti completati su compiti tentati, su un numero minimo di prove.
- Tempo ciclo: secondi per compito, confrontati con quelli attuali.
- Interventi umani: quante volte l'operatore deve correggere, riposizionare o fermare il robot per ora di lavoro.
- Autonomia reale: ore di lavoro effettive per batteria, da confrontare con il dato del produttore (circa 2 ore per il G1, circa 6 ore per il G1-D con base mobile, circa 1 ora per l'R1).
- Tempo di setup: quanto serve per riportare il robot operativo dopo un cambio di compito o una caduta.
Esempio con numeri ipotetici: soglia di successo al 90% su 200 prelievi, tempo ciclo massimo 20 secondi, non più di 2 interventi per ora. Se il PoC chiude all'80% con 6 interventi per ora, il report deve dire perché (presa, percezione, posizionamento) e se esiste una correzione plausibile.
Quale umanoide usare per il PoC
| Compito | Piattaforma | Prezzo End-User (IVA esclusa) |
|---|---|---|
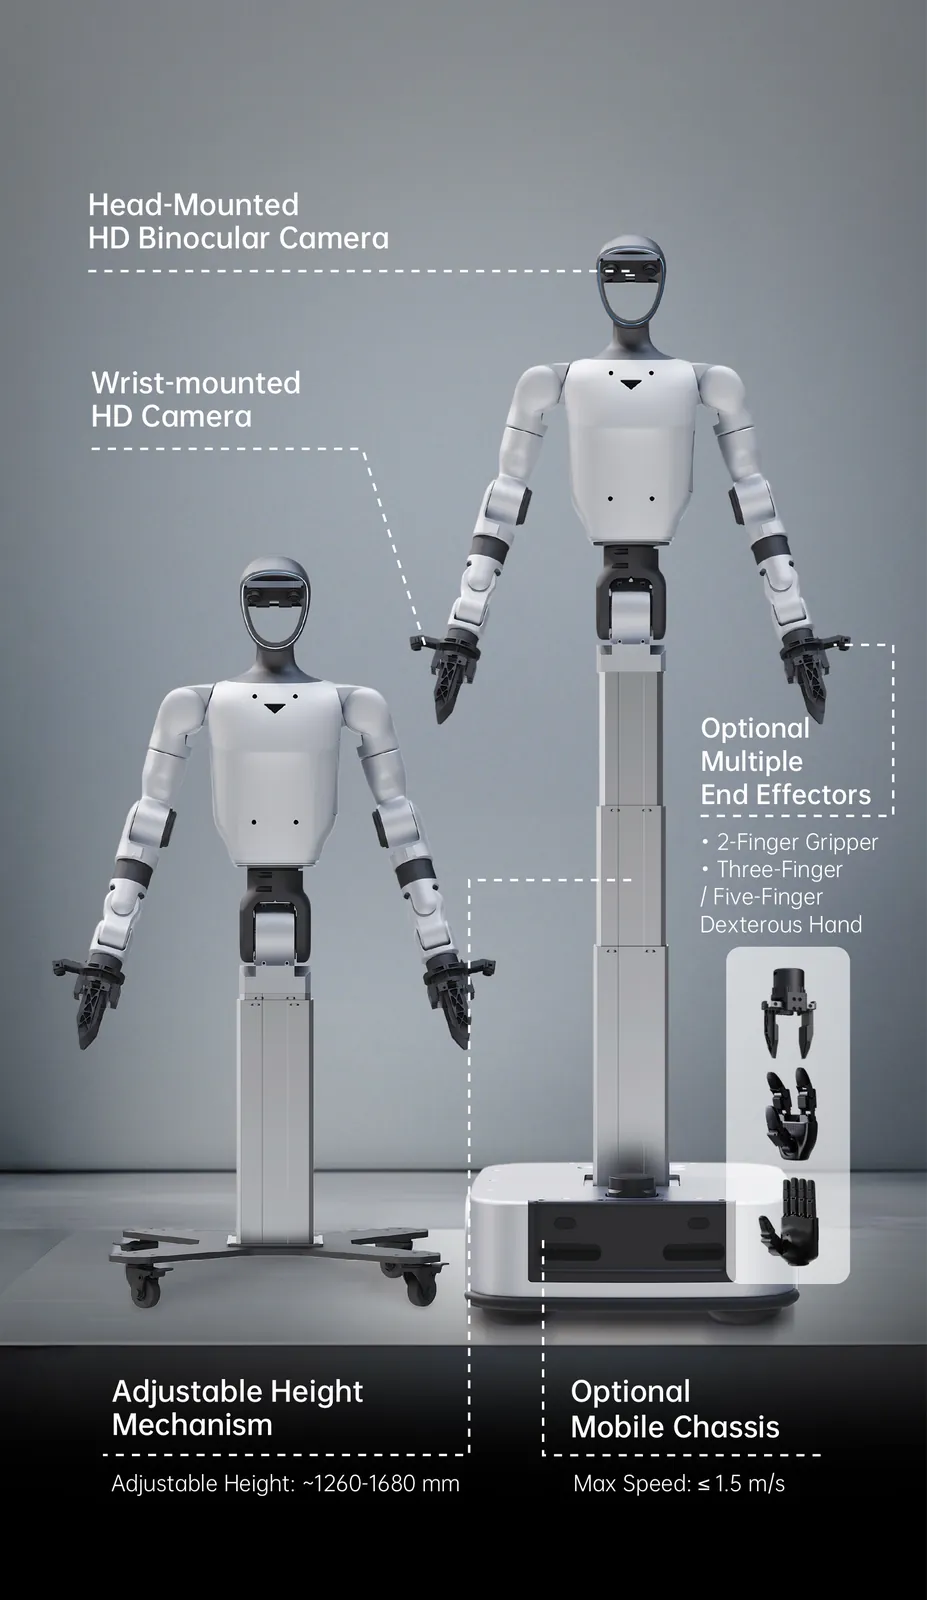
| Prelievo e deposito su banco, raccolta dati di teleoperazione | G1-D Standard (piantana fissa) | da 38.005 € |
| Manipolazione su più postazioni | G1-D Flagship (base mobile) | da 51.944 € |
| Manipolazione compatta a budget ridotto | R1-D | da 6.295 € (R1-A5 Standard) |
| Locomozione, software, AI embodied | G1 EDU | da 38.005 € (G1-U1) |
| Didattica e prove a basso costo | R1 EDU | da 14.930 € (R1-U1) |
| Interazione a scala umana | H2 | da 43.874 € (H2 Air) |
Per un PoC in cui il robot va programmato servono le versioni EDU: secondo le schede Unitree di G1 e R1, solo queste si programmano con l'SDK. Se il compito è solo manipolazione, un torso senza gambe come il G1-D elimina il rischio di caduta e semplifica la cella. Confronto completo: quale umanoide Unitree scegliere.

Sicurezza e norme da considerare
Informazioni generali, non consulenza legale.
Oggi le macchine immesse sul mercato UE seguono la Direttiva macchine 2006/42/CE. Dal 20 gennaio 2027 si applica il Regolamento (UE) 2023/1230, che abroga la direttiva dalla stessa data. Per i robot industriali il riferimento tecnico è la serie ISO 10218, rivista nel 2025. Per i robot mobili a stabilità attiva (a gambe o su ruote in equilibrio) ISO sta sviluppando la ISO 25785-1: a ottobre 2026 è ancora una bozza di comitato (Committee Draft).
In pratica, per il PoC:
- Area di prova delimitata, con accesso controllato durante i test.
- Un bipede in arresto di emergenza può cadere, perché la sua stabilità dipende dal controllo attivo. Per i primi test su un bipede servono un sostegno o un'imbracatura e spazio libero intorno.
- Valutazione del rischio preliminare scritta, condivisa con il responsabile sicurezza aziendale (RSPP).
- Operatori formati sull'arresto di emergenza e sulle procedure di recupero.
Approfondimento: robot Unitree e Regolamento Macchine 2027.
Comprare, noleggiare o simulare
Non sempre il PoC richiede di comprare subito il robot. In alcuni casi una prima verifica si fa in simulazione; in altri si valutano noleggio o pilot a breve termine. Se l'acquisto è la strada scelta, conviene verificare prima se il progetto può accedere a strumenti come iperammortamento 2026, Nuova Sabatini o bandi regionali: requisiti e fonti ufficiali sono nella pagina Finanziamenti, e l'ammissibilità del singolo bene la conferma il commercialista.
Cosa deve contenere il report finale
- KPI misurati contro le soglie del piano, con il numero di prove.
- Cause dei fallimenti, divise per categoria (percezione, presa, navigazione, software, hardware).
- Costo totale stimato per passare alla fase successiva: hardware, software, sicurezza, formazione.
- Raccomandazione: go, no-go o revisione del perimetro.
Un PoC che non raggiunge i KPI non è tempo perso: è un'informazione che evita un ordine sbagliato. Se i numeri non reggono, meglio saperlo prima di comprare dieci unità.