"Kann ich den Cobot an der Linie durch einen G1 ersetzen?" Fast immer lautet die Antwort nein. Der Humanoide funktioniert, löst aber ein anderes Problem. Der folgende Vergleich stützt sich auf die Herstellerangaben, die Preise aus der öffentlichen Preisliste und den aktuellen Stand der Sicherheitsnormen.
Was wir unter klassischer Robotik verstehen
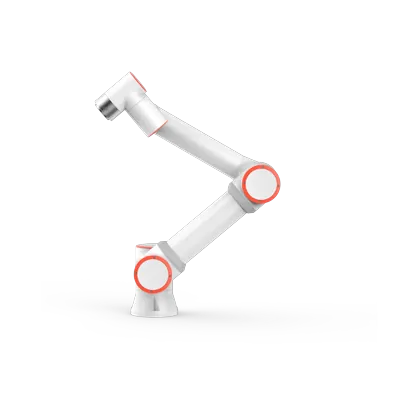
- Cobots: kollaborative Arme zum Schrauben, für Pick and Place, Maschinenbeschickung und Palettierung. Beispiel: der Fairino FR3 mit 6 Achsen, 3 kg Nennlast, 622 mm Reichweite und ±0,02 mm Wiederholgenauigkeit nach ISO 9283 (Datenblatt des Herstellers). Die ganze Palette finden Sie auf der Seite Cobots.
- AMR: autonome mobile Roboter für den Transport von Wagen, Regalen und Paletten auf innerbetrieblichen Wegen. In der Preisliste beginnt die Auswahl mit dem AutoXing Juno Plus.
- Vierbeiner: Inspektion, Überwachung und Sensortransport in unstrukturierten Umgebungen, mit Modellen wie Go2, AS2 und B2 (Seite Vierbeiner).
Gemeinsam haben sie definierte Zyklen, etablierte Referenznormen und leicht messbare KPIs: Stück pro Stunde, OEE, Taktzeit.
Was ein humanoider Roboter heute leistet (und was nicht)
Ein Zweibeiner wie der G1 oder der H2 bewegt sich in Räumen, die für Menschen geplant sind, kann am selben Tag die Aufgabe wechseln und ist heute die Plattform, auf der zu Embodied AI, Teleoperation und Imitationslernen geforscht wird. Die offiziellen Daten des G1 zeigen die Grenzen:
| Technische Daten (unitree.com) | G1 | G1 EDU |
|---|---|---|
| Höhe im Stand | 1320 mm | 1320 mm |
| Gewicht mit Akku | etwa 35 kg | etwa 35 kg und mehr |
| Freiheitsgrade | 23 | 23 bis 43 |
| Maximale Armlast | etwa 2 kg | etwa 3 kg |
| Akku | 9000 mAh, etwa 2 h | 9000 mAh, etwa 2 h |
| Maximales Kniedrehmoment | 90 N·m | 120 N·m |
Unitree weist darauf hin, dass die Armlast stark von der Streckung des Arms abhängt, und gibt keine Wiederholgenauigkeit an. Realistische Einsätze heute:
- Hochschullabore und Forschungsprojekte;
- PoC in einem abgegrenzten Bereich: leichtes Kitting, Datenerfassung, Teleoperation;
- Technologiedemonstratoren und interne Schulung.
Ein Ersatz für eine bereits effiziente Zelle ist er nicht: Er hat keine angegebene Wiederholgenauigkeit und läuft mit Akku.
Direkter Vergleich (Richtwerte)
| Cobot / AMR | Zweibeiniger Humanoider | |
|---|---|---|
| Genauigkeit | FR3: ±0,02 mm laut Hersteller (ISO 9283) | G1: vom Hersteller nicht angegeben |
| Traglast | FR3: 3 kg Nennlast; AMR: je nach Modell Dutzende bis Hunderte kg | G1: etwa 2 kg, EDU etwa 3 kg pro Arm |
| Laufzeit | Cobot am Stromnetz; AMR je nach Modell, mit Ladestation | G1: etwa 2 h pro Akku |
| Referenznormen | ISO 10218-1/2:2025, einschließlich kollaborativer Anwendungen | Eigene Norm in Entwicklung (ISO 25785-1) |
| Listenpreis (zzgl. MwSt.) | FR3 ab 5.448 €; AMR ab 16.999 € | G1 Air ab 19.809 €; G1 EDU (U1) ab 38.005 €; H2 Air ab 43.874 € |
| Typischer KPI | Taktzeit, OEE, Stück pro Stunde | Erfolgsquote der Aufgabe, erfasste Daten, Flexibilität |
Aktuelle Preise finden Sie in der Unitree Preisliste und auf den Produktseiten. Zum Preis des Humanoiden kommen Softwareentwicklung, ein ausgestatteter Testbereich und Schulung hinzu.

Sicherheit und Normen
Allgemeine Informationen, keine Rechtsberatung.
Die im Februar 2025 veröffentlichten Normen ISO 10218-1:2025 und ISO 10218-2:2025 ersetzen die Ausgaben von 2011 und decken Industrieroboter, Anwendungen und Zellen ab. Teil 1 enthält jetzt die Anforderungen an kollaborative Anwendungen, die bisher in der technischen Spezifikation ISO/TS 15066 standen.
Ein Zweibeiner bringt ein zusätzliches Problem mit: Er bleibt nur dank aktiver Gleichgewichtsregelung stehen. Fällt die Stromversorgung aus oder stoppt er, kann er umfallen, während ein AMR oder Cobot einfach dort stehen bleibt, wo er ist. Für diese Kategorie (industrielle mobile Roboter mit aktiv geregelter Stabilität, Zweibeiner und Vierbeiner) arbeitet die ISO an der ISO 25785-1: Im Oktober 2026 führt die ISO-Seite sie als Komitee-Entwurf (Committee Draft), veröffentlicht ist sie noch nicht.
Ab dem 20. Januar 2027 gilt die Maschinenverordnung (EU) 2023/1230, die die Maschinenrichtlinie 2006/42/EG ablöst. Was das für Unitree Roboter bedeutet: Maschinenverordnung 2027. In der Praxis finden die ersten Tests mit einem Humanoiden in einem abgegrenzten Bereich statt, mit Absturzsicherung (Gurt oder Laufkran) und Bedienpersonal, das in den Stopp-Verfahren geschult ist.
Wann Sie bei klassischer Robotik bleiben sollten
- Aufgaben mit hohen Stückzahlen und kurzer Taktzeit.
- Sie brauchen eine Maschine mit CE-Kennzeichnung und schneller Inbetriebnahme.
- Die Umgebung ist bereits strukturiert: Förderbänder, Stellplätze, feste Wege.
- Die Investition muss sich schnell durch eine messbare Einsparung amortisieren.
Wann sich ein humanoider Roboter lohnen kann
- Aufgaben, die noch nicht formalisiert sind, oder viele verschiedene Aufgaben mit kleinen Stückzahlen.
- F&E-Projekt, Hochschule, Forschungsausschreibung.
- Eine Umgebung für Menschen, die sich mit Förderbändern oder AMR nur schwer anpassen lässt.
- Ein Budget für Innovation und Datenerfassung, nicht für den direkten Ersatz von Arbeitskräften.
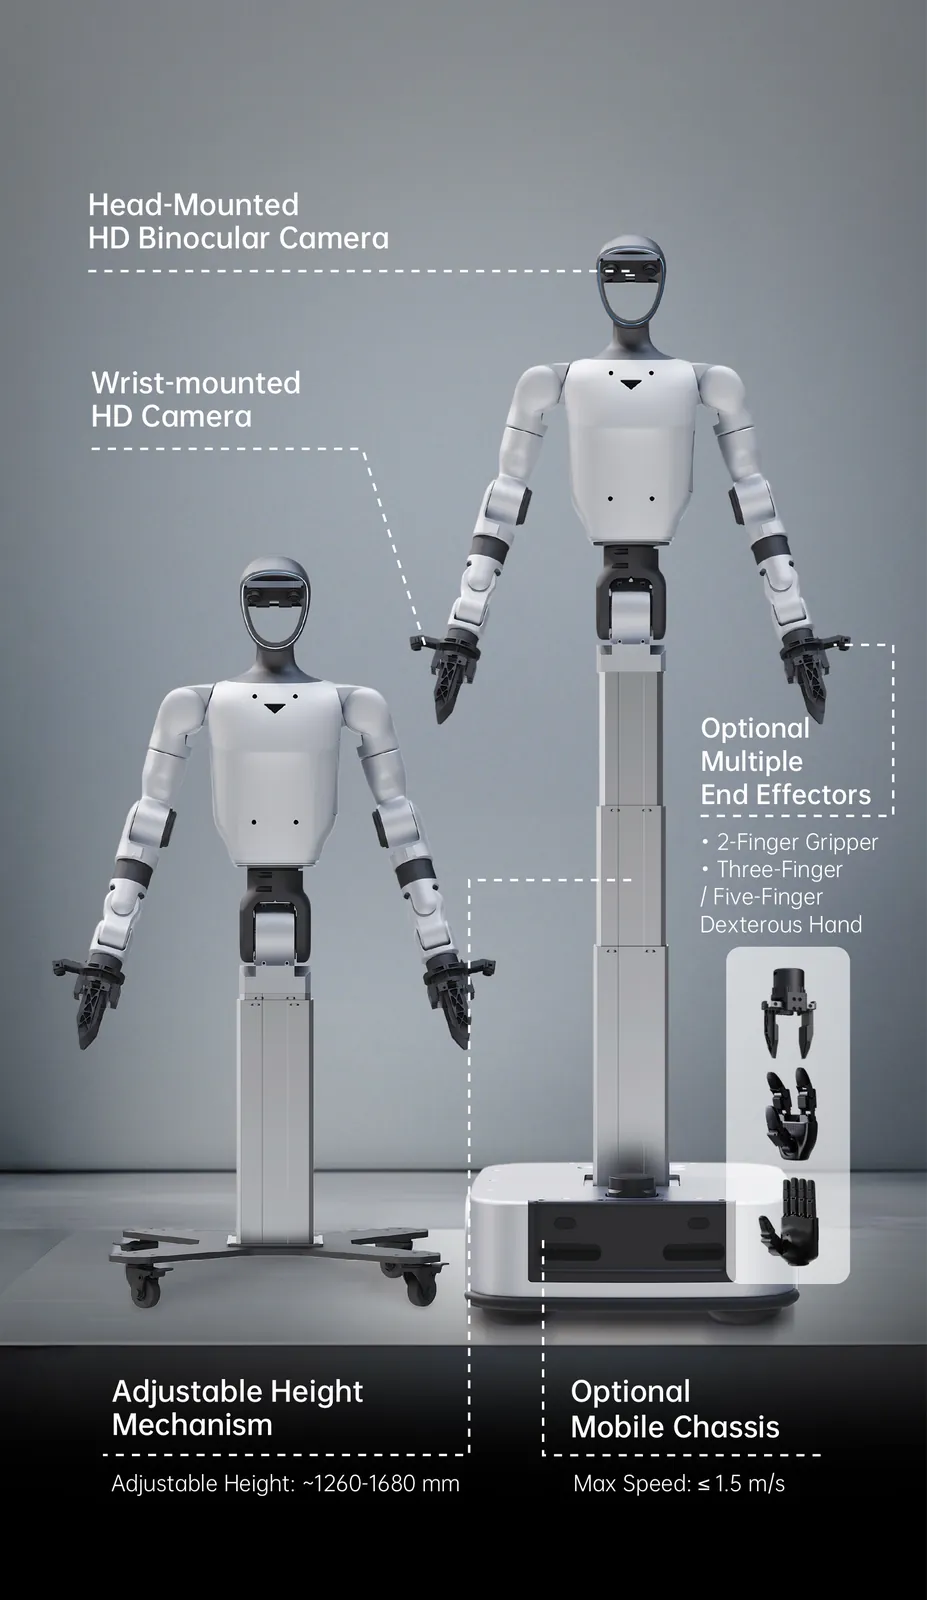
Es gibt auch einen Mittelweg: Der G1-D ist ein zweiarmiger Torso ohne Beine, auf festem Ständer (G1-D Standard, ab 38.005 €) oder auf mobiler Basis (G1-D Flagship, ab 51.944 €). Er hat nicht das Sturzrisiko des Zweibeiners und verhält sich wie eine Handhabungszelle mit zwei 7-Achs-Armen. Zur Wahl zwischen den Modellen: welcher humanoide Roboter von Unitree passt.
Der Weg, den wir meist empfehlen
- Zuerst: Automatisieren Sie den Engpass mit Cobot oder AMR, wo sich der Nutzen am leichtesten messen lässt.
- Danach: PoC mit einem Humanoiden an einer ergänzenden Aufgabe (Inspektion, Materialnachschub, Datenerfassung), mit KPIs, die vor dem Start schriftlich festgelegt sind.
- Skalierung: nur wenn die KPIs des PoC halten (Erfolgsquote, Taktzeit, Gesamtkosten).
Für den Kauf durch ein Unternehmen gibt es in Deutschland, Österreich und der Schweiz öffentliche Programme, für Cobots ebenso wie für Humanoide: steuerliche Förderung von Forschung und Entwicklung, Abschreibungs- und Investitionsanreize sowie Förderkredite, die 2026 gelten. Für den Antrag stellen wir Ihnen Angebot und technische Unterlagen zur Verfügung; eine Steuer- oder Fördermittelberatung leisten wir nicht. Mehr dazu in einen Roboter 2026 finanzieren. Wenn Sie nicht wissen, wo Sie anfangen sollen, ist das kostenlose Assessment genau dafür da: Abra Robotics verkauft neben Unitree auch Cobots und AMR und hat daher keinen Grund, Ihnen einen Humanoiden vorzuschlagen, wo er nicht gebraucht wird.
Häufige Fragen
Kann ich einen Cobot an der Linie durch einen humanoiden G1 ersetzen?
Fast nie lohnt sich das. Der Cobot arbeitet am Stromnetz und hat eine angegebene Wiederholgenauigkeit (±0,02 mm beim Fairino FR3); der G1 läuft etwa 2 Stunden mit einem Akku, und Unitree gibt keine Wiederholgenauigkeit an.
Was kostet ein humanoider Roboter im Vergleich zu einem Cobot?
Laut Preisliste, zzgl. MwSt., beginnt ein Cobot Fairino FR3 bei 5.448 € und ein Unitree G1 Air bei 19.809 €. Um den Humanoiden zu programmieren, brauchen Sie den G1 EDU (U1) ab 38.005 €, dazu Softwareentwicklung und einen Testbereich.
Gibt es eine eigene Sicherheitsnorm für humanoide Roboter?
Noch nicht: Die ISO 25785-1 für mobile Roboter, die ihr Gleichgewicht durch aktive Regelung halten, ist im Oktober 2026 ein Entwurf. Maßgeblich bleibt bis dahin die Normenreihe ISO 10218 von 2025.
Wann ist ein humanoider Roboter im Unternehmen sinnvoll?
Wenn der Nutzen in Flexibilität oder Forschung liegt, nicht in der Stückzahl: F&E, Datenerfassung, häufig wechselnde Aufgaben in Räumen, die für Menschen gebaut sind.
Gibt es einen Mittelweg zwischen Cobot und humanoidem Roboter?
Ja, der G1-D: zwei 7-Achs-Arme an einem Torso ohne Beine, fest montiert oder auf mobiler Basis, ab 38.005 € zzgl. MwSt.
Quellen
- Unitree, offizielles Datenblatt G1 (technische Daten G1 und G1 EDU)
- FAIRINO, Datenblatt FR3 (Traglast, Reichweite, Wiederholgenauigkeit nach ISO 9283)
- ISO, ISO 10218-1:2025, Robotics - Safety requirements - Part 1: Industrial robots
- ISO, ISO 10218-2:2025, Part 2: Industrial robot applications and robot cells
- ISO, ISO 25785-1 (Entwurf in Entwicklung)
- EUR-Lex, Verordnung (EU) 2023/1230 über Maschinen
- EUR-Lex, Zusammenfassung der Maschinenverordnung (Geltungsbeginn 20. Januar 2027)