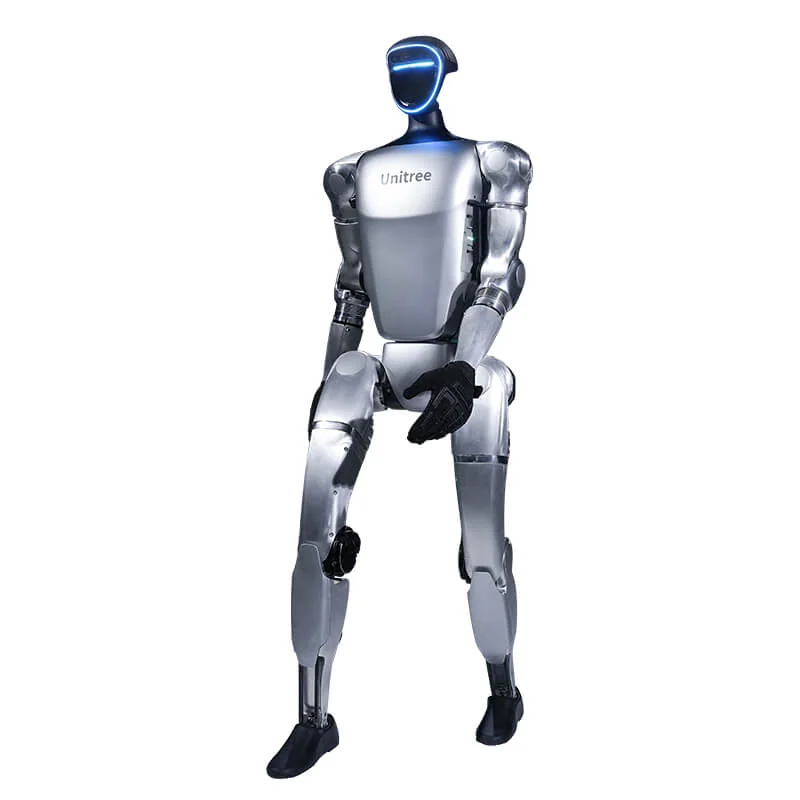
La domanda «Unitree G1 cosa può fare» arriva di solito da video di danze, salti e rialzi. Quei video mostrano sequenze riuscite, non cosa serve per usare il robot in laboratorio o in azienda. Il G1 è un umanoide da 1,32 m e circa 35 kg che, una volta in piedi, cammina, si siede, si rialza e esegue demo. Per andare oltre servono una versione EDU, tempo di sviluppo e un compito scritto in modo verificabile.
Unitree G1: cosa può fare dopo l'avvio
La base è comune: 6 gradi di libertà per gamba, una vita a 1 asse e batteria da 9000 mAh. Il G1 Air ha 23 gradi di libertà; l'EDU va da 23 a 43. Cambia soprattutto ciò che si può comandare e programmare. Dopo l'avvio e la sequenza di messa in piedi, le funzioni pronte all'uso sono queste:
- Camminata e corsa: Running mode con R2 + A; Regular mode con R1 + X (vita a 1 asse) o R1 + Y (vita a 3 assi); velocità bassa e alta.
- Posture: locked standing, seduto, squat e ritorno in piedi.
- Rialzo da terra: L2 + X porta il robot da sdraiato a in piedi.
- Gesti: stretta di mano, saluto, applauso, bacio, braccia alzate.
- Demo: danze, kung fu e sequenza di rialzo si avviano dal telecomando R3.
- App Unitree Explore: stato, temperature, allarmi, calibrazione di motori e IMU, messa a punto dei giunti e funzione teaching per registrare azioni dell'upper body e richiamarle.
La sequenza di accensione, i comandi del telecomando e la rete sono nella guida operativa del G1.
Camminata, rialzata e recupero caduta: cosa significano in pratica
Camminare in modalità Regular non vuol dire navigare da soli. Il robot mantiene l'equilibrio e risponde ai comandi, ma non conosce l'ambiente. Unitree precisa che la modalità di camminata attuale non include le scale: gradini e dislivelli non sono un compito pronto.
Il rialzo da terra è una sequenza. L2 + X porta il robot da sdraiato a in piedi; la demo Roll Up fa lo stesso dentro una coreografia. Non è un recupero garantito da qualsiasi caduta. Se il robot cade su un fianco, contro un ostacolo o con un braccio in una posizione anomala, il comando può non bastare. La documentazione Unitree limita l'avvio da sdraiato o da squat a pavimenti piani e duri.
Per un bipede la caduta è un evento normale durante lo sviluppo. La differenza tra una demo e un test è che nel test si scrive quante volte il robot cade, quanto tempo resta a terra e chi interviene. Per questo i primi test si fanno con spazio libero e una persona al telecomando.
Cosa aggiungono SDK2 e ROS 2 (solo versioni EDU)
La scheda Unitree mette lo sviluppo software proprio solo nella colonna G1 EDU. Il G1 Air non ha il PC2, il computer di sviluppo su cui girano i programmi utente. Sul G1 EDU il PC2 è un Jetson Orin NX con 16 GB di RAM e 2 TB di storage, raggiungibile su 192.168.123.164.
Con SDK2, in C++ e Python, si pubblicano comandi su DDS, si leggono stato motori, IMU e batteria e si controllano le mani. ROS 2 si aggiunge con unitree_ros2 quando servono topic ROS 2, rosbag o nodi già scritti per ROS 2. Il percorso passo passo è nella guida alla programmazione del G1.
A listino il G1 Air costa 19.809 €, il G1 EDU Standard (U1) 38.005 € e il G1 EDU Plus (U2) 46.809 €, IVA esclusa. La famiglia G1 arriva a 90.829 € per il G1 EDU Ultimate I.
Teleoperazione e raccolta dati
Con un G1 EDU e un visore XR si può teleoperare il robot. Il repository ufficiale xr_teleoperate supporta il G1 a 23 e 29 DoF, le mani Dex3-1, Inspire e BrainCo, e registra episodi con un tasto. I dati si convertono nel formato LeRobot con unitree_lerobot, che include anche training e test su robot reale.
Serve a raccogliere dimostrazioni umane per addestrare una policy di manipolazione, non a comandare il robot in produzione. Servono un operatore addestrato, un visore, spazio e tempo. La qualità dei dati dipende da come si registra, non solo dal numero di episodi.
RL e sim-to-real
Su un G1 EDU, unitree_rl_gym copre il ciclo Train, Play, Sim2Sim e Sim2Real per il G1. Si addestra una policy in Isaac Gym, la si verifica in MuJoCo e poi la si porta sul robot reale in debug mode. unitree_mujoco e unitree_sim_isaaclab espongono le stesse interfacce DDS del robot.
È il percorso tipico di un laboratorio: si parte dalla simulazione, si misura il divario sim-to-real e si accetta che la policy vada ritestata dopo ogni aggiornamento firmware. Non è un pulsante «addestra e vai».
I limiti veri: manipolazione e autonomia
Il carico massimo per braccio è circa 3 kg sull'EDU e circa 2 kg sul G1 base. Unitree precisa che il valore varia molto con la postura e con l'estensione del braccio. Le mani sono opzionali; le versioni che le includono costano di più. Il sensore tattile ha senso se il compito richiede di misurare il contatto.
L'autonomia dichiarata è di circa 2 ore con la batteria da 9000 mAh. Con camminata continua, teleoperazione e carichi sulle braccia, una giornata di prove si organizza con almeno due batterie. Ricarica e sostituzione richiedono tempo e una persona.
Un G1 non sostituisce un cobot in una cella di pick and place ad alta cadenza. Per un compito da banco, il G1-D Standard è su piantana fissa, senza gambe. Per la logistica ripetitiva, un AMR o un cobot restano più semplici da integrare.
Video dimostrativi e compiti ripetibili: come distinguerli
Un video mostra il meglio di una sequenza, spesso dopo molte prove e con un operatore fuori campo. Un compito ripetibile richiede che la stessa azione riesca più volte, con oggetti e posizioni variabili. La tabella separa le due cose.
| Cosa si vede nel video | Cosa serve per ripeterlo | Dove si rompe |
|---|---|---|
| Danza, kung fu, gesti | Demo preinstallate dal telecomando | Ostacoli, pavimento irregolare, spazio ridotto |
| Rialzo da terra | Comando L2 + X o demo Roll Up | Caduta su un fianco, superficie morbida, spazio insufficiente |
| Stretta di mano | Gesto interattivo dal telecomando | Persona che si muove, altezza sbagliata, contatto improvviso |
| Pick and place | Mani, SDK, percezione e dati | Oggetti deformabili, prese fuori posizione, tempi ciclo |
| Teleoperazione | Visore, PC2 e operatore | Latenza, calibrazione, affaticamento |
| Policy di RL | Simulazione, deploy e debug mode | Divario sim-to-real, firmware, sicurezza |
Non sono test eseguiti da Abra Robotics: prima di firmare, chiedi quale riga vuoi dimostrare e con quali numeri.
Quale G1 scegliere per il tuo caso
- Demo, fiere, showroom: G1 Air. Cammina e fa le demo, non si programma.
- Locomozione, RL, sim-to-real: G1 EDU Standard (U1), 23 DoF e PC2.
- Teleoperazione e manipolazione con le braccia: G1 EDU Plus (U2), 29 DoF, vita e polsi articolati.
- Manipolazione da banco: G1-D Standard, su piantana fissa.
Prima di scegliere, scrivi il compito e i KPI. La guida per impostare un PoC con un robot umanoide in azienda spiega quali numeri fissare prima dei test.
Cosa fa Abra Robotics
Abra Robotics, parte della filiera di distribuzione di Unitree Italia, vende robot Unitree, cobot e AMR. Per il G1 aiutiamo a scegliere la versione e, come servizio separato, offriamo formazione e sviluppo software su SDK Unitree. Per assistenza e ricambi il primo contatto è Abra Robotics.
Domande frequenti
Unitree G1 cosa può fare senza programmarlo?
Cammina, si siede, si rialza da terra, esegue gesti e sequenze demo dal telecomando R3. L'app Unitree Explore serve per stato, calibrazione e messa a punto dei giunti.
Il G1 può rialzarsi da solo dopo una caduta?
Ha un comando da sdraiato a in piedi e una sequenza demo di rialzo, ma non è un recupero garantito da qualsiasi caduta. Funziona su pavimento piano e duro, con spazio libero.
Che differenza c'è tra G1 Air e G1 EDU?
Il G1 Air cammina ed esegue le demo, ma non ha il computer di sviluppo e non si programma. SDK2, ROS 2, teleoperazione e raccolta dati richiedono una versione EDU.
Quanto dura la batteria del G1?
Circa 2 ore con la batteria da 9000 mAh, secondo Unitree. Camminata continua e carichi sulle braccia riducono l'autonomia reale.
Il G1 è pronto per un compito ripetitivo in azienda?
Non come robot da produzione. La manipolazione è leggera (circa 3 kg per braccio sull'EDU) e ogni compito va sviluppato, misurato e protetto. Prima conviene un PoC con KPI scritti.
Fonti
- Unitree, scheda tecnica G1 e G1 EDU (gradi di libertà, carico per braccio, batteria, sviluppo software proprio).
- Unitree Document Center, G1 remote control (modalità di camminata, rialzo da terra, gesti, limite scale e pavimento piano).
- Unitree, G1 remote control quick reference (modalità, gesti e demo Roll Up).
- Unitree Document Center, G1 developer FAQ (PC2: Jetson Orin NX 16 GB, 2 TB e indirizzo 192.168.123.164).
- Unitree Document Center, Arm Action Service Interface (azioni insegnate registrate con la funzione teaching dell'app).
- Unitree, Unitree Explore App per G1 (stato, calibrazione, messa a punto dei giunti, video e manuali).
- Unitree Robotics, xr_teleoperate (teleoperazione G1 23 e 29 DoF, registrazione dati).
- Unitree Robotics, unitree_lerobot (conversione dati, training e test su G1).
- Unitree Robotics, unitree_rl_gym (Train, Play, Sim2Sim, Sim2Real per G1).
- Unitree Robotics, unitree_mujoco e unitree_sim_isaaclab (simulazione con le stesse interfacce DDS del robot).
- Unitree Robotics, unitree_ros2 (interfacce ROS 2 per i robot Unitree).