Ogni mese escono su arXiv decine di lavori che usano robot Unitree. La maggior parte interessa solo chi fa ricerca. Qui ne abbiamo tenuti dodici che rispettano tre condizioni: usano un robot reale o una simulazione fedele, dicono qualcosa a chi deve decidere un acquisto o un progetto, e si possono citare in un capitolato.
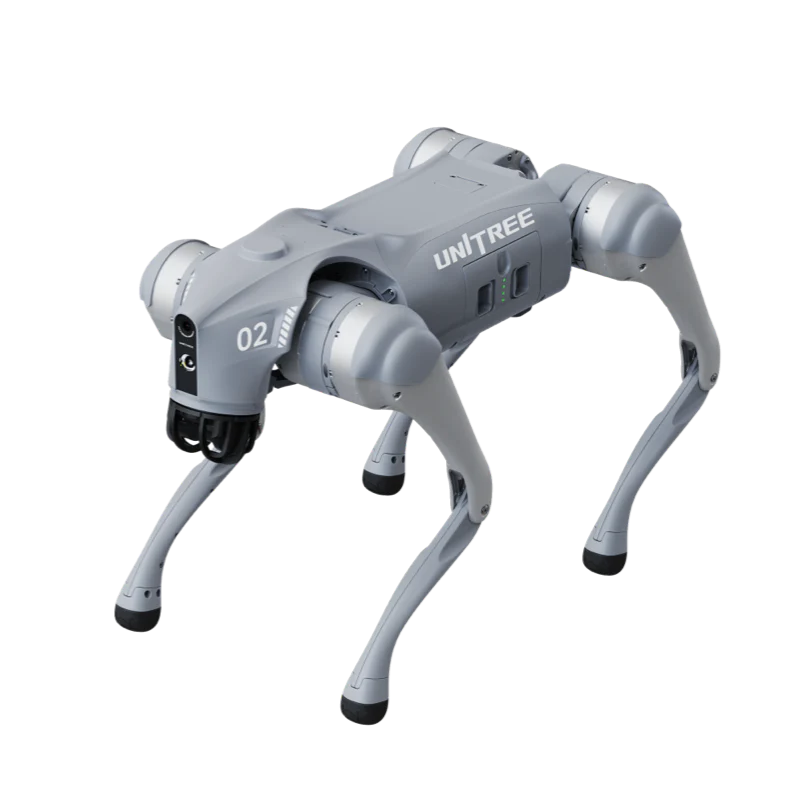
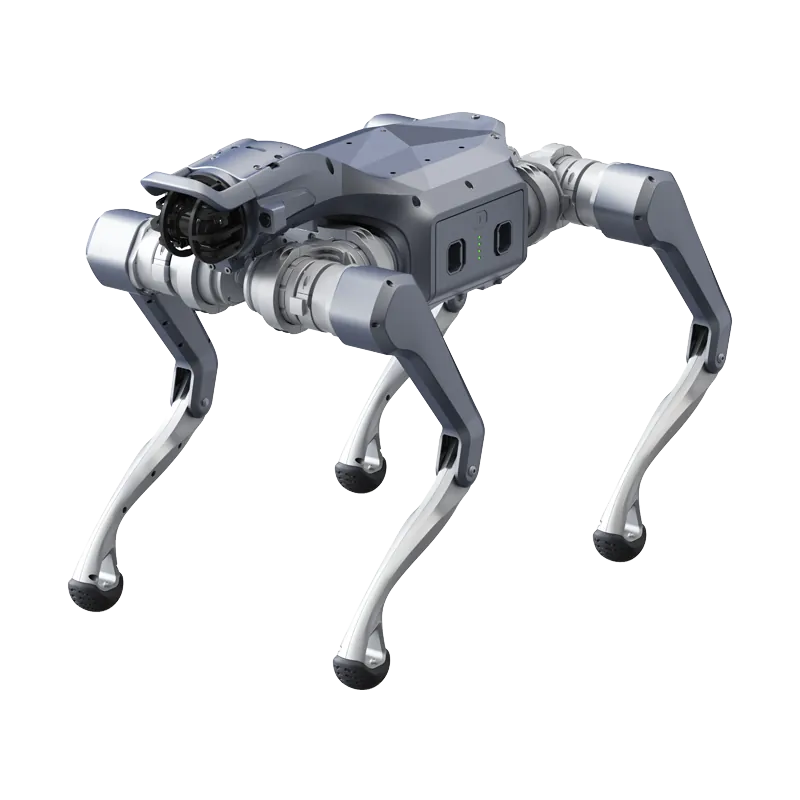
Quasi tutti usano un Go2 o un G1, e per caricare codice proprio servono le versioni EDU, con SDK. I metodi valgono anche per AS2 e H2, ma i numeri vanno rimisurati sul robot che si compra.
Quadrupedi: locomozione e trasferimento dalla simulazione
Andature che reggono un giunto guasto
AcL (arXiv:2503.21401) addestra con reinforcement learning andature che reggono fino a quattro giunti senza alimentazione, su una o due zampe, e le prova su un Go2 reale con uno e due giunti guasti.
In pratica: per un robot da ispezione il comportamento con un motore guasto a metà giro si può misurare e inserire tra le prove di accettazione.
Prevedere il comportamento reale prima della prova
MoE + RoboGauge (arXiv:2602.00678) combina più controllori specializzati e propone metriche che prevedono quanto una policy addestrata in simulazione reggerà sul robot. Il Go2 viene provato su neve, sabbia, scale, pendenze e ostacoli da 30 cm, e nelle prove di velocità arriva a 4 m/s.
In pratica: le policy deboli si scartano in simulazione, prima di una prova fisica rischiosa. Serve a chi sviluppa in proprio sulla versione EDU.
Policy leggere per chi ha poche GPU
RANDPOL (arXiv:2505.19054) addestra solo l'ultimo strato di una policy con strati nascosti casuali e fissi, e la trasferisce sul Go2 reale senza ulteriore messa a punto.
In pratica: un laboratorio con risorse di calcolo limitate può comunque fare controllo end-to-end sul Go2 EDU.
Pavimenti che vibrano
Bridge the Gap (arXiv:2510.13488) addestra il Go2 in MuJoCo su un ponte oscillante lungo 13,24 m e lo prova sul ponte reale: le perturbazioni verticali in addestramento rendono l'andatura più stabile.
In pratica: passerelle e pavimenti vibranti in impianto non sono un terreno normale. Se il percorso li include, va detto prima di scegliere il robot.
Quadrupedi: navigazione e dataset
Traiettorie pronte per l'imitation learning
Kine2Go (arXiv:2606.14433) pubblica 800 traiettorie cinematiche del Go2 generate da 40 policy diverse.
In pratica: chi parte da zero con l'imitation learning ha un dataset di riferimento senza dover registrare tutto sul proprio robot.
Navigazione autonoma in una biblioteca
Li et al. (arXiv:2606.03340) montano ROS 2, RTAB-Map e Nav2 su un Go2 EDU e lo fanno girare in una biblioteca reale: 100% di percorsi completati a scena ferma, 96% con poche persone in movimento, 88% con molte, errore medio della mappa 3,7 cm.
In pratica: è il riferimento più vicino a un pattugliamento indoor in un capannone o in un corridoio. Il calo con le persone in movimento è il numero da tenere a mente.
Quando il robot resta incastrato nella vegetazione
ForEnt (arXiv:2606.19675) è un dataset raccolto con un Go2 in otto zone boschive di Southampton, nel Regno Unito: circa 1,7 km percorsi e 69 casi in cui le zampe del robot sono rimaste impigliate nella vegetazione.
In pratica: nel sottobosco il Go2 resta impigliato e può ribaltarsi. Su quel tipo di percorso servono prove sul campo e una valutazione del rischio dedicata.
Muoversi tra le persone
Wu et al. (arXiv:2607.15036) fanno navigare un Go2 reale tra la folla, al chiuso e all'aperto, usando solo il LiDAR di bordo e un metodo che stima le velocità sicure rispetto agli ostacoli in movimento.
In pratica: fiere, magazzini e aree con operatori sono un caso a sé rispetto a un percorso vuoto. Va provato con persone vere.
Umanoidi: energia, teleoperazione e modelli di base
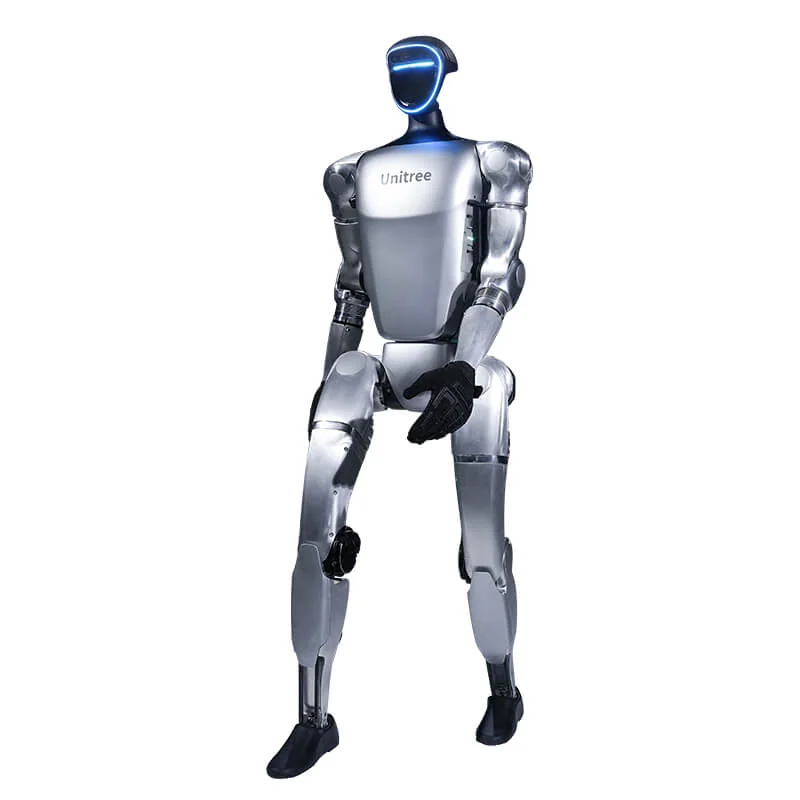
Quanto consuma un braccio del G1
Deniz et al. (arXiv:2606.15915) costruiscono un modello fisico del consumo elettrico del braccio sinistro a 7 gradi di libertà del G1. Il modello spiega il 93% della variabilità sui dati di identificazione e oltre il 96% a velocità non usate per costruirlo.
In pratica: per manipolazione prolungata l'autonomia dichiarata non basta. Con un modello di consumo si pianifica il moto anche in base all'energia.
Teleoperazione di tutto il corpo con una tuta a sensori
Durrani e Khan (arXiv:2605.12347) guidano un G1 in tempo reale con una tuta di motion capture a IMU, prima in MuJoCo e poi sul robot senza modifiche.
In pratica: ogni demo di teleoperazione, anche su un H2, deve gestire gli stessi problemi: adattamento dei movimenti al robot, latenza, deriva dei sensori e differenza tra simulazione e realtà.
Messa a punto di un modello di base
Park, Kee e Oh (arXiv:2512.01358) affinano una policy di base aggiungendo segnali di contatto: sul G1 il compito "prendi la mela e mettila nella ciotola" ha lo 0% di successo senza messa a punto, il 48% con una messa a punto standard e il 94% con i dati di forza di contatto.
In pratica: un modello di base funziona dopo la messa a punto sui propri dati, non appena acceso. È il contesto giusto per leggere le promesse su H2 Plus e Isaac GR00T.
Cosa conta davvero nel tracciamento del movimento
Amadio e Mingo Hoffman (arXiv:2607.19903) confrontano sul G1, con il framework open source YAHMP, sei scelte di progetto nel tracciamento di movimenti umani, tra cui la rappresentazione di comandi e azioni e la storia delle osservazioni.
In pratica: alcune scelte cambiano la qualità del tracciamento, altre solo lo sforzo degli attuatori o la complessità dell'addestramento. Prima di attribuire una demo riuscita male all'hardware conviene controllarle.
Come usare questa lista
- Prima dell'acquisto. Scegliete il paper che volete riprodurre: il robot usato dagli autori indica la configurazione minima, quasi sempre Go2 EDU o G1 EDU.
- Nel capitolato. Citate due o tre lavori come base tecnica, non come garanzia di prestazioni.
- Nel PoC. Usate le metriche dei paper (tasso di successo, interventi dell'operatore, consumo) come indicatori da misurare sul vostro setup. Il metodo è nella guida al PoC con un umanoide.
Per i primi passi con il software c'è la guida ROS 2 su Unitree.
Domande frequenti
I risultati dei paper valgono anche per AS2 e H2?
No in modo diretto. Quasi tutti i lavori usano Go2 e G1: metodi e metriche si possono riusare, ma i numeri vanno rimisurati sul vostro robot.
Serve una versione EDU per riprodurre questi paper?
Di solito sì: per caricare codice proprio sul robot servono l'SDK e il calcolo delle versioni EDU.
I preprint arXiv sono affidabili?
Sono lavori non ancora sottoposti a revisione, o non nella versione finale. Verificate numeri e condizioni sperimentali nel PDF prima di usarli in un progetto.
Abra Robotics vende hardware Unitree e servizi di integrazione e non è autore dei lavori citati.