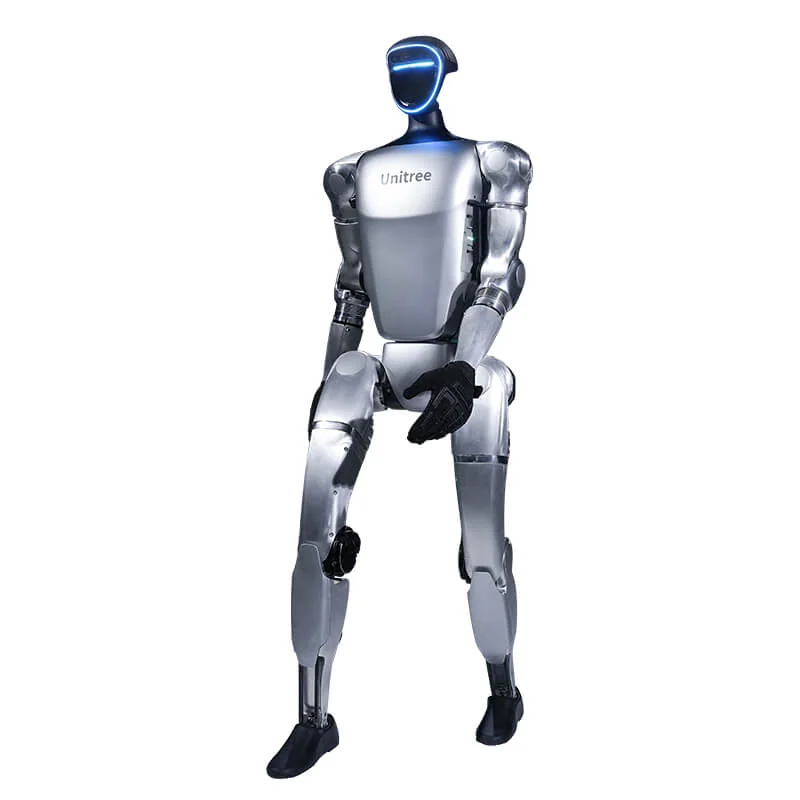
Pytanie «co potrafi Unitree G1» zwykle pojawia się po filmach z tańcami, skokami i podnoszeniem się z ziemi. Te filmy pokazują udane sekwencje, a nie to, czego potrzeba, aby używać robota w laboratorium lub firmie. G1 to humanoid o wysokości 1,32 m i masie około 35 kg, który po postawieniu chodzi, siada, podnosi się i wykonuje dema. Aby pójść dalej, potrzebna jest wersja EDU, czas na rozwój oprogramowania i zadanie opisane w sprawdzalny sposób.
Unitree G1: co potrafi po uruchomieniu
Podstawa jest wspólna: 6 stopni swobody na nogę, talia 1-osiowa i akumulator 9000 mAh. G1 Air ma 23 stopnie swobody; EDU od 23 do 43. Zmienia się przede wszystkim to, czym można sterować i co można programować. Po uruchomieniu i sekwencji stawiania robota dostępne od razu funkcje są następujące:
- Chodzenie i bieg: Running mode z R2 + A; Regular mode z R1 + X (talia 1-osiowa) lub R1 + Y (talia 3-osiowa); niska i wysoka prędkość.
- Postawy: locked standing, siedzenie, przysiad i powrót do stania.
- Podnoszenie się z ziemi: L2 + X przenosi robota z pozycji leżącej do stojącej.
- Gesty: uścisk dłoni, powitanie, oklaski, pocałunek, uniesione ramiona.
- Dema: tańce, kung fu i sekwencja podnoszenia się uruchamiają się z pilota R3.
- Aplikacja Unitree Explore: stan, temperatury, alarmy, kalibracja silników i IMU, regulacja stawów oraz funkcja teaching do rejestrowania ruchów górnej części ciała i ich odtwarzania.
Sekwencja włączania, polecenia pilota i sieć są opisane w poradniku operacyjnym G1.
Chodzenie, podnoszenie się i odzyskiwanie po upadku: co to znaczy w praktyce
Chodzenie w trybie Regular nie oznacza samodzielnej nawigacji. Robot utrzymuje równowagę i reaguje na polecenia, ale nie zna otoczenia. Unitree zaznacza, że obecny tryb chodzenia nie obejmuje schodów: stopnie i różnice wysokości nie są gotowym zadaniem.
Podnoszenie się z ziemi to sekwencja. L2 + X przenosi robota z pozycji leżącej do stojącej; demo Roll Up robi to samo w choreografii. To nie jest gwarantowane odzyskanie sprawności po każdym upadku. Jeśli robot przewróci się na bok, na przeszkodę lub z ramieniem w nietypowej pozycji, polecenie może nie wystarczyć. Dokumentacja Unitree ogranicza start z pozycji leżącej lub przysiadu do płaskich i twardych podłóg.
W przypadku dwupoda upadek jest normalnym zdarzeniem podczas rozwoju. Różnica między pokazem a testem polega na tym, że w teście zapisuje się, ile razy robot upadł, jak długo leży i kto interweniuje. Dlatego pierwsze testy wykonuje się w wolnej przestrzeni i z osobą przy pilocie.
Co dają SDK2 i ROS 2 (tylko wersje EDU)
Karta Unitree wymienia własne oprogramowanie (SDK) tylko w kolumnie G1 EDU. G1 Air nie ma PC2, komputera deweloperskiego, na którym działają programy użytkownika. W G1 EDU PC2 to Jetson Orin NX z 16 GB RAM i 2 TB pamięci, dostępny pod adresem 192.168.123.164.
Za pomocą SDK2, w C++ i Pythonie, publikuje się polecenia w DDS, odczytuje stan silników, IMU i akumulatora oraz steruje dłońmi. ROS 2 dodaje się przez unitree_ros2, gdy potrzebne są topiki ROS 2, rosbag lub istniejące węzły ROS 2. Ścieżka krok po kroku jest w poradniku programowania G1.
Z cennika G1 Air kosztuje 19 809 €, G1 EDU Standard (U1) 38 005 €, a G1 EDU Plus (U2) 46 809 €, netto, bez VAT. Rodzina G1 sięga 90 829 € za G1 EDU Ultimate I.
Teleoperacja i zbieranie danych
Z G1 EDU i goglami XR można teleoperować robota. Oficjalne repozytorium xr_teleoperate obsługuje G1 z 23 i 29 DoF, dłonie Dex3-1, Inspire i BrainCo oraz rejestruje epizody jednym przyciskiem. Dane konwertuje się do formatu LeRobot za pomocą unitree_lerobot, który obejmuje też trening i testy na prawdziwym robocie.
Służy do zbierania ludzkich demonstracji w celu wytrenowania polityki manipulacji, a nie do sterowania robotem w produkcji. Potrzebny jest przeszkolony operator, gogle, przestrzeń i czas. Jakość danych zależy od sposobu rejestracji, a nie tylko od liczby epizodów.
RL i sim-to-real
W G1 EDU unitree_rl_gym obejmuje cykl Train, Play, Sim2Sim i Sim2Real dla G1. Politykę trenowuje się w Isaac Gym, weryfikuje w MuJoCo, a następnie przenosi na prawdziwego robota w debug mode. unitree_mujoco i unitree_sim_isaaclab udostępniają te same interfejsy DDS co robot.
To typowa ścieżka laboratorium: zaczyna się od symulacji, mierzy różnicę sim-to-real i akceptuje, że politykę trzeba przetestować ponownie po każdej aktualizacji firmware. To nie jest przycisk «wytrenuj i start».
Prawdziwe ograniczenia: manipulacja i czas pracy
Maksymalny udźwig ramienia to około 3 kg w EDU i około 2 kg w podstawowym G1. Unitree zaznacza, że wartość zmienia się znacznie wraz z postawą i wyprostowaniem ramienia. Dłonie są opcjonalne; wersje, które je zawierają, kosztują więcej. Sensor dotykowy ma sens, jeśli zadanie wymaga pomiaru kontaktu.
Deklarowany czas pracy to około 2 godziny z akumulatorem 9000 mAh. Przy ciągłym chodzeniu, teleoperacji i obciążeniu ramion dzień prób organizuje się z co najmniej dwoma akumulatorami. Ładowanie i wymiana wymagają czasu i osoby.
G1 nie zastępuje cobota w ogniwie pick and place o dużej częstotliwości. Do zadania przy stanowisku G1-D Standard stoi na stałej podstawie, bez nóg. Do powtarzalnej logistyki AMR lub cobot pozostają prostsze we wdrożeniu.
Filmy demonstracyjne i powtarzalne zadania: jak je rozróżnić
Film pokazuje to, co w sekwencji najlepsze, często po wielu próbach i z operatorem poza kadrem. Powtarzalne zadanie wymaga, aby ta sama czynność udała się wielokrotnie, ze zmiennymi przedmiotami i położeniami. Tabela rozdziela te dwie rzeczy.
| Co widać w filmie | Co potrzeba, aby to powtórzyć | Gdzie się psuje |
|---|---|---|
| Taniec, kung fu, gesty | Dema preinstalowane na pilocie | Przeszkody, nierówna podłoga, ograniczona przestrzeń |
| Podnoszenie się z ziemi | Polecenie L2 + X lub demo Roll Up | Upadek na bok, miękka powierzchnia, niewystarczająca przestrzeń |
| Uścisk dłoni | Interaktywny gest z pilota | Osoba, która się rusza, niewłaściwa wysokość, nagły kontakt |
| Pick and place | Dłonie, SDK, percepcja i dane | Odkształcalne przedmioty, uchwyty poza pozycją, czasy cyklu |
| Teleoperacja | Gogle, PC2 i operator | Opóźnienie, kalibracja, zmęczenie |
| Polityka RL | Symulacja, wdrożenie i debug mode | Różnica sim-to-real, firmware, bezpieczeństwo |
To nie są testy wykonane przez Abra Robotics: przed podpisaniem zapytaj, który wiersz chcesz zobaczyć i z jakimi liczbami.
Który G1 wybrać do swojego zadania
- Pokazy, targi, showroom: G1 Air. Chodzi i wykonuje dema, nie da się go programować.
- Lokomocja, RL, sim-to-real: G1 EDU Standard (U1), 23 DoF i PC2.
- Teleoperacja i manipulacja ramionami: G1 EDU Plus (U2), 29 DoF, talia i przeguby.
- Manipulacja przy stanowisku: G1-D Standard, na stałej podstawie.
Przed wyborem opisz zadanie i KPI. Poradnik dotyczący przygotowania PoC z robotem humanoidalnym w firmie wyjaśnia, jakie liczby ustalić przed testami.
Co robi Abra Robotics
Abra Robotics dostarcza gamę Unitree również w Polsce, wraz z cobotami i AMR. W przypadku G1 pomagamy wybrać wersję, a jako osobną usługę oferujemy szkolenia i rozwój oprogramowania na bazie SDK Unitree. Komunikacja i wsparcie techniczne odbywają się po angielsku. W sprawie wsparcia i części zamiennych pierwszym punktem kontaktu jest Abra Robotics.
Najczęstsze pytania
Co potrafi Unitree G1 bez programowania?
Chodzi, siada, podnosi się z ziemi, wykonuje gesty i sekwencje demo z pilota R3. Aplikacja Unitree Explore służy do sprawdzania stanu, kalibracji i regulacji stawów.
Czy G1 podniesie się sam po upadku?
Ma polecenie przejścia z pozycji leżącej do stojącej i sekwencję demo podnoszenia, ale nie jest to gwarantowane odzyskanie sprawności po każdym upadku. Działa na płaskiej i twardej podłodze, w wolnej przestrzeni.
Jaka jest różnica między G1 Air a G1 EDU?
G1 Air chodzi i wykonuje dema, ale nie ma komputera deweloperskiego i nie da się go programować. SDK2, ROS 2, teleoperacja i zbieranie danych wymagają wersji EDU.
Ile wytrzyma akumulator G1?
Około 2 godzin z akumulatorem 9000 mAh, według Unitree. Ciągłe chodzenie i obciążenie ramion zmniejszają rzeczywisty czas pracy.
Czy G1 jest gotowy do powtarzalnego zadania w firmie?
Nie jako robot produkcyjny. Manipulacja jest lekka (około 3 kg na ramię w EDU), a każde zadanie trzeba opracować, zmierzyć i zabezpieczyć. Wcześniej warto zrobić PoC z zapisanymi KPI.
Źródła
- Unitree, karta techniczna G1 i G1 EDU (stopnie swobody, udźwig ramienia, akumulator, własne oprogramowanie (SDK)).
- Unitree Document Center, G1 remote control (tryby chodzenia, podnoszenie się z ziemi, gesty, limit schodów i płaskiej podłogi).
- Unitree, G1 remote control quick reference (tryby, gesty i demo Roll Up).
- Unitree Document Center, G1 developer FAQ (PC2: Jetson Orin NX 16 GB, 2 TB i adres 192.168.123.164).
- Unitree Document Center, Arm Action Service Interface (nauczone działania rejestrowane funkcją teaching w aplikacji).
- Unitree, aplikacja Unitree Explore dla G1 (stan, kalibracja, regulacja stawów, filmy i instrukcje).
- Unitree Robotics, xr_teleoperate (teleoperacja G1 23 i 29 DoF, rejestracja danych).
- Unitree Robotics, unitree_lerobot (konwersja danych, trening i testy na G1).
- Unitree Robotics, unitree_rl_gym (Train, Play, Sim2Sim, Sim2Real dla G1).
- Unitree Robotics, unitree_mujoco i unitree_sim_isaaclab (symulacja z tymi samymi interfejsami DDS co robot).
- Unitree Robotics, unitree_ros2 (interfejsy ROS 2 dla robotów Unitree).