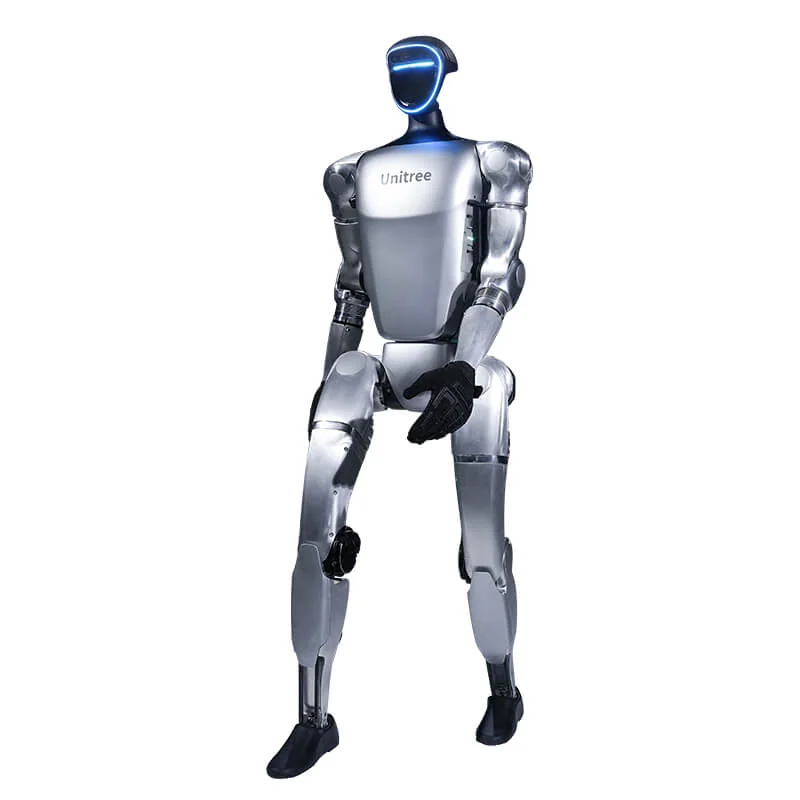
De vraag «wat kan de Unitree G1» komt meestal van video's van dansen, springen en opstaan. Die video's laten geslaagde sequenties zien, niet wat je nodig hebt om de robot in een lab of bedrijf te gebruiken. De G1 is een humanoïde van 1,32 m en ongeveer 35 kg die, eenmaal rechtop, loopt, gaat zitten, opstaat en demo's uitvoert. Om verder te gaan zijn een EDU-versie, ontwikkelingstijd en een duidelijk meetbare taak nodig.
Unitree G1: wat hij kan na het opstarten
De basis is gelijk: 6 vrijheidsgraden per been, een taille met 1 as en een accu van 9000 mAh. De G1 Air heeft 23 vrijheidsgraden; de EDU gaat van 23 tot 43. Vooral wat je kunt aansturen en programmeren verschilt. Na het opstarten en de opstapsequentie zijn dit de functies die direct werken:
- Lopen en rennen: Running mode met R2 + A; Regular mode met R1 + X (taille met 1 as) of R1 + Y (taille met 3 assen); lage en hoge snelheid.
- Houdingen: locked standing, zittend, hurken en terug naar staan.
- Opstaan vanaf de grond: L2 + X brengt de robot van liggend naar staand.
- Gebaren: handdruk, zwaaien, applaudisseren, kus, armen omhoog.
- Demo's: dansen, kungfu en de opstapsequentie start je met de R3-afstandsbediening.
- App Unitree Explore: status, temperaturen, alarmen, kalibratie van motoren en IMU, afstelling van de gewrichten en een teaching-functie om bewegingen van het bovenlichaam op te nemen en later opnieuw af te spelen.
De opstartsequentie, de knoppen van de afstandsbediening en het netwerk staan in de praktijkgids voor de G1.
Lopen, opstaan en herstel na een val: wat dat in de praktijk betekent
Lopen in Regular mode betekent niet zelfstandig navigeren. De robot houdt zijn evenwicht en reageert op commando's, maar kent de omgeving niet. Unitree geeft aan dat de huidige loopmodus geen trappen omvat: opstappen en hoogteverschillen zijn geen kant-en-klare taak.
Opstaan vanaf de grond is een sequentie. L2 + X brengt de robot van liggend naar staand; de demo Roll Up doet hetzelfde binnen een choreografie. Het is geen gegarandeerd herstel na elke val. Als de robot op zijn zij valt, tegen een obstakel of met een arm in een ongewone positie, is het commando misschien niet genoeg. De Unitree-documentatie beperkt starten vanuit liggende of hurkpositie tot vlakke, harde vloeren.
Voor een tweebener is vallen normaal tijdens de ontwikkeling. Het verschil tussen een demo en een test is dat je in een test opschrijft hoe vaak de robot valt, hoe lang hij op de grond blijft en wie ingrijpt. Daarom doen we de eerste tests met vrije ruimte en iemand aan de afstandsbediening.
Wat SDK2 en ROS 2 toevoegen (alleen EDU-versies)
De Unitree-specificaties noemen eigen softwareontwikkeling alleen in de kolom G1 EDU. De G1 Air heeft geen PC2, de rekenmodule waarop gebruikersprogramma's draaien. Op de G1 EDU is de PC2 een Jetson Orin NX met 16 GB RAM en 2 TB opslag, bereikbaar op 192.168.123.164.
Met SDK2, in C++ en Python, publiceer je commando's op DDS, lees je de status van motoren, IMU en accu en stuur je de handen aan. ROS 2 voeg je toe met unitree_ros2 wanneer je ROS 2-topics, rosbag of bestaande ROS 2-nodes nodig hebt. Het stappenplan staat in de gids over programmeren van de G1.
Volgens de prijslijst kost de G1 Air € 19.809, de G1 EDU Standard (U1) € 38.005 en de G1 EDU Plus (U2) € 46.809, excl. btw. De G1-familie loopt tot € 90.829 voor de G1 EDU Ultimate I.
Teleoperatie en dataverzameling
Met een G1 EDU en een XR-headset kun je de robot op afstand bedienen. De officiële repository xr_teleoperate ondersteunt de G1 met 23 en 29 DoF, de handen Dex3-1, Inspire en BrainCo, en neemt episodes op met één knop. De data converteer je naar het LeRobot-formaat met unitree_lerobot, dat ook training en tests op een echte robot bevat.
Het dient om menselijke demonstraties te verzamelen voor het trainen van een manipulatiepolicy, niet om de robot in productie aan te sturen. Je hebt een getrainde operator, een headset, ruimte en tijd nodig. De kwaliteit van de data hangt af van hoe je opneemt, niet alleen van het aantal episodes.
RL en sim-to-real
Op een G1 EDU dekt unitree_rl_gym de cyclus Train, Play, Sim2Sim en Sim2Real voor de G1. Je traint een policy in Isaac Gym, test die in MuJoCo en zet hem daarna op de echte robot in debugmodus. unitree_mujoco en unitree_sim_isaaclab bieden dezelfde DDS-interfaces als de robot.
Dat is het gebruikelijke traject van een lab: je begint bij de simulatie, meet het sim-to-real-verschil en accepteert dat de policy na elke firmware-update opnieuw moet worden getest. Het is geen knop «trainen en gaan».
De echte beperkingen: manipulatie en autonomie
De maximale belasting per arm is ongeveer 3 kg op de EDU en ongeveer 2 kg op de G1-basis. Unitree benadrukt dat de waarde sterk afhangt van de houding en de strekking van de arm. De handen zijn optioneel; versies met handen kosten meer. Een tactiele sensor is zinvol als de taak contactmeting vereist.
De opgegeven autonomie is ongeveer 2 uur met de accu van 9000 mAh. Bij continu lopen, teleoperatie en belasting van de armen plan je een testdag met minstens twee accu's. Opladen en verwisselen kosten tijd en iemand die het doet.
Een G1 vervangt geen cobot in een pick-and-placecel met hoge cadans. Voor werk aan een werkbank is de G1-D Standard op een vaste zuil, zonder benen. Voor repetitieve logistiek blijven een AMR of een cobot eenvoudiger te integreren.
Demovideo's en herhaalbare taken: hoe je ze onderscheidt
Een video laat het beste van een sequentie zien, vaak na veel pogingen en met een operator buiten beeld. Een herhaalbare taak vereist dat dezelfde actie meerdere keren lukt, met wisselende objecten en posities. De tabel scheidt de twee.
| Wat je in de video ziet | Wat je nodig hebt om het te herhalen | Waar het misgaat |
|---|---|---|
| Dans, kungfu, gebaren | Demo's die met de afstandsbediening zijn meegeleverd | Obstakels, ongelijke vloer, weinig ruimte |
| Opstaan vanaf de grond | Commando L2 + X of demo Roll Up | Val op de zij, zachte ondergrond, te weinig ruimte |
| Handdruk | Interactief gebaar via de afstandsbediening | Persoon die beweegt, verkeerde hoogte, plotseling contact |
| Pick-and-place | Handen, SDK, perceptie en data | Vervormbare objecten, grepen buiten positie, cyclustijden |
| Teleoperatie | Headset, PC2 en operator | Latentie, kalibratie, vermoeidheid |
| RL-policy | Simulatie, deploy en debugmodus | Sim-to-real-verschil, firmware, veiligheid |
Dit zijn geen tests die Abra Robotics heeft uitgevoerd: vraag voor je tekent welke rij je wilt aantonen en met welke cijfers.
Welke G1 je voor jouw situatie kiest
- Demo's, beurzen, showroom: G1 Air. Loopt en voert demo's uit, is niet programmeerbaar.
- Voortbeweging, RL, sim-to-real: G1 EDU Standard (U1), 23 DoF en PC2.
- Teleoperatie en manipulatie met de armen: G1 EDU Plus (U2), 29 DoF, gearticuleerde taille en polsen.
- Manipulatie aan een werkbank: G1-D Standard, op een vaste zuil.
Schrijf voor je kiest de taak en de KPI's op. De gids om een PoC met een humanoïde robot in een bedrijf op te zetten, legt uit welke cijfers je voor de tests vastlegt.
Wat Abra Robotics doet
Abra Robotics levert het Unitree-assortiment, cobots en AMR ook in Nederland en België. Voor de G1 helpen we bij het kiezen van de juiste versie en bieden we als aparte dienst training en eigen softwareontwikkeling (SDK). Communicatie en technische support zijn in het Engels. Voor hulp en reserveonderdelen is Abra Robotics het eerste aanspreekpunt.
Veelgestelde vragen
Wat kan de Unitree G1 zonder programmeren?
Hij loopt, gaat zitten, staat op vanaf de grond en voert gebaren en demosequenties uit met de R3-afstandsbediening. De app Unitree Explore dient voor status, kalibratie en afstelling van de gewrichten.
Kan de G1 na een val zelf opstaan?
Hij heeft een commando om van liggend naar staand te gaan en een demo-opstapsequentie, maar dat is geen gegarandeerd herstel na elke val. Het werkt op een vlakke, harde vloer met vrije ruimte.
Wat is het verschil tussen G1 Air en G1 EDU?
De G1 Air loopt en voert de demo's uit, maar heeft geen rekenmodule en is niet programmeerbaar. SDK2, ROS 2, teleoperatie en dataverzameling vereisen een EDU-versie.
Hoe lang gaat de accu van de G1 mee?
Ongeveer 2 uur met de accu van 9000 mAh, volgens Unitree. Continu lopen en belasting van de armen verlagen de werkelijke autonomie.
Is de G1 klaar voor een repetitieve taak in een bedrijf?
Niet als productierobot. De manipulatie is licht (ongeveer 3 kg per arm op de EDU) en elke taak moet worden ontwikkeld, gemeten en beveiligd. Eerst is een PoC met vastgelegde KPI's verstandiger.
Bronnen
- Unitree, technische specificaties G1 en G1 EDU (vrijheidsgraden, belasting per arm, accu, eigen softwareontwikkeling).
- Unitree Document Center, G1 remote control (loopmodi, opstaan vanaf de grond, gebaren, beperking trappen en vlakke vloer).
- Unitree, G1 remote control quick reference (modi, gebaren en demo Roll Up).
- Unitree Document Center, G1 developer FAQ (PC2: Jetson Orin NX 16 GB, 2 TB en adres 192.168.123.164).
- Unitree Document Center, Arm Action Service Interface (aangeleerde acties opgenomen met de teaching-functie van de app).
- Unitree, Unitree Explore App voor G1 (status, kalibratie, afstelling van de gewrichten, video's en handleidingen).
- Unitree Robotics, xr_teleoperate (teleoperatie G1 23 en 29 DoF, data-opname).
- Unitree Robotics, unitree_lerobot (dataconversie, training en tests op de G1).
- Unitree Robotics, unitree_rl_gym (Train, Play, Sim2Sim, Sim2Real voor de G1).
- Unitree Robotics, unitree_mujoco en unitree_sim_isaaclab (simulatie met dezelfde DDS-interfaces als de robot).
- Unitree Robotics, unitree_ros2 (ROS 2-interfaces voor Unitree-robots).