Elke maand verschijnen op arXiv tientallen papers die Unitree-robots gebruiken. De meeste zijn alleen interessant voor onderzoekers. Wij hebben de papers geselecteerd die aan drie voorwaarden voldoen: ze gebruiken een echte robot of een getrouwe simulatie, ze zeggen iets tegen wie in Nederland of België over een aankoop of project moet beslissen, en ze zijn te citeren in een bestek. Per paper geven we in één regel aan wat het doet en in een tweede regel wat het in de praktijk betekent.
Bijna allemaal gebruiken ze een Go2 of een G1 in de EDU-versie, de enige versies met secundaire ontwikkeling. De resultaten zijn bij uitbreiding ook relevant voor de AS2 en de H2, maar de cijfers moet u opnieuw meten op de robot die u koopt.
Viervoetige robots: voortbeweging en de overstap van simulatie naar praktijk
Gangen die een defect gewricht opvangen
AcL (arXiv:2503.21401) traint met reinforcement learning gangen die blijven werken met maximaal vier geblokkeerde gewrichten, en test ze op een echte Go2 met één en twee defecte gewrichten.
In de praktijk: voor een inspectierobot heeft de vraag "wat doet hij als halverwege de ronde een motor blokkeert?" een meetbaar antwoord. Het loont om dit op te nemen in de acceptatietests.
Het echte gedrag voorspellen vóór de test
MoE + RoboGauge (arXiv:2602.00678) combineert meerdere gespecialiseerde controllers en stelt metrieken voor die voorspellen hoe goed een in simulatie getrainde policy standhoudt op de robot. De Go2 wordt getest op sneeuw, zand, trappen en obstakels van 30 cm, tot 4 m/s.
In de praktijk: vóór een riskante fysieke test is er een manier om zwakke policies uit te sluiten. Nuttig voor wie zelf ontwikkelt op de EDU-versie.
Lichte policies voor wie weinig GPU's heeft
RANDPOL (arXiv:2505.19054) traint een policy met weinig parameters en zet die zonder extra afstemming over naar de echte Go2.
In de praktijk: een lab met beperkte rekenkracht kan toch end-to-end besturing doen op de Go2 EDU.
Trillende vloeren
Bridge the Gap (arXiv:2510.13488) traint de Go2 in MuJoCo op een slingerende brug van 13,24 m lang en test hem op de echte brug: verticale verstoringen tijdens de training maken de gang stabieler.
In de praktijk: loopbruggen en trillende vloeren in een installatie zijn geen normale ondergrond. Als de route erlangs loopt, moet u dat melden voordat u de robot kiest.
Viervoetige robots: navigatie en datasets
Trajecten klaar voor imitation learning
Kine2Go (arXiv:2606.14433) publiceert 800 kinematische trajecten van de Go2, gegenereerd door 40 verschillende policies.
In de praktijk: wie vanaf nul begint met imitation learning heeft een referentiedataset zonder alles op de eigen robot te hoeven opnemen.
Autonome navigatie in een bibliotheek
Li et al. (arXiv:2606.03340) installeren ROS 2, RTAB-Map en Nav2 op een Go2 EDU en laten hem rijden in een echte bibliotheek: 100% van de routes voltooid in een statische omgeving, 88% met veel mensen, gemiddelde kaartfout 3,7 cm.
In de praktijk: dit komt het dichtst bij een surveillanceronde binnen in een hal of een gang. De daling bij bewegende mensen is het cijfer om te onthouden.
Als de robot vastloopt in de begroeiing
ForEnt (arXiv:2606.19675) is een dataset die met een Go2 is verzameld in acht bossen in het Verenigd Koninkrijk: ongeveer 1,7 km afgelegd en 69 gevallen waarin de robot vastliep in de begroeiing.
In de praktijk: buiten met ondergroei raakt de Go2 vast. Voor zo'n route hebt u een ander formaat robot nodig en een eigen risicobeoordeling.
Bewegen tussen mensen
Wu et al. (arXiv:2607.15036) laten een echte Go2 door een menigte navigeren, binnen en buiten, met LiDAR en een methode die uitgaat van bewegende obstakels.
In de praktijk: beurzen, magazijnen en zones met operators zijn een apart geval ten opzichte van een lege route. Test het met echte mensen.


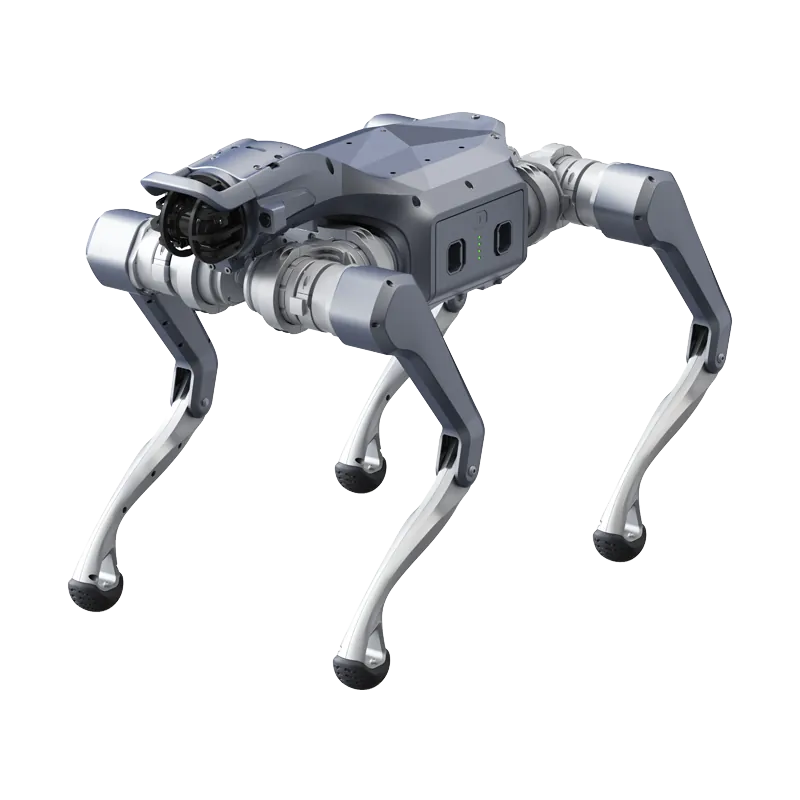
Humanoïde robots: energie, teleoperatie en foundation models
Hoeveel een arm van de G1 verbruikt
Deniz et al. (arXiv:2606.15915) bouwen een fysisch model van het elektrisch verbruik van de linkerarm van de G1, met 7 vrijheidsgraden. Het model verklaart 93% van de variatie in de identificatiedata en 96% bij snelheden die het nooit eerder zag.
In de praktijk: voor langdurige manipulatie is de opgegeven gebruiksduur niet genoeg. Met een verbruiksmodel plant u de beweging ook op basis van energie.
Teleoperatie van het hele lichaam met een sensorpak
Durrani en Khan (arXiv:2605.12347) besturen een G1 in realtime met een motion-capturepak op basis van IMU's, eerst in MuJoCo en daarna op de robot.
In de praktijk: elke teleoperatiedemo, ook op een H2, draait om dezelfde drie punten: de bewegingen aanpassen aan de robot, latentie en een veiligheidstuig.
Een foundation model afstemmen
Park, Kee en Oh (arXiv:2512.01358) verfijnen een basispolicy met extra contact- en dieptesignalen: op de G1 stijgt het succespercentage voor de taak "pak de appel en leg hem in de kom" van 48% naar 94%.
In de praktijk: een foundation model werkt na afstemming op uw eigen data, niet zodra u het aanzet. Dat is de juiste context om de beloften rond de H2 Plus en Isaac GR00T te lezen.
Wat echt telt bij het volgen van bewegingen
Amadio en Mingo Hoffman (arXiv:2607.19903) vergelijken op de G1, met het opensourceframework YAHMP, de keuzes die het volgen van menselijke bewegingen beïnvloeden.
In de praktijk: veel mislukkingen in imitatiedemo's hangen af van hoe commando's en acties worden weergegeven, niet van de hardware. Het helpt om niet op één enkele setup te optimaliseren.
Hoe u deze lijst gebruikt
- Vóór de aankoop. Kies de paper die u wilt reproduceren: de robot die de auteurs gebruikten, geeft de minimale configuratie aan, bijna altijd Go2 EDU of G1 EDU.
- In het bestek. Citeer twee of drie papers als technische basis, niet als prestatiegarantie.
- In de PoC. Gebruik de metrieken uit de papers (succespercentage, ingrepen door de operator, verbruik) als indicatoren die u op uw eigen setup meet. De methode staat in de gids over een PoC met een humanoïde robot.
Om een lab in te richten dat een van deze papers reproduceert: Universiteiten en onderzoek. Voor de eerste stappen met de software: ROS 2 op Unitree en de G1 programmeren.
Veelgestelde vragen
Gelden de resultaten van de papers ook voor de AS2 en de H2?
Niet rechtstreeks. Bijna alle papers gebruiken de Go2 en de G1: methoden en metrieken kunt u hergebruiken, maar de cijfers moet u opnieuw meten op uw eigen robot.
Hebt u een EDU-versie nodig om deze papers te reproduceren?
Meestal wel. De auteurs gebruiken de Go2 EDU of G1 EDU omdat secundaire ontwikkeling alleen op de EDU-versies mogelijk is.
Zijn arXiv-preprints betrouwbaar?
Het zijn papers die nog niet peer-reviewed zijn, of niet in hun definitieve versie. Controleer cijfers en experimentele omstandigheden in de pdf voordat u ze in een project gebruikt.
Abra Robotics levert het Unitree-assortiment in Nederland en België, met support in het Engels: we verkopen hardware en integratiediensten en zijn niet de auteurs van de geciteerde papers.