
Cada mes aparecen en arXiv decenas de trabajos que usan robots Unitree. La mayoría solo interesa a quien investiga. Aquí nos hemos quedado con los que cumplen tres condiciones: usan un robot real o una simulación fiel, aportan algo a quien tiene que decidir una compra o un proyecto, y se pueden citar en un pliego de condiciones. Para cada trabajo indicamos en una línea qué hace y en otra qué significa en la práctica.
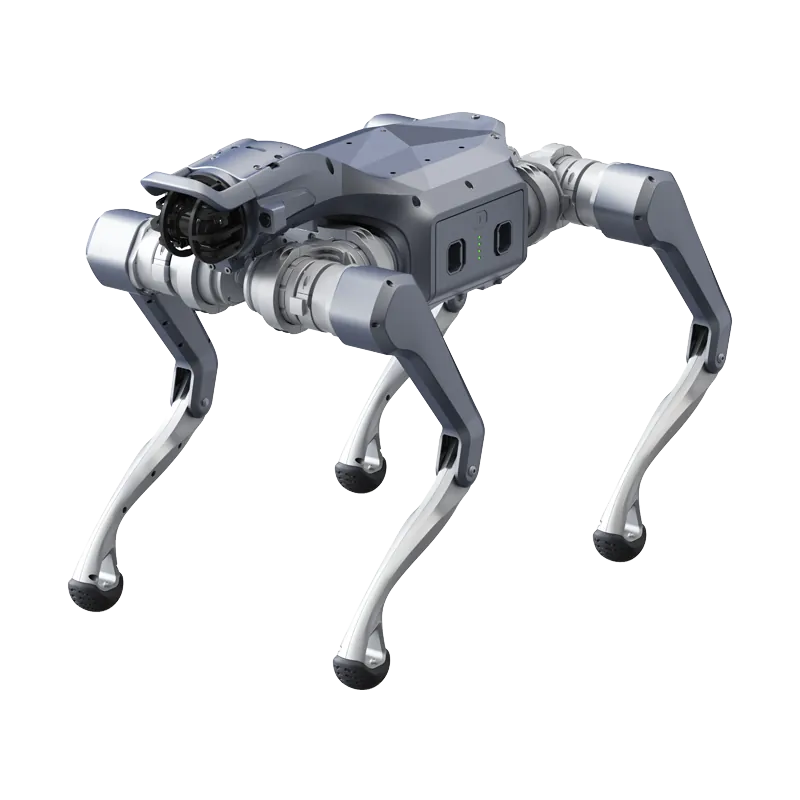
Casi todos usan un Go2 o un G1 en versión EDU, las únicas con desarrollo secundario. Los resultados se pueden extender al AS2 y al H2, pero las cifras hay que volver a medirlas en el robot que se compra.
Cuadrúpedos: locomoción y transferencia desde la simulación
Marchas que aguantan una articulación averiada
AcL (arXiv:2503.21401) entrena con aprendizaje por refuerzo marchas que funcionan incluso con hasta cuatro articulaciones bloqueadas, y las prueba en un Go2 real con una y dos articulaciones averiadas.
En la práctica: para un robot de inspección, la pregunta "¿qué hace si se bloquea un motor a mitad de ronda?" tiene una respuesta medible. Merece la pena incluirla en las pruebas de aceptación.
Predecir el comportamiento real antes de la prueba
MoE + RoboGauge (arXiv:2602.00678) combina varios controladores especializados y propone métricas que predicen cuánto aguantará en el robot una política entrenada en simulación. El Go2 se prueba sobre nieve, arena, escaleras y obstáculos de 30 cm, hasta 4 m/s.
En la práctica: antes de una prueba física arriesgada hay una forma de descartar las políticas débiles. Útil para quien desarrolla por su cuenta sobre la versión EDU.
Políticas ligeras para quien tiene pocas GPU
RANDPOL (arXiv:2505.19054) entrena una política con pocos parámetros y la transfiere al Go2 real sin ajuste adicional.
En la práctica: un laboratorio con recursos de cálculo limitados puede hacer igualmente control de extremo a extremo en el Go2 EDU.
Suelos que vibran
Bridge the Gap (arXiv:2510.13488) entrena el Go2 en MuJoCo sobre un puente oscilante de 13,24 m de largo y lo prueba en el puente real: las perturbaciones verticales durante el entrenamiento hacen la marcha más estable.
En la práctica: las pasarelas y los suelos que vibran en una planta no son un terreno normal. Si el recorrido los incluye, hay que decirlo antes de elegir el robot.
Cuadrúpedos: navegación y conjuntos de datos
Trayectorias listas para el aprendizaje por imitación
Kine2Go (arXiv:2606.14433) publica 800 trayectorias cinemáticas del Go2 generadas por 40 políticas distintas.
En la práctica: quien empieza de cero con el aprendizaje por imitación tiene un conjunto de datos de referencia sin tener que grabarlo todo en su propio robot.
Navegación autónoma en una biblioteca
Li et al. (arXiv:2606.03340) montan ROS 2, RTAB-Map y Nav2 en un Go2 EDU y lo hacen circular por una biblioteca real: 100 % de recorridos completados con la escena estática, 88 % con mucha gente y un error medio del mapa de 3,7 cm.
En la práctica: es la referencia más cercana a una patrulla en interiores, en una nave o en un pasillo. La caída con personas en movimiento es la cifra que hay que tener presente.
Cuando el robot se queda atrapado en la vegetación
ForEnt (arXiv:2606.19675) es un conjunto de datos recogido con un Go2 en ocho bosques del Reino Unido: unos 1,7 km recorridos y 69 casos en los que el robot se quedó bloqueado en la vegetación.
En la práctica: al aire libre y con sotobosque, el Go2 se queda atrapado. Para ese tipo de recorrido hacen falta un robot de otro tamaño y una evaluación de riesgos específica.
Moverse entre personas
Wu et al. (arXiv:2607.15036) hacen navegar un Go2 real entre la multitud, en interiores y en exteriores, con LiDAR y un método basado en los obstáculos en movimiento.
En la práctica: ferias, almacenes y zonas con operarios son un caso aparte frente a un recorrido vacío. Hay que probarlo con personas reales.

Humanoides: energía, teleoperación y modelos base
Cuánto consume un brazo del G1
Deniz et al. (arXiv:2606.15915) construyen un modelo físico del consumo eléctrico del brazo izquierdo de 7 grados de libertad del G1. El modelo explica el 93 % de la variabilidad en los datos de identificación y el 96 % a velocidades no vistas antes.
En la práctica: para una manipulación prolongada, la autonomía declarada no basta. Con un modelo de consumo se planifica el movimiento también en función de la energía.
Teleoperación de cuerpo completo con un traje de sensores
Durrani y Khan (arXiv:2605.12347) controlan un G1 en tiempo real con un traje de captura de movimiento basado en IMU, primero en MuJoCo y después en el robot.
En la práctica: cualquier demostración de teleoperación, también en un H2, pasa por los mismos tres puntos: adaptación de los movimientos al robot, latencia y arnés de seguridad.
Ajuste fino de un modelo base
Park, Kee y Oh (arXiv:2512.01358) refinan una política base añadiendo señales de contacto y de profundidad: en el G1, la tarea "coge la manzana y ponla en el cuenco" pasa del 48 % al 94 % de éxito.
En la práctica: un modelo base funciona después del ajuste fino con sus propios datos, no nada más encenderlo. Es el contexto adecuado para leer las promesas sobre el H2 Plus e Isaac GR00T.
Qué importa de verdad en el seguimiento del movimiento
Amadio y Mingo Hoffman (arXiv:2607.19903) comparan en el G1, con el framework de código abierto YAHMP, las decisiones que influyen en el seguimiento de movimientos humanos.
En la práctica: muchos fallos en las demostraciones de imitación dependen de cómo se representan los comandos y las acciones, no del hardware. Ayuda a no optimizar para una sola configuración.
Cómo usar esta lista
- Antes de la compra. Elija el paper que quiere reproducir: el robot que usaron los autores indica la configuración mínima, casi siempre Go2 EDU o G1 EDU.
- En el pliego de condiciones. Cite dos o tres trabajos como base técnica, no como garantía de prestaciones.
- En el PoC. Use las métricas de los papers (tasa de éxito, intervenciones del operador, consumo) como indicadores que medir en su propia configuración. El método está en la guía sobre el PoC con un humanoide.
Para montar un laboratorio que reproduzca uno de estos trabajos: Universidades e investigación. Para los primeros pasos con el software: ROS 2 en Unitree y programar el G1.
Preguntas frecuentes
¿Los resultados de los papers valen también para el AS2 y el H2?
No de forma directa. Casi todos los trabajos usan Go2 y G1: los métodos y las métricas se pueden reutilizar, pero las cifras hay que volver a medirlas en su robot.
¿Hace falta una versión EDU para reproducir estos papers?
Normalmente sí. Los autores usan Go2 EDU o G1 EDU porque el desarrollo secundario solo está previsto en las versiones EDU.
¿Son fiables los preprints de arXiv?
Son trabajos que todavía no han pasado la revisión por pares, o no en su versión final. Compruebe las cifras y las condiciones experimentales en el PDF antes de usarlas en un proyecto.
Abra Robotics suministra la gama Unitree en España, con soporte en inglés: vendemos hardware y servicios de integración y no somos autores de los trabajos citados.