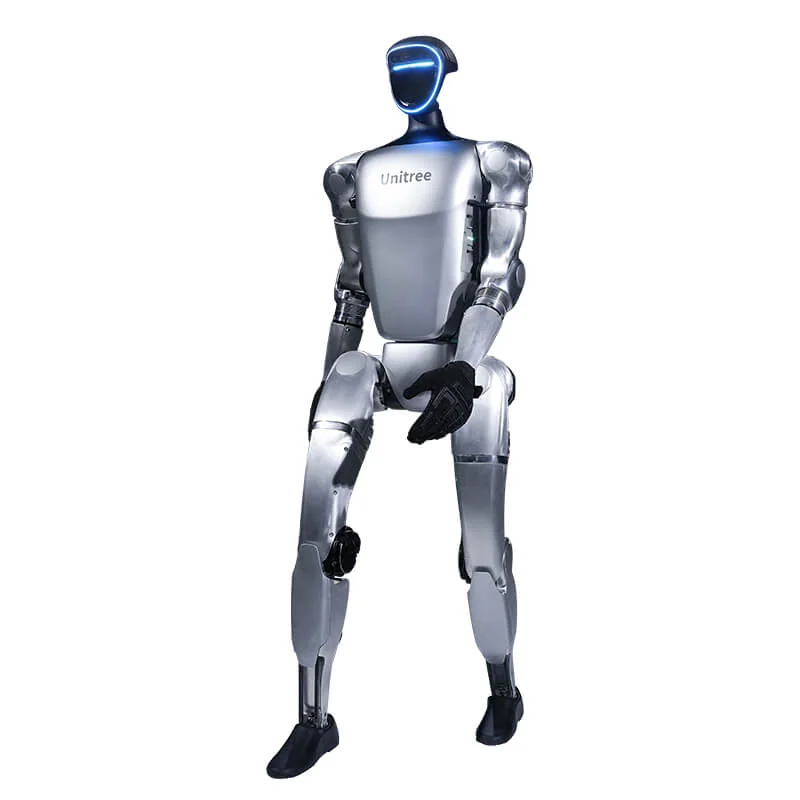
Spørgsmålet «Unitree G1 hvad kan den» kommer normalt fra videoer med dans, hop og rejsning. De videoer viser vellykkede sekvenser, ikke hvad der kræves for at bruge robotten i laboratoriet eller virksomheden. G1 er en humanoid på 1,32 m og cirka 35 kg, som, når den står oprejst, går, sætter sig, rejser sig og udfører demoer. For at komme længere kræves en EDU-version, udviklingstid og en opgave, der er beskrevet, så den kan verificeres.
Unitree G1: hvad kan den efter opstart
Grundlaget er fælles: 6 frihedsgrader pr. ben, en talje med 1 akse og batteri på 9000 mAh. G1 Air har 23 frihedsgrader; EDU går fra 23 til 43. Det, der især ændrer sig, er, hvad man kan styre og programmere. Efter opstart og sekvensen, hvor robotten rejser sig, er de funktioner, der er klar til brug, disse:
- Gang og løb: Running mode med R2 + A; Regular mode med R1 + X (talje med 1 akse) eller R1 + Y (talje med 3 akser); lav og høj hastighed.
- Stillinger: locked standing, siddende, squat og tilbage til stående.
- Rejsning fra gulvet: L2 + X fører robotten fra liggende til stående.
- Gester: håndtryk, hilsen, klapsalve, kys, hænderne op.
- Demoer: danse, kung fu og rejsningssekvens startes fra fjernbetjeningen R3.
- Unitree Explore-appen: status, temperaturer, alarmer, kalibrering af motorer og IMU, finjustering af led og teaching-funktion til at optage overkroppens bevægelser og afspille dem igen.
Tændingssekvensen, fjernbetjeningens kommandoer og netværket er beskrevet i driftsguiden til G1.
Gang, rejsning og genopretning efter fald: hvad det betyder i praksis
At gå i Regular mode betyder ikke at navigere på egen hånd. Robotten holder balancen og reagerer på kommandoer, men kender ikke omgivelserne. Unitree præciserer, at den nuværende gangfunktion ikke omfatter trapper: trin og niveauforskelle er ikke en opgave, der er klar til brug.
Rejsning fra gulvet er en sekvens. L2 + X fører robotten fra liggende til stående; demoen Roll Up gør det samme inde i en koreografi. Det er ikke en garanteret genopretning efter ethvert fald. Hvis robotten falder på siden, mod en forhindring eller med en arm i en unormal position, er kommandoen muligvis ikke nok. Unitrees dokumentation begrænser start fra liggende eller squat til plane og hårde gulve.
For en tobent er et fald en normal hændelse under udvikling. Forskellen mellem en demo og en test er, at man i testen skriver ned, hvor mange gange robotten falder, hvor længe den bliver liggende, og hvem der griber ind. Derfor udføres de første tests med fri plads og en person ved fjernbetjeningen.
Hvad SDK2 og ROS 2 tilføjer (kun EDU-versioner)
Unitrees produktside angiver kun egen softwareudvikling (SDK) i kolonnen for G1 EDU. G1 Air har ikke PC2, den udviklingscomputer, som brugerprogrammerne kører på. På G1 EDU er PC2 en Jetson Orin NX med 16 GB RAM og 2 TB lager, tilgængelig på 192.168.123.164.
Med SDK2 i C++ og Python kan man sende kommandoer via DDS, læse status for motorer, IMU og batteri og styre hænderne. ROS 2 tilføjes med unitree_ros2, når man har brug for ROS 2-topics, rosbag eller noder, der allerede er skrevet til ROS 2. Den trinvise guide findes i programmeringsguiden til G1.
På listeprisen koster G1 Air 19.809 €, G1 EDU Standard (U1) 38.005 € og G1 EDU Plus (U2) 46.809 €, ekskl. moms. G1-familien når 90.829 € for G1 EDU Ultimate I.
Teleoperation og dataindsamling
Med en G1 EDU og et XR-headset kan man teleoperere robotten. Det officielle repository xr_teleoperate understøtter G1 med 23 og 29 DoF, hænderne Dex3-1, Inspire og BrainCo og optager episoder med en tast. Dataene konverteres til LeRobot-formatet med unitree_lerobot, som også omfatter træning og test på en rigtig robot.
Det bruges til at indsamle menneskelige demonstrationer til at træne en manipulationspolicy, ikke til at styre robotten i produktion. Der kræves en trænet operatør, et headset, plads og tid. Datakvaliteten afhænger af, hvordan man optager, ikke kun af antallet af episoder.
RL og sim-to-real
På en G1 EDU dækker unitree_rl_gym cyklussen Train, Play, Sim2Sim og Sim2Real for G1. Man træner en policy i Isaac Gym, verificerer den i MuJoCo og fører den derefter over på den rigtige robot i debug mode. unitree_mujoco og unitree_sim_isaaclab eksponerer de samme DDS-interfaces som robotten.
Det er det typiske forløb i et laboratorium: man starter i simulering, måler sim-to-real-forskellen og accepterer, at policyen skal testes igen efter hver firmwareopdatering. Det er ikke en knap til «træn og kør».
De reelle grænser: manipulation og batteritid
Den maksimale belastning pr. arm er cirka 3 kg på EDU og cirka 2 kg på basismodellen G1. Unitree præciserer, at værdien varierer meget med stillingen og armens udstrækning. Hænderne er valgfrie; de versioner, der inkluderer dem, koster mere. Den taktile sensor giver mening, hvis opgaven kræver at måle kontakten.
Den angivne batteritid er cirka 2 timer med batteriet på 9000 mAh. Med kontinuerlig gang, teleoperation og belastning på armene organiseres en testdag med mindst to batterier. Opladning og udskiftning tager tid og kræver en person.
En G1 erstatter ikke en cobot i en pick and place-celle med høj takt. Til en opgave ved en bænk er G1-D Standard monteret på en fast stander uden ben. Til repeterende logistik er en AMR eller en cobot stadig lettere at integrere.
Demovideoer og repeterbare opgaver: hvordan man skelner
En video viser det bedste fra en sekvens, ofte efter mange forsøg og med en operatør uden for billedet. En repeterbar opgave kræver, at den samme handling lykkes flere gange med forskellige objekter og positioner. Tabellen adskiller de to ting.
| Hvad man ser i videoen | Hvad der kræves for at gentage det | Hvor det bryder sammen |
|---|---|---|
| Dans, kung fu, gester | Forudinstallerede demoer fra fjernbetjeningen | Forhindringer, ujævnt gulv, begrænset plads |
| Rejsning fra gulvet | Kommandoen L2 + X eller demoen Roll Up | Fald på siden, blødt underlag, utilstrækkelig plads |
| Håndtryk | Interaktiv gestus fra fjernbetjeningen | Person, der bevæger sig, forkert højde, pludselig kontakt |
| Pick and place | Hænder, SDK, perception og data | Deformbare objekter, greb uden for position, cyklustider |
| Teleoperation | Headset, PC2 og operatør | Latens, kalibrering, træthed |
| RL-policy | Simulering, deploy og debug mode | Sim-to-real-forskel, firmware, sikkerhed |
Det er ikke tests udført af Abra Robotics: før du skriver under, så spørg, hvilken række du vil have demonstreret, og med hvilke tal.
Hvilken G1 skal du vælge til din situation
- Demo, messer, showroom: G1 Air. Den går og udfører demoerne, men kan ikke programmeres.
- Lokomotion, RL, sim-to-real: G1 EDU Standard (U1), 23 DoF og PC2.
- Teleoperation og manipulation med armene: G1 EDU Plus (U2), 29 DoF, artikuleret talje og håndled.
- Manipulation ved en bænk: G1-D Standard, på en fast stander.
Før du vælger, så skriv opgaven og KPI'erne ned. Guiden til at opsætte en PoC med en humanoid robot i virksomheden forklarer, hvilke tal der skal fastlægges før testene.
Hvad Abra Robotics gør
Abra Robotics tilbyder Unitree-serien i Danmark og sælger Unitree-robotter, cobots og AMR. Til G1 hjælper vi med at vælge versionen og tilbyder som en separat ydelse træning og softwareudvikling på Unitree SDK. Support og kommunikation foregår på engelsk. Fragt til Danmark beregnes i tilbuddet, og for support og reservedele er den første kontakt Abra Robotics.
Ofte stillede spørgsmål
Unitree G1: hvad kan den uden programmering?
Den går, sætter sig, rejser sig fra gulvet, udfører gester og demosekvenser fra fjernbetjeningen R3. Unitree Explore-appen bruges til status, kalibrering og finjustering af leddene.
Kan G1 rejse sig selv efter et fald?
Den har en kommando fra liggende til stående og en demosekvens for rejsning, men det er ikke en garanteret genopretning efter ethvert fald. Den fungerer på et plant og hårdt gulv med fri plads.
Hvad er forskellen mellem G1 Air og G1 EDU?
G1 Air går og udfører demoerne, men har ikke udviklingscomputeren og kan ikke programmeres. SDK2, ROS 2, teleoperation og dataindsamling kræver en EDU-version.
Hvor længe holder G1-batteriet?
Cirka 2 timer med batteriet på 9000 mAh ifølge Unitree. Kontinuerlig gang og belastning på armene reducerer den reelle batteritid.
Er G1 klar til en repeterende opgave i virksomheden?
Ikke som produktionsrobot. Manipulationen er let (cirka 3 kg pr. arm på EDU), og hver opgave skal udvikles, måles og sikres. Først er det bedre med en PoC med skrevne KPI'er.
Kilder
- Unitree, tekniske specifikationer for G1 og G1 EDU (frihedsgrader, belastning pr. arm, batteri, egen softwareudvikling).
- Unitree Document Center, G1 remote control (gangfunktioner, rejsning fra gulvet, gester, grænse for trapper og plant gulv).
- Unitree, G1 remote control quick reference (funktioner, gester og demoen Roll Up).
- Unitree Document Center, G1 developer FAQ (PC2: Jetson Orin NX 16 GB, 2 TB og adressen 192.168.123.164).
- Unitree Document Center, Arm Action Service Interface (indlærte handlinger optaget med appens teaching-funktion).
- Unitree, Unitree Explore App til G1 (status, kalibrering, finjustering af led, videoer og manualer).
- Unitree Robotics, xr_teleoperate (teleoperation af G1 23 og 29 DoF, dataoptagelse).
- Unitree Robotics, unitree_lerobot (datakonvertering, træning og test på G1).
- Unitree Robotics, unitree_rl_gym (Train, Play, Sim2Sim, Sim2Real for G1).
- Unitree Robotics, unitree_mujoco og unitree_sim_isaaclab (simulering med de samme DDS-interfaces som robotten).
- Unitree Robotics, unitree_ros2 (ROS 2-interfaces til Unitree-robotter).