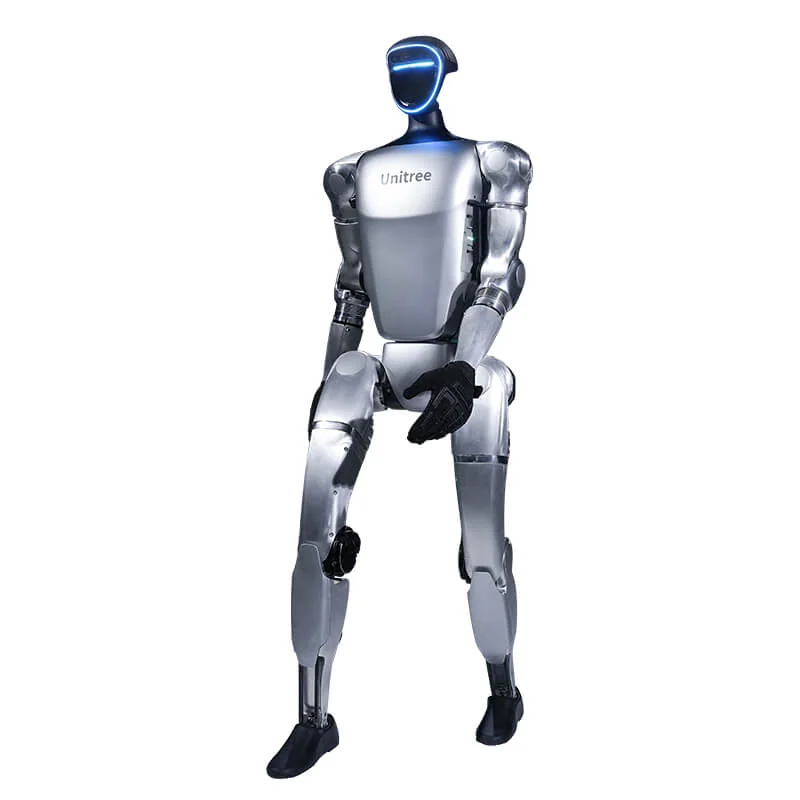
Otázka „co umí Unitree G1“ obvykle přichází z videí tanců, skoků a vstávání. Ta videa ukazují zdařilé sekvence, ne to, co je potřeba k použití robota v laboratoři nebo ve firmě. G1 je humanoid vysoký 1,32 m a vážící přibližně 35 kg, který po postavení chodí, sedá si, vstává a spouští ukázky. Krokem dál jsou verze EDU, čas na vývoj a úloha popsaná tak, aby se dala ověřit.
Unitree G1: co umí po zapnutí
Základ je společný: 6 stupňů volnosti na nohu, pas s 1 osou a baterie 9000 mAh. G1 Air má 23 stupňů volnosti; EDU od 23 do 43. Mění se hlavně to, co lze ovládat a programovat. Po zapnutí a sekvenci postavení jsou k dispozici tyto funkce:
- Chůze a běh: Running mode s R2 + A; Regular mode s R1 + X (pas s 1 osou) nebo R1 + Y (pas se 3 osami); nízká a vysoká rychlost.
- Polohy: locked standing, sed, dřep a návrat do stoje.
- Vstávání ze země: L2 + X dostane robota z polohy vleže do stoje.
- Gesta: podání ruky, pozdrav, potlesk, polibek, vzpažené paže.
- Ukázky: tance, kung fu a sekvence vstávání se spouští z dálkového ovladače R3.
- Aplikace Unitree Explore: stav, teploty, alarmy, kalibrace motorů a IMU, nastavení kloubů a funkce teaching pro záznam pohybů horní části těla a jejich vyvolání.
Sekvence zapnutí, příkazy dálkového ovladače a síť jsou v provozním návodu G1.
Chůze, vstávání a zotavení po pádu: co to znamená v praxi
Chodit v režimu Regular neznamená navigovat samostatně. Robot udržuje rovnováhu a reaguje na příkazy, ale nezná prostředí. Unitree upřesňuje, že současný režim chůze nezahrnuje schody: stupně a výškové rozdíly nejsou hotová úloha.
Vstávání ze země je sekvence. L2 + X dostane robota z polohy vleže do stoje; ukázka Roll Up dělá totéž v rámci choreografie. Nejde o zaručené zotavení z jakéhokoli pádu. Pokud robot spadne na bok, proti překážce nebo s paží v neobvyklé poloze, příkaz nemusí stačit. Dokumentace Unitree omezuje start z polohy vleže nebo z dřepu na rovné a tvrdé podlahy.
Pro dvounohého robota je pád během vývoje běžná událost. Rozdíl mezi ukázkou a testem je v tom, že v testu se zapisuje, kolikrát robot spadne, jak dlouho zůstane na zemi a kdo zasáhne. Proto se první testy dělají s volným prostorem a člověkem u dálkového ovladače.
Co přinášejí SDK2 a ROS 2 (jen verze EDU)
Tabulka Unitree uvádí vlastní vývoj softwaru (SDK) jen ve sloupci G1 EDU. G1 Air nemá PC2, vývojový počítač, na kterém běží uživatelské programy. U G1 EDU je PC2 Jetson Orin NX s 16 GB RAM a 2 TB úložiště, dostupný na 192.168.123.164.
Se SDK2, v C++ a Pythonu, se publikují příkazy na DDS, čtou se stavy motorů, IMU a baterie a ovládají se ruce. ROS 2 se přidává přes unitree_ros2, když jsou potřeba témata ROS 2, rosbag nebo již napsané uzly pro ROS 2. Postup krok za krokem je v návodu k programování G1.
V ceníku stojí G1 Air 19 809 €, G1 EDU Standard (U1) 38 005 € a G1 EDU Plus (U2) 46 809 €, bez DPH. Řada G1 sahá až k 90 829 € za G1 EDU Ultimate I.
Teleoperace a sběr dat
S G1 EDU a XR headsetem lze robota teleoperovat. Oficiální repozitář xr_teleoperate podporuje G1 s 23 a 29 DoF, ruce Dex3-1, Inspire a BrainCo a zaznamenává epizody jedním tlačítkem. Data se převádějí do formátu LeRobot pomocí unitree_lerobot, který zahrnuje i trénink a testování na skutečném robotu.
Slouží ke sběru lidských demonstrací pro trénink manipulační politiky, ne k řízení robota v provozu. Je potřeba vyškolený operátor, headset, prostor a čas. Kvalita dat závisí na tom, jak se zaznamenávají, ne jen na počtu epizod.
RL a sim-to-real
Na G1 EDU pokrývá unitree_rl_gym cyklus Train, Play, Sim2Sim a Sim2Real pro G1. Politika se trénuje v Isaac Gym, ověří v MuJoCo a poté se přenese na skutečného robota v debug mode. unitree_mujoco a unitree_sim_isaaclab nabízejí stejná DDS rozhraní jako robot.
Je to typická cesta laboratoře: začíná se simulací, měří se rozdíl sim-to-real a přijímá se, že politiku je nutné znovu otestovat po každé aktualizaci firmwaru. Není to tlačítko „nauč a jdi“.
Skutečné limity: manipulace a výdrž
Maximální nosnost jedné paže je přibližně 3 kg u EDU a přibližně 2 kg u základního G1. Unitree upřesňuje, že hodnota se výrazně mění s polohou a natažením paže. Ruce jsou volitelné; verze, které je obsahují, stojí více. Hmatový senzor má smysl, pokud úloha vyžaduje měření kontaktu.
Deklarovaná výdrž je přibližně 2 hodiny s baterií 9000 mAh. Při nepřetržité chůzi, teleoperaci a zátěži na pažích se den zkoušek organizuje s nejméně dvěma bateriemi. Nabíjení a výměna vyžadují čas a člověka.
G1 nenahrazuje cobota v buňce pick and place s vysokým tempem. Pro úlohu u pracovního stolu je G1-D Standard na pevném podstavci, bez nohou. Pro opakovanou logistiku zůstávají AMR nebo cobot jednodušší na integraci.
Ukázková videa a opakovatelné úlohy: jak je rozlišit
Video ukazuje to nejlepší ze sekvence, často po mnoha pokusech a s operátorem mimo záběr. Opakovatelná úloha vyžaduje, aby stejná akce vyšla vícekrát, s proměnlivými předměty a polohami. Tabulka odděluje obojí.
| Co je vidět ve videu | Co je potřeba k zopakování | Kde to selže |
|---|---|---|
| Tanec, kung fu, gesta | Ukázky předinstalované v dálkovém ovladači | Překážky, nerovná podlaha, málo prostoru |
| Vstávání ze země | Příkaz L2 + X nebo ukázka Roll Up | Pád na bok, měkký povrch, nedostatek prostoru |
| Podání ruky | Interaktivní gesto z dálkového ovladače | Člověk, který se hýbe, špatná výška, neočekávaný kontakt |
| Pick and place | Ruce, SDK, vnímání a data | Deformovatelné předměty, úchop mimo polohu, doba cyklu |
| Teleoperace | Headset, PC2 a operátor | Latence, kalibrace, únava |
| Politika RL | Simulace, nasazení a debug mode | Rozdíl sim-to-real, firmware, bezpečnost |
Nejsou to testy provedené Abra Robotics: před podpisem se zeptejte, který řádek chcete předvést a s jakými čísly.
Který G1 zvolit pro váš případ
- Ukázky, veletrhy, showroom: G1 Air. Chodí a spouští ukázky, neprogramuje se.
- Lokomoce, RL, sim-to-real: G1 EDU Standard (U1), 23 DoF a PC2.
- Teleoperace a manipulace s pažemi: G1 EDU Plus (U2), 29 DoF, pas a klouby zápěstí.
- Manipulace u pracovního stolu: G1-D Standard, na pevném podstavci.
Před volbou napište úlohu a KPI. Návod, jak nastavit PoC s humanoidním robotem ve firmě, vysvětluje, která čísla stanovit před testy.
Co dělá Abra Robotics
Abra Robotics dodává řadu robotů Unitree, coboty a AMR také do Česka a na Slovensko. U G1 pomáháme vybrat správnou verzi a jako samostatnou službu nabízíme školení a vývoj softwaru na Unitree SDK. Podpora probíhá v angličtině.
Časté dotazy
Co umí Unitree G1 bez programování?
Chodí, sedá si, vstává ze země, provádí gesta a ukázkové sekvence z dálkového ovladače R3. Aplikace Unitree Explore slouží ke stavu, kalibraci a nastavení kloubů.
Dokáže se G1 sám postavit po pádu?
Má příkaz z polohy vleže do stoje a ukázkovou sekvenci vstávání, ale nejde o zaručené zotavení z jakéhokoli pádu. Funguje na rovné a tvrdé podlaze s volným prostorem.
Jaký je rozdíl mezi G1 Air a G1 EDU?
G1 Air chodí a spouští ukázky, ale nemá vývojový počítač a neprogramuje se. SDK2, ROS 2, teleoperace a sběr dat vyžadují verzi EDU.
Jak dlouho vydrží baterie G1?
Přibližně 2 hodiny s baterií 9000 mAh podle Unitree. Nepřetržitá chůze a zátěž na pažích skutečnou výdrž snižují.
Je G1 připravený na opakovanou úlohu ve firmě?
Ne jako produkční robot. Manipulace je lehká (přibližně 3 kg na paži u EDU) a každá úloha se musí vyvinout, změřit a zabezpečit. Nejprve je vhodné PoC s napsanými KPI.
Zdroje
- Unitree, technický list G1 a G1 EDU (stupně volnosti, nosnost paže, baterie, vlastní vývoj softwaru).
- Unitree Document Center, G1 remote control (režimy chůze, vstávání ze země, gesta, limit schodů a rovná podlaha).
- Unitree, G1 remote control quick reference (režimy, gesta a ukázka Roll Up).
- Unitree Document Center, G1 developer FAQ (PC2: Jetson Orin NX 16 GB, 2 TB a adresa 192.168.123.164).
- Unitree Document Center, Arm Action Service Interface (naučené akce zaznamenané funkcí teaching v aplikaci).
- Unitree, Unitree Explore App pro G1 (stav, kalibrace, nastavení kloubů, videa a manuály).
- Unitree Robotics, xr_teleoperate (teleoperace G1 23 a 29 DoF, záznam dat).
- Unitree Robotics, unitree_lerobot (konverze dat, trénink a testování na G1).
- Unitree Robotics, unitree_rl_gym (Train, Play, Sim2Sim, Sim2Real pro G1).
- Unitree Robotics, unitree_mujoco a unitree_sim_isaaclab (simulace se stejnými DDS rozhraními jako robot).
- Unitree Robotics, unitree_ros2 (rozhraní ROS 2 pro roboty Unitree).