
Varje månad publiceras dussintals arbeten på arXiv som använder Unitree-robotar. De flesta är bara intressanta för forskare. Här har vi behållit dem som uppfyller tre villkor: de använder en verklig robot eller en trogen simulering, de säger något till den som ska besluta om ett inköp eller ett projekt i Sverige, och de går att hänvisa till i en kravspecifikation. För varje arbete beskriver vi på en rad vad det gör och på en annan vad det betyder i praktiken.
Nästan alla använder en Go2 eller en G1 i EDU-version, de enda med sekundär utveckling. Resultaten kan i viss mån överföras till AS2 och H2, men siffrorna måste mätas om på den robot man köper.
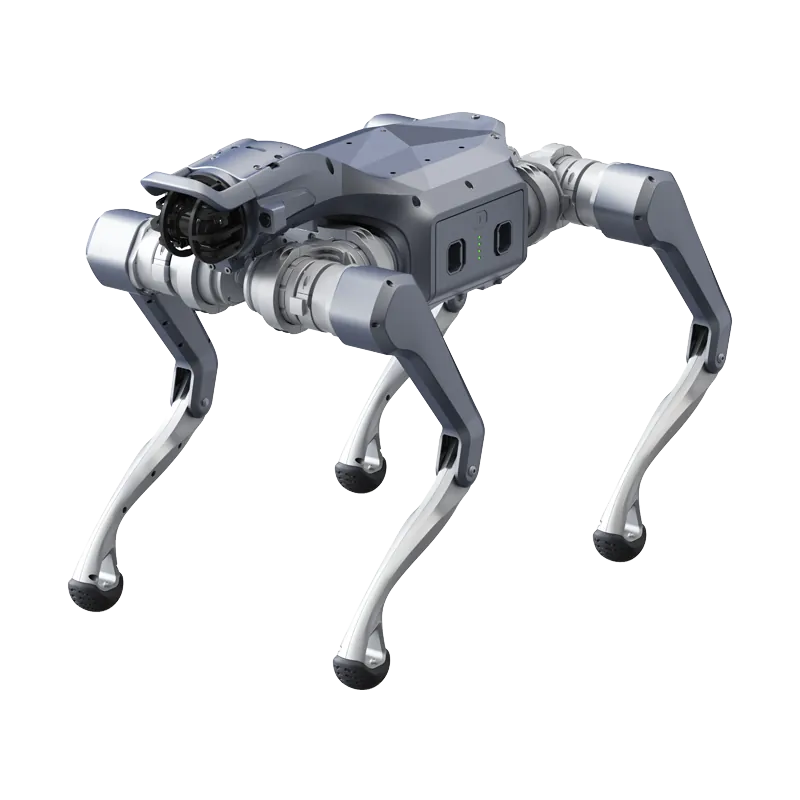
Fyrbenta robotar: rörelse och överföring från simulering
Gångarter som klarar en trasig led
AcL (arXiv:2503.21401) tränar med förstärkningsinlärning gångarter som fungerar även med upp till fyra låsta leder, och testar dem på en verklig Go2 med en och två trasiga leder.
I praktiken: för en inspektionsrobot har frågan "vad händer om en motor låser sig mitt under rundan?" ett mätbart svar. Det är värt att ta med bland godkännandetesterna.
Förutsäga det verkliga beteendet före testet
MoE + RoboGauge (arXiv:2602.00678) kombinerar flera specialiserade regulatorer och föreslår mått som förutsäger hur väl en policy som tränats i simulering fungerar på roboten. Go2 testas på snö, sand, trappor och hinder på 30 cm, i upp till 4 m/s.
I praktiken: innan ett riskfyllt fysiskt test finns det ett sätt att sortera bort svaga policyer. Användbart för den som utvecklar själv på EDU-versionen.
Lätta policyer för den som har få GPU:er
RANDPOL (arXiv:2505.19054) tränar en policy med få parametrar och överför den till en verklig Go2 utan ytterligare finjustering.
I praktiken: ett labb med begränsade beräkningsresurser kan ändå göra end-to-end-styrning på Go2 EDU.
Golv som vibrerar
Bridge the Gap (arXiv:2510.13488) tränar Go2 i MuJoCo på en svängande bro som är 13,24 m lång och testar den på den verkliga bron: vertikala störningar under träningen ger en stabilare gång.
I praktiken: gångbryggor och vibrerande golv i en anläggning är inget normalt underlag. Om rutten innehåller sådana måste det framgå innan roboten väljs.
Fyrbenta robotar: navigering och dataset
Banor klara för imitationsinlärning
Kine2Go (arXiv:2606.14433) publicerar 800 kinematiska banor för Go2 som genererats av 40 olika policyer.
I praktiken: den som börjar från noll med imitationsinlärning får ett referensdataset utan att behöva spela in allt på sin egen robot.
Autonom navigering i ett bibliotek
Li et al. (arXiv:2606.03340) installerar ROS 2, RTAB-Map och Nav2 på en Go2 EDU och kör den i ett verkligt bibliotek: 100 % genomförda rutter i en stillastående miljö, 88 % med många människor, och ett genomsnittligt kartfel på 3,7 cm.
I praktiken: det är den referens som ligger närmast en patrullering inomhus i en lagerhall eller en korridor. Försämringen när människor rör sig är siffran att komma ihåg.
När roboten fastnar i vegetationen
ForEnt (arXiv:2606.19675) är ett dataset som samlats in med en Go2 i åtta skogar i Storbritannien: omkring 1,7 km tillryggalagd sträcka och 69 fall där roboten fastnade i vegetationen.
I praktiken: utomhus med undervegetation fastnar Go2. För sådana rutter krävs en annan storlek och en särskild riskbedömning.
Röra sig bland människor
Wu et al. (arXiv:2607.15036) låter en verklig Go2 navigera i folkmassor, inomhus och utomhus, med LiDAR och en metod som bygger på hinder i rörelse.
I praktiken: mässor, lager och områden med personal är ett eget fall jämfört med en tom rutt. Det måste testas med riktiga människor.

Humanoider: energi, teleoperation och grundmodeller
Hur mycket en G1-arm förbrukar
Deniz et al. (arXiv:2606.15915) bygger en fysikalisk modell av elförbrukningen i G1:s vänstra arm med 7 frihetsgrader. Modellen förklarar 93 % av variationen i identifieringsdata och 96 % vid hastigheter som den aldrig sett.
I praktiken: vid långvarig manipulation räcker inte den uppgivna drifttiden. Med en förbrukningsmodell kan rörelserna planeras även efter energiåtgång.
Teleoperation av hela kroppen med en sensordräkt
Durrani och Khan (arXiv:2605.12347) styr en G1 i realtid med en motion capture-dräkt med IMU:er, först i MuJoCo och sedan på roboten.
I praktiken: varje teleoperationsdemo, även på en H2, går igenom samma tre punkter: anpassning av rörelserna till roboten, latens och säkerhetssele.
Finjustering av en grundmodell
Park, Kee och Oh (arXiv:2512.01358) finjusterar en grundpolicy genom att lägga till kontakt- och djupsignaler: på G1 ökar andelen lyckade försök i uppgiften "ta äpplet och lägg det i skålen" från 48 % till 94 %.
I praktiken: en grundmodell fungerar efter finjustering på egna data, inte direkt när den slås på. Det är rätt sammanhang för att bedöma löftena kring H2 Plus och Isaac GR00T.
Vad som verkligen spelar roll i rörelsespårning
Amadio och Mingo Hoffman (arXiv:2607.19903) jämför på G1, med open source-ramverket YAHMP, de val som påverkar spårningen av mänskliga rörelser.
I praktiken: många misslyckanden i imitationsdemos beror på hur kommandon och handlingar representeras, inte på hårdvaran. Det hjälper till att undvika optimering mot en enda uppställning.
Så använder ni listan
- Före köpet. Välj den artikel ni vill reproducera: roboten som författarna använde anger minsta konfiguration, nästan alltid Go2 EDU eller G1 EDU.
- I kravspecifikationen. Hänvisa till två eller tre arbeten som teknisk grund, inte som garanti för prestanda.
- I PoC:n. Använd måtten från artiklarna (andel lyckade försök, operatörsingrepp, förbrukning) som indikatorer att mäta i er egen uppställning. Metoden finns i guiden om PoC med en humanoid.
För att sätta upp ett labb som reproducerar något av dessa arbeten: Universitet och forskning. För de första stegen med mjukvaran: ROS 2 på Unitree och programmera G1.
Vanliga frågor
Gäller resultaten i artiklarna även för AS2 och H2?
Inte direkt. Nästan alla arbeten använder Go2 och G1: metoder och mått går att återanvända, men siffrorna måste mätas om på er egen robot.
Behövs en EDU-version för att reproducera artiklarna?
Oftast ja. Författarna använder Go2 EDU eller G1 EDU eftersom sekundär utveckling bara finns på EDU-versionerna.
Är preprints på arXiv tillförlitliga?
Det är arbeten som ännu inte har granskats, eller som inte finns i slutlig version. Kontrollera siffror och försöksvillkor i PDF:en innan ni använder dem i ett projekt.
Abra Robotics levererar Unitree-sortimentet i Sverige, med support på engelska: vi säljer hårdvara och integrationstjänster och är inte författare till de arbeten som citeras.