Co miesiąc na arXiv ukazują się dziesiątki prac, w których używa się robotów Unitree. Większość interesuje tylko naukowców. Zostawiliśmy te, które spełniają trzy warunki: korzystają z prawdziwego robota lub wiernej symulacji, mówią coś osobie, która decyduje o zakupie lub projekcie, i można je przywołać w specyfikacji zamówienia. Przy każdej pracy w jednym zdaniu piszemy, co robi, a w drugim, co to oznacza w praktyce.
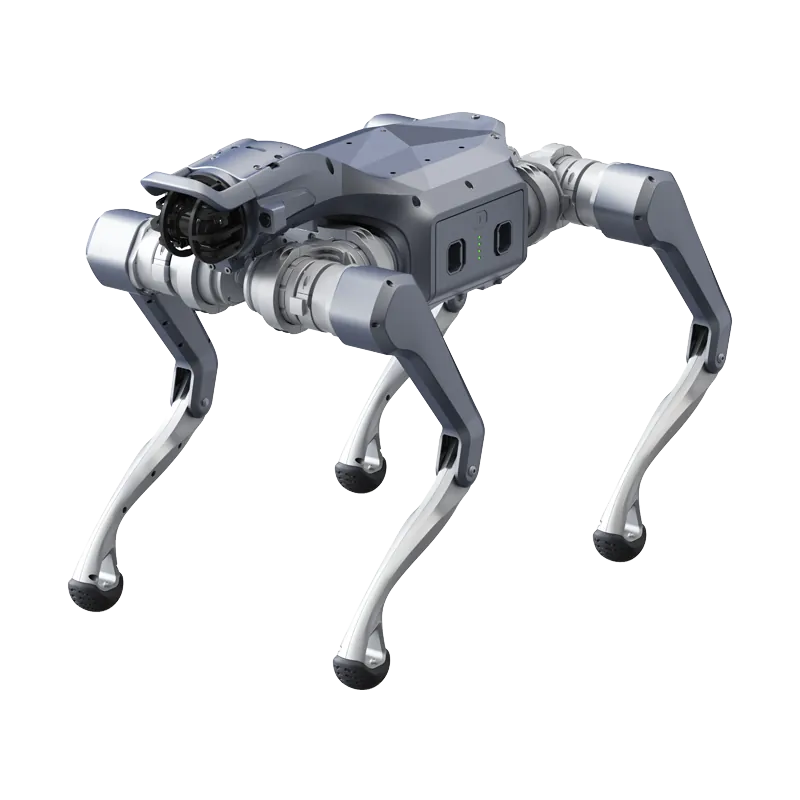
Prawie wszystkie używają Go2 lub G1 w wersji EDU, jedynej z możliwością rozwoju własnego oprogramowania. Wyniki można odnieść także do AS2 i H2, ale liczby trzeba zmierzyć ponownie na robocie, który się kupuje.
Roboty czworonożne: lokomocja i transfer z symulacji
Chód, który wytrzymuje awarię przegubu
AcL (arXiv:2503.21401) trenuje metodą uczenia ze wzmocnieniem (reinforcement learning) chody, które działają nawet przy maksymalnie czterech zablokowanych przegubach, i testuje je na prawdziwym Go2 z jednym i dwoma uszkodzonymi przegubami.
W praktyce: dla robota inspekcyjnego pytanie „co zrobi, jeśli silnik zablokuje się w połowie trasy?” ma mierzalną odpowiedź. Warto dodać ten test do testów odbiorczych.
Przewidywanie zachowania w rzeczywistości przed testem
MoE + RoboGauge (arXiv:2602.00678) łączy kilka wyspecjalizowanych kontrolerów i proponuje metryki, które przewidują, jak dobrze polityka wytrenowana w symulacji sprawdzi się na robocie. Go2 jest testowany na śniegu, piasku, schodach i przeszkodach o wysokości 30 cm, przy prędkości do 4 m/s.
W praktyce: przed ryzykownym testem fizycznym można odrzucić słabe polityki. Przydatne dla zespołów, które same rozwijają oprogramowanie na wersji EDU.
Lekkie polityki dla zespołów z małą liczbą GPU
RANDPOL (arXiv:2505.19054) trenuje politykę o niewielkiej liczbie parametrów i przenosi ją na prawdziwego Go2 bez dodatkowego dostrajania.
W praktyce: laboratorium z ograniczoną mocą obliczeniową też może prowadzić sterowanie end-to-end na Go2 EDU.
Drgające podłoże
Bridge the Gap (arXiv:2510.13488) trenuje Go2 w MuJoCo na kołyszącym się moście o długości 13,24 m i testuje go na prawdziwym moście: pionowe zaburzenia w trakcie treningu sprawiają, że chód jest stabilniejszy.
W praktyce: kładki i drgające podłogi w zakładzie to nie jest zwykły teren. Jeśli trasa je obejmuje, trzeba to powiedzieć przed wyborem robota.
Roboty czworonożne: nawigacja i zbiory danych
Trajektorie gotowe do uczenia przez naśladowanie
Kine2Go (arXiv:2606.14433) publikuje 800 trajektorii kinematycznych Go2 wygenerowanych przez 40 różnych polityk.
W praktyce: zespół, który zaczyna od zera z uczeniem przez naśladowanie (imitation learning), ma referencyjny zbiór danych i nie musi nagrywać wszystkiego na własnym robocie.
Autonomiczna nawigacja w bibliotece
Li i in. (arXiv:2606.03340) instalują ROS 2, RTAB-Map i Nav2 na Go2 EDU i uruchamiają go w prawdziwej bibliotece: 100% ukończonych tras przy nieruchomej scenie, 88% przy wielu osobach, średni błąd mapy 3,7 cm.
W praktyce: to najbliższy punkt odniesienia dla patrolowania wewnątrz hali lub korytarza. Spadek przy poruszających się ludziach to liczba, o której warto pamiętać.
Gdy robot utknie w roślinności
ForEnt (arXiv:2606.19675) to zbiór danych zebrany z Go2 w ośmiu lasach w Wielkiej Brytanii: ok. 1,7 km przebytej trasy i 69 przypadków, w których robot utknął w roślinności.
W praktyce: na zewnątrz, w gęstym podszycie, Go2 się klinuje. Na taką trasę potrzebny jest robot innej wielkości i osobna ocena ryzyka.
Poruszanie się wśród ludzi
Wu i in. (arXiv:2607.15036) prowadzą prawdziwego Go2 przez tłum, w pomieszczeniach i na zewnątrz, z LiDAR-em i metodą opartą na ruchomych przeszkodach.
W praktyce: targi, magazyny i strefy z operatorami to zupełnie inny przypadek niż pusta trasa. Trzeba to przetestować z prawdziwymi ludźmi.


Roboty humanoidalne: energia, teleoperacja i modele bazowe
Ile energii zużywa ramię G1
Deniz i in. (arXiv:2606.15915) budują fizyczny model poboru mocy elektrycznej lewego ramienia G1 o 7 stopniach swobody. Model wyjaśnia 93% zmienności w danych identyfikacyjnych i 96% przy prędkościach, których wcześniej nie widział.
W praktyce: przy długotrwałej manipulacji deklarowany czas pracy nie wystarcza. Z modelem poboru mocy ruch planuje się także pod kątem zużycia energii.
Teleoperacja całego ciała w kombinezonie z czujnikami
Durrani i Khan (arXiv:2605.12347) sterują G1 w czasie rzeczywistym za pomocą kombinezonu motion capture z czujnikami IMU, najpierw w MuJoCo, a potem na robocie.
W praktyce: każda demonstracja teleoperacji, także na H2, przechodzi przez te same trzy punkty: dopasowanie ruchów do robota, opóźnienie i uprząż bezpieczeństwa.
Dostrajanie modelu bazowego
Park, Kee i Oh (arXiv:2512.01358) dostrajają bazową politykę, dodając sygnały kontaktu i głębi: na G1 skuteczność zadania „weź jabłko i włóż je do miski” rośnie z 48% do 94%.
W praktyce: model bazowy działa po dostrojeniu na własnych danych, a nie zaraz po włączeniu. To właściwy kontekst do oceny obietnic dotyczących H2 Plus i Isaac GR00T.
Co naprawdę liczy się w śledzeniu ruchu
Amadio i Mingo Hoffman (arXiv:2607.19903) porównują na G1, z użyciem otwartego frameworka YAHMP, decyzje projektowe, które wpływają na śledzenie ruchów człowieka.
W praktyce: wiele niepowodzeń w demonstracjach naśladowania wynika ze sposobu reprezentowania poleceń i akcji, a nie ze sprzętu. Pomaga to uniknąć optymalizacji pod jedną konfigurację.
Jak korzystać z tej listy
- Przed zakupem. Wybierz publikację, którą chcesz odtworzyć: robot użyty przez autorów wskazuje minimalną konfigurację, prawie zawsze Go2 EDU lub G1 EDU.
- W specyfikacji zamówienia. Powołaj się na dwie lub trzy prace jako podstawę techniczną, a nie jako gwarancję osiągów.
- W PoC. Użyj metryk z publikacji (skuteczność, interwencje operatora, zużycie energii) jako wskaźników do zmierzenia na własnej konfiguracji. Metodę opisuje poradnik o PoC z robotem humanoidalnym.
Jeśli chcesz wyposażyć laboratorium do odtworzenia jednej z tych prac: Uczelnie i badania. Pierwsze kroki z oprogramowaniem: ROS 2 na robotach Unitree i programowanie G1.
Najczęściej zadawane pytania
Czy wyniki z publikacji dotyczą także AS2 i H2?
Nie bezpośrednio. Prawie wszystkie prace używają Go2 i G1: metody i metryki można wykorzystać ponownie, ale liczby trzeba zmierzyć na własnym robocie.
Czy do odtworzenia tych publikacji potrzebna jest wersja EDU?
Zwykle tak. Autorzy używają Go2 EDU lub G1 EDU, ponieważ rozwój własnego oprogramowania jest możliwy tylko w wersjach EDU.
Czy preprinty z arXiv są wiarygodne?
To prace, które nie przeszły jeszcze recenzji albo nie są w wersji ostatecznej. Zanim użyjesz liczb w projekcie, sprawdź je i warunki eksperymentu w pliku PDF.
Abra Robotics dostarcza gamę Unitree w Polsce, ze wsparciem po angielsku: sprzedajemy sprzęt i usługi integracji i nie jesteśmy autorami cytowanych prac.