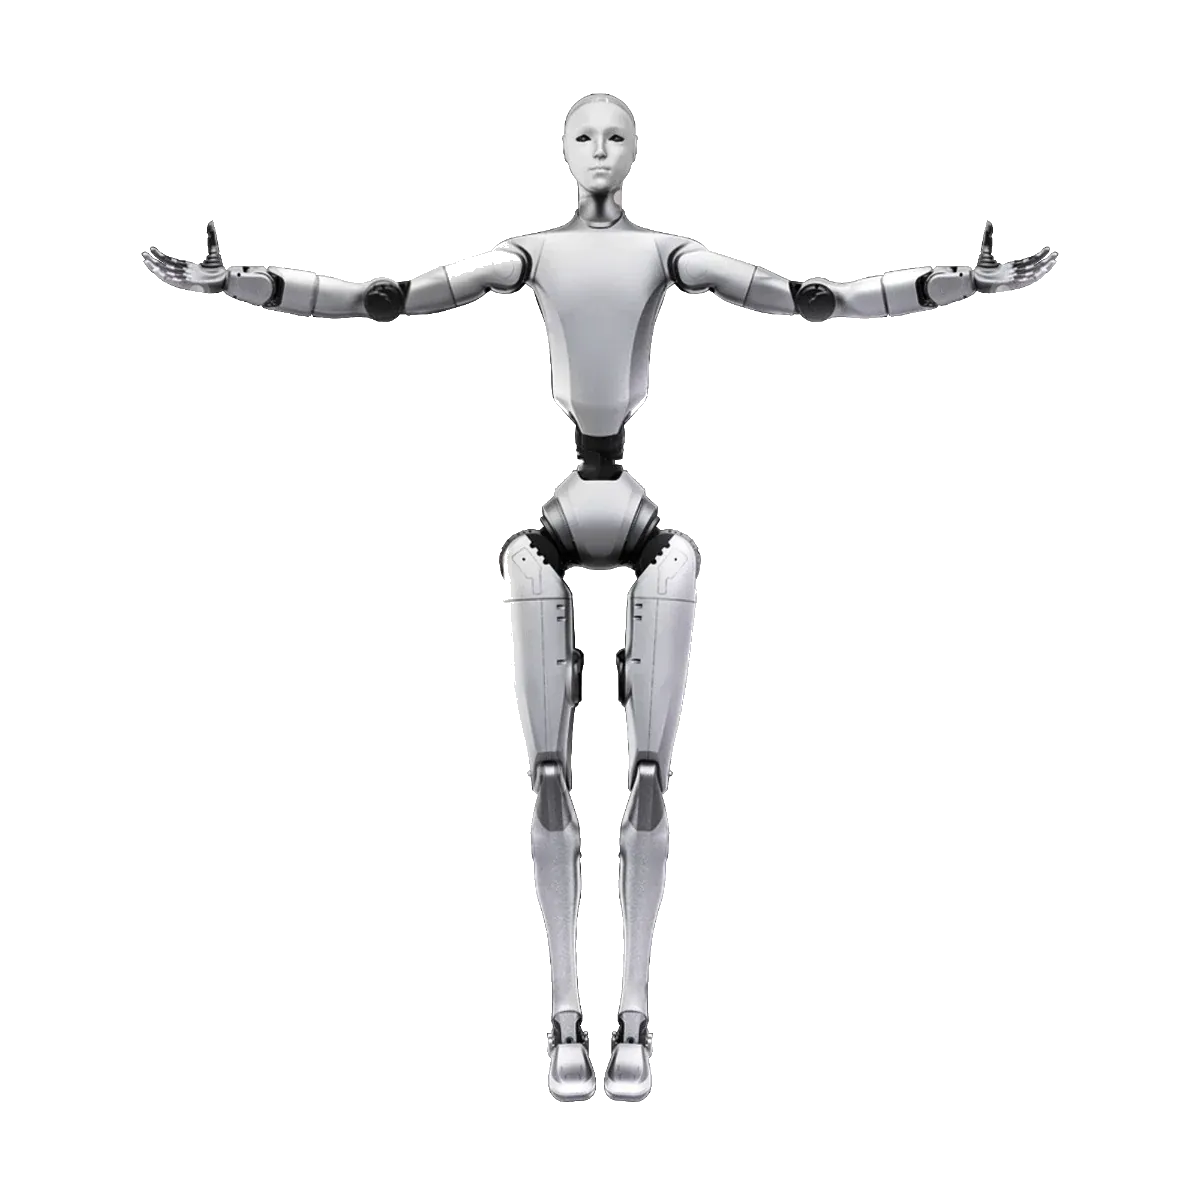
Le démarrage de l'Unitree H2 exige un soutien, une batterie chargée et un réseau configuré. Le robot mesure 1 820 mm, pèse environ 70 kg avec la batterie et ne tient pas l'équilibre tant qu'il n'est pas passé en motion-control : jusque-là, il doit être suspendu ou soutenu. Les versions et les configurations figurent sur la page de la gamme H2 ; les différences entre H2 Air, H2 EDU, H2-D et H2 Plus sont détaillées dans le guide H2 en France. La procédure décrite ici concerne les versions bipèdes : H2 Air, H2 EDU et H2 Plus.
Unitree H2 : la bonne séquence de démarrage
Le manuel H2 décrit une séquence précise. Les combinaisons de touches changent avec le firmware : utilisez la notice de la télécommande de votre unité, pas une séquence copiée d'une vidéo concernant une autre version.
- Suspension. Suspendez le robot à un palan ou posez-le sur un support adapté, face vers l'avant. Libérez la zone de toute personne et de tout obstacle, et placez bras et jambes dans une position naturelle, sans câble tendu.
- Batterie. Insérez-la dans son logement jusqu'au déclic, robot éteint. Ne forcez pas : si elle n'entre pas, retirez-la et vérifiez l'orientation.
- Mise sous tension. Appuyez brièvement sur le bouton de la batterie, puis maintenez la pression plus de 2 secondes. Attendez environ une minute : le robot s'initialise et passe en zero-torque ou en damping.
- Posture. Avec la télécommande ou le cockpit, amenez l'H2 en position de préparation à la station debout tout en continuant à le soutenir. Posez les pieds, passez au contrôle du mouvement et vérifiez l'équilibre avant de relâcher le support.
- Arrêt. Remettez le robot en posture de repos, passez en damping, puis appuyez brièvement sur le bouton de la batterie et maintenez-le plus de 2 secondes. Pour les longues périodes, retirez la batterie.
Le point critique est la quatrième étape. En damping, les articulations se relâchent : si le robot est debout et n'est pas soutenu, il s'effondre. Gardez le support en tension jusqu'à ce que vous ayez vu le robot tenir l'équilibre seul.
Quel espace faut-il pour le premier démarrage
Les dimensions officielles debout sont 1820 × 456 × 218 mm, mais l'espace utile n'est pas celui du robot à l'arrêt. Il faut compter le pas, l'ouverture des bras, la zone d'exclusion et le rayon d'action du palan. Exemple avec des chiffres hypothétiques : pièce de 7 × 7 m, zone d'essai de 4 × 4 m, marge de 1,5 m de chaque côté et plafond d'au moins 2,8 m pour la suspension.
Le sol doit être plat et non glissant. Pas de câbles, d'obstacles bas ni d'objets pouvant accrocher les pieds. Il faut un éclairage stable et des surfaces non réfléchissantes : le manuel avertit qu'un faible éclairage et des reflets dégradent la perception. L'H2 est destiné à un usage intérieur : pluie, projections et condensation restent hors de la zone d'essai.
Si le robot doit cohabiter avec des personnes, la conception de la zone fait partie de l'évaluation des risques. La méthode pour organiser un essai en entreprise est décrite dans le guide du PoC avec un robot humanoïde.
Portique et suspension : une exigence qui ne s'improvise pas
Un H2 ne se met pas en route debout et libre. Le manuel exige un point de suspension dimensionné pour le poids du robot plus un facteur de sécurité. Le palan, les sangles et le point d'ancrage doivent être choisis sur cette base.
Préférez un palan avec frein et descente contrôlée, ou un support adapté. Accrochez uniquement les points prévus par le robot, jamais les bras, les jambes ou la tête. Pendant les premiers essais, gardez les pieds à quelques centimètres du sol et personne sous le robot.
Deux personnes sont nécessaires : une à la télécommande et une au palan. La séquence d'arrêt doit être testée à vide avant la mise sous tension. Si le robot descend brusquement, la personne au palan doit pouvoir arrêter la chute sans se trouver dans le rayon des bras.
Alimentation et batterie
La batterie est de 15 Ah (0,972 kWh), avec une tension maximale de 75,6 V et environ 3 heures d'autonomie selon Unitree. Elle est à démontage rapide, mais doit être insérée et retirée robot éteint.
Avant le premier démarrage, chargez la batterie et préparez le bon chargeur. Si la session dure plus d'une batterie, gardez-en une de rechange. Ne travaillez pas avec une batterie faible : le manuel avertit qu'une chute de tension pendant la position debout ou une accélération du bras peut provoquer le relâchement dangereux des articulations.
Les ports d'alimentation à l'arrière fournissent 54-75,6 V et 10 A directement depuis la batterie, deux sorties 24 V/10 A et une 12 V/10 A ; les deux interfaces pour les mains ajoutent 24 V/10 A chacune. La somme des sorties externes, hors celle provenant directement de la batterie, ne doit pas dépasser 500 W. Si vous ajoutez des capteurs, un module de calcul ou une caméra, faites le calcul avant de les monter.
Réseau : deux segments, pas un seul LAN
L'H2 de base dispose de deux ports RJ45 à l'arrière, et ils ne sont pas interchangeables. Le port du segment 192.168.123.x transporte le trafic DDS et le contrôle ; le port du segment 192.168.124.x est celui du PC2. L'H2 Plus annonce quatre ports Gigabit Ethernet : la numérotation et les segments doivent être vérifiés sur la nomenclature de la configuration. Le tableau suivant reprend celui de la documentation H2.
| Appareil ou port | Adresse | Remarques |
|---|---|---|
| RJ45 [12] | 192.168.123.x | DDS, contrôle, développement logiciel sur SDK |
| RJ45 [15] | 192.168.124.x | PC2 |
| PC1, motion controller | 192.168.123.161 | Fermé, ne se modifie pas |
| PC2, ordinateur de développement | 192.168.123.162 et 192.168.124.162 | Utilisateur unitree, mot de passe initial Unitree0408 |
| PC3 et PC4 en option | 192.168.123.163/.164 et 192.168.124.163/.164 | Mot de passe initial 123 |
Le SDK est disponible sur H2 EDU et H2 Plus : l'H2 Air ne permet pas le développement logiciel sur SDK. Pour le SDK, connectez votre PC au port du segment 123.x avec une IP statique libre du même sous-réseau, vérifiez la connectivité et lancez les exemples sur le PC2 ou depuis un PC externe. Le PC1 ne se touche pas : c'est le contrôleur de mouvement Unitree.
Avant de connecter le robot au réseau de l'entreprise, changez les mots de passe, placez-le sur un VLAN dédié et n'ouvrez l'accès Internet que si nécessaire. Le guide de la sécurité réseau avec les robots Unitree couvre VLAN, OTA et cloud.
Debug mode : uniquement avec le robot suspendu
Pour les commandes de bas niveau, le guide rapide Unitree demande de mettre l'H2 en damping, de le suspendre et d'appuyer sur L2+R2 pour entrer en debug mode. L2+A exécute une action de diagnostic. C'est un mode de laboratoire, pas de démonstration en salon.
Si un exemple ne répond pas, vérifiez d'abord l'état du robot, le mode et l'interface réseau. Ne modifiez pas le code tant que vous n'avez pas écarté un problème de connexion ou de séquence. Les documents Unitree sont mis à jour : vérifiez la date de dernière modification avant de suivre une procédure.
Documentation à avoir avant de commencer
Téléchargez et enregistrez une copie locale des documents de votre configuration : si le réseau est isolé, le manuel en ligne n'est pas accessible.
- Manuel H2 : démarrage, arrêt, batterie, sécurité et états du robot.
- Manuel de la télécommande : la correspondance des touches dépend du firmware.
- Manuel de la batterie et du chargeur : tension, recharge et stockage.
- Guide développeurs H2 : interfaces, adresses réseau, debug mode et SDK.
- Nomenclature de livraison : version exacte, modules de calcul, mains et accessoires.
Si la configuration est un H2 Plus, les dimensions, le poids et la batterie sont les mêmes que sur l'H2, mais le calcul, les ports et les mains changent : module NVIDIA Jetson T5000 et, en option, deux mains SharpaWave de 22 DOF chacune. La nomenclature et le manuel de la configuration doivent être lus avant ; les détails figurent dans le guide de l'H2 Plus.
Sécurité et normes
Informations générales, pas un conseil juridique. L'évaluation des risques et les obligations concrètes dépendent de l'environnement, du logiciel et de l'usage prévu.
Avant de faire marcher l'H2 près de personnes, une évaluation des risques écrite est nécessaire. L'employeur doit mettre à disposition des équipements de travail conformes et former ceux qui les utilisent, selon la réglementation nationale applicable en matière de santé et de sécurité au travail.
Jusqu'au 19 janvier 2027, les machines mises sur le marché de l'UE relèvent de la directive 2006/42/CE. À partir du 20 janvier 2027 s'applique le règlement (UE) 2023/1230, comme l'indique la Commission européenne. Un H2 mis sur le marché avant cette date reste régi par la directive 2006/42/CE. Les obligations de sécurité au travail prévues par le droit national restent applicables. Le guide du règlement Machines 2027 explique ce qui change pour ceux qui modifient le robot ou l'intègrent dans une cellule.
Dans le manuel H2, la procédure d'arrêt est le damping, suivi de la coupure de l'alimentation. L'H2 Plus annonce un E-stop distant. Si votre configuration en dispose, testez-le avant de commencer et vérifiez sa présence sur la nomenclature.
Règles pratiques : zone délimitée, accès contrôlé, deux opérateurs, arrêt testé et registre des sessions. Si le robot est suspendu, la zone sous le crochet reste interdite. En cas de doute, arrêtez le robot et coupez l'alimentation : c'est l'action qui ne dépend pas du logiciel.
Checklist avant le premier démarrage
- Palan ou support vérifiés, dimensionnés pour le poids du robot plus une marge, avec frein et descente contrôlée.
- Zone libre, sol plat et non glissant, éclairage stable, aucun câble au sol.
- Batterie chargée, chargeur adapté et deuxième batterie si la session est longue.
- Manuel H2 et manuel de la télécommande de la version exacte, enregistrés en local.
- Pour H2 EDU et H2 Plus : PC avec IP statique sur le segment 123.x et câble Ethernet.
- Mots de passe du PC2, du PC3 et du PC4 changés, s'ils sont présents, avant de connecter le robot au réseau.
- Deux opérateurs présents, séquence d'arrêt testée, personne sous le robot.
- Version du firmware et nomenclature de livraison notées dans le registre de la session.
Questions fréquentes
La suspension est-elle vraiment nécessaire pour le premier démarrage de l'H2 ?
Oui. Le manuel H2 demande de soutenir le robot pendant la mise sous tension et chaque changement de posture : il ne tient pas l'équilibre avant le motion-control. La suspension doit être dimensionnée pour le poids du robot plus une marge de sécurité.
Quel espace faut-il pour l'Unitree H2 ?
La largeur est de 456 mm et la profondeur de 218 mm, mais l'espace utile comprend le pas, les bras, la zone d'exclusion et le rayon du palan. Il faut une zone libre, un sol plat et aucun câble au sol.
Quel port Ethernet utilise-t-on pour le SDK de l'H2 ?
Le port RJ45 du segment 192.168.123.x, le [12]. Le [15] appartient au segment 192.168.124.x du PC2. Sur le PC, configurez une IP statique libre du même sous-réseau.
Quels identifiants utilise le PC2 de l'Unitree H2 ?
L'utilisateur est unitree et le mot de passe initial est Unitree0408 ; sur les premières versions de firmware, il peut être Unitree#24226. Changez-le avant de connecter le robot à un réseau partagé.
Peut-on démarrer l'H2 sans le connecter à Internet ?
Oui. Le contrôle local et le SDK passent par Ethernet et DDS. Sans Internet, les mises à jour OTA et les fonctions cloud ne sont pas disponibles ; pour un réseau isolé, convenez de la procédure avec le fournisseur.
Quelles différences y a-t-il entre H2 et H2 Plus ?
Les dimensions, le poids et la batterie sont les mêmes. L'H2 Plus monte un module NVIDIA Jetson T5000 et, en option, deux mains SharpaWave de 22 DOF chacune. La nomenclature et le manuel de la configuration doivent être lus avant le démarrage.
Sources
- Unitree, fiche officielle H2 (dimensions, poids, batterie, autonomie, absence de SDK sur la version de base et avertissements de sécurité)
- Unitree, fiche officielle H2 Plus (Jetson T5000, mains SharpaWave, E-stop distant et développement logiciel)
- Unitree, H2 User Manual (démarrage, soutien, batterie, arrêt et sécurité)
- Unitree, H2 Remote Control (commandes de la télécommande)
- Unitree, H2 Battery and Charger (batterie et chargeur)
- Unitree, H2 Developer Guide: About H2 (interfaces, PC1/PC2, adresses et identifiants)
- Unitree, H2 Developer Guide: Quick Development (réseau, SDK2, debug mode et suspension)
- Unitree, H2 app et manuels (vidéos et documents de déballage, démarrage, réseau, calibration et debug)
- Unitree Robotics, unitree_sdk2 (SDK C++ et environnement de développement)
- Commission européenne, Machinery (directive 2006/42/CE et application du règlement 2023/1230 à partir du 20 janvier 2027)
- Normattiva, décret législatif italien du 9 avril 2008, n° 81 (utilisation des équipements de travail, information et formation), cité pour comparaison