Chaque mois, des dizaines de travaux utilisant des robots Unitree paraissent sur arXiv. La plupart n'intéressent que les chercheurs. Nous avons gardé ceux qui remplissent trois conditions : ils utilisent un robot réel ou une simulation fidèle, ils apportent une information utile à qui doit décider d'un achat ou d'un projet, et ils peuvent être cités dans un cahier des charges. Pour chaque travail, une ligne dit ce qu'il fait et une autre ce que cela signifie en pratique.
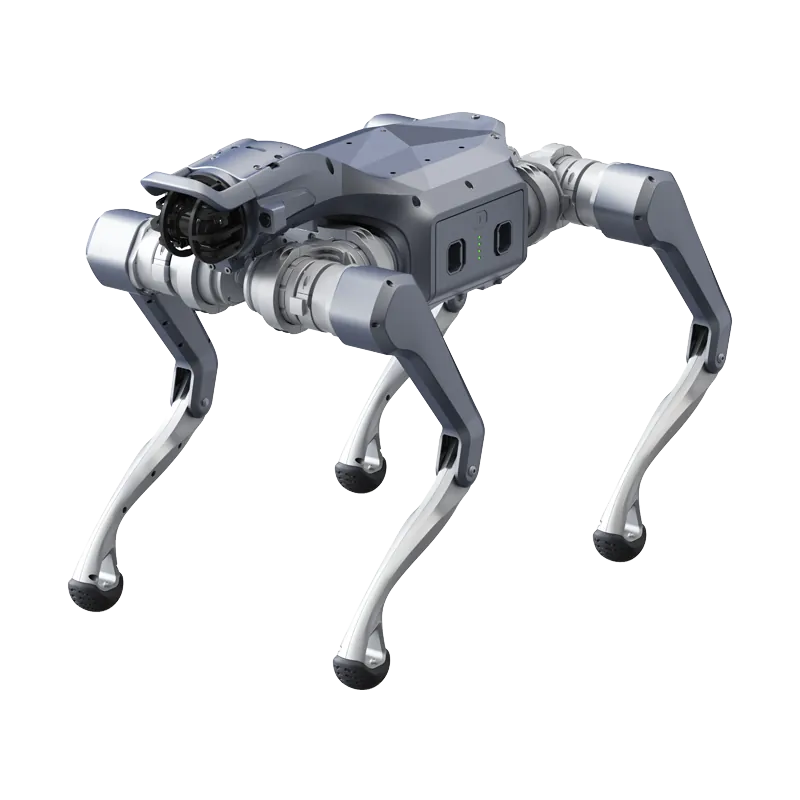
Presque tous utilisent un Go2 ou un G1 en version EDU, les seules qui permettent le développement secondaire. Les résultats valent par extension pour l'AS2 et le H2, mais les chiffres doivent être remesurés sur le robot que vous achetez.
Quadrupèdes : locomotion et transfert depuis la simulation
Des allures qui tiennent malgré une articulation en panne
AcL (arXiv:2503.21401) entraîne par apprentissage par renforcement des allures qui fonctionnent même avec jusqu'à quatre articulations bloquées, et les teste sur un Go2 réel avec une puis deux articulations en panne.
En pratique : pour un robot d'inspection, la question « que fait-il si un moteur se bloque en pleine ronde ? » a une réponse mesurable. Elle mérite de figurer parmi les essais de réception.
Prévoir le comportement réel avant l'essai
MoE + RoboGauge (arXiv:2602.00678) combine plusieurs contrôleurs spécialisés et propose des métriques qui prédisent dans quelle mesure une policy entraînée en simulation tiendra sur le robot. Le Go2 est testé sur la neige, le sable, des escaliers et des obstacles de 30 cm, jusqu'à 4 m/s.
En pratique : avant un essai physique risqué, il existe un moyen d'écarter les policies faibles. Utile pour qui développe en interne sur la version EDU.
Des policies légères pour qui a peu de GPU
RANDPOL (arXiv:2505.19054) entraîne une policy avec peu de paramètres et la transfère sur le Go2 réel sans réglage supplémentaire.
En pratique : un laboratoire aux ressources de calcul limitées peut tout de même faire du contrôle de bout en bout sur le Go2 EDU.
Des sols qui vibrent
Bridge the Gap (arXiv:2510.13488) entraîne le Go2 dans MuJoCo sur un pont oscillant de 13,24 m de long, puis le teste sur le pont réel : les perturbations verticales pendant l'entraînement rendent l'allure plus stable.
En pratique : les passerelles et les sols vibrants d'un site industriel ne sont pas un terrain ordinaire. Si le parcours en comporte, il faut le dire avant de choisir le robot.
Quadrupèdes : navigation et jeux de données
Des trajectoires prêtes pour l'imitation learning
Kine2Go (arXiv:2606.14433) publie 800 trajectoires cinématiques du Go2 générées par 40 policies différentes.
En pratique : qui part de zéro en imitation learning dispose d'un jeu de données de référence sans devoir tout enregistrer sur son propre robot.
Navigation autonome dans une bibliothèque
Li et al. (arXiv:2606.03340) installent ROS 2, RTAB-Map et Nav2 sur un Go2 EDU et le font circuler dans une vraie bibliothèque : 100 % de parcours réussis avec une scène statique, 88 % avec beaucoup de monde, erreur moyenne de la carte de 3,7 cm.
En pratique : c'est la référence la plus proche d'une ronde en intérieur dans un entrepôt ou un couloir. La baisse en présence de personnes en mouvement est le chiffre à retenir.
Quand le robot reste coincé dans la végétation
ForEnt (arXiv:2606.19675) est un jeu de données collecté avec un Go2 dans huit forêts du Royaume-Uni : environ 1,7 km parcourus et 69 cas où le robot s'est retrouvé bloqué dans la végétation.
En pratique : en extérieur, dans le sous-bois, le Go2 se coince. Pour ce type de parcours, il faut un robot d'une autre taille et une analyse de risques dédiée.
Se déplacer au milieu des gens
Wu et al. (arXiv:2607.15036) font naviguer un Go2 réel dans la foule, en intérieur et en extérieur, avec un LiDAR et une méthode fondée sur les obstacles en mouvement.
En pratique : les salons, les entrepôts et les zones avec des opérateurs sont un cas à part par rapport à un parcours vide. Il faut tester avec de vraies personnes.


Humanoïdes : énergie, téléopération et modèles de fondation
Combien consomme un bras du G1
Deniz et al. (arXiv:2606.15915) construisent un modèle physique de la consommation électrique du bras gauche à 7 degrés de liberté du G1. Le modèle explique 93 % de la variabilité des données d'identification et 96 % à des vitesses jamais vues.
En pratique : pour une manipulation prolongée, l'autonomie annoncée ne suffit pas. Avec un modèle de consommation, on planifie le mouvement en tenant compte aussi de l'énergie.
Téléopération du corps entier avec une combinaison à capteurs
Durrani et Khan (arXiv:2605.12347) pilotent un G1 en temps réel avec une combinaison de capture de mouvement à IMU, d'abord dans MuJoCo puis sur le robot.
En pratique : toute démonstration de téléopération, même sur un H2, passe par les trois mêmes points : adaptation des mouvements au robot, latence et harnais de sécurité.
Réglage fin d'un modèle de fondation
Park, Kee et Oh (arXiv:2512.01358) affinent une policy de fondation en ajoutant des signaux de contact et de profondeur : sur le G1, la tâche « prends la pomme et pose-la dans le bol » passe de 48 % à 94 % de réussite.
En pratique : un modèle de fondation fonctionne après un réglage fin sur vos propres données, pas dès la mise sous tension. C'est le bon contexte pour lire les promesses autour du H2 Plus et d'Isaac GR00T.
Ce qui compte vraiment dans le suivi de mouvement
Amadio et Mingo Hoffman (arXiv:2607.19903) comparent sur le G1, avec le framework open source YAHMP, les choix qui influencent le suivi de mouvements humains.
En pratique : beaucoup d'échecs dans les démonstrations d'imitation viennent de la manière de représenter les commandes et les actions, pas du matériel. Cela aide à ne pas tout optimiser pour une seule configuration.
Comment utiliser cette liste
- Avant l'achat. Choisissez l'article que vous voulez reproduire : le robot utilisé par les auteurs indique la configuration minimale, presque toujours un Go2 EDU ou un G1 EDU.
- Dans le cahier des charges. Citez deux ou trois travaux comme base technique, pas comme garantie de performances.
- Dans le PoC. Utilisez les métriques des articles (taux de réussite, interventions de l'opérateur, consommation) comme indicateurs à mesurer sur votre propre configuration. La méthode est décrite dans le guide du PoC avec un humanoïde.
Pour équiper un laboratoire capable de reproduire l'un de ces travaux : Universités et recherche. Pour les premiers pas côté logiciel : ROS 2 sur Unitree et programmer le G1.
Questions fréquentes
Les résultats des articles valent-ils aussi pour l'AS2 et le H2 ?
Pas directement. Presque tous les travaux utilisent le Go2 et le G1 : les méthodes et les métriques sont réutilisables, mais les chiffres doivent être remesurés sur votre robot.
Faut-il une version EDU pour reproduire ces articles ?
En général, oui. Les auteurs utilisent le Go2 EDU ou le G1 EDU, car le développement secondaire n'est prévu que sur les versions EDU.
Les preprints arXiv sont-ils fiables ?
Ce sont des travaux qui n'ont pas encore été évalués par les pairs, ou pas dans leur version finale. Vérifiez les chiffres et les conditions expérimentales dans le PDF avant de les utiliser dans un projet.
Abra Robotics fournit la gamme Unitree en France, en Belgique, au Luxembourg et en Suisse, avec un support en anglais : nous vendons du matériel et des services d'intégration et ne sommes pas les auteurs des travaux cités.