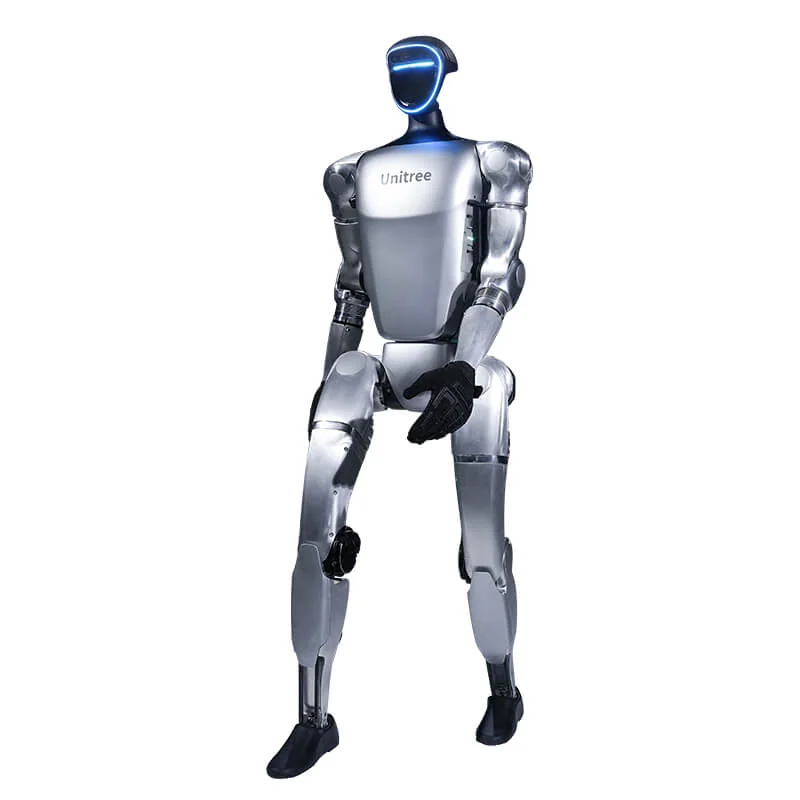
Kysymys «Unitree G1 mitä se osaa» tulee yleensä tanssi-, hyppy- ja nousuvideoista. Ne videot näyttävät onnistuneita sarjoja, eivät sitä, mitä robotin käyttö laboratoriossa tai yrityksessä vaatii. G1 on 1,32 m pitkä ja noin 35 kg painava humanoidirobotti, joka pystyyn nostettuna kävelee, istuu, nousee ja tekee demoja. Pidemmälle tarvitaan EDU-versio, kehitysaikaa ja kirjallisesti määritelty, todennettava tehtävä.
Unitree G1: mitä se osaa käynnistyksen jälkeen
Perusta on yhteinen: 6 vapausastetta jalassa, 1-akselinen vyötärö ja 9000 mAh:n akku. G1 Airissa on 23 vapausastetta; EDU-versiossa 23–43. Eniten vaihtelee se, mitä voi ohjata ja ohjelmoida. Käynnistyksen ja pystyyn nousun sarjan jälkeen valmiit toiminnot ovat:
- Kävely ja juoksu: Running mode R2 + A; Regular mode R1 + X (1-akselinen vyötärö) tai R1 + Y (3-akselinen vyötärö); hidas ja nopea vauhti.
- Asennot: locked standing, istuminen, kyykky ja paluu seisomaan.
- Nousu maasta: L2 + X nostaa robotin makuulta pystyyn.
- Eleet: kättely, vilkutus, taputus, lentosuukko, käsivarret ylhäällä.
- Demot: tanssit, kung fu ja noususarja käynnistetään R3-kaukosäätimestä.
- Unitree Explore -sovellus: tila, lämpötilat, hälytykset, moottorien ja IMU:n kalibrointi, nivelten säätö ja teaching-toiminto ylävartalon liikkeiden tallentamiseen ja toistamiseen.
Käynnistysjärjestys, kaukosäätimen komennot ja verkko ovat G1:n käyttöoppaassa.
Kävely, nousu ja kaatumisesta toipuminen: mitä ne tarkoittavat käytännössä
Regular modessa käveleminen ei tarkoita itsenäistä navigointia. Robotti pitää tasapainonsa ja vastaa komentoihin, mutta ei tunne ympäristöä. Unitree täsmentää, että nykyinen kävelymoodi ei sisällä portaita: askelmat ja korkeuserot eivät ole valmis tehtävä.
Nousu maasta on sarja. L2 + X nostaa robotin makuulta pystyyn; Roll Up -demo tekee saman koreografian sisällä. Kyse ei ole mistä tahansa kaatumisesta toipumisesta taatusti. Jos robotti kaatuu kyljelleen, estettä vasten tai käsivarsi epätavallisessa asennossa, komento ei välttämättä riitä. Unitreen dokumentaatio rajaa makuulta tai kyykystä käynnistämisen tasaisille ja koville lattioille.
Kaksijalkaiselle kaatuminen on normaali tapahtuma kehityksen aikana. Ero demon ja testin välillä on siinä, että testissä kirjataan, kuinka monta kertaa robotti kaatuu, kuinka kauan se on maassa ja kuka puuttuu peliin. Siksi ensimmäiset testit tehdään vapaassa tilassa ja henkilö kaukosäätimellä.
Mitä SDK2 ja ROS 2 tuovat (vain EDU-versiot)
Unitreen tekninen taulukko sijoittaa oman ohjelmistokehityksen (SDK) vain G1 EDU -sarakkeeseen. G1 Airissa ei ole PC2:ta, kehitystietokonetta, jolla käyttäjän ohjelmat ajetaan. G1 EDU:ssa PC2 on Jetson Orin NX, jossa on 16 GB RAM-muistia ja 2 TB tallennustilaa, tavoitettavissa osoitteessa 192.168.123.164.
SDK2:lla, C++:lla ja Pythonilla, julkaistaan komentoja DDS:ään, luetaan moottorien, IMU:n ja akun tila ja ohjataan käsiä. ROS 2 liitetään mukaan unitree_ros2-paketilla, kun tarvitaan ROS 2 -topiikkeja, rosbageja tai valmiita ROS 2 -solmuja. Vaiheittainen polku on G1:n ohjelmointioppaassa.
Hinnastossa G1 Air maksaa 19 809 €, G1 EDU Standard (U1) 38 005 € ja G1 EDU Plus (U2) 46 809 €, alv 0 %. G1-sarja yltää 90 829 euroon G1 EDU Ultimate I -versiossa.
Teleoperointi ja datan kerääminen
G1 EDU:lla ja XR-laseilla robottia voi teleoperoida. Virallinen xr_teleoperate -repositorio tukee G1:tä 23 ja 29 DoF:lla, Dex3-1-, Inspire- ja BrainCo-käsiä, ja tallentaa episodeja yhdellä painikkeella. Data muunnetaan LeRobot-muotoon unitree_lerobot -työkalulla, joka sisältää myös koulutuksen ja testauksen oikealla robotilla.
Sitä tarvitaan ihmisten demonstraatioiden keräämiseen manipuloinnin policyn kouluttamista varten, ei robotin ohjaamiseen tuotannossa. Tarvitaan koulutettu operaattori, lasit, tilaa ja aikaa. Datan laatu riippuu siitä, miten tallennus tehdään, ei vain episodien määrästä.
RL ja sim-to-real
G1 EDU:ssa unitree_rl_gym kattaa G1:n Train-, Play-, Sim2Sim- ja Sim2Real-syklin. Policy koulutetaan Isaac Gymissä, tarkistetaan MuJoCossa ja viedään sitten oikealle robotille debug modessa. unitree_mujoco ja unitree_sim_isaaclab tarjoavat samat DDS-rajapinnat kuin robotti.
Se on laboratorion tyypillinen polku: aloitetaan simulaatiosta, mitataan sim-to-real-ero ja hyväksytään, että policy on testattava uudelleen jokaisen laiteohjelmistopäivityksen jälkeen. Kyse ei ole «kouluta ja mene» -painikkeesta.
Todelliset rajat: manipulointi ja akunkesto
Käsivarren enimmäiskuorma on noin 3 kg EDU-versiossa ja noin 2 kg G1:n perusversiossa. Unitree täsmentää, että arvo vaihtelee paljon asennon ja käsivarren ojennuksen mukaan. Kädet ovat valinnaisia; versiot, joissa ne ovat mukana, maksavat enemmän. Kosketusanturi on järkevä, jos tehtävä edellyttää kosketuksen mittaamista.
Ilmoitettu toiminta-aika on noin 2 tuntia 9000 mAh:n akulla. Jatkuvassa kävelyssä, teleoperoinnissa ja käsivarsien kuormituksessa testipäivä järjestetään vähintään kahdella akulla. Lataus ja vaihto vaativat aikaa ja henkilön.
G1 ei korvaa cobottia nopeatempoisessa pick and place -solussa. Pöytätehtävään G1-D Standard on kiinteällä jalustalla, ilman jalkoja. Toistuvassa logistiikassa AMR tai cobotti on edelleen yksinkertaisempi integroida.
Esittelyvideot ja toistettavat tehtävät: miten erottaa ne
Video näyttää sarjan parhaan puolen, usein monien yritysten jälkeen ja operaattorin ollessa kuvan ulkopuolella. Toistettava tehtävä edellyttää, että sama toiminto onnistuu useita kertoja vaihtelevilla esineillä ja asennoilla. Taulukko erottaa nämä kaksi asiaa.
| Mitä videossa näkyy | Mitä toistamiseen tarvitaan | Mihin se kaatuu |
|---|---|---|
| Tanssi, kung fu, eleet | Kaukosäätimeen esiasennetut demot | Esteet, epätasainen lattia, ahdas tila |
| Nousu maasta | Komento L2 + X tai Roll Up -demo | Kaatuminen kyljelleen, pehmeä alusta, riittämätön tila |
| Kättely | Interaktiivinen ele kaukosäätimestä | Liikkuva henkilö, väärä korkeus, äkillinen kosketus |
| Pick and place | Kädet, SDK, havainnointi ja data | Muotoaan muuttavat esineet, väärässä asennossa olevat otteet, sykliajat |
| Teleoperointi | Lasit, PC2 ja operaattori | Viive, kalibrointi, väsymys |
| RL-policy | Simulaatio, deploy ja debug mode | Sim-to-real-ero, laiteohjelmisto, turvallisuus |
Nämä eivät ole Abra Roboticsin suorittamia testejä: ennen allekirjoitusta kysy, minkä rivin haluat todistaa ja millä luvuilla.
Mikä G1 valita omaan käyttöön
- Demot, messut, showroomit: G1 Air. Kävelee ja tekee demot, ei ohjelmoitavissa.
- Liikkuminen, RL, sim-to-real: G1 EDU Standard (U1), 23 DoF ja PC2.
- Teleoperointi ja manipulointi käsivarsilla: G1 EDU Plus (U2), 29 DoF, nivelletty vyötärö ja niveletyt ranteet.
- Pöytämanipulointi: G1-D Standard, kiinteällä jalustalla.
Ennen valintaa kirjoita tehtävä ja KPI:t. Opas humanoidirobotin PoC:sta yrityksessä kertoo, mitkä luvut kannattaa lyödä lukkoon ennen testejä.
Mitä Abra Robotics tekee
Abra Robotics tarjoaa Unitree-mallistoa, cobotteja ja AMR-robotteja myös Suomeen. G1:n osalta autamme valitsemaan version ja tarjoamme erillisenä palveluna koulutusta ja omaa ohjelmistokehitystä (SDK) Unitree-alustalla. Tuki ja varaosat: ensimmäinen yhteyspiste on Abra Robotics, ja tuki annetaan englanniksi.
Usein kysytyt kysymykset
Mitä Unitree G1 osaa ilman ohjelmointia?
Se kävelee, istuu, nousee maasta ja tekee eleitä ja demosarjoja R3-kaukosäätimestä. Unitree Explore -sovellus näyttää tilan, kalibroinnin ja nivelten säädön.
Voiko G1 nousta itsestään kaatumisen jälkeen?
Siinä on komento makuulta pystyyn ja nousun demosarja, mutta se ei ole taattu toipuminen mistä tahansa kaatumisesta. Se toimii tasaisella ja kovalla lattialla, vapaassa tilassa.
Mitä eroa on G1 Airilla ja G1 EDU:lla?
G1 Air kävelee ja tekee demot, mutta siinä ei ole kehitystietokonetta eikä sitä voi ohjelmoida. SDK2, ROS 2, teleoperointi ja datan kerääminen vaativat EDU-version.
Kuinka kauan G1:n akku kestää?
Unitreen mukaan noin 2 tuntia 9000 mAh:n akulla. Jatkuva kävely ja käsivarsien kuormitus lyhentävät todellista toiminta-aikaa.
Onko G1 valmis toistuvaan tehtävään yrityksessä?
Ei tuotantokäyttöön tarkoitettuna robottina. Manipulointi on kevyttä (noin 3 kg käsivartta kohden EDU-versiossa) ja jokainen tehtävä pitää kehittää, mitata ja suojata. Ensin kannattaa tehdä PoC, jossa on kirjalliset KPI:t.
Lähteet
- Unitree, G1:n ja G1 EDUn tekniset tiedot (vapausasteet, käsivarren kuorma, akku, oma ohjelmistokehitys).
- Unitree Document Center, G1 remote control (kävelymoodit, nousu maasta, eleet, portaiden raja ja tasainen lattia).
- Unitree, G1 remote control quick reference (moodit, eleet ja Roll Up -demo).
- Unitree Document Center, G1 developer FAQ (PC2: Jetson Orin NX 16 GB, 2 TB ja osoite 192.168.123.164).
- Unitree Document Center, Arm Action Service Interface (sovelluksen teaching-toiminnolla tallennetut opetetut toiminnot).
- Unitree, Unitree Explore App G1:lle (tila, kalibrointi, nivelten säätö, videot ja käyttöohjeet).
- Unitree Robotics, xr_teleoperate (G1:n teleoperointi 23 ja 29 DoF:lla, datan tallennus).
- Unitree Robotics, unitree_lerobot (datan muunto, koulutus ja testaus G1:llä).
- Unitree Robotics, unitree_rl_gym (Train, Play, Sim2Sim, Sim2Real G1:lle).
- Unitree Robotics, unitree_mujoco ja unitree_sim_isaaclab (simulointi robotin samoilla DDS-rajapinnoilla).
- Unitree Robotics, unitree_ros2 (ROS 2 -rajapinnat Unitree-roboteille).