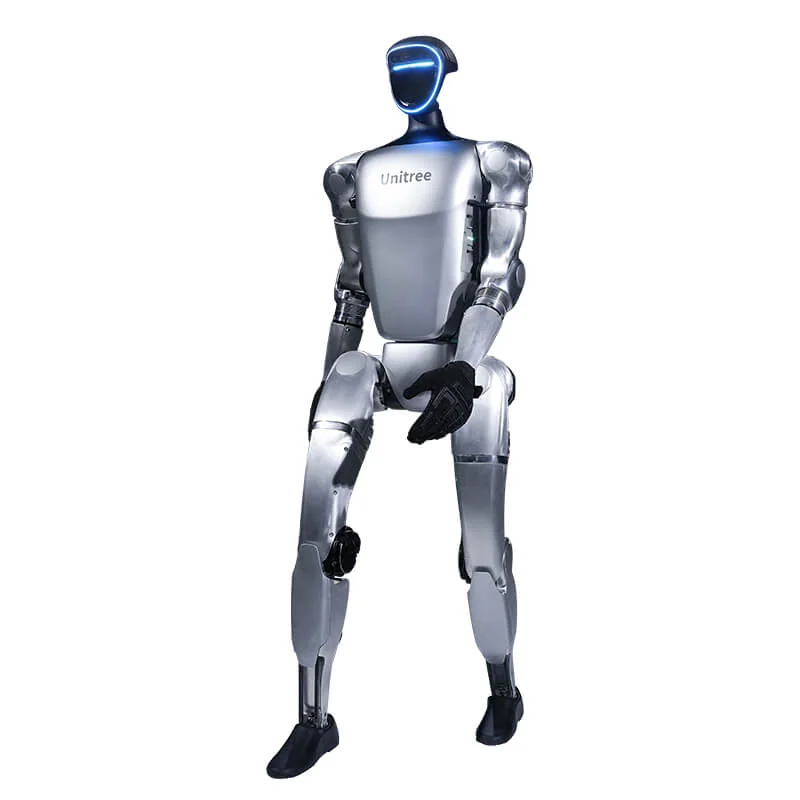
La pregunta «Unitree G1 qué puede hacer» suele llegar por vídeos de bailes, saltos y levantadas. Esos vídeos muestran secuencias logradas, no lo que hace falta para usar el robot en un laboratorio o en una empresa. El G1 es un humanoide de 1,32 m y unos 35 kg que, una vez de pie, camina, se sienta, se levanta y ejecuta demos. Para ir más allá hacen falta una versión EDU, tiempo de desarrollo y una tarea escrita de forma verificable.
Unitree G1: qué puede hacer tras el arranque
La base es común: 6 grados de libertad por pierna, una cintura de 1 eje y batería de 9000 mAh. El G1 Air tiene 23 grados de libertad; el EDU va de 23 a 43. Cambia sobre todo lo que se puede comandar y programar. Tras el arranque y la secuencia de puesta en pie, las funciones listas para usar son estas:
- Marcha y carrera: Running mode con R2 + A; Regular mode con R1 + X (cintura de 1 eje) o R1 + Y (cintura de 3 ejes); velocidad baja y alta.
- Posturas: de pie bloqueado (locked standing), sentado, en cuclillas y vuelta a estar de pie.
- Levantarse del suelo: L2 + X lleva al robot de tumbado a de pie.
- Gestos: estrechar la mano, saludo, aplauso, beso, brazos levantados.
- Demos: bailes, kung fu y secuencia de levantarse se inician con el mando a distancia R3.
- App Unitree Explore: estado, temperaturas, alarmas, calibración de motores e IMU, ajuste de las articulaciones y función teaching para grabar acciones de la parte superior del cuerpo y reproducirlas.
La secuencia de encendido, los comandos del mando y la red están en la guía operativa del G1.
Marcha, levantarse y recuperación tras una caída: qué significan en la práctica
Caminar en modo Regular no significa navegar solo. El robot mantiene el equilibrio y responde a los comandos, pero no conoce el entorno. Unitree precisa que el modo de marcha actual no incluye las escaleras: escalones y desniveles no son una tarea lista.
Levantarse del suelo es una secuencia. L2 + X lleva al robot de tumbado a de pie; la demo Roll Up hace lo mismo dentro de una coreografía. No es una recuperación garantizada tras cualquier caída. Si el robot cae de lado, contra un obstáculo o con un brazo en una posición anómala, el comando puede no bastar. La documentación de Unitree limita el arranque desde tumbado o en cuclillas a suelos planos y duros.
Para un bípedo, la caída es un evento normal durante el desarrollo. La diferencia entre una demo y una prueba es que en la prueba se anota cuántas veces cae el robot, cuánto tiempo queda en el suelo y quién interviene. Por eso las primeras pruebas se hacen con espacio libre y una persona con el mando.
Qué añaden SDK2 y ROS 2 (solo versiones EDU)
La ficha de Unitree incluye el desarrollo de software propio solo en la columna G1 EDU. El G1 Air no tiene el PC2, el ordenador de desarrollo en el que se ejecutan los programas del usuario. En el G1 EDU el PC2 es un Jetson Orin NX con 16 GB de RAM y 2 TB de almacenamiento, accesible en 192.168.123.164.
Con SDK2, en C++ y Python, se publican comandos en DDS, se leen el estado de los motores, la IMU y la batería, y se controlan las manos. ROS 2 se añade con unitree_ros2 cuando hacen falta topics de ROS 2, rosbag o nodos ya escritos para ROS 2. El recorrido paso a paso está en la guía de programación del G1.
A tarifa, el G1 Air cuesta 19.809 €, el G1 EDU Standard (U1) 38.005 € y el G1 EDU Plus (U2) 46.809 €, sin IVA. La familia G1 llega a 90.829 € para el G1 EDU Ultimate I.
Teleoperación y recogida de datos
Con un G1 EDU y un visor XR se puede teleoperar el robot. El repositorio oficial xr_teleoperate soporta el G1 a 23 y 29 DoF, las manos Dex3-1, Inspire y BrainCo, y registra episodios con una tecla. Los datos se convierten al formato LeRobot con unitree_lerobot, que incluye también entrenamiento y pruebas en robot real.
Sirve para recoger demostraciones humanas y entrenar una policy de manipulación, no para comandar el robot en producción. Hacen falta un operador entrenado, un visor, espacio y tiempo. La calidad de los datos depende de cómo se graban, no solo del número de episodios.
RL y sim-to-real
En un G1 EDU, unitree_rl_gym cubre el ciclo Train, Play, Sim2Sim y Sim2Real para el G1. Se entrena una policy en Isaac Gym, se verifica en MuJoCo y después se lleva al robot real en debug mode. unitree_mujoco y unitree_sim_isaaclab exponen las mismas interfaces DDS del robot.
Es el recorrido típico de un laboratorio: se parte de la simulación, se mide la brecha sim-to-real y se acepta que la policy debe volver a probarse tras cada actualización de firmware. No es un botón de «entrena y listo».
Los límites reales: manipulación y autonomía
La carga máxima por brazo es de unos 3 kg en el EDU y unos 2 kg en el G1 base. Unitree precisa que el valor varía mucho con la postura y con la extensión del brazo. Las manos son opcionales; las versiones que las incluyen cuestan más. El sensor táctil tiene sentido si la tarea requiere medir el contacto.
La autonomía declarada es de unas 2 horas con la batería de 9000 mAh. Con marcha continua, teleoperación y cargas en los brazos, una jornada de pruebas se organiza con al menos dos baterías. La recarga y la sustitución requieren tiempo y una persona.
Un G1 no sustituye a un cobot en una célula de pick and place de alta cadencia. Para una tarea de banco, el G1-D Standard va sobre un pedestal fijo, sin piernas. Para la logística repetitiva, un AMR o un cobot siguen siendo más sencillos de integrar.
Vídeos de demostración y tareas repetibles: cómo distinguirlos
Un vídeo muestra lo mejor de una secuencia, a menudo tras muchas pruebas y con un operador fuera de cámara. Una tarea repetible requiere que la misma acción salga bien varias veces, con objetos y posiciones variables. La tabla separa las dos cosas.
| Qué se ve en el vídeo | Qué hace falta para repetirlo | Dónde falla |
|---|---|---|
| Baile, kung fu, gestos | Demos preinstaladas desde el mando | Obstáculos, suelo irregular, espacio reducido |
| Levantarse del suelo | Comando L2 + X o demo Roll Up | Caída de lado, superficie blanda, espacio insuficiente |
| Estrechar la mano | Gesto interactivo desde el mando | Persona que se mueve, altura incorrecta, contacto repentino |
| Pick and place | Manos, SDK, percepción y datos | Objetos deformables, agarres fuera de posición, tiempos de ciclo |
| Teleoperación | Visor, PC2 y operador | Latencia, calibración, fatiga |
| Policy de RL | Simulación, despliegue y debug mode | Brecha sim-to-real, firmware, seguridad |
No son pruebas realizadas por Abra Robotics: antes de firmar, pregunte qué fila quiere demostrar y con qué números.
Qué G1 elegir para su caso
- Demos, ferias, showrooms: G1 Air. Camina y hace las demos, no se programa.
- Locomoción, RL, sim-to-real: G1 EDU Standard (U1), 23 DoF y PC2.
- Teleoperación y manipulación con los brazos: G1 EDU Plus (U2), 29 DoF, cintura y muñecas articuladas.
- Manipulación de banco: G1-D Standard, sobre pedestal fijo.
Antes de elegir, escriba la tarea y los KPI. La guía para plantear una PoC con un robot humanoide en la empresa explica qué números fijar antes de las pruebas.
Qué hace Abra Robotics
Abra Robotics suministra la gama Unitree también en España, con soporte en inglés. Para el G1 ayudamos a elegir la versión y, como servicio aparte, ofrecemos formación y desarrollo de software propio sobre el SDK de Unitree. Para asistencia y repuestos, el primer contacto es Abra Robotics.
Preguntas frecuentes
¿Qué puede hacer el Unitree G1 sin programarlo?
Camina, se sienta, se levanta del suelo, ejecuta gestos y secuencias demo desde el mando a distancia R3. La app Unitree Explore sirve para el estado, la calibración y el ajuste de las articulaciones.
¿Puede el G1 levantarse solo tras una caída?
Tiene un comando de tumbado a de pie y una secuencia demo de levantarse, pero no es una recuperación garantizada tras cualquier caída. Funciona sobre suelo plano y duro, con espacio libre.
¿Qué diferencia hay entre el G1 Air y el G1 EDU?
El G1 Air camina y ejecuta las demos, pero no tiene el ordenador de desarrollo y no se programa. SDK2, ROS 2, teleoperación y recogida de datos requieren una versión EDU.
¿Cuánto dura la batería del G1?
Unas 2 horas con la batería de 9000 mAh, según Unitree. La marcha continua y las cargas en los brazos reducen la autonomía real.
¿Está el G1 listo para una tarea repetitiva en la empresa?
No como robot de producción. La manipulación es ligera (unos 3 kg por brazo en el EDU) y cada tarea debe desarrollarse, medirse y protegerse. Antes conviene una PoC con KPI escritos.
Fuentes
- Unitree, ficha técnica del G1 y G1 EDU (grados de libertad, carga por brazo, batería, desarrollo de software propio).
- Unitree Document Center, G1 remote control (modos de marcha, levantarse del suelo, gestos, límite de escaleras y suelo plano).
- Unitree, G1 remote control quick reference (modos, gestos y demo Roll Up).
- Unitree Document Center, G1 developer FAQ (PC2: Jetson Orin NX 16 GB, 2 TB y dirección 192.168.123.164).
- Unitree Document Center, Arm Action Service Interface (acciones enseñadas registradas con la función teaching de la app).
- Unitree, Unitree Explore App para G1 (estado, calibración, ajuste de las articulaciones, vídeos y manuales).
- Unitree Robotics, xr_teleoperate (teleoperación G1 23 y 29 DoF, registro de datos).
- Unitree Robotics, unitree_lerobot (conversión de datos, entrenamiento y pruebas en G1).
- Unitree Robotics, unitree_rl_gym (Train, Play, Sim2Sim, Sim2Real para G1).
- Unitree Robotics, unitree_mujoco y unitree_sim_isaaclab (simulación con las mismas interfaces DDS del robot).
- Unitree Robotics, unitree_ros2 (interfaces ROS 2 para los robots Unitree).