
Hver måned publiseres det dusinvis av arbeider på arXiv som bruker Unitree-roboter. De fleste er bare interessante for forskere. Her har vi tatt med dem som oppfyller tre krav: de bruker en ekte robot eller en realistisk simulering, de sier noe til den som skal bestemme et kjøp eller et prosjekt, og de kan siteres i en kravspesifikasjon. For hvert arbeid skriver vi på én linje hva det gjør, og på en annen hva det betyr i praksis.
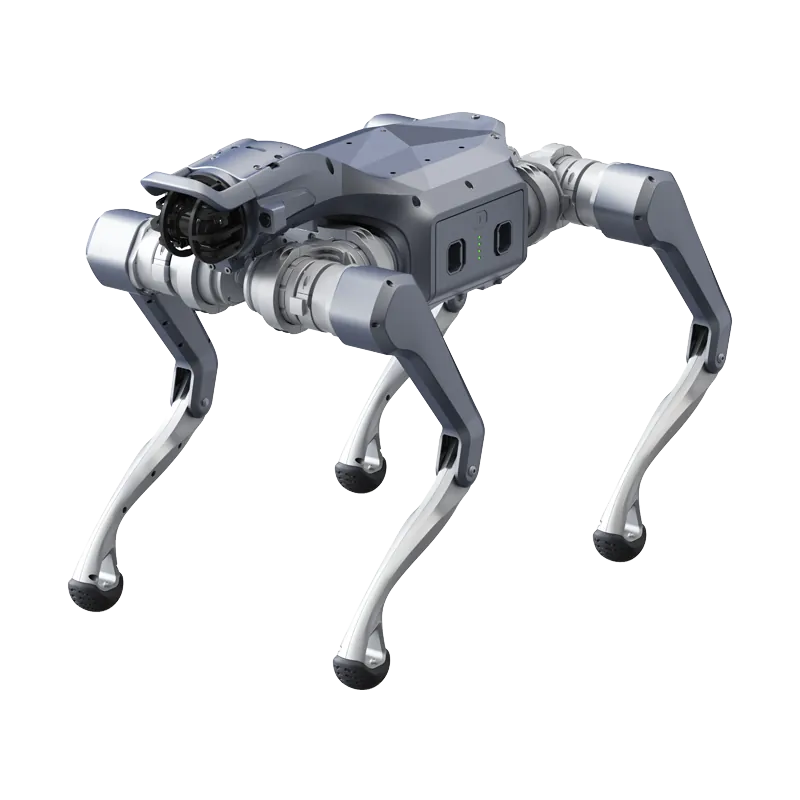
Nesten alle bruker en Go2 eller en G1 i EDU-versjon, de eneste med sekundærutvikling. Resultatene kan i overført betydning også gjelde AS2 og H2, men tallene må måles på nytt på roboten du kjøper.
Firbente roboter: bevegelse og overføring fra simulering
Ganglag som tåler et defekt ledd
AcL (arXiv:2503.21401) trener ganglag med reinforcement learning som fungerer selv med opptil fire låste ledd, og tester dem på en ekte Go2 med ett og to defekte ledd.
I praksis: for en inspeksjonsrobot har spørsmålet "hva skjer hvis en motor låser seg midt på runden?" et målbart svar. Det er verdt å ta det med i akseptansetestene.
Forutsi virkelig oppførsel før testen
MoE + RoboGauge (arXiv:2602.00678) kombinerer flere spesialiserte kontrollere og foreslår mål som forutsier hvor godt en policy trent i simulering vil fungere på roboten. Go2 testes på snø, sand, trapper og hindringer på 30 cm, opptil 4 m/s.
I praksis: før en risikabel fysisk test finnes det en måte å luke ut svake policyer på. Nyttig for dem som utvikler selv på EDU-versjonen.
Lette policyer for dem med få GPU-er
RANDPOL (arXiv:2505.19054) trener en policy med få parametere og overfører den til en ekte Go2 uten ytterligere finjustering.
I praksis: et laboratorium med begrenset regnekraft kan likevel drive ende-til-ende-styring på Go2 EDU.
Gulv som vibrerer
Bridge the Gap (arXiv:2510.13488) trener Go2 i MuJoCo på en svingende bro som er 13,24 m lang, og tester den på den ekte broen: vertikale forstyrrelser under treningen gjør ganglaget mer stabilt.
I praksis: gangbroer og vibrerende gulv i et anlegg er ikke vanlig underlag. Hvis ruten går over slike, må det sies før roboten velges.
Firbente roboter: navigasjon og datasett
Baner klare for imitation learning
Kine2Go (arXiv:2606.14433) publiserer 800 kinematiske baner for Go2, generert av 40 ulike policyer.
I praksis: den som starter fra null med imitation learning, får et referansedatasett uten å måtte ta opp alt på sin egen robot.
Autonom navigasjon i et bibliotek
Li et al. (arXiv:2606.03340) installerer ROS 2, RTAB-Map og Nav2 på en Go2 EDU og kjører den i et ekte bibliotek: 100 % fullførte ruter i en stille scene, 88 % med mange mennesker, gjennomsnittlig kartfeil 3,7 cm.
I praksis: dette er det nærmeste vi har en innendørs patrulje i en hall eller en korridor. Fallet når folk beveger seg rundt, er tallet du bør merke deg.
Når roboten setter seg fast i vegetasjonen
ForEnt (arXiv:2606.19675) er et datasett samlet inn med en Go2 i åtte skoger i Storbritannia: rundt 1,7 km tilbakelagt og 69 tilfeller der roboten satte seg fast i vegetasjonen.
I praksis: utendørs i tett undervegetasjon setter Go2 seg fast. For slike ruter trengs en annen størrelse og en egen risikovurdering.
Bevege seg blant mennesker
Wu et al. (arXiv:2607.15036) lar en ekte Go2 navigere i folkemengder, innendørs og utendørs, med LiDAR og en metode basert på hindringer i bevegelse.
I praksis: messer, lagre og områder med operatører er noe helt annet enn en tom rute. Det må testes med ekte mennesker.

Humanoider: energi, fjernstyring og grunnmodeller
Hvor mye strøm en G1-arm bruker
Deniz et al. (arXiv:2606.15915) bygger en fysisk modell av strømforbruket til G1s venstre arm med 7 frihetsgrader. Modellen forklarer 93 % av variasjonen i identifikasjonsdataene og 96 % ved hastigheter den ikke har sett før.
I praksis: ved langvarig manipulering er den oppgitte driftstiden ikke nok. Med en forbruksmodell kan bevegelsene planlegges også ut fra energibruk.
Helkroppsfjernstyring med sensordrakt
Durrani og Khan (arXiv:2605.12347) styrer en G1 i sanntid med en motion capture-drakt basert på IMU-er, først i MuJoCo og deretter på roboten.
I praksis: enhver demo av fjernstyring, også på en H2, handler om de samme tre punktene: tilpasning av bevegelsene til roboten, forsinkelse og sikringssele.
Finjustering av en grunnmodell
Park, Kee og Oh (arXiv:2512.01358) finjusterer en grunnpolicy ved å legge til kontakt- og dybdesignaler: på G1 øker suksessraten for oppgaven "ta eplet og legg det i bollen" fra 48 % til 94 %.
I praksis: en grunnmodell fungerer etter finjustering på egne data, ikke rett ut av esken. Det er den riktige rammen for å lese løftene om H2 Plus og Isaac GR00T.
Hva som egentlig betyr noe for bevegelsessporing
Amadio og Mingo Hoffman (arXiv:2607.19903) sammenligner på G1, med det åpne rammeverket YAHMP, valgene som påvirker sporingen av menneskelige bevegelser.
I praksis: mange feil i imitasjonsdemoer skyldes hvordan kommandoer og handlinger representeres, ikke maskinvaren. Det hjelper deg å unngå å optimalisere for ett enkelt oppsett.
Slik bruker du denne listen
- Før kjøpet. Velg artikkelen du vil gjenskape: roboten forfatterne brukte, viser minimumskonfigurasjonen, nesten alltid Go2 EDU eller G1 EDU.
- I kravspesifikasjonen. Siter to eller tre arbeider som teknisk grunnlag, ikke som garanti for ytelse.
- I PoC-en. Bruk målene fra artiklene (suksessrate, inngrep fra operatør, forbruk) som indikatorer du måler på ditt eget oppsett. Metoden står i guiden om PoC med en humanoid.
For å sette opp et laboratorium som gjenskaper et av disse arbeidene: Universiteter og forskning. For de første stegene med programvaren: ROS 2 på Unitree og programmering av G1.
Ofte stilte spørsmål
Gjelder resultatene fra artiklene også for AS2 og H2?
Ikke direkte. Nesten alle arbeidene bruker Go2 og G1: metoder og mål kan gjenbrukes, men tallene må måles på nytt på din robot.
Trenger jeg en EDU-versjon for å gjenskape disse artiklene?
Som regel ja. Forfatterne bruker Go2 EDU eller G1 EDU fordi sekundærutvikling bare er mulig på EDU-versjonene.
Er preprints på arXiv pålitelige?
Det er arbeider som ennå ikke er fagfellevurdert, eller som ikke er i endelig versjon. Sjekk tall og forsøksbetingelser i PDF-en før du bruker dem i et prosjekt.
Abra Robotics leverer Unitree-sortimentet i Norge, med support på engelsk: vi selger maskinvare og integrasjonstjenester og er ikke forfattere av arbeidene som er sitert.