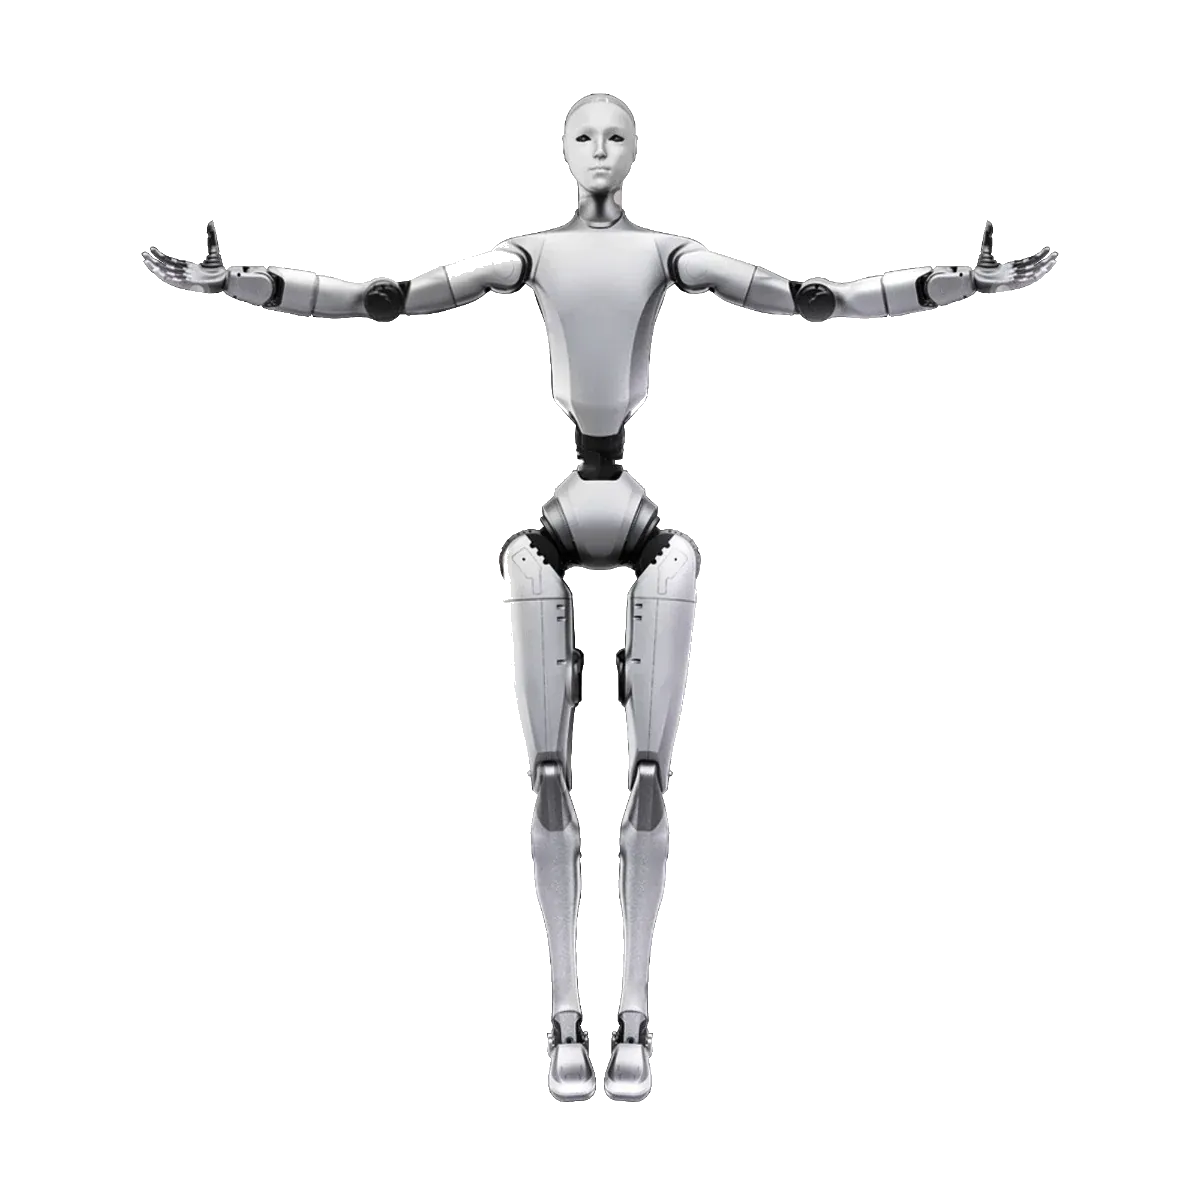
Der Start des Unitree H2 verlangt eine Abstützung, einen vollen Akku und ein konfiguriertes Netzwerk. Der Roboter ist 1.820 mm hoch, wiegt mit Akku etwa 70 kg und hält das Gleichgewicht nicht, bis er in die Bewegungssteuerung übergeht: Bis dahin muss er aufgehängt oder abgestützt werden. Versionen und Konfigurationen finden Sie auf der Seite der H2-Modellreihe; die Unterschiede zwischen H2 Air, H2 EDU, H2-D und H2 Plus stehen im H2-Ratgeber. Die hier beschriebene Prozedur betrifft die zweibeinigen Versionen: H2 Air, H2 EDU und H2 Plus.
Unitree H2 starten: die richtige Reihenfolge
Das H2-Handbuch beschreibt eine genaue Reihenfolge. Tastenkombinationen ändern sich mit der Firmware: Verwenden Sie das Handbuch der Fernbedienung Ihrer Einheit, nicht eine aus einem Video einer anderen Version kopierte Sequenz.
- Abstützung. Hängen Sie den Roboter an einen Hebezug oder stützen Sie ihn auf eine geeignete Vorrichtung, mit der Vorderseite nach vorn. Räumen Sie Personen und Hindernisse aus dem Bereich und bringen Sie Arme und Beine in eine natürliche Position, ohne gespannte Kabel.
- Akku. Setzen Sie ihn bei ausgeschaltetem Roboter bis zum Einrasten in das Fach. Nicht mit Gewalt: Wenn er nicht hineingeht, nehmen Sie ihn heraus und prüfen Sie die Ausrichtung.
- Einschalten. Die Akkutaste kurz drücken, dann länger als 2 Sekunden halten. Etwa eine Minute warten: Der Roboter initialisiert sich und geht in Zero-Torque oder Damping.
- Haltung. Bringen Sie den H2 per Fernbedienung oder Cockpit in die Vorbereitungsposition für den Stand und stützen ihn weiter ab. Füße aufsetzen, in die Bewegungssteuerung wechseln und das Gleichgewicht prüfen, bevor Sie die Abstützung lösen.
- Ausschalten. Bringen Sie den Roboter in die Ruheposition, schalten Sie auf Damping und drücken Sie die Akkutaste kurz und halten Sie sie länger als 2 Sekunden. Bei längeren Standzeiten den Akku entnehmen.
Der kritische Punkt ist der vierte Schritt. In Damping entspannen sich die Gelenke: Steht der Roboter und wird nicht abgestützt, sackt er zusammen. Halten Sie die Abstützung unter Spannung, bis Sie gesehen haben, dass der Roboter allein das Gleichgewicht hält.
Wie viel Platz der erste Start braucht
Die offiziellen Maße im Stand sind 1820 × 456 × 218 mm, aber der nutzbare Platz ist nicht der des stehenden Roboters. Entscheidend sind Schrittlänge, Armöffnung, Ausschlusszone und Aktionsradius des Hebezugs. Beispiel mit fiktiven Zahlen: Raum von 7 × 7 m, Testfläche von 4 × 4 m, Rand von 1,5 m auf jeder Seite und Decke von mindestens 2,8 m für die Aufhängung.
Der Boden muss eben und rutschfest sein. Keine Kabel, niedrige Hindernisse oder Gegenstände, in denen sich die Füße verfangen können. Nötig sind stabile Beleuchtung und nicht reflektierende Flächen: Das Handbuch warnt, dass schwaches Licht und Reflexionen die Wahrnehmung verschlechtern. Der H2 ist für den Innenbereich: Regen, Spritzwasser und Kondenswasser bleiben außerhalb der Testfläche.
Wenn der Roboter mit Menschen zusammenarbeitet, gehört die Gestaltung der Fläche zur Risikobeurteilung. Wie Sie einen Test im Unternehmen aufsetzen, steht im Ratgeber zum PoC mit einem humanoiden Roboter.
Gantry und Aufhängung: die Anforderung, die man nicht improvisiert
Ein H2 wird nicht im Stand und frei eingeschaltet. Das Handbuch verlangt einen Aufhängepunkt, der für das Robotergewicht plus Sicherheitsfaktor ausgelegt ist. Hebezug, Gurte und Anschlagpunkt sind nach diesem Wert zu wählen.
Bevorzugen Sie einen Hebezug mit Bremse und kontrolliertem Absenken oder eine geeignete Abstützung. Befestigen Sie nur die vom Roboter vorgesehenen Punkte, nie Arme, Beine oder Kopf. Bei den ersten Tests halten Sie die Füße wenige Zentimeter über dem Boden und niemand steht unter dem Roboter.
Zwei Personen sind nötig: eine an der Fernbedienung und eine am Hebezug. Die Stoppsequenz muss vor dem Einschalten trocken geübt werden. Wenn der Roboter plötzlich absinkt, muss die Person am Hebezug den Fall stoppen können, ohne im Bereich der Arme zu stehen.
Stromversorgung und Akku
Der Akku hat 15 Ah (0,972 kWh) bei einer maximalen Spannung von 75,6 V und laut Unitree etwa 3 Stunden Laufzeit. Er lässt sich schnell abnehmen, muss aber bei ausgeschaltetem Roboter eingesetzt und entnommen werden.
Laden Sie den Akku vor dem ersten Start und halten Sie das richtige Ladegerät bereit. Wenn eine Sitzung länger als eine Akkuladung dauert, halten Sie einen Ersatz bereit. Arbeiten Sie nicht mit niedrigem Akkustand: Das Handbuch warnt, dass ein Spannungsabfall während des Stands oder eine Armbeschleunigung die Gelenke auf unsichere Weise freigeben kann.
Die Stromanschlüsse auf der Rückseite liefern 54 bis 75,6 V und 10 A direkt aus dem Akku, zwei Ausgänge 24 V/10 A und einen 12 V/10 A; die beiden Hand-Schnittstellen fügen je 24 V/10 A hinzu. Die Summe der externen Ausgänge, ohne den direkten Akkuausgang, darf 500 W nicht überschreiten. Wenn Sie Sensoren, ein Rechenmodul oder eine Kamera ergänzen, rechnen Sie vor der Montage nach.
Netzwerk: zwei Segmente, kein einzelnes LAN
Der H2 in der Basisversion hat zwei RJ45-Ports auf der Rückseite, die nicht austauschbar sind. Der Port im Segment 192.168.123.x führt DDS-Verkehr und Steuerung; der Port im Segment 192.168.124.x gehört zum PC2. Der H2 Plus gibt vier Gigabit-Ethernet-Ports an: Nummerierung und Segmente sind anhand der Konfigurationsliste zu prüfen. Die folgende Tabelle stammt aus der H2-Dokumentation.
| Gerät oder Port | Adresse | Hinweise |
|---|---|---|
| RJ45 [12] | 192.168.123.x | DDS, Steuerung, Entwicklung mit SDK |
| RJ45 [15] | 192.168.124.x | PC2 |
| PC1, Motion Controller | 192.168.123.161 | Geschlossen, nicht änderbar |
| PC2, Entwicklungsrechner | 192.168.123.162 und 192.168.124.162 | Benutzer unitree, Anfangspasswort Unitree0408 |
| PC3 und PC4 optional | 192.168.123.163/.164 und 192.168.124.163/.164 | Anfangspasswort 123 |
Das SDK ist beim H2 EDU und beim H2 Plus verfügbar: Der H2 Air erlaubt keine Programmierung mit dem SDK. Für das SDK verbinden Sie Ihren PC mit dem Port im Segment 123.x über eine freie statische IP im selben Subnetz, prüfen die Verbindung und starten die Beispiele auf dem PC2 oder von einem externen PC. Der PC1 bleibt unberührt: Er ist der Motion-Controller von Unitree.
Bevor Sie den Roboter mit dem Firmennetz verbinden, ändern Sie die Passwörter, legen Sie ihn in ein eigenes VLAN und öffnen Sie den Internetzugang nur, wenn nötig. Der Ratgeber zur Netzwerksicherheit mit Unitree Robotern behandelt VLAN, OTA und Cloud.
Debug-Modus: nur mit aufgehängtem Roboter
Für Befehle auf niedriger Ebene verlangt die Unitree-Schnellstartanleitung, den H2 in Damping zu versetzen, ihn aufzuhängen und L2+R2 zu drücken, um in den Debug-Modus zu gelangen. L2+A führt eine Diagnoseaktion aus. Das ist ein Labormodus, keine Messe-Demo.
Wenn ein Beispiel nicht antwortet, prüfen Sie zuerst Roboterzustand, Modus und Netzwerkschnittstelle. Ändern Sie den Code erst, wenn Sie ein Verbindungs- oder Sequenzproblem ausgeschlossen haben. Unitree-Dokumente werden aktualisiert: Prüfen Sie das Datum der letzten Änderung, bevor Sie einer Prozedur folgen.
Dokumentation, die vor dem Start bereitliegen sollte
Laden Sie die Dokumente Ihrer Konfiguration herunter und speichern Sie eine lokale Kopie: Bei einem isolierten Netz ist das Online-Handbuch nicht erreichbar.
- H2-Handbuch: Start, Stopp, Akku, Sicherheit und Roboterzustände.
- Handbuch der Fernbedienung: Die Tastenbelegung hängt von der Firmware ab.
- Handbuch zu Akku und Ladegerät: Spannung, Laden und Lagerung.
- H2-Entwicklerhandbuch: Schnittstellen, Netzwerkadressen, Debug-Modus und SDK.
- Lieferschein: genaue Version, Rechenmodule, Hände und Zubehör.
Bei der Konfiguration H2 Plus sind Maße, Gewicht und Akku identisch mit dem H2, aber Rechner, Ports und Hände ändern sich: NVIDIA Jetson T5000 und optional zwei SharpaWave-Hände mit je 22 DOF. Lieferschein und Handbuch der Konfiguration sind vorher zu lesen; Details stehen im Ratgeber zum H2 Plus.
Sicherheit und Vorschriften
Allgemeine Informationen, keine Rechtsberatung. Risikobeurteilung und konkrete Pflichten hängen von Umgebung, Software und vorgesehenem Einsatz ab.
Bevor der H2 in der Nähe von Menschen läuft, braucht es eine schriftliche Risikobeurteilung. Arbeitgeber müssen geeignete Arbeitsmittel bereitstellen und die Beschäftigten unterweisen; die Arbeitsschutzpflichten richten sich nach dem jeweiligen nationalen Recht.
Bis zum 19. Januar 2027 folgen Maschinen, die in der EU in Verkehr gebracht werden, der Richtlinie 2006/42/EG. Ab dem 20. Januar 2027 gilt die Verordnung (EU) 2023/1230, wie die Europäische Kommission angibt. Ein H2, der vor diesem Datum in Verkehr gebracht wurde, bleibt von der Richtlinie 2006/42/EG erfasst. Die Arbeitsschutzpflichten des jeweiligen Landes bleiben bestehen. Der Ratgeber zur Maschinenverordnung 2027 erklärt, was sich für die ändert, die den Roboter umbauen oder in eine Zelle integrieren.
Im H2-Handbuch ist die Stoppprozedur Damping, gefolgt vom Trennen der Stromversorgung. Der H2 Plus gibt einen Remote-E-Stopp an. Wenn Ihre Konfiguration ihn vorsieht, testen Sie ihn vor dem Start und prüfen Sie die Ausstattung auf dem Lieferschein.
Praktische Regeln: abgegrenzter Bereich, kontrollierter Zugang, zwei Bediener, getesteter Stopp und Sitzungsprotokoll. Ist der Roboter aufgehängt, bleibt der Bereich unter dem Haken gesperrt. Im Zweifel den Roboter stoppen und die Stromversorgung trennen: Das ist die Aktion, die nicht von der Software abhängt.
Checkliste vor dem ersten Start
- Hebezug oder Halterung geprüft, für das Robotergewicht plus Reserve ausgelegt, mit Bremse und kontrolliertem Absenken.
- Freie Fläche, ebener und rutschfester Boden, stabile Beleuchtung, keine Kabel auf dem Boden.
- Voller Akku, richtiges Ladegerät und ein zweiter Akku, wenn die Sitzung lang ist.
- H2-Handbuch und Handbuch der Fernbedienung der genauen Version, lokal gespeichert.
- Für H2 EDU und H2 Plus: PC mit statischer IP im Segment 123.x und Ethernet-Kabel.
- Passwörter von PC2, PC3 und PC4 geändert, falls vorhanden, bevor der Roboter ans Netz geht.
- Zwei Bediener anwesend, Stoppsequenz getestet, niemand unter dem Roboter.
- Firmware-Version und Lieferschein im Sitzungsprotokoll notiert.
Häufige Fragen
Braucht man für den ersten Start des H2 wirklich eine Aufhängung?
Ja. Das H2-Handbuch verlangt, den Roboter beim Einschalten und bei jedem Haltungswechsel abzustützen: Vor der Bewegungssteuerung hält er das Gleichgewicht nicht. Die Aufhängung ist für das Robotergewicht plus Sicherheitsmarge zu dimensionieren.
Wie viel Platz braucht der Unitree H2?
Die Breite beträgt 456 mm und die Tiefe 218 mm, aber der nutzbare Platz umfasst Schrittlänge, Arme, Ausschlusszone und Aktionsradius des Hebezugs. Nötig sind eine freie Fläche, ein ebener Boden und keine Kabel auf dem Boden.
Welcher Ethernet-Port wird für das SDK des H2 verwendet?
Der RJ45-Port im Segment 192.168.123.x, also [12]. [15] gehört zum Segment 192.168.124.x des PC2. Am PC stellen Sie eine freie statische IP im selben Subnetz ein.
Welche Zugangsdaten hat der PC2 des Unitree H2?
Der Benutzer ist unitree und das Anfangspasswort lautet Unitree0408; bei den ersten Firmware-Versionen kann es Unitree#24226 sein. Ändern Sie es, bevor Sie den Roboter mit einem gemeinsamen Netz verbinden.
Lässt sich der H2 ohne Internetverbindung starten?
Ja. Lokale Steuerung und SDK laufen über Ethernet und DDS. Ohne Internet fehlen OTA-Updates und Cloud-Funktionen; für ein isoliertes Netz stimmen Sie die Prozedur mit dem Anbieter ab.
Worin unterscheiden sich H2 und H2 Plus?
Maße, Gewicht und Akku sind gleich. Der H2 Plus hat ein NVIDIA Jetson T5000 Modul und optional zwei SharpaWave-Hände mit je 22 DOF. Lieferschein und Handbuch der Konfiguration sind vor dem Start zu lesen.
Quellen
- Unitree, offizielles H2-Datenblatt (Abmessungen, Gewicht, Akku, Laufzeit, kein SDK in der Basisversion und Sicherheitshinweise)
- Unitree, offizielles H2-Plus-Datenblatt (Jetson T5000, SharpaWave-Hände, Remote-E-Stopp und Softwareentwicklung)
- Unitree, H2 User Manual (Start, Abstützung, Akku, Stopp und Sicherheit)
- Unitree, H2 Remote Control (Befehle der Fernbedienung)
- Unitree, H2 Battery and Charger (Akku und Ladegerät)
- Unitree, H2 Developer Guide: About H2 (Schnittstellen, PC1/PC2, Adressen und Zugangsdaten)
- Unitree, H2 Developer Guide: Quick Development (Netzwerk, SDK2, Debug-Modus und Aufhängung)
- Unitree, H2 App und Handbücher (Videos und Dokumente zu Unboxing, Start, Netzwerk, Kalibrierung und Debug)
- Unitree Robotics, unitree_sdk2 (C++-SDK und Entwicklungsumgebung)
- Europäische Kommission, Machinery (Richtlinie 2006/42/EG und Anwendung der Verordnung 2023/1230 ab 20. Januar 2027)