
Jeden Monat erscheinen auf arXiv Dutzende Arbeiten mit Unitree Robotern. Die meisten sind nur für die Forschung interessant. Wir haben zwölf ausgewählt, die drei Bedingungen erfüllen: Sie nutzen einen echten Roboter oder eine realitätsnahe Simulation, sie helfen bei einer Kauf- oder Projektentscheidung, und man kann sie in einem Lastenheft zitieren.
Fast alle verwenden einen Go2 oder einen G1, und um eigenen Code aufzuspielen, braucht es die EDU-Versionen mit SDK. Die Methoden gelten auch für AS2 und H2, die Werte müssen aber am gekauften Roboter neu gemessen werden.
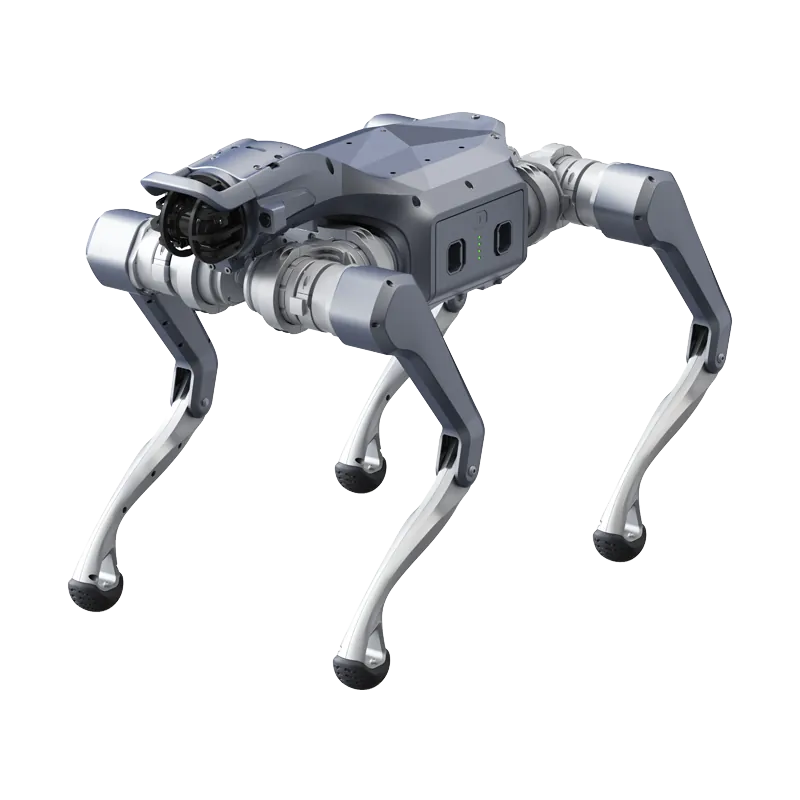
Vierbeiner: Fortbewegung und Transfer aus der Simulation
Gangarten, die ein defektes Gelenk verkraften
AcL (arXiv:2503.21401) trainiert per Reinforcement Learning Gangarten, die bis zu vier Gelenke ohne Stromversorgung an einem oder zwei Beinen verkraften, und testet sie an einem echten Go2 mit einem und mit zwei defekten Gelenken.
In der Praxis: Bei einem Inspektionsroboter lässt sich messen, wie er sich verhält, wenn mitten auf der Runde ein Motor ausfällt, und das gehört in die Abnahmetests.
Das reale Verhalten vor dem Test vorhersagen
MoE + RoboGauge (arXiv:2602.00678) kombiniert mehrere spezialisierte Regler und schlägt Metriken vor, die vorhersagen, wie gut eine in der Simulation trainierte Policy auf dem Roboter funktioniert. Der Go2 wird auf Schnee, Sand, Treppen, Steigungen und 30 cm hohen Hindernissen getestet und erreicht in den Geschwindigkeitstests 4 m/s.
In der Praxis: Schwache Policies werden in der Simulation aussortiert, vor einem riskanten Test am echten Roboter. Das hilft allen, die selbst auf der EDU-Version entwickeln.
Schlanke Policies für wenig GPU-Rechenleistung
RANDPOL (arXiv:2505.19054) trainiert nur die letzte Schicht einer Policy mit zufälligen, festen verborgenen Schichten und überträgt sie ohne weitere Feinabstimmung auf den echten Go2.
In der Praxis: Auch ein Labor mit begrenzter Rechenleistung kann End-to-End-Steuerung auf dem Go2 EDU umsetzen.
Vibrierende Böden
Bridge the Gap (arXiv:2510.13488) trainiert den Go2 in MuJoCo auf einer 13,24 m langen schwingenden Brücke und testet ihn auf der echten Brücke: Vertikale Störungen im Training machen den Gang stabiler.
In der Praxis: Laufstege und vibrierende Böden in einer Anlage sind kein normaler Untergrund. Gehören sie zur Strecke, sollten Sie das vor der Wahl des Roboters klären.
Vierbeiner: Navigation und Datensätze
Trajektorien für Imitation Learning
Kine2Go (arXiv:2606.14433) veröffentlicht 800 kinematische Trajektorien des Go2, erzeugt von 40 verschiedenen Policies.
In der Praxis: Wer bei Imitation Learning bei null anfängt, hat einen Referenzdatensatz, ohne alles am eigenen Roboter aufzeichnen zu müssen.
Autonome Navigation in einer Bibliothek
Li et al. (arXiv:2606.03340) installieren ROS 2, RTAB-Map und Nav2 auf einem Go2 EDU und lassen ihn in einer echten Bibliothek fahren: 100 % abgeschlossene Routen bei ruhiger Umgebung, 96 % mit wenigen Personen in Bewegung, 88 % mit vielen, mittlerer Kartenfehler 3,7 cm.
In der Praxis: Das ist der beste Anhaltspunkt für eine Patrouille in einer Halle oder einem Flur. Der Rückgang bei Personen in Bewegung ist der Wert, den Sie im Blick behalten sollten.
Wenn der Roboter im Bewuchs hängen bleibt
ForEnt (arXiv:2606.19675) ist ein Datensatz, aufgenommen mit einem Go2 in acht Waldgebieten bei Southampton in Großbritannien: rund 1,7 km Strecke und 69 Fälle, in denen sich die Beine des Roboters im Bewuchs verfangen haben.
In der Praxis: Im Unterholz verfängt sich der Go2 und kann umkippen. Für solche Strecken braucht es Tests im Gelände und eine eigene Risikobeurteilung.
Bewegung zwischen Menschen
Wu et al. (arXiv:2607.15036) lassen einen echten Go2 drinnen und draußen durch Menschenmengen navigieren, nur mit dem eingebauten LiDAR und einer Methode, die sichere Geschwindigkeiten gegenüber bewegten Hindernissen schätzt.
In der Praxis: Messen, Lager und Bereiche mit Bedienpersonal sind ein eigener Fall, verglichen mit einer leeren Strecke. Das muss mit echten Menschen getestet werden.

Humanoide: Energie, Teleoperation und Basismodelle
Wie viel Energie ein Arm des G1 verbraucht
Deniz et al. (arXiv:2606.15915) erstellen ein physikalisches Modell des Stromverbrauchs für den linken Arm des G1 mit 7 Freiheitsgraden. Das Modell erklärt 93 % der Varianz in den Identifikationsdaten und über 96 % bei Geschwindigkeiten, die nicht in seine Erstellung eingeflossen sind.
In der Praxis: Für längere Manipulationsaufgaben reicht die angegebene Laufzeit nicht aus. Mit einem Verbrauchsmodell lässt sich die Bewegung auch nach dem Energiebedarf planen.
Ganzkörper-Teleoperation mit einem Sensoranzug
Durrani und Khan (arXiv:2605.12347) steuern einen G1 in Echtzeit mit einem Motion-Capture-Anzug auf IMU-Basis, erst in MuJoCo und dann ohne Änderungen am Roboter.
In der Praxis: Jede Teleoperations-Demo, auch auf einem H2, muss dieselben Probleme lösen: Übertragung der Bewegungen auf den Roboter, Latenz, Sensordrift und den Unterschied zwischen Simulation und Realität.
Feinabstimmung eines Basismodells
Park, Kee und Oh (arXiv:2512.01358) verfeinern eine Basis-Policy mit zusätzlichen Kontaktsignalen: Auf dem G1 liegt die Erfolgsquote bei der Aufgabe "Apfel nehmen und in die Schüssel legen" ohne Feinabstimmung bei 0 %, mit einer üblichen Feinabstimmung bei 48 % und mit den Daten zur Kontaktkraft bei 94 %.
In der Praxis: Ein Basismodell funktioniert nach der Feinabstimmung mit eigenen Daten, nicht direkt nach dem Einschalten. In diesem Licht sollten Sie die Versprechen zu H2 Plus und Isaac GR00T lesen.
Was beim Motion Tracking wirklich zählt
Amadio und Mingo Hoffman (arXiv:2607.19903) vergleichen auf dem G1 mit dem Open-Source-Framework YAHMP sechs Entwurfsentscheidungen beim Nachverfolgen menschlicher Bewegungen, darunter die Darstellung von Befehlen und Aktionen und die Beobachtungshistorie.
In der Praxis: Manche Entscheidungen verändern die Qualität der Bewegungsverfolgung, andere nur die Belastung der Aktoren oder den Aufwand im Training. Bevor Sie eine misslungene Demo der Hardware zuschreiben, sollten Sie diese Punkte prüfen.
So nutzen Sie diese Liste
- Vor dem Kauf. Wählen Sie das Paper, das Sie nachbauen wollen: Der Roboter der Autoren zeigt die Mindestkonfiguration, fast immer Go2 EDU oder G1 EDU.
- Im Lastenheft. Zitieren Sie zwei oder drei Arbeiten als technische Grundlage, nicht als Leistungsgarantie.
- Im PoC. Nutzen Sie die Metriken der Paper (Erfolgsquote, Eingriffe des Bedieners, Verbrauch) als Kennzahlen, die Sie an Ihrem Setup messen. Die Methode steht im Leitfaden zum PoC mit einem humanoiden Roboter.
Für die ersten Schritte mit der Software gibt es den Leitfaden ROS 2 auf Unitree-Robotern.
Häufige Fragen
Gelten die Ergebnisse der Paper auch für AS2 und H2?
Nicht direkt. Fast alle Arbeiten nutzen Go2 und G1: Methoden und Metriken lassen sich übernehmen, die Werte müssen Sie aber an Ihrem Roboter neu messen.
Brauche ich eine EDU-Version, um diese Paper nachzubauen?
In der Regel ja: Um eigenen Code auf den Roboter aufzuspielen, brauchen Sie das SDK und die Rechenleistung der EDU-Versionen.
Sind arXiv-Preprints verlässlich?
Es sind Arbeiten, die noch nicht begutachtet sind oder nicht in der endgültigen Fassung vorliegen. Prüfen Sie Werte und Versuchsbedingungen im PDF, bevor Sie sie in einem Projekt verwenden.
Abra Robotics verkauft Unitree Hardware und Integrationsleistungen und ist nicht Autor der zitierten Arbeiten.