arXivissa julkaistaan joka kuukausi kymmeniä töitä, joissa käytetään Unitree-robotteja. Suurin osa kiinnostaa vain tutkijoita. Tähän artikkeliin olemme valinneet kaksitoista, jotka täyttävät kolme ehtoa: ne käyttävät oikeaa robottia tai tarkkaa simulaatiota, ne kertovat jotain sille, joka päättää hankinnasta tai projektista, ja ne voi siteerata hankinnan tekniseen erittelyyn.
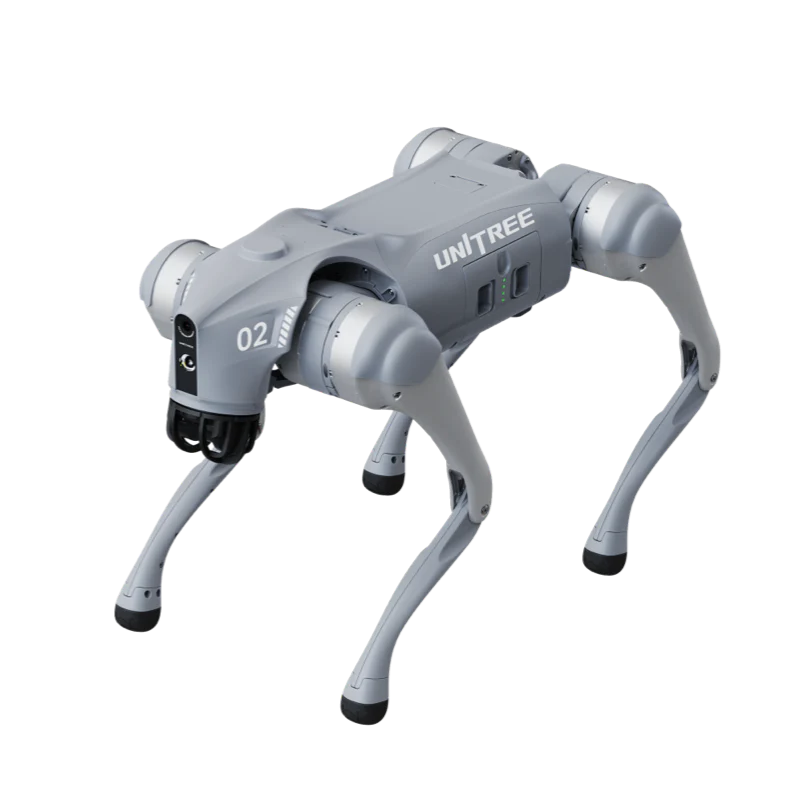
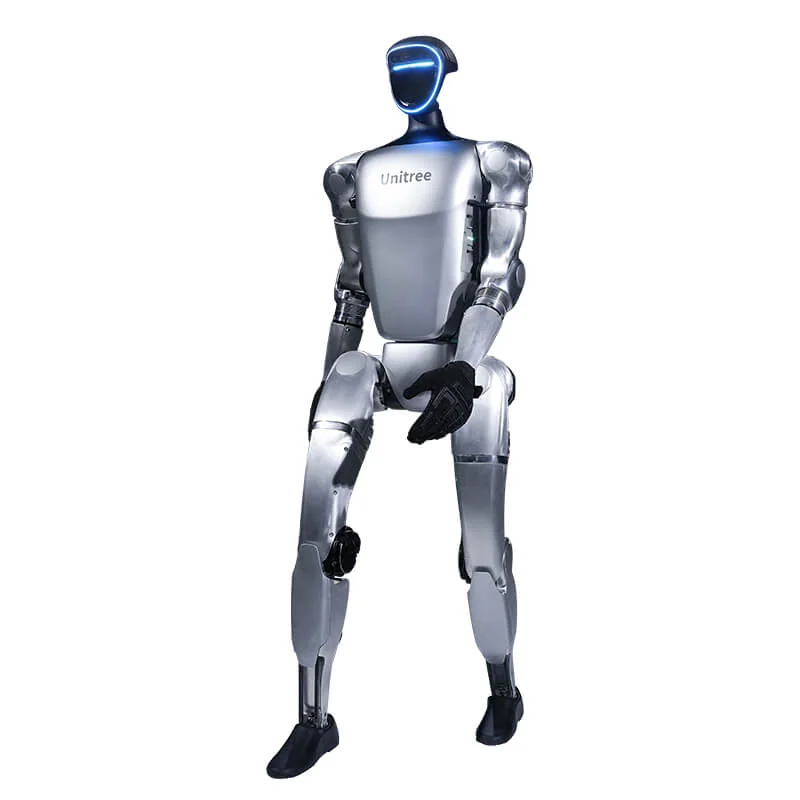
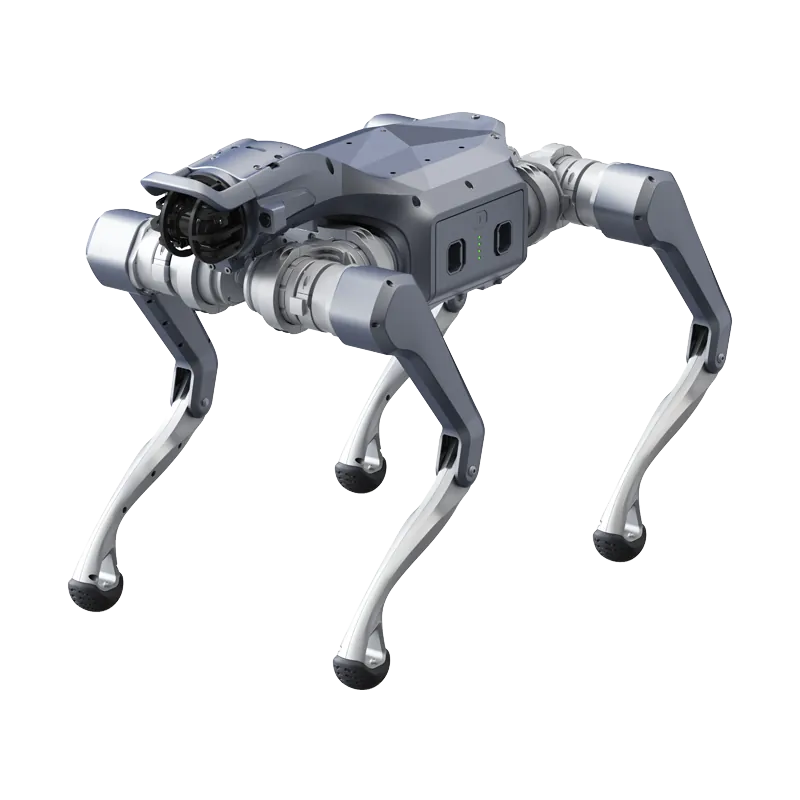
Lähes kaikki käyttävät Go2- tai G1-robottia, ja oman koodin lataamiseen robottiin tarvitaan EDU-versiot SDK:lla. Menetelmät pätevät myös AS2:een ja H2:een, mutta luvut on mitattava uudelleen sillä robotilla, joka ostetaan.
Nelijalkaiset: liikkuminen ja siirto simulaatiosta
Askellajit, jotka kestävät rikkoutuneen nivelen
AcL (arXiv:2503.21401) kouluttaa vahvistusoppimisella askellajeja, jotka kestävät jopa neljä jännitteetöntä niveltä yhdellä tai kahdella jalalla, ja testaa niitä oikealla Go2-robotilla, jossa on yksi ja kaksi rikkoutunutta niveltä.
Käytännössä: tarkastusrobotin käyttäytyminen, kun moottori on rikkoutunut kesken kierroksen, voidaan mitata ja lisätä vastaanottotesteihin.
Todellisen käyttäytymisen ennustaminen ennen testiä
MoE + RoboGauge (arXiv:2602.00678) yhdistää useita erikoistuneita säätimiä ja ehdottaa mittareita, joilla ennustetaan, miten simulaatiossa koulutettu policy kestää oikeassa robotissa. Go2:ta testataan lumella, hiekalla, portaissa, rinteissä ja 30 cm:n esteissä, ja nopeustesteissä se yltää 4 m/s.
Käytännössä: heikot policyt hylätään simulaatiossa ennen riskialtista fyysistä testiä. Tämä sopii niille, jotka kehittävät omaa ohjelmistoa EDU-versiolla.
Kevyet policyt, kun GPU-tehoa on vähän
RANDPOL (arXiv:2505.19054) kouluttaa vain policyn viimeisen kerroksen satunnaisilla ja kiinteillä piilokerroksilla ja siirtää sen oikealle Go2:lle ilman lisähienosäätöä.
Käytännössä: laboratorio, jonka laskentaresurssit ovat rajalliset, voi silti tehdä end-to-end-ohjausta Go2 EDU:lla.
Värisevät lattiat
Bridge the Gap (arXiv:2510.13488) kouluttaa Go2:n MuJoCossa 13,24 metrin pituisella värähtelevällä sillalla ja testaa sitä oikealla sillalla: koulutuksen aikaiset pystysuuntaiset häiriöt tekevät askellajista vakaamman.
Käytännössä: tehtaan käytävät ja värisevät lattiat eivät ole normaalia maastoa. Jos reittiin kuuluu sellaisia, se on otettava huomioon ennen robotin valintaa.
Nelijalkaiset: navigointi ja datasetit
Valmiit liikeradat jäljittelyoppimiseen
Kine2Go (arXiv:2606.14433) julkaisee 800 Go2:n kinemaattista liikerataa, jotka on tuotettu 40 eri policyllä.
Käytännössä: jäljittelyoppimista aloittavalla on valmis vertailuaineisto, eikä kaikkea tarvitse tallentaa omalla robotilla.
Autonominen navigointi kirjastossa
Li et al. (arXiv:2606.03340) asentavat ROS 2:n, RTAB-Mapin ja Nav2:n Go2 EDU:hun ja ajavat sitä oikeassa kirjastossa: 100 % reiteistä onnistui paikallaan pysyvässä ympäristössä, 96 %, kun liikkeellä oli vähän ihmisiä, ja 88 %, kun heitä oli paljon; kartan keskimääräinen virhe oli 3,7 cm.
Käytännössä: tämä on lähin vertailukohta sisätiloissa tehtävälle vartiointikierrokselle varastossa tai käytävällä. Ihmisten liikkuessa tapahtuva lasku on luku, joka kannattaa pitää mielessä.
Kun robotti jää kiinni kasvillisuuteen
ForEnt (arXiv:2606.19675) on Go2:lla kerätty dataset kahdeksasta Southamptonin metsäalueesta Isossa-Britanniassa: noin 1,7 km kulkua ja 69 tapausta, joissa robotin jalat jäivät kiinni kasvillisuuteen.
Käytännössä: aluskasvillisuudessa Go2 jää kiinni ja voi kaatua. Sellaisella reitillä tarvitaan kenttätestejä ja erillinen riskinarviointi.
Liikkuminen ihmisten joukossa
Wu et al. (arXiv:2607.15036) ajavat oikeaa Go2:ta väkijoukossa sisällä ja ulkona käyttäen vain robotin omaa LiDARia ja menetelmää, joka arvioi turvalliset nopeudet liikkuviin esteisiin nähden.
Käytännössä: messut, varastot ja alueet, joilla työskentelee ihmisiä, ovat oma tapauksensa verrattuna tyhjään reittiin. Sitä on testattava oikeiden ihmisten kanssa.
Humanoidit: energia, teleoperointi ja perusmallit
Paljonko G1:n käsivarsi kuluttaa
Deniz et al. (arXiv:2606.15915) rakentavat fysikaalisen mallin G1:n vasemman käsivarren, jossa on 7 vapausastetta, sähkönkulutuksesta. Malli selittää 93 % vaihtelusta tunnistusaineistolla ja yli 96 % nopeuksilla, joita ei käytetty mallin rakentamiseen.
Käytännössä: pitkäkestoisessa manipulaatiossa ilmoitettu toiminta-aika ei riitä. Kulutusmallin avulla liikettä voidaan suunnitella myös energian mukaan.
Koko kehon teleoperointi anturipuvulla
Durrani ja Khan (arXiv:2605.12347) ohjaavat G1:tä reaaliajassa IMU-antureihin perustuvalla liikkeenkaappauspuvulla, ensin MuJoCossa ja sitten robotilla ilman muutoksia.
Käytännössä: jokaisen teleoperointidemon, myös H2:lla, on ratkaistava samat ongelmat: liikkeiden sovittaminen robottiin, viive, anturien ajautuminen ja simulaation ja todellisuuden ero.
Perusmallin hienosäätö
Park, Kee ja Oh (arXiv:2512.01358) hienosäätävät peruspolicyä lisäämällä kosketussignaaleja: G1:llä tehtävässä "ota omena ja laita se kulhoon" onnistumisprosentti on 0 % ilman hienosäätöä, 48 % tavallisella hienosäädöllä ja 94 % kosketusvoimadatalla.
Käytännössä: perusmalli toimii vasta, kun se on hienosäädetty omalla aineistolla, ei heti käynnistyksen jälkeen. Tässä yhteydessä kannattaa lukea lupauksia H2 Plus -mallista ja Isaac GR00T:sta.
Mikä liikkeen seurannassa todella ratkaisee
Amadio ja Mingo Hoffman (arXiv:2607.19903) vertailevat G1:llä avoimen lähdekoodin YAHMP-kehyksellä kuutta suunnitteluratkaisua ihmisen liikkeiden seurannassa, muun muassa komentojen ja toimintojen esitystapaa sekä havaintohistoriaa.
Käytännössä: jotkin ratkaisut muuttavat seurannan laatua, toiset vain toimilaitteiden kuormitusta tai koulutuksen monimutkaisuutta. Ennen kuin epäonnistuneen demon syyttää laitteistoa, ne kannattaa tarkistaa.
Miten tätä listaa käytetään
- Ennen hankintaa. Valitse paperi, jonka haluat toistaa: tekijöiden käyttämä robotti osoittaa vähimmäiskokoonpanon, lähes aina Go2 EDU tai G1 EDU.
- Tarjouspyynnössä. Mainitse kaksi tai kolme työtä teknisenä perustana, ei suorituskyvyn takeena.
- PoC:ssa. Käytä paperien mittareita (onnistumisaste, operaattorin toimenpiteet, kulutus) indikaattoreina, jotka mitataan omassa ympäristössä. Menetelmä on oppaassa humanoidirobotin PoC.
Ohjelmiston ensiaskeliin on opas ROS 2 Unitree-roboteissa.
Usein kysytyt kysymykset
Pätevätkö paperien tulokset myös AS2:een ja H2:een?
Eivät suoraan. Lähes kaikki työt käyttävät Go2:ta ja G1:tä: menetelmiä ja mittareita voi käyttää uudelleen, mutta luvut on mitattava uudelleen omalla robotilla.
Tarvitaanko EDU-versio näiden paperien toistamiseen?
Yleensä tarvitaan: oma ohjelmistokehitys (SDK) vaatii EDU-version ja sen laskentayksikön.
Ovatko arXiv-esiprintit luotettavia?
Ne ovat töitä, joita ei ole vielä vertaisarvioitu tai jotka eivät ole lopullisessa versiossa. Tarkista luvut ja koeolosuhteet PDF:stä ennen kuin käytät niitä projektissa.
Abra Robotics toimittaa koko Unitree-mallistoa myös Suomeen ja tarjoaa integraatiopalveluita englanniksi; se ei ole mainittujen töiden tekijä.