Hver måned udkommer der på arXiv snesevis af arbejder, der bruger Unitree-robotter. Størstedelen er kun relevante for forskere. Her har vi beholdt tolv, som opfylder tre betingelser: de bruger en rigtig robot eller en tro simulation, de siger noget til dem, der skal træffe beslutning om et køb eller et projekt, og de kan citeres i et udbud.
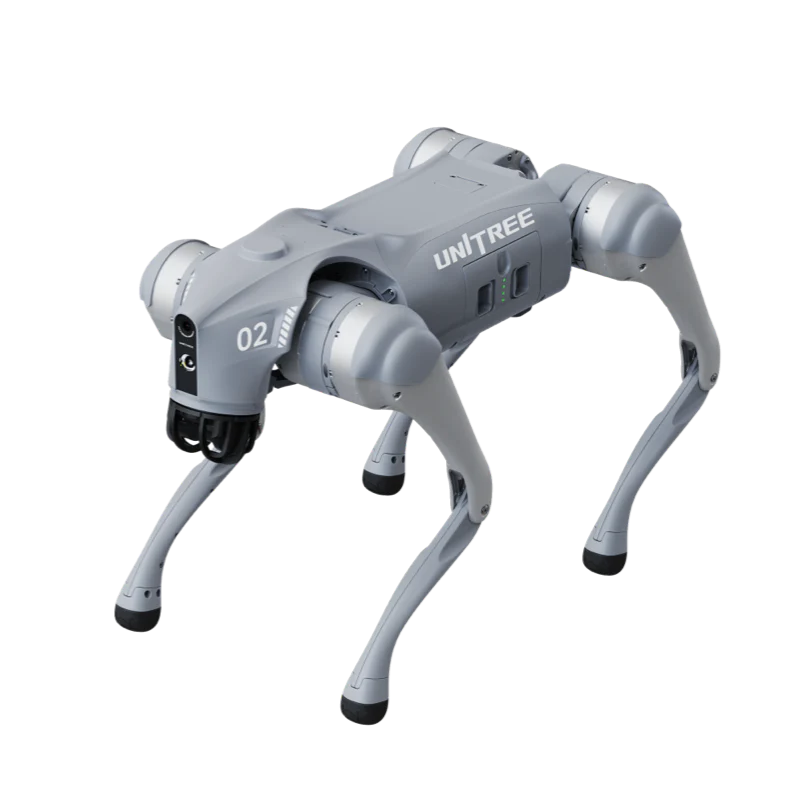
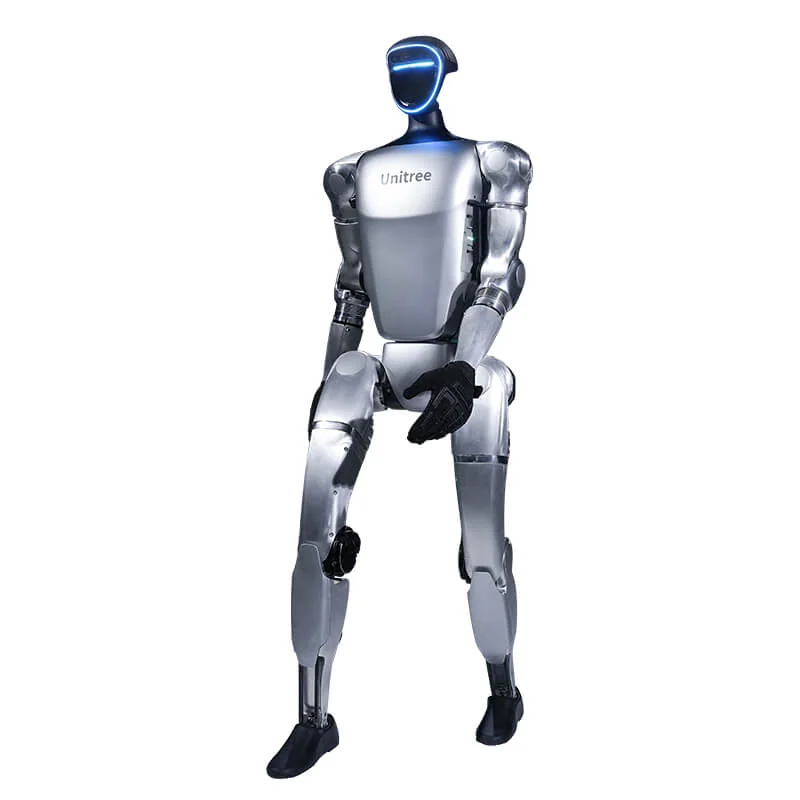
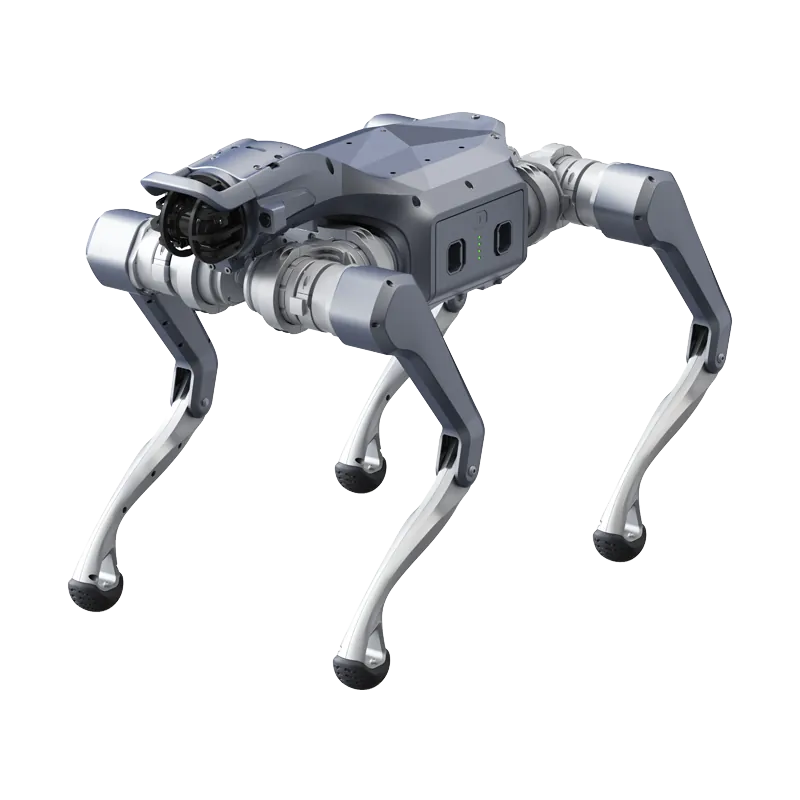
Næsten alle bruger en Go2 eller en G1, og for at indlæse egen kode på robotten kræver det EDU-versionerne med SDK. Metoderne gælder også for AS2 og H2, men tallene skal måles igen på den robot, man køber.
Firbenede robotter: bevægelse og overførsel fra simulering
Gangarter, der holder, når en led svigter
AcL (arXiv:2503.21401) træner med reinforcement learning gangarter, der kan klare op til fire led uden strøm, på et eller to ben, og tester dem på en rigtig Go2 med et og to defekte led.
I praksis: for en inspektionsrobot kan adfærden med en motor, der svigter midt i en tur, måles og indgå i accepttesten.
Forudsig den virkelige adfærd før testen
MoE + RoboGauge (arXiv:2602.00678) kombinerer flere specialiserede controllere og foreslår målinger, der forudsiger, hvor godt en policy trænet i simulering vil holde på robotten. Go2 testes på sne, sand, trapper, skråninger og forhindringer på 30 cm, og i hastighedstestene når den 4 m/s.
I praksis: svage policyer kan kasseres i simulering, før en risikabel fysisk test. Det er nyttigt for dem, der laver egen softwareudvikling (SDK) på EDU-versionen.
Lette policyer til dem med få GPU'er
RANDPOL (arXiv:2505.19054) træner kun det sidste lag af en policy med tilfældige og faste skjulte lag og overfører den til en rigtig Go2 uden yderligere finjustering.
I praksis: et laboratorium med begrænsede beregningsressourcer kan stadig lave end-to-end-styring på en Go2 EDU.
Gulve, der vibrerer
Bridge the Gap (arXiv:2510.13488) træner Go2 i MuJoCo på en svingende bro på 13,24 m og tester den på den rigtige bro: lodrette forstyrrelser i træningen gør gangarten mere stabil.
I praksis: gangbroer og vibrerende gulve i en produktionshal er ikke normalt terræn. Hvis ruten omfatter dem, skal det siges, før man vælger robot.
Firbenede robotter: navigation og datasæt
Baner klar til imitation learning
Kine2Go (arXiv:2606.14433) offentliggør 800 kinematiske baner for Go2 genereret af 40 forskellige policyer.
I praksis: den, der starter fra nul med imitation learning, har et referencedatasæt uden at skulle optage alt på sin egen robot.
Autonom navigation på et bibliotek
Li et al. (arXiv:2606.03340) installerer ROS 2, RTAB-Map og Nav2 på en Go2 EDU og lader den køre på et rigtigt bibliotek: 100 % gennemførte ruter i en stille scene, 96 % med få personer i bevægelse, 88 % med mange, gennemsnitlig kortfejl 3,7 cm.
I praksis: det er den nærmeste reference til en indendørs patrulje i en hal eller gang. Faldet ved personer i bevægelse er det tal, man skal huske.
Når robotten sidder fast i vegetationen
ForEnt (arXiv:2606.19675) er et datasæt indsamlet med en Go2 i otte skovområder i Southampton i Storbritannien: cirka 1,7 km tilbagelagt og 69 tilfælde, hvor robottens ben blev viklet ind i vegetationen.
I praksis: i underskoven kan Go2 blive viklet ind og vælte. På den type rute kræver det feltprøver og en særskilt risikovurdering.
At bevæge sig blandt mennesker
Wu et al. (arXiv:2607.15036) lader en rigtig Go2 navigere blandt mennesker, inde og ude, ved kun at bruge robottens egen LiDAR og en metode, der estimerer sikre hastigheder i forhold til forhindringer i bevægelse.
I praksis: messer, lagre og områder med operatører er et særligt tilfælde sammenlignet med en tom rute. Det skal testes med rigtige mennesker.
Humanoider: energi, teleoperation og basismodeller
Hvor meget bruger en arm på G1
Deniz et al. (arXiv:2606.15915) opstiller en fysisk model for strømforbruget i G1's venstre arm med 7 frihedsgrader. Modellen forklarer 93 % af variationen i identifikationsdataene og over 96 % ved hastigheder, der ikke blev brugt til at bygge den.
I praksis: ved længerevarende manipulation er den oplyste driftstid ikke nok. Med en forbrugsmodel kan man planlægge bevægelsen også ud fra energien.
Fuld krops-teleoperation med en dragt med sensorer
Durrani og Khan (arXiv:2605.12347) styrer en G1 i realtid med en motion-capture-dragt med IMU'er, først i MuJoCo og derefter på robotten uden ændringer.
I praksis: enhver teleoperationsdemo, også på en H2, skal håndtere de samme problemer: tilpasning af bevægelserne til robotten, latenstid, sensordrift og forskellen mellem simulering og virkelighed.
Finjustering af en basismodel
Park, Kee og Oh (arXiv:2512.01358) finjusterer en basispolicy ved at tilføje kontaktsignaler: på G1 har opgaven "tag æblet og læg det i skålen" 0 % succes uden finjustering, 48 % med standardfinjustering og 94 % med data om kontaktkraft.
I praksis: en basismodel virker efter finjustering på egne data, ikke så snart den er tændt. Det er den rette kontekst til at læse løfterne om H2 Plus og Isaac GR00T.
Hvad der egentlig betyder noget i bevægelsessporing
Amadio og Mingo Hoffman (arXiv:2607.19903) sammenligner på G1, med open source-frameworket YAHMP, seks designvalg i sporing af menneskelige bevægelser, herunder repræsentationen af kommandoer og handlinger og historikken over observationer.
I praksis: nogle valg ændrer sporingskvaliteten, andre kun aktuatorenes belastning eller træningens kompleksitet. Før man giver hardwaren skylden for en mislykket demo, bør man tjekke dem.
Sådan bruger du listen
- Før købet. Vælg det paper, du vil genskabe: robotten, som forfatterne bruger, angiver den minimale konfiguration, næsten altid Go2 EDU eller G1 EDU.
- I udbuddet. Citér to eller tre arbejder som teknisk grundlag, ikke som garanti for ydeevne.
- I PoC'en. Brug papirernes målinger (succesrate, operatørens indgreb, forbrug) som indikatorer, der skal måles i jeres opsætning. Metoden står i guiden om PoC med en humanoid.
Til de første skridt med softwaren findes guiden ROS 2 på Unitree.
Ofte stillede spørgsmål
Gælder resultaterne fra papirerne også for AS2 og H2?
Ikke direkte. Næsten alle arbejder bruger Go2 og G1: metoder og målinger kan genbruges, men tallene skal måles igen på jeres robot.
Skal man have en EDU-version for at genskabe disse papirer?
Som regel ja: for at indlæse egen kode på robotten kræver det SDK og beregningskraften i EDU-versionerne.
Kan man stole på arXiv-preprints?
Det er arbejder, der endnu ikke er peer-reviewet, eller som ikke er i den endelige version. Tjek tal og forsøgsbetingelser i PDF'en, før du bruger dem i et projekt.
Abra Robotics sælger Unitree-hardware og integrationstjenester og er ikke forfatter til de citerede arbejder.