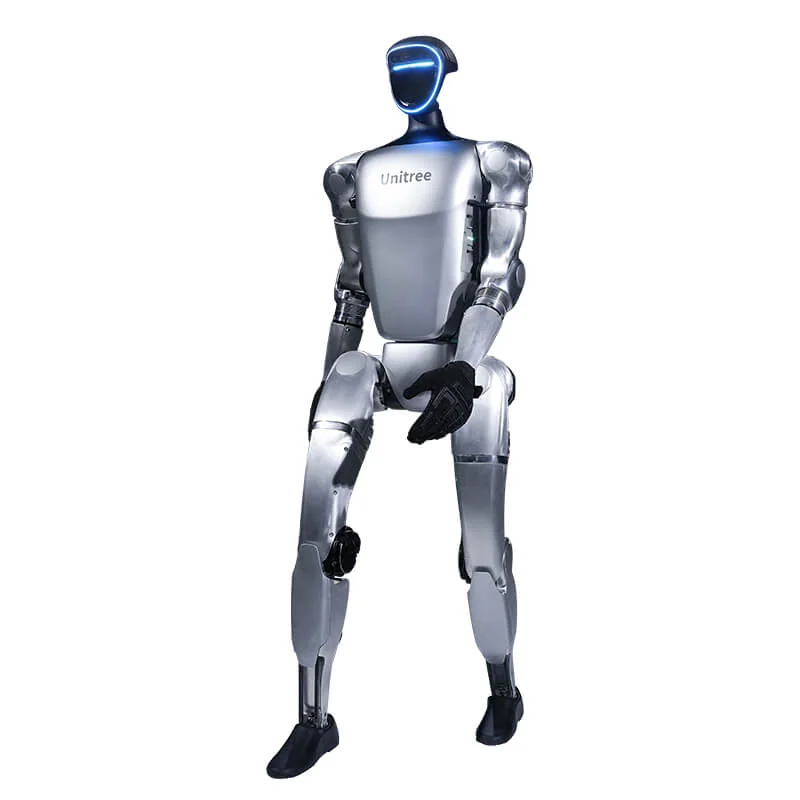
Problémy G1, které se opakovaně objevují v issues na GitHubu unitreerobotics a v uživatelské příručce, spadají do čtyř skupin: robot se nezvedne nebo ztrácí stabilitu, motor hlásí alarm nebo se přehřívá, aplikace se nepřipojí, baterie se vybíjí nebo se vypíná. U každého příznaku najdete pravděpodobnou příčinu, kontroly v pořadí a bod, kde se zastavit.
Unitree G1: běžné problémy, příznaky a první kontroly
| Příznak | Pravděpodobná příčina | První kontrola |
|---|---|---|
| Nezvedá se, hned padá, třese se | Neúplné spuštění, měkký povrch, nesprávná opora nebo kalibrace mimo toleranci | Restart, aplikace a alarmy, tvrdá a volná podlaha |
| Alarm kloubu, horký motor, paže ztrácí odezvu | Nadproud, přechodové přepětí, přehřátí nebo příliš vysoké hodnoty zesílení | Zastavit robota, nechat vychladnout, zapsat kód |
| Aplikace se nepřipojí nebo se odpojuje | Hotspot AP, oprávnění Bluetooth, vzdálenost | Režim připojení a název hotspotu |
| Baterie se vypíná nebo bliká červeně | Ochrana baterie nebo proudová špička | LED baterie a poslední odeslaný příkaz |
Proč se G1 nezvedne nebo hned po zapnutí spadne?
Příručka popisuje dva různé případy. První je neúspěšné spuštění: robot je zavěšený a zapnutý, ale po dvou minutách není slyšet, jak kloub kotníku dorazí do koncové polohy. Inicializace v tom případě neproběhla správně a příručka doporučuje před dalším pokusem znovu zkontrolovat kroky „Check before Power on“ a „Preparation before Power on“.
Druhý případ je pád během používání: pokud robot uklouzne nebo je špatně ovládán, motory automaticky přejdou do brzdění, aby chránily klouby. Nejde o poruchu kloubu, ale o reakci na událost. Než ho znovu zapnete, odstraňte příčinu: povrch, oporu, příkaz.
- Restartujte robota a začněte znovu sekvencí zapnutí, ne pohybovým příkazem.
- Přepněte robota do režimu damping pomocí L2 + B, než se ho dotknete. Celý postup je v provozním návodu G1.
- Zkontrolujte alarmy v aplikaci: Unitree Explore zobrazuje stav, teploty a upozornění v reálném čase.
- Ověřte oporu: příručka žádá kontrolu, že je namontovaný ochranný držák a že jsou zajištěná kolečka na základně.
Kalibrace. G1 odchází z výroby zkalibrovaný. Příručka uvádí, že klouby se pro běžné používání nemají rekalibrovat, a před rozhodnutím, zda je kalibrace potřeba, doporučuje obrátit se na technickou podporu Unitree.
Chyby motorů a přehřívání
Tabulka chyb G1 rozlišuje celkový stav stroje od stavu jednotlivého motoru. Mezi nejužitečnější obecné kódy patří: 0x8 timeout zpětné vazby motoru, 0x10 timeout zpětné vazby baterie, 0x100 chyba stavu motoru, 0x200 ochrana proti nadproudu, 0x400 ochrana proti podpětí, 0x1000 aktivní softwarové nouzové zastavení. U motoru je 0x1 nadproud, 0x2 přechodové přepětí, 0x200 přehřátí vinutí, 0x400 a 0x800 chyby obou enkodérů.
Kód říká, která ochrana se aktivovala, ne která součást je rozbitá. Proto je první krok vždy stejný: zastavit robota, sundat zátěž, nechat ho vychladnout a zapsat přesný kód spolu s dotčeným kloubem.
Proč se motor příliš zahřívá
V repozitáři unitree_sdk2_python je zdokumentován případ přehřátí ramenního motoru na G1 s rukou Inspire FTP s hodnotami zesílení kp = 40 a kd = 1,5. Paže po chvíli přestala reagovat. V diskusi není oficiální řešení od Unitree. Technický komentář uvádí, že ruka mění hmotnost a gravitační moment, takže řízení je třeba přizpůsobit skutečnému zatížení, ne jen hodnotám zesílení.
Stejná logika platí pro externí ovladače: agresivní hodnoty zesílení a pózy, které drží paži dlouho nataženou, zvyšují proud a teplotu. Pokud se přehřívání objeví bez dodatečné zátěže, zapište teplotu, kloub a kód chyby a obraťte se na servis.
Konflikty mezi SDK, dálkovým ovladačem a debug mode
G1, který se třese nebo nereaguje na příkazy SDK, může mít aktivní dva zdroje příkazů současně. Program pro řízení pohybu se spouští při zapnutí a pokračuje v odesílání příkazů i bez dálkového ovladače; pokud SDK současně posílá jiné instrukce, robot kmitá. Issue #43 v repozitáři unitree_sdk2_python vysvětluje přechod do debug mode pomocí L2 + R2 a potvrzení pomocí L2 + A.
Pozor na vedlejší efekt: debug mode vypne klienta sportovních režimů, takže příkazy pohybu na vysoké úrovni přestanou fungovat. V diskusi se jako způsob opuštění debug mode uvádí restart robota. Softwarové části se věnuje návod k programování G1.
Proč se aplikace Unitree Explore nepřipojí?
Příručka uvádí dva režimy: AP, kdy je telefon připojený k hotspotu robota, nebo Wi-Fi přes router. Pokud používáte AP, kontrola je přímočará: telefon musí být skutečně v síti G1, název hotspotu nesmí obsahovat mezery ani speciální znaky a obě zařízení musí zůstat blízko sebe. Potom restartujte robota i aplikaci.
- Bluetooth: aplikace musí mít oprávnění k Bluetooth a Bluetooth v telefonu musí zůstat zapnutý po celou dobu párování.
- Účet: aplikace vyžaduje firemní účet poskytnutý společností Unitree; bez přihlašovacích údajů se párování nedokončí.
- Vzdálenost: příručka doporučuje mít robota a telefon během párování blízko u sebe.
- Aktualizace firmwaru: Unitree distribuuje aktualizace přes OTA; postup je v aktualizaci firmwaru G1.
Baterie: výdrž, nabíjení a vypínání
Unitree u G1 uvádí inteligentní baterii s rychlým odpojením o kapacitě 9000 mAh, přibližně 2 hodiny výdrže a nabíječku 54 V 5 A. Skutečná výdrž závisí na tom, jak se robot používá.
Baterie se nabíjí mimo robota a musí být vypnutá. Příručka doporučuje nechat ji po použití vychladnout na pokojovou teplotu, používat pouze originální nabíječku a po skončení nabíjení ji odpojit, když všechny LED zhasnou. Pokud LED blikají červeně, nepokračujte v nabíjení a baterii neotvírejte.
Náhlé vypnutí během testu může být také ochrana proti nadproudu. V issue #14 projektu unitree_rl_mjlab spolupracovník Unitree spojuje vypnutí s červenou LED se špičkou momentu při přechodu z pevné pózy na natrénovanou politiku a doporučuje pozvolnější příkazy. Náhradní baterie je v ceníku na kartě baterie G1.
Kdy je potřeba servis
Zastavte se a kontaktujte servis, pokud se objeví některý z těchto signálů:
- alarm se po restartu vrací nebo se objeví bez příkazu;
- kloub se neobvykle zahřívá, zablokuje se nebo vydává zápach;
- robot opakovaně padá na stejnou stranu bez chyb povrchu;
- baterie bobtná, vytéká z ní kapalina nebo nepřijímá nabíjení;
- po nárazu jsou vidět praskliny, obnažené kabely nebo uvolněné konektory.
Než napíšete, připravte: sériové číslo, verzi firmwaru, úplný kód chyby, dotčený kloub, namontovanou zátěž, přesnou minutu události a video. Jsou to stejné informace, které pomáhají určit, zda je problém softwarový, elektrický, nebo mechanický. Pro servis je prvním kontaktem Abra Robotics, také přes assessment. Podpora probíhá v angličtině. Řadu a verze najdete na stránce Unitree G1.
Časté dotazy
Proč se G1 nezvedne nebo hned po zapnutí spadne?
Nejčastější příčiny jsou neúplné spuštění, nerovný povrch, příkaz zadaný bez opory nebo kalibrace mimo toleranci. Restartujte robota, zkontrolujte alarmy v aplikaci a pokud problém přetrvává, obraťte se na servis ještě před rekalibrací.
Co znamená chyba motoru na G1?
Kód označuje typ ochrany: nadproud, přechodové přepětí, přehřátí nebo chybu enkodéru. Zastavte robota, nechte ho vychladnout a před dalším pokusem zapište přesný kód.
Proč se aplikace Unitree Explore nepřipojí ke G1?
V režimu AP musí být telefon na hotspotu robota a název nesmí obsahovat mezery ani symboly. Mějte zapnutý Bluetooth a udělte aplikaci oprávnění k Bluetooth; pokud to nestačí, restartujte robota i aplikaci.
Jak dlouho vydrží baterie G1?
Přibližně 2 hodiny podle Unitree, s baterií 9000 mAh. Unitree upřesňuje, že hodnoty se mohou lišit podle konfigurace a používání.
Kdy je vhodné zavolat servis?
Když se alarm vrací po restartu, kloub se zahřívá nebo blokuje, baterie bobtná nebo robot padá bez důvodu. Připravte sériové číslo, verzi firmwaru, video a kód chyby.
Zdroje
- Unitree, oficiální specifikace G1 a G1 EDU (baterie 9000 mAh, výdrž přibližně 2 hodiny, nabíječka 54 V 5 A)
- Unitree Document Center, kódy chyb stavu stroje a motoru
- Unitree, G1 User Manual (spuštění, aplikace, kalibrace, abnormální stavy, baterie)
- Unitree, stránka aplikace Unitree Explore pro G1 (stav, teploty, alarmy, kalibrace)
- GitHub, unitreerobotics/unitree_sdk2_python, issue #129: přehřátí motoru ramene s rukou Inspire FTP
- GitHub, unitreerobotics/unitree_sdk2_python, issue #43: příkazy SDK, debug mode a konflikty s motion controllerem
- GitHub, unitreerobotics/unitree_rl_mjlab, issue #14: vypnutí a červená LED kvůli ochraně proti nadproudu