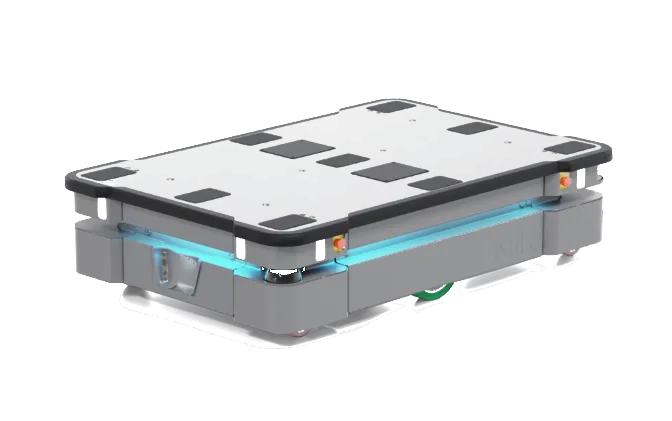
AMR robot vs AGV: la scelta dipende da un punto, se il percorso del robot è parte fissa dell'impianto o deve adattarsi a flussi che cambiano. Da questa risposta dipendono infrastruttura, gestione della flotta, messa in servizio e struttura di costo. Il confronto usa la documentazione dei produttori e la norma di riferimento per i carrelli senza conducente.
AMR robot vs AGV: la differenza che conta
Un AGV (Automated Guided Vehicle) segue un percorso definito a terra. La guida può essere un nastro magnetico, un filo magnetico, un codice QR o una linea ottica. Un AMR (Autonomous Mobile Robot) non ha bisogno di quella guida: costruisce una mappa dell'ambiente, si localizza dentro la mappa e pianifica il percorso. La differenza pratica si vede quando un bancale ostruisce il corridoio: l'AGV di norma si ferma e aspetta, l'AMR calcola una deviazione.
| Caratteristica | AGV | AMR |
|---|---|---|
| Navigazione | Percorso fisso: nastro, filo, QR o linea ottica | Mappa e SLAM, con ricalcolo della rotta |
| Infrastruttura | Guide a terra e modifiche all'area | Rete, mappa, ricarica e punti di scambio |
| Ostacolo sul percorso | Di norma si ferma e attende | Aggira o cambia percorso |
| Layout che cambia | Richiede di ripensare le guide | Richiede una nuova mappa o una modifica software |
| Flotta | Sequenze e percorsi definiti | Missioni assegnate dinamicamente |
| Punto forte | Ripetibilità su un percorso noto | Flessibilità su percorsi variabili |
La distinzione non è sempre netta. Neura Robotics, per esempio, dichiara per il MAV due modalità di navigazione: una con percorsi fissi e una con navigazione libera. Lo stesso veicolo può lavorare in modo più simile a un AGV o a un AMR secondo la configurazione. La sigla sulla scheda conta meno.
Navigazione a percorso fisso contro SLAM
SLAM significa Simultaneous Localization and Mapping: il robot costruisce la mappa mentre si muove e la usa per capire dove si trova. LiDAR e telecamere 3D misurano l'ambiente, il software confronta la lettura con la mappa e corregge la posizione. Così un AMR cambia destinazione senza rifare l'impianto.
L'AGV lavora al contrario: il percorso è noto e il robot lo segue. Il comportamento è prevedibile, ma l'automazione resta legata alla posizione fisica delle guide. Se sposti una linea o aggiungi un corridoio, devi spostare nastro, filo o codici, con modifiche all'area e nuove verifiche.
La navigazione SLAM dipende da una mappa aggiornata, da superfici leggibili dai sensori e da un ambiente stabile. Vetri, superfici riflettenti, pavimenti lucidi e materiale fuori posto possono confondere la localizzazione: sopralluogo e prova sul campo contano più della scheda tecnica.
L'infrastruttura necessaria
Un AGV richiede guide fisiche e manutenzione. Un AMR non richiede guide, ma richiede una rete Wi-Fi affidabile lungo il percorso, perché la flotta scambia missioni e stato con il controllo. Servono stazioni di ricarica, punti di scambio, eventuali moduli superiori e un'area preparata.
Un AMR non elimina l'infrastruttura: sostituisce le guide a terra con rete, mappa, ricarica e punti di scambio, che si aggiornano con il progetto. MiR parla di nessuna modifica importante, non di assenza di requisiti: rete, ricarica e punti di carico restano voci di progetto.
La sicurezza dell'area fa parte del progetto. La ISO 3691-4:2023 richiede di considerare le condizioni della zona operativa e dedica un allegato alla sua preparazione. Zone pedonali, incroci, porte, ascensori e punti ciechi vanno progettati insieme al robot, non dopo. Questo vale per l'AMR e per l'AGV.
Layout che cambiano e flessibilità
Se il layout cambia spesso, l'AMR ha un vantaggio concreto. Spostare una postazione, aggiungere un punto di prelievo o cambiare il verso di un flusso richiede una nuova mappa e una modifica delle missioni, non nuove guide. In un reparto con commesse variabili, il robot non richiede nuove guide a ogni cambio.
Se il layout è stabile, il vantaggio si riduce. Un AGV su un percorso che non cambia offre un comportamento ripetibile e un controllo semplice. Dove il percorso è parte del processo, l'AGV può restare la soluzione più lineare: la flessibilità si paga in sensori e software e serve solo se la usi.
Soluzione intermedia: percorso fisso per i flussi principali e robot autonomi per deviazioni e rifornimenti variabili. Il software di flotta deve parlare con entrambi. VDA 5050 è un'interfaccia aperta tra controllo centrale e robot mobili; la versione corrente è la 3.0.0 di marzo 2026. KUKA, per esempio, la usa per integrare AMR, AGV e carrelli industriali nello stesso fleet manager.
Throughput e gestione della flotta
La velocità massima dice poco sul throughput. Contano distanza, tempo di carico e scarico, attese agli incroci e disponibilità durante la ricarica. Un robot più veloce fermo in coda non è più rapido di uno più lento su un flusso ben progettato.
Esempio con numeri ipotetici: se una missione dura 2,5 minuti, un robot chiude in teoria 24 missioni l'ora. Nella pratica scende per ricarica, code e agganci. Per 100 missioni l'ora servono almeno cinque robot in teoria, più margine per i picchi. Il conto va fatto sul tempo ciclo reale, non sul dato di targa.
La flotta cambia anche il software. Con pochi AGV bastano sequenze e priorità semplici. Con molti AMR servono assegnazione missioni, calcolo percorso, gestione blocchi, ricarica programmata e comunicazione con porte, ascensori e magazzino. MiR Fleet lo fa per i robot dello stesso produttore; VDA 5050 definisce l'interfaccia tra produttori diversi.
Sicurezza: ISO 3691-4 vale per entrambi
Informazioni generali, non consulenza legale.
La ISO 3691-4:2023 è la norma di riferimento per i carrelli industriali senza conducente e i loro sistemi. La scheda ISO cita tra gli esempi sia gli AGV sia gli AMR: il campo di applicazione è comune.
La norma considera il sistema completo, cioè controllo, mezzi di guida e alimentazione; i requisiti delle fonti di alimentazione non sono coperti. Chiede di valutare i pericoli dell'area operativa e di prepararla. Non si applica ai carrelli guidati esclusivamente da mezzi meccanici come rotaie o guide e non copre ambienti con requisiti igienici specifici, atmosfere esplosive o strade pubbliche.
A novembre 2026 la scheda ISO indica l'edizione 2023 come pubblicata e in revisione. La conformità del robot è una parte; la sicurezza dell'installazione è un'altra. Scanner, zone di rallentamento, velocità, carichi e procedure di ripristino vanno verificati sull'impianto. Un produttore può dichiarare scanner a 360° e sicurezza PL d Cat. 3 secondo ISO 13849-1, come Neura per il MAV, ma la valutazione dei rischi resta del progetto.
La struttura di costo
Il prezzo del robot è solo la prima voce. Un progetto AMR o AGV si costruisce sommando:
- Robot e base. Il veicolo con la sua portata e la sua velocità.
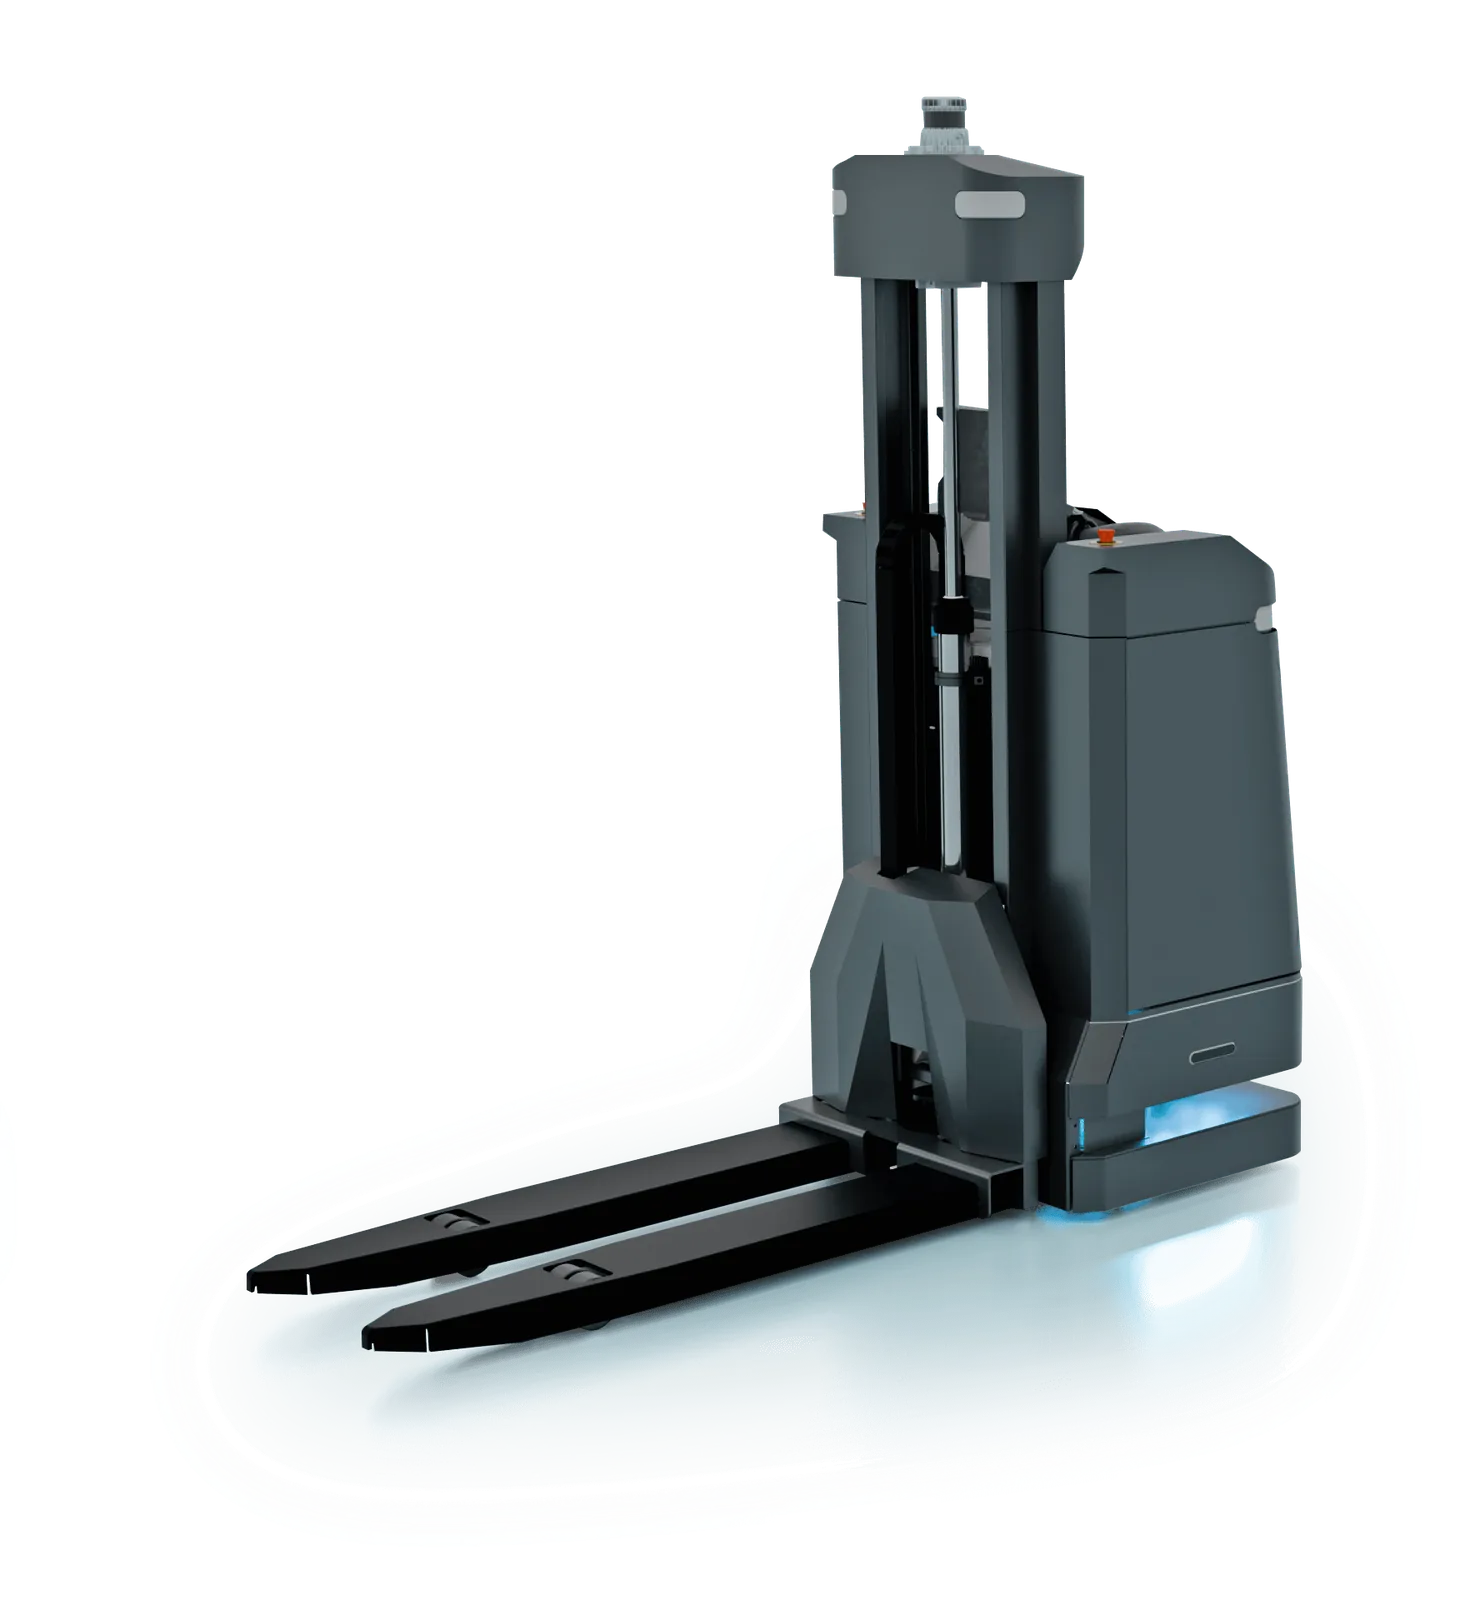
- Modulo superiore. Lift, forche, rullo, gancio o pianale.
- Software di flotta. Missioni, traffico, ricarica e storico.
- Integrazione WMS, MES o ERP. Regole con cui gli ordini diventano missioni.
- Ricarica. Stazioni, batterie e eventuale ricarica a contatto.
- Sopralluogo e messa in servizio. Rilievo, mappa, prove e formazione.
- Sicurezza. Scanner, zone, barriere e valutazione dei rischi dell'area.
- Manutenzione e ricambi. Nel tempo, non solo all'avvio.
Nel listino Abra la famiglia AMR va da 16.999 € per l'AutoXing Juno Plus a 164.430 € per il MiR1200 Pallet Jack EU, IVA esclusa. Sono prezzi del solo robot: sopralluogo, analisi di fattibilità, integrazione WMS/MES/ERP, software flotta, stazioni di ricarica, top module e messa in servizio si quotano a parte. Per un AGV vanno messe a budget anche le guide, la loro posa e le modifiche all'area.

Quando un AGV resta la scelta giusta
L'AGV resta la scelta giusta quando il percorso è stabile e fa parte del processo:
- Flusso fisso e ripetitivo. Il materiale va sempre dallo stesso punto allo stesso punto.
- Layout che non cambia. Le postazioni restano dove sono da anni.
- Guide già presenti. L'impianto ha già nastri o fili e la manutenzione è sotto controllo.
- Controllo semplice. Il traffico è limitato e non servono missioni dinamiche.
- Ripetibilità del punto di fermata. Il carico richiede sempre lo stesso posizionamento.
In questi casi un AMR aggiunge sensori e software che non usi. Se invece le eccezioni sono frequenti o il percorso cambia con le commesse, l'AGV diventa un vincolo. Conta quante volte all'anno cambierà il percorso e chi paga il fermo impianto per spostare le guide.
Come decidere in pratica
- Disegna i flussi reali. Origine, destinazione, frequenza, peso e tipo di carico.
- Conta quante volte cambia il layout. Se cambia spesso, l'AMR ha un vantaggio; se non cambia, l'AGV può bastare.
- Verifica l'area. Pavimento, corridoi, porte, ascensori, incroci e punti ciechi.
- Controlla rete e ricarica. Wi-Fi stabile, stazioni, tempo di ricarica e turni.
- Chiedi il costo totale. Robot, modulo, flotta, integrazione, sicurezza e manutenzione.
Per le applicazioni di fabbrica e magazzino con cobot e AMR nello stesso impianto, vedi Manifattura e Logistica. Se il trasporto è solo una parte del ciclo e serve anche manipolare, il confronto si allarga ai cobot. Per la scelta tra robot mobile e umanoide, l'articolo umanoidi vs robotica tradizionale chiarisce i compiti in cui un bipede non conviene.
Cosa fa Abra Robotics
Abra Robotics vende AMR, cobot e robot Unitree e segue il progetto dall'analisi dei flussi alla messa in servizio. Per un confronto tra AMR e AGV servono pianta, carichi, frequenze e turni: con questi dati si capisce se il percorso è stabile o se serve un robot che ricalcola la rotta. Il catalogo è nella pagina AMR; per partire dal processo c'è l'assessment.
Domande frequenti
Che cosa significa AMR robot?
AMR robot è un robot mobile autonomo: si sposta senza guide fisiche, costruisce una mappa dell'ambiente e la usa per localizzarsi e pianificare il percorso. La sigla sta per Autonomous Mobile Robot.
AMR robot vs AGV: quale conviene?
Dipende da quanto cambia il layout e da quanta infrastruttura vuoi installare. L'AMR conviene su percorsi variabili e layout che cambiano; l'AGV su flussi stabili e percorsi fissi, soprattutto se le guide esistono già.
Quanto costa un AMR robot?
Nel listino Abra la famiglia AMR va da 16.999 € a 164.430 € IVA esclusa, per il solo robot. Software flotta, integrazione WMS/MES, ricarica, top module e messa in servizio si quotano a parte.
Un AMR ha bisogno di infrastruttura?
Non servono guide a terra come per un AGV, ma servono una mappa aggiornata, una rete Wi-Fi affidabile, stazioni di ricarica, punti di scambio e un'area preparata secondo la valutazione dei rischi.
La ISO 3691-4 vale anche per gli AMR?
Sì. La ISO 3691-4:2023 copre i carrelli industriali senza conducente e i loro sistemi e cita esplicitamente sia gli AGV sia gli AMR. La sicurezza della singola installazione si valida però sul progetto.
Fonti
- ISO, ISO 3691-4:2023, Industrial trucks — Safety requirements and verification — Part 4: Driverless industrial trucks and their systems
- KUKA, AGV vs. AMR: differences, applications, costs and decision support
- Mobile Industrial Robots, AMR vs AGV: key differences explained
- VDA, VDA 5050, interface for communication between mobile robots and a fleet control
- Mobile Industrial Robots, MiR600, scheda ufficiale (600 kg, 2,0 m/s, IP52, ISO 3691-4)
- Neura Robotics, MAV, scheda ufficiale (navigazione fissa o libera, sicurezza PL d Cat. 3)