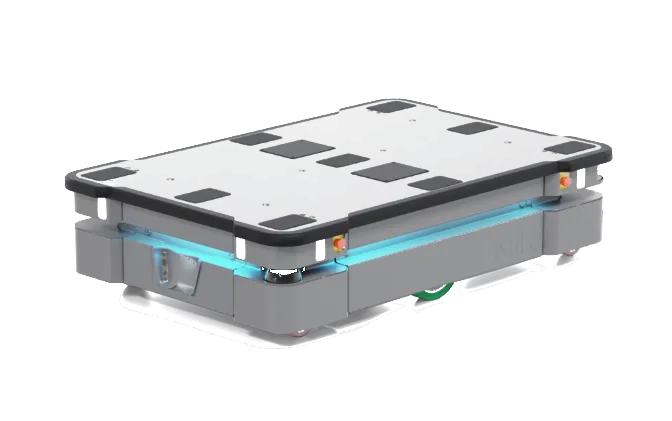
AMR robot vs AGV: de keuze hangt af van één punt: is de route van de robot een vast onderdeel van de installatie of moet die zich aanpassen aan veranderende stromen? Van dat antwoord hangen infrastructuur, vlootbeheer, inbedrijfstelling en kostenstructuur af. De vergelijking gebruikt de documentatie van de fabrikanten en de norm voor bestuurderloze industriële trucks.
AMR robot vs AGV: het verschil dat telt
Een AGV (Automated Guided Vehicle) volgt een vaste route op de vloer. De geleiding kan een magneetband, een magneetdraad, een QR-code of een optische lijn zijn. Een AMR (Autonomous Mobile Robot) heeft die geleiding niet nodig: hij bouwt een kaart van de omgeving, lokaliseert zichzelf daarin en plant de route. Het praktische verschil wordt zichtbaar wanneer een pallet de gang blokkeert: een AGV stopt meestal en wacht, een AMR berekent een omweg.
| Kenmerk | AGV | AMR |
|---|---|---|
| Navigatie | Vaste route: band, draad, QR of optische lijn | Kaart en SLAM, met herberekening van de route |
| Infrastructuur | Geleiding op de vloer en aanpassingen aan de ruimte | Netwerk, kaart, laden en overnamepunten |
| Obstakel op de route | Stopt meestal en wacht | Gaat eromheen of kiest een andere route |
| Veranderende layout | Vraagt om herziening van de geleiding | Vraagt om een nieuwe kaart of een softwareaanpassing |
| Vloot | Vaste sequenties en routes | Dynamisch toegewezen missies |
| Sterk punt | Herhaalbaarheid op een bekende route | Flexibiliteit op wisselende routes |
Het onderscheid is niet altijd scherp. Neura Robotics geeft voor de MAV bijvoorbeeld twee navigatiemodi op: een met vaste routes en een met vrije navigatie. Hetzelfde voertuig kan zich, afhankelijk van de configuratie, meer als AGV of meer als AMR gedragen. Het label op de datasheet weegt minder zwaar dan de configuratie.
Navigatie met vaste route versus SLAM
SLAM staat voor Simultaneous Localization and Mapping: de robot bouwt de kaart terwijl hij rijdt en gebruikt die om te bepalen waar hij is. LiDAR en 3D-camera's meten de omgeving, de software vergelijkt de meting met de kaart en corrigeert de positie. Zo kan een AMR van bestemming veranderen zonder de installatie opnieuw op te bouwen.
Een AGV werkt omgekeerd: de route ligt vast en de robot volgt die. Het gedrag is voorspelbaar, maar de automatisering blijft gebonden aan de fysieke positie van de geleiding. Verplaatst u een lijn of voegt u een gang toe, dan moet u band, draad of codes verplaatsen, met aanpassingen aan de ruimte en nieuwe controles.
SLAM-navigatie is afhankelijk van een actuele kaart, oppervlakken die de sensoren goed kunnen lezen en een stabiele omgeving. Glas, reflecterende oppervlakken, glanzende vloeren en materiaal dat niet op zijn plaats staat, kunnen de lokalisatie verstoren: een locatiebezoek en een test in de praktijk tellen zwaarder dan de datasheet.
De benodigde infrastructuur
Een AGV vraagt fysieke geleiding en onderhoud. Een AMR vraagt geen geleiding, maar wel een betrouwbaar Wi-Fi-netwerk langs de route, omdat de vloot missies en status met de besturing uitwisselt. Er zijn laadstations, overnamepunten, eventuele opbouwmodules en een voorbereide ruimte nodig.
Een AMR schrapt de infrastructuur niet: hij vervangt de geleiding op de vloer door netwerk, kaart, laden en overnamepunten, die met het project worden bijgewerkt. MiR spreekt van geen ingrijpende aanpassingen, niet van een afwezigheid van eisen: netwerk, laden en laadpunten blijven projectposten.
De veiligheid van de ruimte hoort bij het project. ISO 3691-4:2023 vraagt om de omstandigheden van het werkgebied te beoordelen en wijdt een bijlage aan de voorbereiding ervan. Voetgangerszones, kruisingen, deuren, liften en dode hoeken moeten samen met de robot worden ontworpen, niet achteraf. Dat geldt voor de AMR en voor de AGV.
Veranderende layouts en flexibiliteit
Verandert de layout vaak, dan heeft de AMR een concreet voordeel. Een werkplek verplaatsen, een picklocatie toevoegen of de richting van een stroom omdraaien vraagt om een nieuwe kaart en aangepaste missies, niet om nieuwe geleiding. In een afdeling met wisselende orders vraagt de robot niet bij elke wijziging om nieuwe geleiding.
Is de layout stabiel, dan wordt het voordeel kleiner. Een AGV op een route die niet verandert, biedt voorspelbaar gedrag en eenvoudige besturing. Waar de route deel is van het proces, kan de AGV de meest rechtlijnige oplossing blijven: flexibiliteit kost sensoren en software en is alleen nuttig als u die gebruikt.
Tussenoplossing: vaste routes voor de hoofdstromen en autonome robots voor afwijkingen en wisselende bevoorrading. De vlootsoftware moet met beide kunnen communiceren. VDA 5050 is een open interface tussen centrale besturing en mobiele robots; de huidige versie is 3.0.0 van maart 2026. KUKA gebruikt die bijvoorbeeld om AMR's, AGV's en industriële trucks in hetzelfde vlootbeheersysteem te integreren.
Throughput en vlootbeheer
De maximale snelheid zegt weinig over de throughput. Afstand, laad- en lostijd, wachten bij kruisingen en beschikbaarheid tijdens het laden tellen mee. Een snellere robot die in de rij staat, is niet sneller dan een langzamere robot op een goed ontworpen stroom.
Voorbeeld met hypothetische cijfers: duurt een missie 2,5 minuut, dan haalt een robot in theorie 24 missies per uur. In de praktijk daalt dat door laden, wachten en aan- en afkoppelen. Voor 100 missies per uur zijn in theorie minstens vijf robots nodig, plus marge voor pieken. De berekening moet op de werkelijke cyclustijd worden gemaakt, niet op de nominale waarde.
De vloot verandert ook de software. Met enkele AGV's volstaan eenvoudige sequenties en prioriteiten. Met veel AMR's zijn missietoewijzing, routeberekening, blokbeheer, gepland laden en communicatie met deuren, liften en magazijn nodig. MiR Fleet doet dat voor robots van dezelfde fabrikant; VDA 5050 definieert de interface tussen verschillende fabrikanten.
Veiligheid: ISO 3691-4 geldt voor beide
Algemene informatie, geen juridisch advies.
De ISO 3691-4:2023 is de referentienorm voor bestuurderloze industriële trucks en hun systemen. De ISO-pagina noemt zowel AGV's als AMR's als voorbeelden: het toepassingsgebied is gemeenschappelijk.
De norm bekijkt het complete systeem, dat wil zeggen besturing, geleidingsmiddelen en energievoorziening; de eisen voor energiebronnen vallen er niet onder. Ze vraagt om de gevaren van het werkgebied te beoordelen en het gebied voor te bereiden. Ze geldt niet voor trucks die uitsluitend door mechanische middelen zoals rails of geleiding worden bestuurd en dekt geen omgevingen met specifieke hygiëne-eisen, explosieve atmosferen of openbare wegen.
In november 2026 vermeldt de ISO-pagina de editie van 2023 als gepubliceerd en in herziening. De conformiteit van de robot is één deel; de veiligheid van de installatie is een ander. Scanners, vertragingszones, snelheid, lasten en herstelprocedures moeten op de installatie worden gecontroleerd. Een fabrikant kan scanners met 360° en veiligheid PL d Cat. 3 volgens ISO 13849-1 opgeven, zoals Neura voor de MAV, maar de risicobeoordeling blijft onderdeel van het project.
De kostenstructuur
De prijs van de robot is slechts de eerste post. Een AMR- of AGV-project bestaat uit de som van:
- Robot en basis. Het voertuig met zijn draagvermogen en snelheid.
- Opbouwmodule. Lift, vorken, rollenbaan, haak of platform.
- Vlootsoftware. Missies, verkeer, laden en historie.
- Integratie met WMS, MES of ERP. De regels waarmee orders in missies worden omgezet.
- Laden. Stations, accu's en eventueel contactladen.
- Locatiebezoek en inbedrijfstelling. Opname, kaart, tests en training.
- Veiligheid. Scanners, zones, barrières en risicobeoordeling van de ruimte.
- Onderhoud en reserveonderdelen. Over de hele levensduur, niet alleen bij de start.
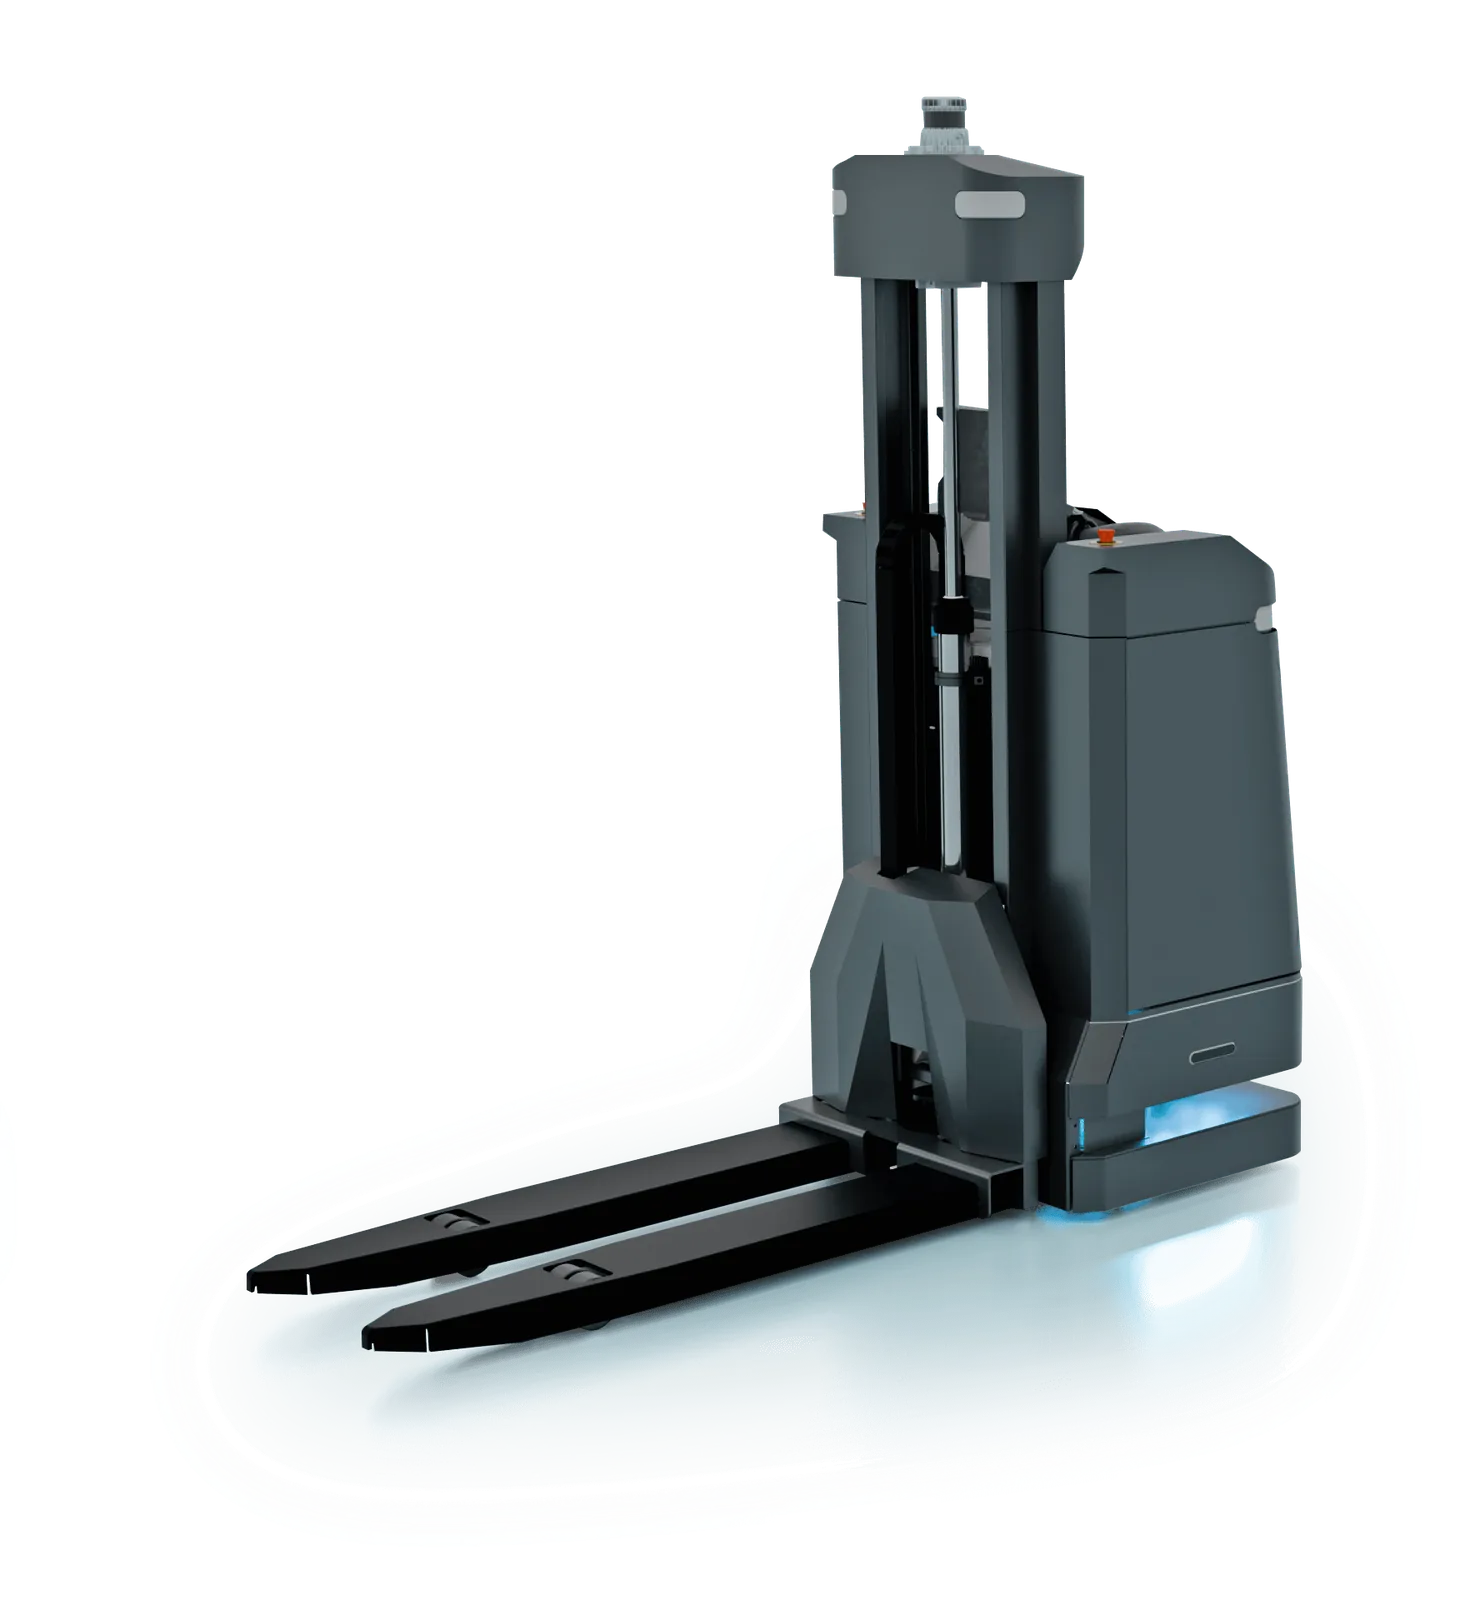
In de prijslijst van Abra loopt de AMR-familie van € 16.999 voor de AutoXing Juno Plus tot € 164.430 voor de MiR1200 Pallet Jack EU, excl. btw. Dat zijn prijzen voor alleen de robot: locatiebezoek, haalbaarheidsanalyse, integratie met WMS/MES/ERP, vlootsoftware, laadstations, opbouwmodules en inbedrijfstelling worden apart geoffreerd. Voor een AGV moeten ook de geleiding, het leggen ervan en de aanpassingen aan de ruimte in het budget worden opgenomen.

Wanneer een AGV de juiste keuze blijft
Een AGV blijft de juiste keuze wanneer de route stabiel is en deel uitmaakt van het proces:
- Vaste, repetitieve stroom. Het materiaal gaat altijd van hetzelfde punt naar hetzelfde punt.
- Layout die niet verandert. De werkplekken staan al jaren op dezelfde plaats.
- Geleiding is al aanwezig. De installatie heeft al banden of draden en het onderhoud is onder controle.
- Eenvoudige besturing. Het verkeer is beperkt en dynamische missies zijn niet nodig.
- Herhaalbaar stoppunt. De lading vraagt altijd om dezelfde positionering.
In die gevallen voegt een AMR sensoren en software toe die u niet gebruikt. Zijn afwijkingen daarentegen frequent of verandert de route met de orders, dan wordt de AGV een beperking. Tel hoe vaak per jaar de route verandert en wie de stilstand van de installatie betaalt om de geleiding te verplaatsen.
Hoe u in de praktijk beslist
- Teken de werkelijke stromen. Herkomst, bestemming, frequentie, gewicht en type lading.
- Tel hoe vaak de layout verandert. Verandert die vaak, dan heeft de AMR een voordeel; verandert die niet, dan kan de AGV volstaan.
- Controleer de ruimte. Vloer, gangen, deuren, liften, kruisingen en dode hoeken.
- Controleer netwerk en laden. Stabiel Wi-Fi, stations, laadtijd en ploegen.
- Vraag de totale kosten. Robot, module, vloot, integratie, veiligheid en onderhoud.
Voor fabrieks- en magazijntoepassingen met cobots en AMR's in dezelfde installatie, zie Productie en logistiek. Is transport slechts een deel van de cyclus en moet er ook worden gemanipuleerd, dan breidt de vergelijking zich uit naar cobots. Voor de keuze tussen een mobiele robot en een humanoïde verduidelijkt het artikel humanoïden versus traditionele robotica bij welke taken een tweebenige robot niet loont.
Wat Abra Robotics doet
Abra Robotics levert AMR's, cobots en Unitree-robots en begeleidt het project van procesanalyse tot inbedrijfstelling. Voor een vergelijking tussen AMR en AGV zijn plattegrond, lasten, frequenties en ploegen nodig: met die gegevens wordt duidelijk of de route stabiel is of een robot nodig is die de route herberekent. Abra Robotics levert de Unitree-gamma ook in Nederland en België, met support in het Engels. De catalogus staat op de pagina AMR; om bij het proces te beginnen is er de assessment.
Veelgestelde vragen
Wat betekent AMR robot?
Een AMR robot is een autonome mobiele robot: hij verplaatst zich zonder fysieke geleiding, bouwt een kaart van de omgeving en gebruikt die om zich te lokaliseren en de route te plannen. De afkorting staat voor Autonomous Mobile Robot.
AMR robot vs AGV: welke is de betere keuze?
Dat hangt af van hoe vaak de layout verandert en hoeveel infrastructuur u wilt installeren. Een AMR loont op wisselende routes en bij layouts die veranderen; een AGV bij stabiele stromen en vaste routes, vooral wanneer de geleiding al aanwezig is.
Wat kost een AMR robot?
In de prijslijst van Abra loopt de AMR-familie van € 16.999 tot € 164.430 excl. btw, voor alleen de robot. Vlootsoftware, integratie met WMS/MES, laden, opbouwmodule en inbedrijfstelling worden apart geoffreerd.
Heeft een AMR infrastructuur nodig?
Er is geen geleiding op de vloer nodig zoals bij een AGV, maar wel een actuele kaart, een betrouwbaar Wi-Fi-netwerk, laadstations, overnamepunten en een ruimte die volgens de risicobeoordeling is voorbereid.
Geldt ISO 3691-4 ook voor AMR's?
Ja. ISO 3691-4:2023 omvat bestuurderloze industriële trucks en hun systemen en noemt expliciet zowel AGV's als AMR's. De veiligheid van de afzonderlijke installatie wordt echter op basis van het project gevalideerd.
Bronnen
- ISO, ISO 3691-4:2023, Industrial trucks: Safety requirements and verification, Part 4: Driverless industrial trucks and their systems
- KUKA, AGV vs. AMR: verschillen, toepassingen, kosten en beslissingsondersteuning
- Mobile Industrial Robots, AMR vs AGV: de belangrijkste verschillen uitgelegd
- VDA, VDA 5050, interface voor communicatie tussen mobiele robots en een vlootbesturing
- Mobile Industrial Robots, MiR600, officiële datasheet (600 kg, 2,0 m/s, IP52, ISO 3691-4)
- Neura Robotics, MAV, officiële datasheet (vaste of vrije navigatie, veiligheid PL d Cat. 3)