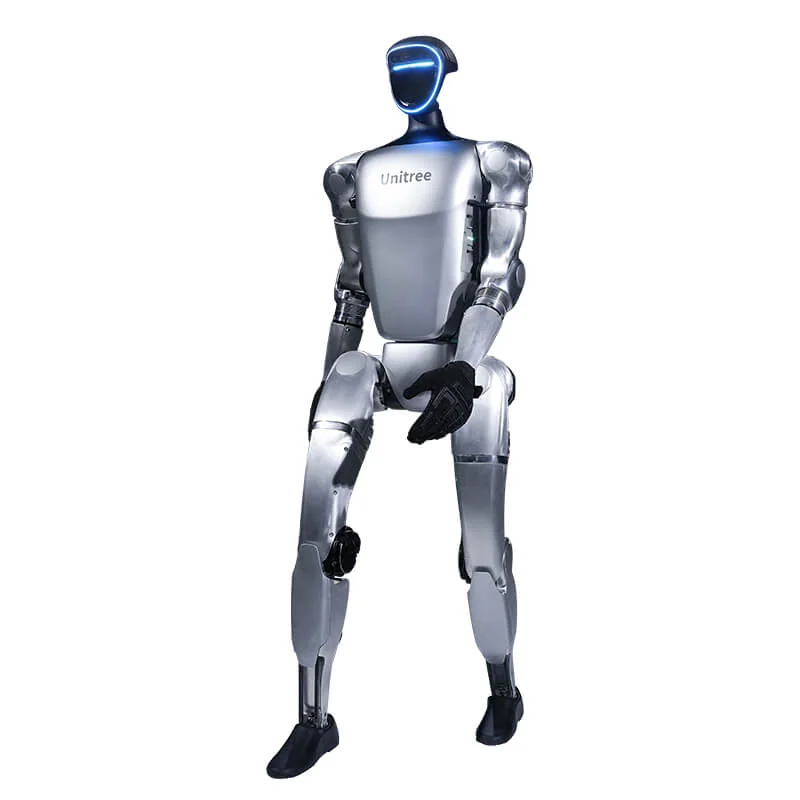
Les problèmes du G1 qui reviennent dans les issues GitHub de unitreerobotics et dans le manuel utilisateur se rangent en quatre groupes : le robot ne se lève pas ou perd sa stabilité, un moteur déclenche une alarme ou chauffe, l'application ne se connecte pas, la batterie se décharge ou s'éteint. Pour chaque symptôme, vous trouverez la cause probable, les contrôles dans l'ordre et le moment où il faut s'arrêter.
Unitree G1 : problèmes courants, symptômes et premiers contrôles
| Symptôme | Cause probable | Premier contrôle |
|---|---|---|
| Ne se lève pas, tombe aussitôt, tremble | Démarrage incomplet, surface molle, appui incorrect ou calibration hors tolérance | Redémarrage, application et alarmes, plan dur et dégagé |
| Alarme articulation, moteur chaud, bras qui perd sa réponse | Surintensité, surtension transitoire, surchauffe ou gains trop élevés | Arrêter le robot, laisser refroidir, noter le code |
| Application qui ne se connecte pas ou se déconnecte | Point d'accès AP, permissions Bluetooth, distance | Mode de connexion et nom du point d'accès |
| Batterie qui s'éteint ou clignote en rouge | Protection de la batterie ou pic de courant | LED de la batterie et dernière commande envoyée |
Pourquoi le G1 ne se lève-t-il pas ou tombe-t-il dès l'allumage ?
Le manuel décrit deux cas différents. Le premier est un démarrage raté : le robot est suspendu et allumé, mais au bout de deux minutes on n'entend pas le bruit de la cheville qui arrive en fin de course. Dans ce cas, l'initialisation n'a pas abouti et le manuel demande de revérifier les étapes « Check before Power on » et « Preparation before Power on » avant de réessayer.
Le second cas est une chute pendant l'usage : si le robot glisse ou reçoit une mauvaise commande, les moteurs passent automatiquement en freinage pour protéger les articulations. Ce n'est pas une panne de l'articulation, mais une réaction à l'événement. Avant de rallumer, corrigez la cause : surface, appui, commande.
- Redémarrez le robot et repartez de la séquence d'allumage, pas d'une commande de mouvement.
- Mettez le robot en damping avec L2 + B avant de le toucher. La séquence complète figure dans le guide d'utilisation du G1.
- Vérifiez les alarmes dans l'application : Unitree Explore affiche l'état, les températures et les avertissements en temps réel.
- Vérifiez le maintien : le manuel demande de contrôler que le support de protection est monté et que les roues à la base sont bloquées.
Calibration. Le G1 sort calibré d'usine. Le manuel indique de ne pas recalibrer les articulations en usage normal et de consulter le support technique Unitree avant de déterminer si la calibration est nécessaire.
Erreurs moteur et surchauffe
Le tableau des erreurs du G1 distingue l'état général de la machine de celui du moteur individuel. Parmi les codes généraux les plus utiles à reconnaître : 0x8 timeout du retour moteur, 0x10 timeout du retour batterie, 0x100 erreur d'état moteur, 0x200 protection contre la surintensité, 0x400 protection contre la sous-tension, 0x1000 arrêt d'urgence logiciel actionné. Sur le moteur, 0x1 correspond à une surintensité, 0x2 à une surtension transitoire, 0x200 à une surchauffe du bobinage, 0x400 et 0x800 à des erreurs des deux encodeurs.
Le code indique quelle protection s'est déclenchée, pas quel composant est cassé. C'est pourquoi le premier pas est toujours le même : arrêter le robot, retirer la charge, le laisser refroidir et noter le code exact avec l'articulation concernée.
Pourquoi un moteur chauffe-t-il trop
Dans le dépôt unitree_sdk2_python, un cas de surchauffe du moteur de l'épaule est documenté sur un G1 avec main Inspire FTP, avec des gains kp = 40 et kd = 1.5. Le bras perdait sa réponse au bout de peu de temps. La discussion ne contient pas de solution officielle Unitree. Un commentaire technique soutient que la main modifie la masse et le couple gravitationnel, donc le contrôle doit être adapté à la charge réelle et pas seulement aux gains.
La même logique vaut pour les contrôleurs externes : des gains agressifs et des postures qui maintiennent le bras tendu longtemps augmentent le courant et la température. Si la surchauffe apparaît sans charge supplémentaire, notez la température, l'articulation et le code d'erreur, puis demandez de l'aide.
Conflits entre SDK, télécommande et debug mode
Un G1 qui tremble ou ne répond pas aux commandes SDK peut avoir deux sources de commande actives en même temps. Le programme de contrôle du mouvement démarre à l'allumage et continue d'envoyer des commandes même sans télécommande ; si le SDK envoie en parallèle d'autres instructions, le robot oscille. L'issue #43 du dépôt unitree_sdk2_python explique le passage en debug mode avec L2 + R2 et la confirmation avec L2 + A.
Attention à l'effet secondaire : le debug mode désactive le client ai sport, donc les commandes de mouvement de haut niveau cessent de fonctionner. Pour sortir du debug mode, la voie indiquée dans la discussion est de redémarrer le robot. La partie logicielle est traitée dans le guide de programmation du G1.
Pourquoi l'application Unitree Explore ne se connecte-t-elle pas ?
Le manuel prévoit deux modes : AP, avec le téléphone connecté au point d'accès du robot, ou Wi-Fi via un routeur. Si vous utilisez l'AP, le contrôle est direct : le téléphone doit vraiment être sur le réseau du G1, le nom du point d'accès ne doit contenir ni espaces ni symboles spéciaux, et les deux appareils doivent rester proches. Ensuite, redémarrez le robot et l'application.
- Bluetooth : l'application doit avoir la permission Bluetooth, et le Bluetooth du téléphone doit rester activé pendant tout l'appairage.
- Compte : l'application exige un compte entreprise fourni par Unitree ; sans identifiants, l'appairage ne se termine pas.
- Distance : le manuel demande de garder le robot et le téléphone proches pendant l'appairage.
- Mise à jour du firmware : Unitree distribue les mises à jour par OTA ; la procédure est décrite dans la mise à jour firmware du G1.
Batterie : autonomie, recharge et arrêts
Unitree annonce pour le G1 une batterie intelligente à retrait rapide de 9000 mAh, environ 2 heures d'autonomie et un chargeur de 54 V 5 A. L'autonomie réelle dépend de l'usage du robot.
La batterie se charge après démontage du robot et une fois éteinte. Le manuel demande de la laisser refroidir à température ambiante après usage, d'utiliser uniquement le chargeur d'origine et de la débrancher en fin de charge, quand toutes les LED s'éteignent. Si les LED clignotent en rouge, n'insistez pas sur la charge et n'ouvrez pas le pack.
Un arrêt soudain pendant un essai peut aussi être une protection contre la surintensité. Dans l'issue #14 de unitree_rl_mjlab, un collaborateur Unitree relie l'arrêt avec LED rouge à un pic de couple au passage d'une pose fixe à une politique entraînée, et conseille des commandes plus progressives. La batterie de rechange figure au catalogue dans la fiche de la batterie G1.
Quand faire appel au support
Arrêtez-vous et contactez le support si l'un de ces signaux apparaît :
- une alarme revient après le redémarrage ou apparaît sans commande ;
- une articulation chauffe anormalement, se bloque ou dégage une odeur ;
- le robot tombe de façon répétée du même côté sans erreur de surface ;
- la batterie gonfle, perd du liquide ou n'accepte plus la charge ;
- après un choc, il y a des fissures, des câbles apparents ou des connecteurs desserrés.
Avant d'écrire, préparez : numéro de série, version du firmware, code d'erreur complet, articulation concernée, charge montée, minute exacte de l'événement et une vidéo. Ce sont les mêmes informations utiles pour comprendre si le problème est logiciel, électrique ou mécanique. Pour l'assistance, le premier contact est Abra Robotics, y compris via l'assessment. Pour la gamme et les versions, voir la page Unitree G1.
Questions fréquentes
Pourquoi le G1 ne se lève-t-il pas ou tombe-t-il juste après l'allumage ?
Les causes les plus fréquentes sont un démarrage incomplet, une surface non plane, une commande envoyée sans appui ou une calibration hors tolérance. Redémarrez le robot, vérifiez les alarmes dans l'application et, si le problème persiste, contactez le support avant de recalibrer.
Que signifie une erreur moteur sur le G1 ?
Le code indique le type de protection : surintensité, surtension transitoire, surchauffe ou erreur d'encodeur. Arrêtez le robot, laissez-le refroidir et notez le code exact avant de réessayer.
Pourquoi l'application Unitree Explore ne se connecte-t-elle pas au G1 ?
En mode AP, le téléphone doit être sur le point d'accès du robot et le nom ne doit contenir ni espaces ni symboles. Gardez le Bluetooth activé et accordez à l'application la permission Bluetooth ; si cela ne suffit pas, redémarrez le robot et l'application.
Combien de temps dure la batterie du G1 ?
Environ 2 heures selon Unitree, avec une batterie de 9000 mAh. Unitree précise que les valeurs peuvent varier selon la configuration et l'usage.
Quand faut-il appeler le support ?
Quand une alarme revient après le redémarrage, qu'une articulation chauffe ou se bloque, que la batterie gonfle ou que le robot tombe sans raison. Préparez le numéro de série, la version du firmware, une vidéo et le code d'erreur.
Sources
- Unitree, fiche officielle du G1 et du G1 EDU (batterie 9000 mAh, autonomie d'environ 2 heures, chargeur 54 V 5 A)
- Unitree Document Center, codes d'erreur de l'état machine et du moteur
- Unitree, G1 User Manual (démarrage, application, calibration, conditions anormales, batterie)
- Unitree, page de l'application Unitree Explore pour le G1 (état, températures, alarmes, calibration)
- GitHub, unitreerobotics/unitree_sdk2_python, issue #129 : surchauffe du moteur de l'épaule avec main Inspire FTP
- GitHub, unitreerobotics/unitree_sdk2_python, issue #43 : commandes SDK, debug mode et conflits avec le contrôleur de mouvement
- GitHub, unitreerobotics/unitree_rl_mjlab, issue #14 : arrêt et LED rouge pour protection contre la surintensité