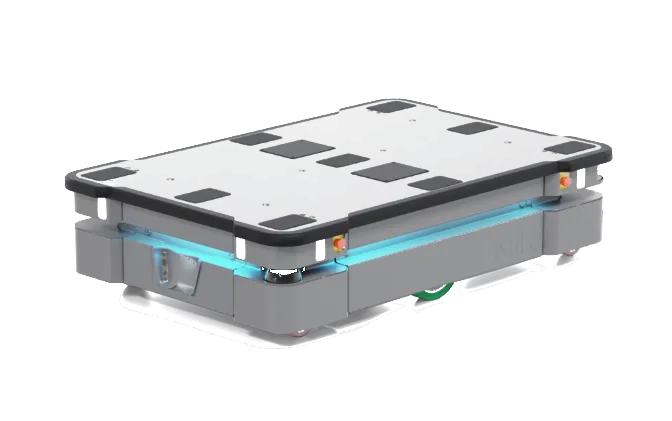
AMR vs AGV : le choix dépend d'un point : savoir si le parcours du robot est une partie fixe de l'installation ou s'il doit s'adapter à des flux qui changent. De cette réponse dépendent l'infrastructure, la gestion de flotte, la mise en service et la structure de coût. La comparaison s'appuie sur la documentation des fabricants et sur la norme de référence pour les chariots sans conducteur.
AMR vs AGV : la différence qui compte
Un AGV (Automated Guided Vehicle) suit un parcours défini au sol. Le guidage peut être une bande magnétique, un fil magnétique, un code QR ou une ligne optique. Un AMR (Autonomous Mobile Robot) n'a pas besoin de ce guidage : il construit une carte de l'environnement, se localise dans cette carte et planifie son parcours. La différence pratique apparaît quand une palette obstrue le couloir : l'AGV s'arrête normalement et attend, l'AMR calcule un détour.
| Caractéristique | AGV | AMR |
|---|---|---|
| Navigation | Parcours fixe : bande, fil, QR ou ligne optique | Carte et SLAM, avec recalcul de la route |
| Infrastructure | Guidages au sol et modifications de la zone | Réseau, carte, recharge et points d'échange |
| Obstacle sur le parcours | En général, il s'arrête et attend | Il contourne ou change de parcours |
| Agencement qui change | Il faut repenser les guidages | Il faut une nouvelle carte ou une modification logicielle |
| Flotte | Séquences et parcours définis | Missions attribuées dynamiquement |
| Point fort | Répétabilité sur un parcours connu | Souplesse sur des parcours variables |
La distinction n'est pas toujours nette. Neura Robotics, par exemple, annonce pour le MAV deux modes de navigation : un avec des parcours fixes et un avec navigation libre. Le même véhicule peut travailler de façon plus proche d'un AGV ou d'un AMR selon la configuration. L'appellation sur la fiche compte moins.
Navigation à parcours fixe contre SLAM
SLAM signifie Simultaneous Localization and Mapping : le robot construit la carte pendant qu'il se déplace et s'en sert pour savoir où il se trouve. LiDAR et caméras 3D mesurent l'environnement, le logiciel compare la lecture avec la carte et corrige la position. Ainsi un AMR change de destination sans refaire l'installation.
L'AGV fonctionne à l'inverse : le parcours est connu et le robot le suit. Le comportement est prévisible, mais l'automatisation reste liée à la position physique des guidages. Si vous déplacez une ligne ou ajoutez un couloir, vous devez déplacer la bande, le fil ou les codes, avec des modifications de la zone et de nouvelles vérifications.
La navigation SLAM dépend d'une carte à jour, de surfaces lisibles par les capteurs et d'un environnement stable. Vitres, surfaces réfléchissantes, sols brillants et matériel mal rangé peuvent perturber la localisation : la visite préalable et l'essai sur site comptent plus que la fiche technique.
L'infrastructure nécessaire
Un AGV demande des guidages physiques et de la maintenance. Un AMR ne demande pas de guidages, mais un réseau Wi-Fi fiable le long du parcours, car la flotte échange missions et état avec le contrôle. Il faut des stations de recharge, des points d'échange, d'éventuels modules supérieurs et une zone préparée.
Un AMR n'élimine pas l'infrastructure : il remplace les guidages au sol par un réseau, une carte, de la recharge et des points d'échange, qui s'actualisent avec le projet. MiR parle de l'absence de modifications importantes, pas de l'absence d'exigences : réseau, recharge et points de chargement restent des postes du projet.
La sécurité de la zone fait partie du projet. L'ISO 3691-4:2023 demande de considérer les conditions de la zone d'exploitation et consacre une annexe à sa préparation. Zones piétonnes, croisements, portes, ascenseurs et angles morts doivent être conçus avec le robot, pas après. Cela vaut pour l'AMR et pour l'AGV.
Agencements qui changent et flexibilité
Si l'agencement change souvent, l'AMR a un avantage concret. Déplacer un poste, ajouter un point de prélèvement ou changer le sens d'un flux demande une nouvelle carte et une modification des missions, pas de nouveaux guidages. Dans un atelier aux commandes variables, le robot ne demande pas de nouveaux guidages à chaque changement.
Si l'agencement est stable, l'avantage se réduit. Un AGV sur un parcours qui ne change pas offre un comportement répétable et un contrôle simple. Là où le parcours fait partie du processus, l'AGV peut rester la solution la plus simple : la flexibilité se paie en capteurs et en logiciel et ne sert que si on l'utilise.
Solution intermédiaire : parcours fixe pour les flux principaux et robots autonomes pour les déviations et les réapprovisionnements variables. Le logiciel de flotte doit parler aux deux. VDA 5050 est une interface ouverte entre le contrôle central et les robots mobiles ; la version actuelle est la 3.0.0 de mars 2026. KUKA, par exemple, l'utilise pour intégrer AMR, AGV et chariots industriels dans le même gestionnaire de flotte.
Débit et gestion de la flotte
La vitesse maximale dit peu sur le débit. Ce qui compte : distance, temps de chargement et de déchargement, attentes aux croisements et disponibilité pendant la recharge. Un robot plus rapide bloqué dans une file n'est pas plus rapide qu'un robot plus lent sur un flux bien conçu.
Exemple avec des chiffres hypothétiques : si une mission dure 2,5 minutes, un robot réalise en théorie 24 missions par heure. En pratique, cela baisse à cause de la recharge, des files et des accostages. Pour 100 missions par heure, il faut au moins cinq robots en théorie, plus une marge pour les pics. Le calcul se fait sur le temps de cycle réel, pas sur la donnée nominale.
La flotte change aussi le logiciel. Avec peu d'AGV, des séquences et des priorités simples suffisent. Avec beaucoup d'AMR, il faut l'attribution des missions, le calcul de parcours, la gestion des blocages, la recharge programmée et la communication avec portes, ascenseurs et entrepôt. MiR Fleet le fait pour les robots du même fabricant ; VDA 5050 définit l'interface entre fabricants différents.
Sécurité : l'ISO 3691-4 vaut pour les deux
Informations générales, pas un conseil juridique.
L'ISO 3691-4:2023 est la norme de référence pour les chariots industriels sans conducteur et leurs systèmes. La fiche ISO cite parmi les exemples les AGV et les AMR : le domaine d'application est commun.
La norme considère le système complet, c'est-à-dire commande, moyens de guidage et alimentation ; les exigences des sources d'énergie ne sont pas couvertes. Elle demande d'évaluer les dangers de la zone d'exploitation et de la préparer. Elle ne s'applique pas aux chariots guidés exclusivement par des moyens mécaniques comme des rails ou des guidages et ne couvre pas les environnements avec des exigences hygiéniques spécifiques, les atmosphères explosibles ou les voies publiques.
En novembre 2026, la fiche ISO indique l'édition 2023 comme publiée et en révision. La conformité du robot est une chose ; la sécurité de l'installation en est une autre. Scanner, zones de ralentissement, vitesse, charges et procédures de remise en service doivent être vérifiés sur l'installation. Un fabricant peut déclarer des scanners à 360° et une sécurité PL d cat. 3 selon ISO 13849-1, comme Neura pour le MAV, mais l'évaluation des risques reste celle du projet.
La structure de coût
Le prix du robot n'est que le premier poste. Un projet AMR ou AGV se construit en additionnant :
- Robot et base. Le véhicule avec sa charge utile et sa vitesse.
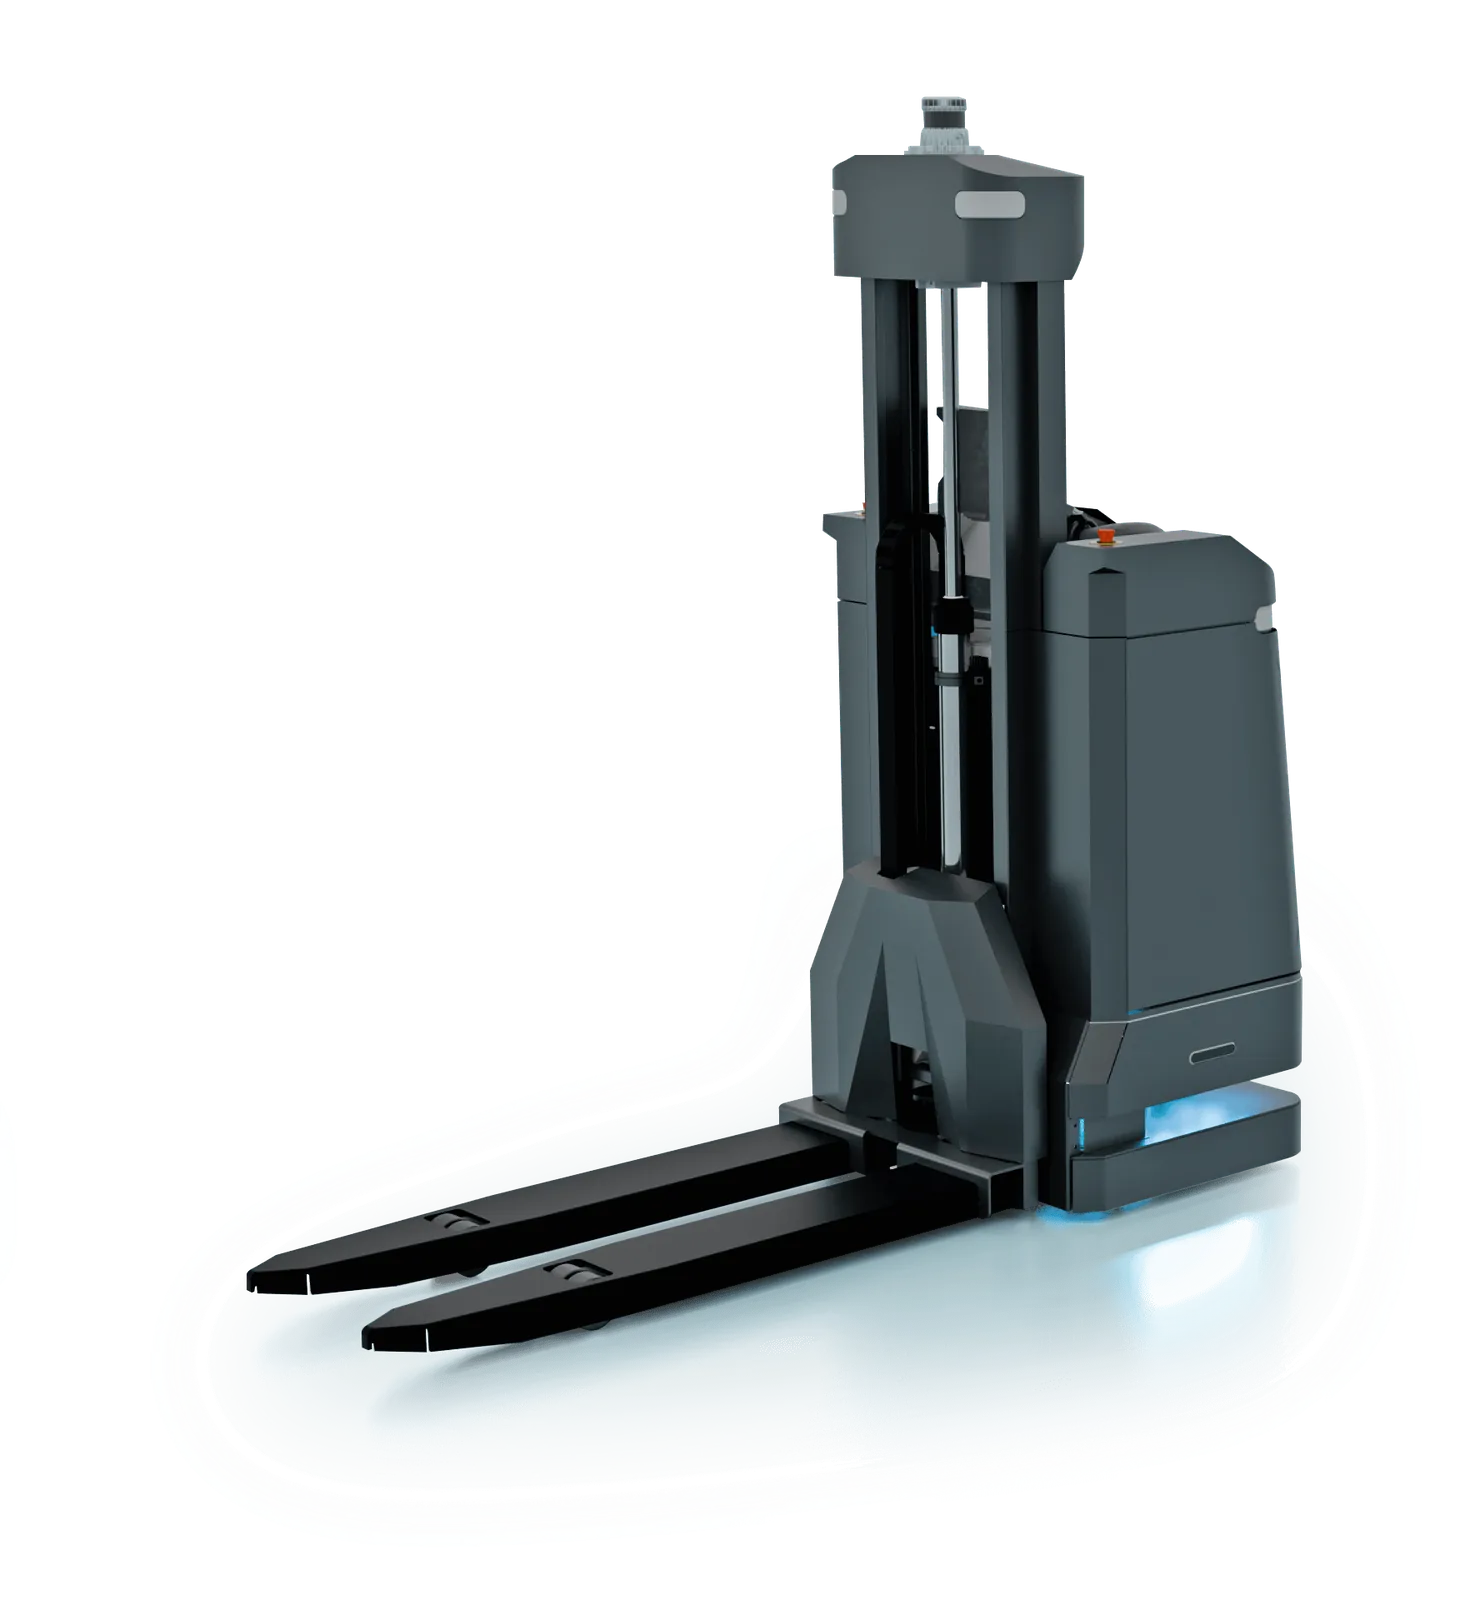
- Module supérieur. Élévateur, fourches, rouleau, crochet ou plateau.
- Logiciel de flotte. Missions, trafic, recharge et historique.
- Intégration WMS, MES ou ERP. Les règles qui transforment les commandes en missions.
- Recharge. Stations, batteries et éventuelle recharge par contact.
- Visite préalable et mise en service. Relevé, carte, essais et formation.
- Sécurité. Scanners, zones, barrières et évaluation des risques de la zone.
- Maintenance et pièces détachées. Dans la durée, pas seulement au démarrage.
Dans la liste de prix Abra, la famille AMR va de 16 999 € pour l'AutoXing Juno Plus à 164 430 € pour le MiR1200 Pallet Jack EU, hors TVA. Ce sont des prix du robot seul : visite préalable, analyse de faisabilité, intégration WMS/MES/ERP, logiciel de flotte, stations de recharge, module supérieur et mise en service sont chiffrés à part. Pour un AGV, il faut aussi budgéter les guidages, leur pose et les modifications de la zone.

Quand un AGV reste le bon choix
L'AGV reste le bon choix quand le parcours est stable et fait partie du processus :
- Flux fixe et répétitif. Le matériel va toujours du même point au même point.
- Agencement qui ne change pas. Les postes restent où ils sont depuis des années.
- Guidages déjà présents. L'installation a déjà des bandes ou des fils et la maintenance est maîtrisée.
- Contrôle simple. Le trafic est limité et les missions dynamiques ne sont pas nécessaires.
- Répétabilité du point d'arrêt. Le chargement exige toujours le même positionnement.
Dans ces cas, un AMR ajoute des capteurs et du logiciel dont vous ne vous servez pas. Si en revanche les exceptions sont fréquentes ou si le parcours change avec les commandes, l'AGV devient une contrainte. Comptez combien de fois par an le parcours changera et qui paie l'arrêt de l'installation pour déplacer les guidages.
Comment décider en pratique
- Dessinez les flux réels. Origine, destination, fréquence, poids et type de charge.
- Comptez combien de fois l'agencement change. S'il change souvent, l'AMR a un avantage ; s'il ne change pas, l'AGV peut suffire.
- Vérifiez la zone. Sol, couloirs, portes, ascenseurs, croisements et angles morts.
- Contrôlez le réseau et la recharge. Wi-Fi stable, stations, temps de recharge et équipes.
- Demandez le coût total. Robot, module, flotte, intégration, sécurité et maintenance.
Pour les applications d'usine et d'entrepôt avec cobots et AMR dans la même installation, voir Fabrication et Logistique. Si le transport n'est qu'une partie du cycle et qu'il faut aussi manipuler, la comparaison s'élargit aux cobots. Pour le choix entre robot mobile et humanoïde, l'article humanoïdes vs robotique traditionnelle éclaire les tâches où un bipède ne convient pas.
Ce que fait Abra Robotics
Abra Robotics fournit des AMR, des cobots et la gamme Unitree en France, en Belgique, au Luxembourg et en Suisse, avec un support en anglais, et suit le projet de l'analyse des flux à la mise en service. Pour comparer AMR et AGV, il faut le plan d'implantation, les charges, les fréquences et les équipes : avec ces données, on voit si le parcours est stable ou s'il faut un robot qui recalcule sa route. Le catalogue se trouve dans la page AMR ; pour partir du processus, il y a l'évaluation.
Questions fréquentes
Que signifie AMR robot ?
Le terme AMR désigne un robot mobile autonome : il se déplace sans guidages physiques, construit une carte de l'environnement et l'utilise pour se localiser et planifier son parcours. AMR est l'abréviation de Autonomous Mobile Robot.
AMR vs AGV : lequel choisir ?
Cela dépend de la fréquence des changements d'agencement et de la quantité d'infrastructure à installer. L'AMR convient aux parcours variables et aux agencements qui changent ; l'AGV aux flux stables et aux parcours fixes, surtout si les guidages existent déjà.
Combien coûte un AMR ?
Dans la liste de prix Abra, la famille AMR va de 16 999 € à 164 430 € hors TVA, pour le seul robot. Logiciel de flotte, intégration WMS/MES, recharge, module supérieur et mise en service sont chiffrés à part.
Un AMR a-t-il besoin d'infrastructure ?
Il n'y a pas besoin de guidages au sol comme pour un AGV, mais il faut une carte à jour, un réseau Wi-Fi fiable, des stations de recharge, des points d'échange et une zone préparée selon l'évaluation des risques.
L'ISO 3691-4 s'applique-t-elle aussi aux AMR ?
Oui. L'ISO 3691-4:2023 couvre les chariots industriels sans conducteur et leurs systèmes et cite explicitement les AGV comme les AMR. La sécurité de chaque installation se valide toutefois sur le projet.
Sources
- ISO, ISO 3691-4:2023, Industrial trucks, Safety requirements and verification, Part 4: Driverless industrial trucks and their systems
- KUKA, AGV vs. AMR: differences, applications, costs and decision support
- Mobile Industrial Robots, AMR vs AGV: key differences explained
- VDA, VDA 5050, interface for communication between mobile robots and a fleet control
- Mobile Industrial Robots, MiR600, fiche officielle (600 kg, 2,0 m/s, IP52, ISO 3691-4)
- Neura Robotics, MAV, fiche officielle (navigation fixe ou libre, sécurité PL d cat. 3)