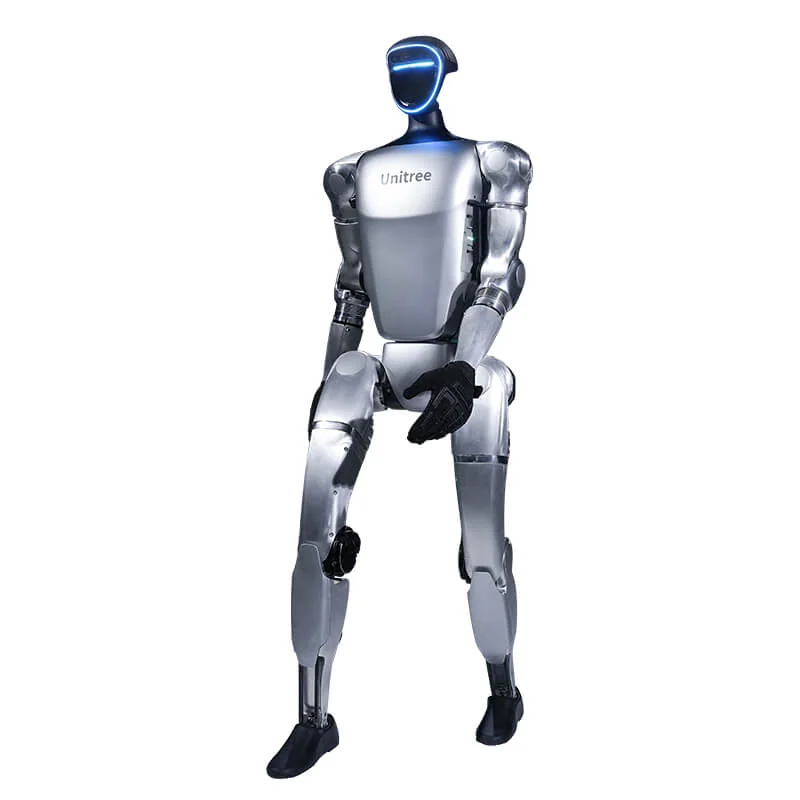
Avoimen lähdekoodin putki Unitree G1 -liikkeen jäljittelyyn MuJoCossa lähtee videotallenteesta ja päätyy policyyn, joka liikuttaa robotin niveliä. Kyse ei ole valmiista tuotteesta: se on ketju avoimen lähdekoodin työkaluja, joista jokaisella on tarkka syöttömuoto. Tulos riippuu kuvatun liikkeen laadusta.
Unitree G1 motion imitation MuJoCossa: neljä vaihetta
Suoraviivaisin ketju käyttää kolmea erillistä projektia asentoon, uudelleenkohdistukseen ja koulutukseen sekä sen jälkeen Unitreen SDK:ta robottiin. VideoMimic, UC Berkeleyn työ, joka esiteltiin CoRL 2025 -konferenssissa, yhdistää kaksi ensimmäistä vaihetta ja rekonstruoi myös ympäristön, mutta on silti tutkimusprojekti. Laboratoriolle, joka haluaa hallita jokaista vaihetta, komponenteista koottu polku on parempi.
| Vaihe | Työkalu | Syöte | Tulos |
|---|---|---|---|
| 1. Asento | GVHMR | Monokulaarinen video | SMPL-X kamerassa ja liikerata maailmassa |
| 2. Uudelleenkohdistus | GMR | SMPL-X, AMASS, BVH, FBX | G1:n nivelten liikerata |
| 3. RL | mjlab / unitree_rl_mjlab | Liikkeen CSV tai NPZ | ONNX-policy |
| 4. Käyttöönotto | unitree_sdk2 + unitree_mujoco | ONNX-policy | Matalan tason komennot G1:lle |
G1 on seisoma-asennossa 1 320 mm korkea ja painaa noin 35 kg perusversiossa, 35 kg tai enemmän EDU-versioissa. Siinä on 23 vapausastetta perusversiossa; EDU-versiot yltävät 43:een käsien kanssa. Uudelleenkohdistuksen on siis päätettävä, mitä sormille tehdään, kun video ei näytä niitä.
Vaihe 1: ihmisen asennon estimointi videolta
GVHMR (SIGGRAPH Asia 2024) johtaa ihmisen liikkeen monokulaarisesta videosta ja palauttaa SMPL-X-parametrit kamerassa sekä globaalin liikeradan maailmassa. Menetelmä estimoi asennon "gravity-view"-järjestelmässä, joka rakennetaan painovoiman suunnasta ja kameran suunnasta, ja tämä vähentää autoregressiivisille menetelmille tyypillistä virheen kertymistä. Projektisivullaan tekijät ilmoittavat 280 ms 1 430 kuvan videolle RTX 4090 -näytönohjaimella, ilman esikäsittelyä (2D-seuranta, piirteet, kameran suhteellinen kierto).
Käytännön raja on kokonaan esikäsittelyssä: 2D-seuranta, piirteet, kameran suhteellinen kierto. Jos kamera liikkuu, mittakaava on epäselvä ja jalat liukuvat, ja uudelleenkohdistus perii virheen. Siksi VideoMimic rekonstruoi ihmisen ja ympäristön yhdessä: kosketuspisteistä tuoleihin ja pöytiin tulee osa ongelmaa, ei yksityiskohta, joka korjataan jälkeenpäin. Repositorio on MIT-lisensoitu ja real2sim-putki hyväksyy eksplisiittisesti robotin g1.
Vaihe 2: uudelleenkohdistus ihmiskehosta G1:lle
GMR (ICRA 2026, MIT-lisenssi) ratkaisee päinvastaisen ongelman: se vie ihmisen liikeradan robotin yleistettyihin koordinaatteihin. Se tukee SMPL-X:ää ja AMASSia, BVH LAFAN1:tä ja Nokovia, FBX OptiTrackia ja PICO-streamingia. G1:llä se kattaa 29 DoF:n ja 43 DoF:n kokoonpanon käsien kanssa. Ratkaisija käyttää mink-kirjastoa ja MuJoCoa, rajoittaa moottorien nopeutta ja näyttää tuloksen MuJoCo-ikkunassa.
Ilmoitettu nopeus on 35-45 FPS Intel i9-13900K:lla ja 60-70 FPS Threadripper 7960X:llä, joten uudelleenkohdistus pyörii CPU:lla ilman GPU:ta. GMR sisältää myös GVHMR:n: komento scripts/gvhmr_to_robot.py --gvhmr_pred_file hmr4d_results.pt --robot unitree_g1 lukee GVHMR:n tuottaman tiedoston ja generoi robotin liikkeen. Tekijät varoittavat, että yksi kokoonpano ei toimi hyvin kaikilla liikkeillä: jotkin klipit on tarkistettava käsin.
Vaihe 3: vahvistusoppiminen MuJoCossa mjlabilla
mjlab (Apache 2.0) yhdistää Isaac Labin manager-pohjaisen rajapinnan MuJoCo Warpiin. Koulutus vaatii NVIDIA-GPU:n; macOS:llä voi vain arvioida policya. Tehtävä Mjlab-Tracking-Flat-Unitree-G1 opettaa G1:n seuraamaan referenssiliikettä; esimerkeissä käynnistetään 4 096 rinnakkaista ympäristöä, ja virallinen opas kuvaa CSV-NPZ-muunnoksen ja WandB-rekisterin.
Käytännön yksityiskohta: NPZ sisältää paikat ja kvaternionit body-numeron mukaan indeksoituna, ja MuJoCo ja PhysX antavat eri indeksit. Jos muunnat liikkeen Isaac Labin skriptillä ja lataat sen mjlabiin, tavoitteet päätyvät vääriin bodyihin eikä koulutus konvergoi. Käytä komentoa mjlab.scripts.csv_to_npz.
Jos haluat Unitreen ylläpitämän version, käytä unitree_rl_mjlabia: samat tracking-tehtävät G1:lle 29 ja 23 DoF:lla sekä liikkumistehtävät Go2:lle, A2:lle, R1:lle ja H1-2:lle; repositorio listaa tuettuihin robotteihin myös As2:n ja H2:n. Projekti pohjautuu mjlapiin, whole_body_trackingiin ja rsl_rliin, ja vie policy.onnx-tiedoston ulos koulutuksen aikana. Teoreettinen perusta on BeyondMimic: tiivis liikkeen seurannan muotoilu, jossa hyperparametrit ovat yhteisiä ja joka kattaa samalla asetelmalla ilmaiset kärrynpyörät, pyörivät potkut ja sprintit.
Vaihe 4: simulaattorista oikeaan G1:een
Käyttöönotto kulkee unitree_sdk2:n ja C++-ohjelman kautta; ohjelma lataa ONNX-policyn ja julkaisee aiheeseen rt/lowcmd. Ensin kokeillaan unitree_mujocossa, sitten ripustetulla robotilla. Unitreen repositoriossa PC:n verkko-osoite on 192.168.123.222 ja aliverkon peite 255.255.255.0; robotti on käynnistettävä zero-torque-tilassa ja vietävä debug-tilaan painamalla L2+R2, muuten sisäänrakennettu motion controller ja policy kilpailevat moottoreista. Verkko- ja debug-menettely on sama kuin G1:n ohjelmointia käsittelevässä oppaassa.
Simulaation ja todellisuuden välistä kuilua ei suljeta paremmalla videolla. ASAP (RSS 2025) lähtee simulaatiossa koulutetuista motion tracking -policyista ja lisää toimintojen residuaalimallin, joka koulutetaan robotilta kerätyllä datalla dynamiikkaeron kompensoimiseksi. Työ on arvioitu G1:llä, ja se ilmoittaa pienemmän tracking-virheen kuin system identification ja domain randomization. Käytännössä: odota toista säätövaihetta robotilla, älä suoraa siirtoa.
Myös fysikaalinen malli on tärkeä. MuJoCo Menagerien G1 on yksinkertaistettu MJCF, joka on johdettu unitree_rosin julkisesta tiedostosta ja lisensoitu BSD-3-Clause-lisenssillä. MJX-malli on siirretty oikealle laitteistolle MuJoCo Playgroundissa: se on hyvä lähtökohta, mutta toimilaitteet ja vahvistukset on tarkistettava omassa kappaleessanne.
Rajoitukset: mitä video ei ratkaise
- Voimat ja kontaktit. Video antaa kinematiikkaa, ei vääntömomentteja, kitkaa tai kontaktivoimia. Manipulointi ja tarttuminen jäävät pelkän motion trackingin putken ulkopuolelle.
- Mittakaava ja kamera. Video, jossa kamera liikkuu tai jossa ei ole metrisiä referenssejä, tuottaa epäselviä liikeratoja; uudelleenkohdistus ei voi keksiä mittakaavaa.
- Yksi klippi, yksi taito. mjlabin tracking-tehtävä kouluttaa yhdellä referenssiliikkeellä. Useampaan taitoon tarvitaan moniklippinen dataset ja koulutus, joka yhdistää ne.
- Uudelleenkohdistuksen laatu. GMR ilmoittaa, että jotkin liikkeet onnistuvat huonosti oletusasetuksilla: ne on tarkistettava MuJoCossa ennen koulutusta.
- Turvallisuus. Policy ei ole turvatoiminto: se ei korvaa suojalaitteita. Ensimmäiset kokeet ripustetulla robotilla, vapaalla alueella ja henkilö kauko-ohjaimessa.
Paljonko aloittaminen maksaa
Tarvitaan G1 EDU: Unitreen tietolehti ilmoittaa oman ohjelmistokehityksen vain tälle versiolle. Hinnastossa G1-perhe vaihtelee 19 809,32 eurosta 90 829,38 euroon, alv 0 %. G1 Edu Standard (G1-U1), jossa on 23 DoF ja Jetson Orin NX -laskentamoduuli, maksaa 38 004,54 €. Erot U1:n, U2:n ja käsillä varustettujen versioiden välillä on oppaassa mikä G1-versio valita; koko valikoima on sivulla Unitree G1.
Abra Robotics toimittaa Unitree-valikoimaa myös Suomeen, ja tuki on englanniksi. G1 EDU -robotit sekä erillisenä palveluna koulutus ja SDK-kehitys kuuluvat tarjontaan. Laboratorioille, jotka aloittavat tyhjästä, opas ROS 2 Unitree-roboteissa kattaa verkon ja ensimmäisen topicin; tutkimuskontekstista kertoo sivu Yliopistot ja tutkimus.
Usein kysytyt kysymykset
Mitä Unitree G1 tekee motion imitationilla?
Se oppii toistamaan videolle kuvatun ihmisen liikkeen. Policy ohjaa robotin niveliä, ei tunnista esineitä eikä päätä tehtävää.
Riittääkö yksi video G1:n kouluttamiseen?
Se riittää yhteen taitoon, ei yleiseen käyttäytymiseen. Tarvitaan silti uudelleenkohdistus, koulutus simulaatiossa ja kokeet robotilla.
Tarvitaanko tähän putkeen Unitree G1 EDU?
Kyllä, oman policyn lataamiseen tarvitaan SDK ja kehitystietokone, jotka ovat vain EDU-versioissa. Unitreen tietolehti ei sisällä omaa ohjelmistokehitystä G1-perusversiossa.
Paljonko Unitree G1 maksaa tähän työhön?
Hinnastossa G1-perhe vaihtelee 19 809,32 eurosta 90 829,38 euroon, alv 0 %. Putkeen tarvitaan EDU-versio: G1 Edu Standard (G1-U1) maksaa 38 004,54 €.
Missä policy pyörii?
Ubuntu-PC:llä, joka on liitetty G1:een Ethernetillä: C++-ohjelma lataa ONNX-policyn ja lähettää komennot unitree_sdk2:lla. Ensin kokeillaan unitree_mujocossa ja sitten ripustetulla robotilla debug-tilassa.
Lähteet
- Unitree, G1:n virallinen tietolehti (DoF, paino, korkeus, ohjelmistokehitys vain EDU-versioissa)
- Unitree, unitree_rl_mjlab (G1-tehtävät, liikkeen muunnos, käyttöönotto ja debug-tila)
- mujocolab, mjlab ja Motion Imitation -opas
- Yanjie Ze et al., GMR: General Motion Retargeting (README, tuetut robotit, CPU-benchmark)
- Shen et al., GVHMR: World-Grounded Human Motion Recovery via Gravity-View Coordinates, SIGGRAPH Asia 2024
- Allshire, Choi et al., VideoMimic: Visual Imitation Enables Contextual Humanoid Control, CoRL 2025; koodi GitHubissa
- Liao et al., BeyondMimic: From Motion Tracking to Versatile Humanoid Control via Guided Diffusion, arXiv:2508.08241
- He et al., ASAP: Aligning Simulation and Real-World Physics for Learning Agile Humanoid Whole-Body Skills, arXiv:2502.01143
- Google DeepMind, Unitree G1 Description (MJCF), MuJoCo Menagerie