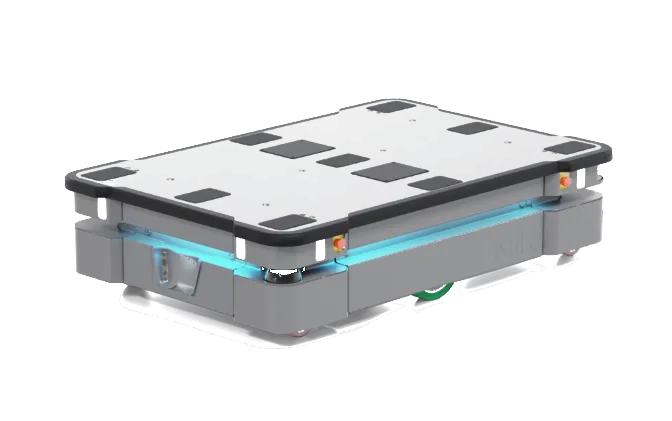
AMR vs AGV: Die Entscheidung hängt an einem Punkt, ob die Route des Roboters fester Teil der Anlage ist oder sich an wechselnde Abläufe anpassen muss. Davon hängen Infrastruktur, Flottenmanagement, Inbetriebnahme und Kostenstruktur ab. Der Vergleich stützt sich auf die Herstellerdokumentation und die maßgebliche Norm für fahrerlose Flurförderzeuge.
AMR vs AGV: der entscheidende Unterschied
Ein AGV (Automated Guided Vehicle) folgt einer fest definierten Route am Boden. Die Spur kann ein Magnetband, ein Magnetdraht, ein QR-Code oder eine optische Linie sein. Ein AMR (Autonomous Mobile Robot) braucht diese Spur nicht: Es erstellt eine Karte der Umgebung, lokalisiert sich darin und plant die Route. Der praktische Unterschied zeigt sich, wenn eine Palette den Gang blockiert: Der AGV hält in der Regel an und wartet, der AMR berechnet eine Ausweichroute.
| Merkmal | AGV | AMR |
|---|---|---|
| Navigation | Feste Route: Band, Draht, QR-Code oder optische Linie | Karte und SLAM, mit Neuberechnung der Route |
| Infrastruktur | Bodenspuren und Änderungen am Bereich | Netzwerk, Karte, Ladestationen und Übergabepunkte |
| Hindernis auf der Route | Hält in der Regel an und wartet | Umfährt es oder ändert die Route |
| Layoutänderung | Erfordert eine Neuplanung der Spuren | Erfordert eine neue Karte oder eine Softwareänderung |
| Flotte | Definierte Sequenzen und Routen | Dynamisch zugewiesene Missionen |
| Stärke | Wiederholbarkeit auf einer bekannten Route | Flexibilität bei variablen Routen |
Die Abgrenzung ist nicht immer scharf. Neura Robotics nennt für den MAV zum Beispiel zwei Navigationsmodi: einen mit festen Routen und einen mit freier Navigation. Dasselbe Fahrzeug kann je nach Konfiguration eher wie ein AGV oder wie ein AMR arbeiten. Die Bezeichnung auf dem Datenblatt zählt weniger.
Feste Route gegen SLAM
SLAM steht für Simultaneous Localization and Mapping: Der Roboter baut die Karte während der Fahrt auf und nutzt sie, um seine Position zu bestimmen. LiDAR und 3D-Kameras messen die Umgebung, die Software vergleicht die Messung mit der Karte und korrigiert die Position. So wechselt ein AMR die Destination, ohne die Anlage umzubauen.
Beim AGV ist es umgekehrt: Die Route ist bekannt, und der Roboter folgt ihr. Das Verhalten ist vorhersehbar, aber die Automatisierung bleibt an die physische Lage der Spuren gebunden. Wenn Sie eine Linie verschieben oder einen Gang ergänzen, müssen Band, Draht oder Codes versetzt werden, mit Änderungen am Bereich und neuen Prüfungen.
Die SLAM-Navigation hängt von einer aktuellen Karte, von sensorfreundlichen Oberflächen und einer stabilen Umgebung ab. Glas, reflektierende Flächen, glänzende Böden und Gegenstände an der falschen Stelle können die Lokalisierung irritieren: Begehung und Test vor Ort zählen mehr als das Datenblatt.
Die notwendige Infrastruktur
Ein AGV braucht physische Spuren und Wartung. Ein AMR braucht keine Spuren, aber ein zuverlässiges WLAN entlang der Route, weil die Flotte Missionen und Status mit der Steuerung austauscht. Dazu kommen Ladestationen, Übergabepunkte, eventuelle Aufsatzmodule und ein vorbereiteter Bereich.
Ein AMR schafft die Infrastruktur nicht ab: Er ersetzt die Bodenspuren durch Netzwerk, Karte, Laden und Übergabepunkte, die mit dem Projekt aktuell gehalten werden. MiR spricht von keinen wesentlichen Änderungen, nicht von fehlenden Anforderungen: Netzwerk, Laden und Ladepunkte bleiben Projektposten.
Die Sicherheit des Bereichs gehört zum Projekt. Die ISO 3691-4:2023 verlangt, die Bedingungen des Betriebsbereichs zu berücksichtigen, und widmet seiner Vorbereitung einen Anhang. Fußgängerbereiche, Kreuzungen, Türen, Aufzüge und tote Winkel werden zusammen mit dem Roboter geplant, nicht danach. Das gilt für den AMR und für den AGV.
Ändernde Layouts und Flexibilität
Ändert sich das Layout häufig, hat der AMR einen konkreten Vorteil. Eine Station versetzen, einen Entnahmepunkt ergänzen oder die Richtung eines Ablaufs ändern erfordert eine neue Karte und eine Anpassung der Missionen, keine neuen Spuren. In einer Abteilung mit wechselnden Aufträgen braucht der Roboter nicht bei jeder Änderung neue Spuren.
Ist das Layout stabil, schrumpft der Vorteil. Ein AGV auf einer unveränderten Route bietet wiederholbares Verhalten und eine einfache Steuerung. Wo die Route Teil des Prozesses ist, kann der AGV die geradlinigste Lösung bleiben: Flexibilität wird mit Sensoren und Software bezahlt und ist nur etwas wert, wenn man sie nutzt.
Zwischenlösung: feste Route für die Hauptströme und autonome Roboter für Abweichungen und variable Nachschubfahrten. Die Flottensoftware muss mit beiden sprechen. VDA 5050 ist eine offene Schnittstelle zwischen zentraler Steuerung und mobilen Robotern; die aktuelle Version ist 3.0.0 vom März 2026. KUKA nutzt sie zum Beispiel, um AMR, AGV und Flurförderzeuge im selben Flottenmanager zu integrieren.
Durchsatz und Flottenmanagement
Die Höchstgeschwindigkeit sagt wenig über den Durchsatz. Entscheidend sind Weg, Be- und Entladezeit, Warten an Kreuzungen und Verfügbarkeit während des Ladens. Ein schnellerer Roboter, der in der Schlange steht, ist nicht schneller als ein langsamerer auf einem gut geplanten Ablauf.
Beispiel mit angenommenen Zahlen: Dauert eine Mission 2,5 Minuten, schafft ein Roboter theoretisch 24 Missionen pro Stunde. In der Praxis sinkt der Wert durch Laden, Warten und Ankuppeln. Für 100 Missionen pro Stunde braucht man theoretisch mindestens fünf Roboter, plus Reserve für Spitzen. Gerechnet wird mit der realen Zykluszeit, nicht mit dem Datenblattwert.
Die Flotte verändert auch die Software. Bei wenigen AGV reichen einfache Sequenzen und Prioritäten. Bei vielen AMR braucht es Missionszuweisung, Routenberechnung, Sperrverwaltung, geplantes Laden und Kommunikation mit Türen, Aufzügen und Lager. MiR Fleet erledigt das für Roboter desselben Herstellers; VDA 5050 definiert die Schnittstelle zwischen verschiedenen Herstellern.
Sicherheit: ISO 3691-4 gilt für beide
Allgemeine Informationen, keine Rechtsberatung.
Die ISO 3691-4:2023 ist die maßgebliche Norm für fahrerlose Flurförderzeuge und ihre Systeme. Das ISO-Datenblatt nennt als Beispiele sowohl AGV als auch AMR: Der Anwendungsbereich ist derselbe.
Die Norm betrachtet das komplette System, also Steuerung, Leiteinrichtungen und Energieversorgung; die Anforderungen an die Energiequellen sind nicht abgedeckt. Sie verlangt, die Gefahren des Betriebsbereichs zu bewerten und ihn vorzubereiten. Sie gilt nicht für Fahrzeuge, die ausschließlich durch mechanische Mittel wie Schienen oder Führungen geleitet werden, und deckt keine Umgebungen mit besonderen Hygieneanforderungen, explosionsgefährdete Bereiche oder öffentliche Straßen ab.
Im November 2026 weist das ISO-Datenblatt die Ausgabe 2023 als veröffentlicht und in Überarbeitung aus. Die Konformität des Roboters ist das eine; die Sicherheit der Installation das andere. Scanner, Verlangsamungszonen, Geschwindigkeit, Lasten und Wiederanlaufverfahren müssen an der Anlage geprüft werden. Ein Hersteller kann 360°-Scanner und Sicherheit PL d, Kategorie 3 nach ISO 13849-1 angeben, wie Neura für den MAV, aber die Risikobeurteilung bleibt Aufgabe des Projekts.
Die Kostenstruktur
Der Preis des Roboters ist nur der erste Posten. Ein AMR- oder AGV-Projekt entsteht aus der Summe von:
- Roboter und Basis. Das Fahrzeug mit seiner Traglast und seiner Geschwindigkeit.
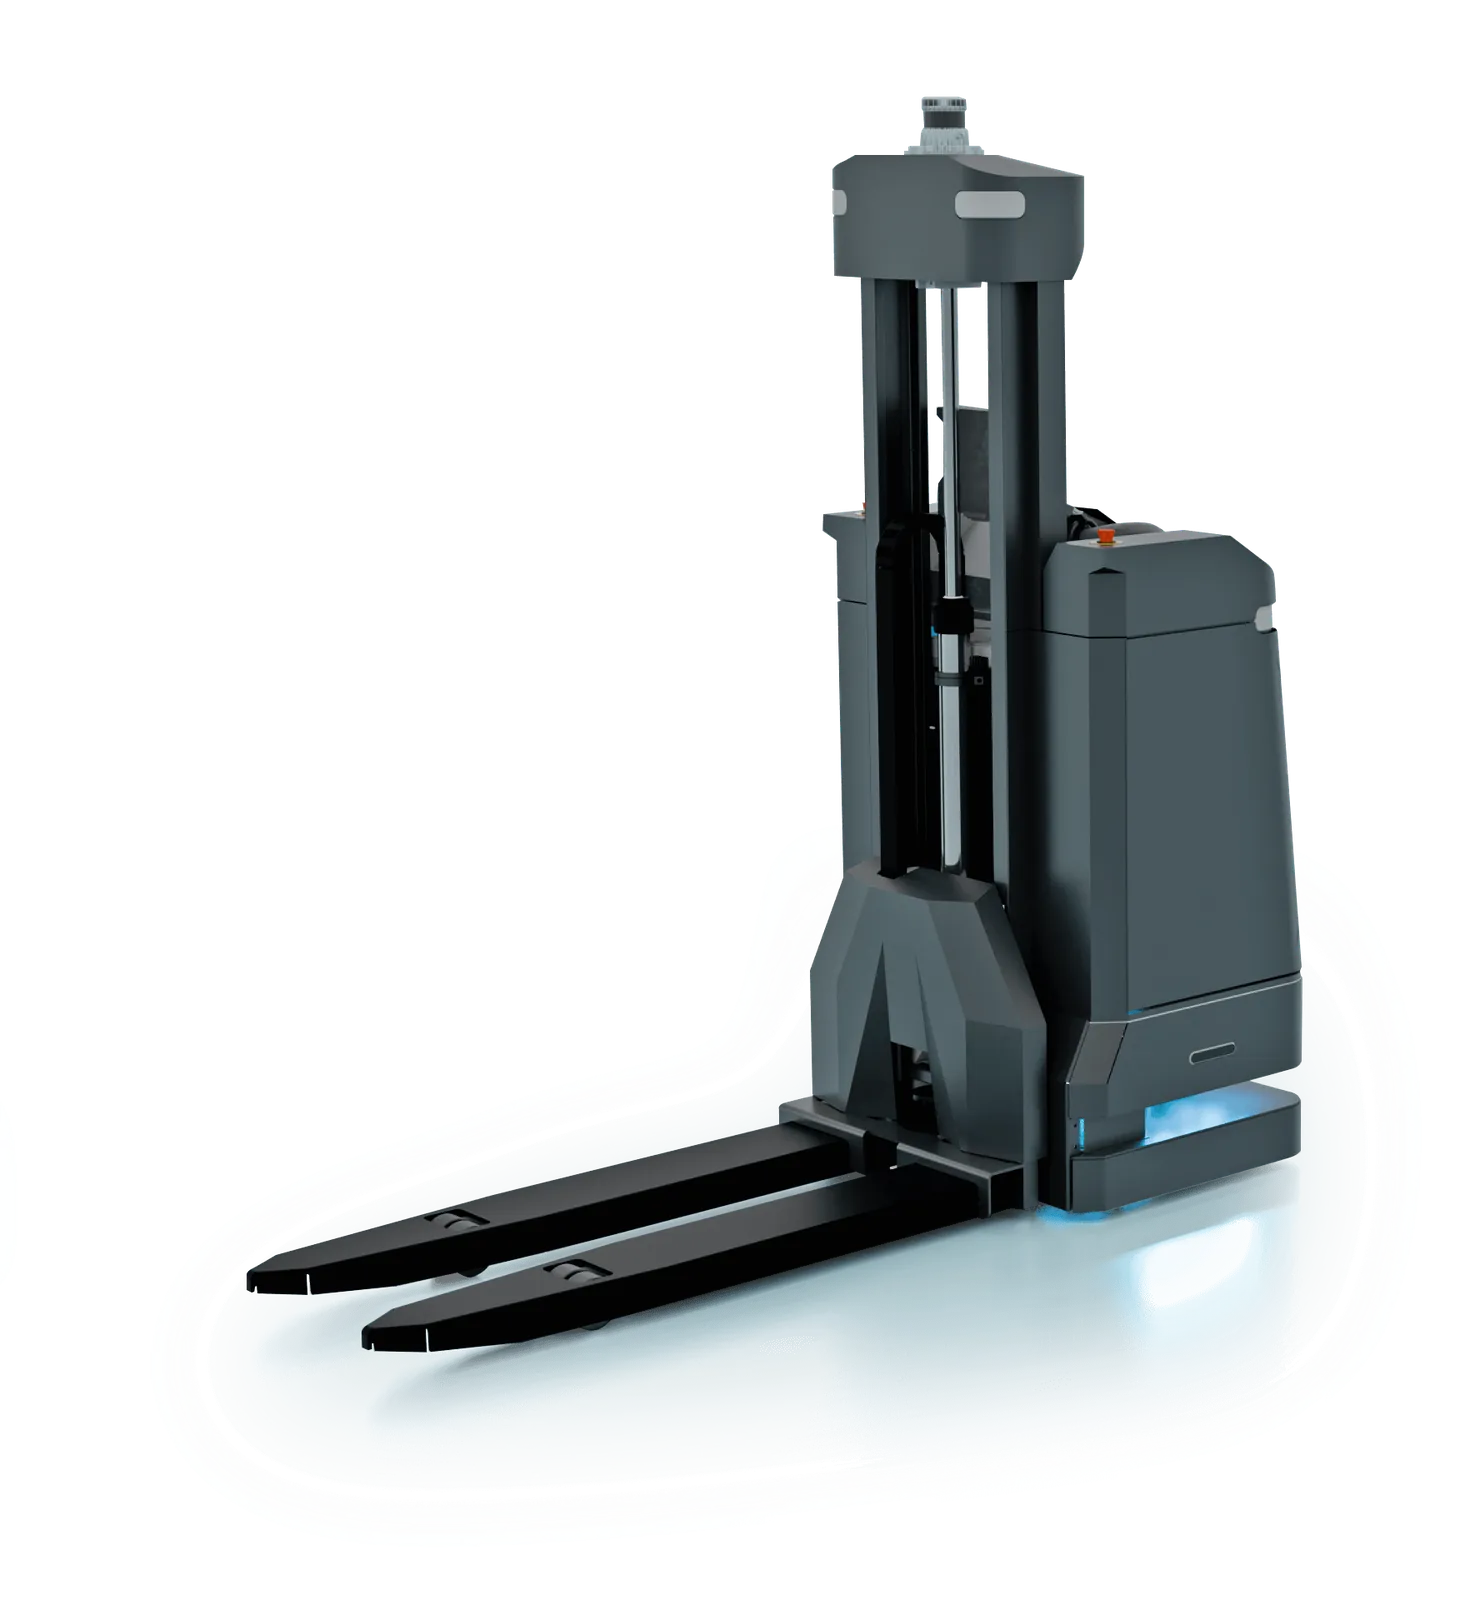
- Aufsatzmodul. Lift, Gabeln, Rollen, Haken oder Plattform.
- Flottensoftware. Missionen, Verkehr, Laden und Historie.
- WMS-, MES- oder ERP-Integration. Regeln, mit denen Aufträge zu Missionen werden.
- Laden. Stationen, Batterien und eventuell Kontaktladung.
- Begehung und Inbetriebnahme. Aufnahme, Karte, Tests und Schulung.
- Sicherheit. Scanner, Zonen, Absperrungen und Risikobeurteilung des Bereichs.
- Wartung und Ersatzteile. Über die Zeit, nicht nur zum Start.
In der Abra-Preisliste reicht die AMR-Familie von 16.999 € für den AutoXing Juno Plus bis 164.430 € für den MiR1200 Pallet Jack EU, zzgl. MwSt. Das sind Preise für den Roboter allein: Begehung, Machbarkeitsanalyse, WMS/MES/ERP-Integration, Flottensoftware, Ladestationen, Aufsatzmodule und Inbetriebnahme werden separat angeboten. Bei einem AGV müssen auch die Spuren, ihre Verlegung und die Änderungen am Bereich eingeplant werden.

Wann ein AGV die richtige Wahl bleibt
Ein AGV bleibt die richtige Wahl, wenn die Route stabil ist und Teil des Prozesses:
- Fester, repetitiver Ablauf. Das Material geht immer vom selben Punkt zum selben Punkt.
- Unverändertes Layout. Die Stationen bleiben seit Jahren, wo sie sind.
- Vorhandene Spuren. Die Anlage hat bereits Bänder oder Drähte, und die Wartung ist unter Kontrolle.
- Einfache Steuerung. Der Verkehr ist begrenzt, und dynamische Missionen sind nicht nötig.
- Wiederholbare Halteposition. Die Last verlangt immer dieselbe Positionierung.
In diesen Fällen bringt ein AMR Sensoren und Software mit, die Sie nicht nutzen. Sind dagegen Ausnahmen häufig oder ändert sich die Route mit den Aufträgen, wird der AGV zur Einschränkung. Entscheidend ist, wie oft pro Jahr sich die Route ändert und wer den Stillstand der Anlage für das Versetzen der Spuren bezahlt.
Wie Sie in der Praxis entscheiden
- Reale Abläufe zeichnen. Quelle, Ziel, Häufigkeit, Gewicht und Art der Last.
- Zählen, wie oft sich das Layout ändert. Ändert es sich häufig, hat der AMR einen Vorteil; ändert es sich nicht, kann der AGV reichen.
- Den Bereich prüfen. Boden, Gänge, Türen, Aufzüge, Kreuzungen und tote Winkel.
- Netzwerk und Laden kontrollieren. Stabiles WLAN, Stationen, Ladezeit und Schichten.
- Die Gesamtkosten verlangen. Roboter, Modul, Flotte, Integration, Sicherheit und Wartung.
Für Fabrik- und Lageranwendungen mit Cobots und AMR in derselben Anlage finden Sie mehr unter Fertigung und Logistik. Ist der Transport nur ein Teil des Zyklus und muss auch manipuliert werden, erweitert sich der Vergleich um die Cobots. Für die Entscheidung zwischen mobilem Roboter und Humanoid klärt der Artikel Humanoide vs. traditionelle Robotik, in welchen Aufgaben ein Zweibeiner nicht passt.
Was Abra Robotics macht
Abra Robotics bietet AMR, Cobots und Unitree Roboter auch für Deutschland, Österreich und die Schweiz an und begleitet das Projekt von der Ablaufanalyse bis zur Inbetriebnahme, mit Support auf Englisch. Für einen Vergleich zwischen AMR und AGV braucht es Grundriss, Lasten, Häufigkeiten und Schichten: Mit diesen Daten lässt sich erkennen, ob die Route stabil ist oder ein Roboter nötig ist, der die Route neu berechnet. Der Katalog ist auf der Seite AMR zu finden; für den Einstieg über den Prozess gibt es das Assessment.
Häufige Fragen
Was bedeutet AMR-Roboter?
Ein AMR-Roboter ist ein autonomer mobiler Roboter: Er bewegt sich ohne physische Spuren, erstellt eine Karte der Umgebung und nutzt sie, um sich zu lokalisieren und die Route zu planen. Die Abkürzung steht für Autonomous Mobile Robot.
AMR vs AGV: Was ist besser?
Das hängt davon ab, wie stark sich das Layout ändert und wie viel Infrastruktur Sie installieren möchten. Der AMR eignet sich für variable Routen und sich ändernde Layouts; der AGV für stabile Abläufe und feste Routen, vor allem wenn die Spuren bereits vorhanden sind.
Was kostet ein AMR-Roboter?
In der Abra-Preisliste reicht die AMR-Familie von 16.999 € bis 164.430 € zzgl. MwSt., für den Roboter allein. Flottensoftware, WMS/MES-Integration, Laden, Aufsatzmodule und Inbetriebnahme werden separat angeboten.
Braucht ein AMR Infrastruktur?
Bodenspuren wie bei einem AGV sind nicht nötig, aber eine aktuelle Karte, ein zuverlässiges WLAN, Ladestationen, Übergabepunkte und ein nach der Risikobeurteilung vorbereiteter Bereich.
Gilt die ISO 3691-4 auch für AMR?
Ja. Die ISO 3691-4:2023 deckt fahrerlose Flurförderzeuge und ihre Systeme ab und nennt ausdrücklich sowohl AGV als auch AMR. Die Sicherheit der einzelnen Installation wird jedoch am Projekt validiert.
Quellen
- ISO, ISO 3691-4:2023, Flurförderzeuge: Sicherheitsanforderungen und Verifizierung, Teil 4: Fahrerlose Flurförderzeuge und ihre Systeme
- KUKA, AGV vs. AMR: Unterschiede, Anwendungen, Kosten und Entscheidungshilfe
- Mobile Industrial Robots, AMR vs. AGV: die wichtigsten Unterschiede erklärt
- VDA, VDA 5050, Schnittstelle für die Kommunikation zwischen mobilen Robotern und einer Flottensteuerung
- Mobile Industrial Robots, MiR600, offizielles Datenblatt (600 kg, 2,0 m/s, IP52, ISO 3691-4)
- Neura Robotics, MAV, offizielles Datenblatt (feste oder freie Navigation, Sicherheit PL d, Kategorie 3)