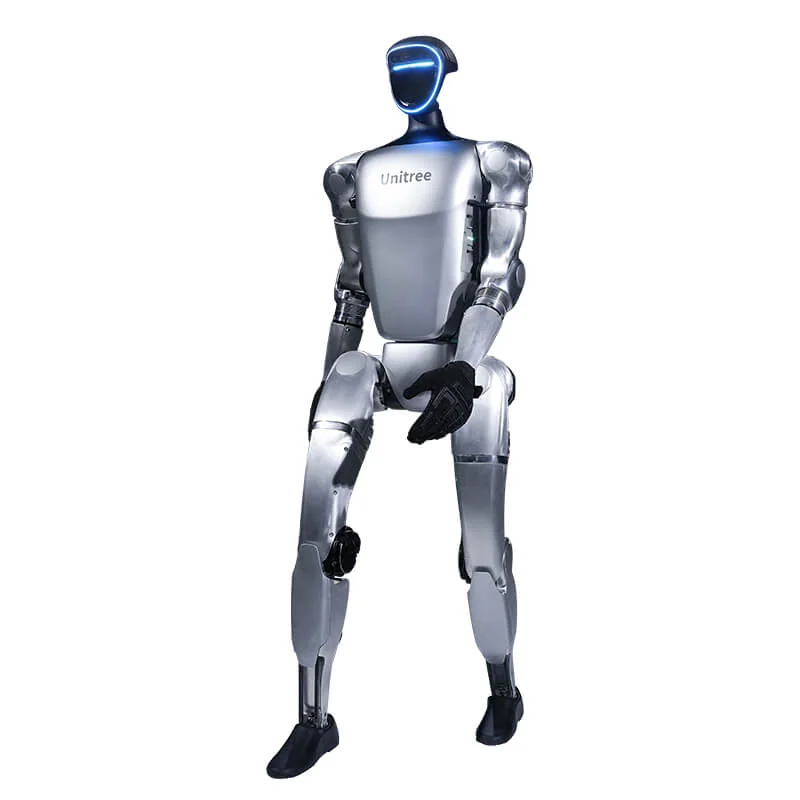
Otevřená pipeline pro Unitree G1 motion imitation v MuJoCo začíná u záznamu a končí u policy, která ovládá klouby robota. Není to hotový produkt: je to řetěz open source nástrojů, každý s přesným vstupním formátem. Výsledek závisí na kvalitě zachyceného pohybu.
Unitree G1 motion imitation v MuJoCo: čtyři fáze
Nejpřímější řetěz používá tři samostatné projekty pro pózu, retargeting a trénink, poté SDK Unitree pro robota. VideoMimic, práce z UC Berkeley představená na CoRL 2025, spojuje první dvě fáze a rekonstruuje i prostředí, zůstává ale výzkumným projektem. Pro laboratoř, která chce kontrolovat každý krok, je výhodnější cesta po komponentech.
| Fáze | Nástroj | Vstup | Výstup |
|---|---|---|---|
| 1. Póza | GVHMR | Monokulární video | SMPL-X v kameře a trajektorie ve světě |
| 2. Retargeting | GMR | SMPL-X, AMASS, BVH, FBX | Trajektorie kloubů G1 |
| 3. RL | mjlab / unitree_rl_mjlab | CSV nebo NPZ motion | Policy ONNX |
| 4. Nasazení | unitree_sdk2 + unitree_mujoco | Policy ONNX | Low-level příkazy na G1 |
G1 měří 1 320 mm ve stoje a váží přibližně 35 kg v základní verzi, 35 kg nebo více ve verzích EDU. Základní verze má 23 stupňů volnosti; EDU se s rukama dostanou na 43. Retargeting proto musí rozhodnout, co dělat s prsty, když je video neukazuje.
Fáze 1: odhad lidské pózy z videa
GVHMR (SIGGRAPH Asia 2024) získává lidský pohyb z monokulárního videa a vrací parametry SMPL-X v kameře a globální trajektorii ve světě. Metoda odhaduje pózu v systému "gravity-view", sestaveném ze směru gravitace a směru kamery, a tím snižuje hromadění chyby typické pro autoregresivní metody. Na stránce projektu autoři uvádějí 280 ms pro video o 1 430 snímcích na RTX 4090, bez předzpracování (2D tracking, příznaky, relativní rotace kamery).
Praktický limit je celý v předzpracování: 2D tracking, příznaky, relativní rotace kamery. Pokud se kamera pohybuje, měřítko je nejednoznačné a nohy kloužou, retargeting chybu přebírá. Proto VideoMimic rekonstruuje osobu i prostředí společně: kontaktní bod se stupni a židlemi se stává součástí problému, ne detailem, který se opravuje dodatečně. Repozitář je pod licencí MIT a pipeline real2sim výslovně přijímá robota g1.
Fáze 2: retargeting z lidského těla na G1
GMR (ICRA 2026, licence MIT) řeší opačný problém: převádí lidskou trajektorii do zobecněných souřadnic robota. Podporuje SMPL-X a AMASS, BVH LAFAN1 a Nokov, FBX OptiTrack a PICO streaming. Pro G1 pokrývá konfiguraci s 29 DoF i s 43 DoF s rukama. Solver používá mink a MuJoCo, omezuje rychlost motorů a výsledek zobrazuje v okně MuJoCo.
Uváděná rychlost je 35-45 FPS na Intel i9-13900K a 60-70 FPS na Threadripper 7960X, retargeting tedy běží na CPU bez GPU. GMR integruje i GVHMR: příkaz scripts/gvhmr_to_robot.py --gvhmr_pred_file hmr4d_results.pt --robot unitree_g1 načte soubor vytvořený GVHMR a vygeneruje motion robota. Autoři upozorňují, že jedna konfigurace nefunguje dobře pro všechny pohyby: některé klipy je třeba zkontrolovat ručně.
Fáze 3: reinforcement learning v MuJoCo s mjlab
mjlab (Apache 2.0) spojuje API s manažery Isaac Lab a MuJoCo Warp. Trénink vyžaduje GPU NVIDIA; na macOS lze policy pouze vyhodnocovat. Task Mjlab-Tracking-Flat-Unitree-G1 trénuje G1 sledovat reference motion; v příkladech se spouští 4 096 paralelních prostředí a oficiální příručka popisuje konverzi CSV-NPZ a registr WandB.
Praktický detail: NPZ obsahuje pozice a kvaterniony indexované podle čísla body a MuJoCo a PhysX přiřazují různé indexy. Pokud motion převedete skriptem z Isaac Lab a načtete v mjlab, cíle skončí na špatných body a trénink nezkonverguje. Použijte mjlab.scripts.csv_to_npz.
Kdo chce verzi udržovanou Unitree, použije unitree_rl_mjlab: stejné tracking tasky pro G1 s 29 a 23 DoF, navíc lokomoční tasky pro Go2, A2, R1 a H1-2; repozitář uvádí mezi podporovanými roboty i As2 a H2. Projekt vychází z mjlab, whole_body_tracking a rsl_rl a během tréninku exportuje policy.onnx. Teoretickým základem je BeyondMimic: kompaktní formulace motion trackingu se sdílenými hyperparametry, která na stejném setupu pokrývá kola ve vzduchu, rotující kopy a sprint.
Fáze 4: ze simulátoru na skutečný G1
Nasazení probíhá přes unitree_sdk2 a program v C++, který načte policy ONNX a publikuje na rt/lowcmd. Nejprve se testuje v unitree_mujoco, poté na zavěšeném robotu. V repozitáři Unitree má síť PC adresu 192.168.123.222 s maskou 255.255.255.0; robota je třeba zapnout v zero-torque a přepnout do debug mode pomocí L2+R2, jinak si vestavěný motion controller a policy konkurují o motory. Postup sítě a debug mode je stejný jako v návodu pro programování G1.
Rozdíl mezi simulací a realitou se neuzavře lepším videem. ASAP (RSS 2025) vychází z policy motion trackingu trénovaných v simulaci a přidává reziduální model akcí, trénovaný s daty sebranými na robotu, aby kompenzoval rozdíl v dynamice. Práce je vyhodnocena na G1 a uvádí nižší chybu trackingu než system identification a domain randomization. V praxi: počítejte s druhou fází ladění na robotu, ne s přímým přenosem.
I fyzický model se počítá. G1 z MuJoCo Menagerie je zjednodušený MJCF, odvozený z veřejného souboru unitree_ros, s licencí BSD-3-Clause. Model MJX byl přenesen na reálný hardware v MuJoCo Playground: je to dobrý výchozí bod, ale aktuátory a zisky je třeba ověřit na vašem exempláři.
Limity: co video neřeší
- Síly a kontakty. Video dává kinematiku, ne točivé momenty, tření nebo kontaktní síly. Manipulace a úchopy zůstávají mimo pipeline samotného motion trackingu.
- Měřítko a kamera. Video s pohybující se kamerou nebo bez metrických referencí vytváří nejednoznačné trajektorie; retargeting měřítko nevymyslí.
- Jeden klip, jedna dovednost. Tracking task v mjlab trénuje na jedné reference motion. Pro více dovedností je potřeba multi-clip dataset a trénink, který je kombinuje.
- Kvalita retargetingu. GMR uvádí, že některé pohyby s výchozí konfigurací vycházejí špatně: před tréninkem je třeba je zkontrolovat v MuJoCo.
- Bezpečnost. Policy není bezpečnostní funkce: nenahrazuje ochranné prostředky. První testy se zavěšeným robotem, volným prostorem a osobou u ovladače.
Kolik stojí začít
Potřebujete G1 EDU: karta Unitree uvádí vlastní vývoj softwaru jen u této verze. V ceníku se rodina G1 pohybuje od 19 809,32 € do 90 829,38 €, bez DPH. G1 Edu Standard (G1-U1) s 23 DoF a výpočetním modulem Jetson Orin NX stojí 38 004,54 €. Rozdíly mezi U1, U2 a verzemi s rukama jsou v návodu kterou verzi G1 zvolit; celá řada je na Unitree G1.
Abra Robotics poskytuje řadu Unitree i v Česku a na Slovensku, s podporou v angličtině, a jako samostatnou službu nabízí školení a vývoj na SDK. Pro laboratoře, které začínají od nuly, návod ROS 2 na robotech Unitree pokrývá síť a první topic; kontext výzkumu najdete na stránce Univerzity a výzkum.
Časté dotazy
Co Unitree G1 s motion imitation umí?
Naučí se reprodukovat lidský pohyb zaznamenaný na videu. Policy ovládá klouby robota, nerozpoznává objekty ani nerozhoduje o úloze.
Stačí jedno video k tréninku G1?
Stačí pro jednu dovednost, ne pro obecné chování. I tak je potřeba retargeting, trénink v simulaci a testy na robotu.
Je pro tuto pipeline potřeba Unitree G1 EDU?
Ano, pro nahrání vlastní policy potřebujete SDK a vývojový počítač, které jsou jen u verzí EDU. Karta Unitree nepočítá s vlastním vývojem softwaru u základního G1.
Kolik stojí Unitree G1 pro tuto práci?
V ceníku se rodina G1 pohybuje od 19 809,32 € do 90 829,38 €, bez DPH. Pro pipeline je potřeba verze EDU: G1 Edu Standard (G1-U1) stojí 38 004,54 €.
Kde policy běží?
Na PC s Ubuntu připojeném k G1 přes Ethernet: program v C++ načte policy ONNX a posílá příkazy přes unitree_sdk2. Nejprve se testuje v unitree_mujoco, poté na zavěšeném robotu v debug mode.
Zdroje
- Unitree, oficiální karta G1 (DoF, hmotnost, výška, vývoj softwaru jen u EDU)
- Unitree, unitree_rl_mjlab (G1 tasky, konverze motion, nasazení a debug mode)
- mujocolab, mjlab a příručka Motion Imitation
- Yanjie Ze et al., GMR: General Motion Retargeting (README, podporovaní roboti, CPU benchmark)
- Shen et al., GVHMR: World-Grounded Human Motion Recovery via Gravity-View Coordinates, SIGGRAPH Asia 2024
- Allshire, Choi et al., VideoMimic: Visual Imitation Enables Contextual Humanoid Control, CoRL 2025; kód na GitHub
- Liao et al., BeyondMimic: From Motion Tracking to Versatile Humanoid Control via Guided Diffusion, arXiv:2508.08241
- He et al., ASAP: Aligning Simulation and Real-World Physics for Learning Agile Humanoid Whole-Body Skills, arXiv:2502.01143
- Google DeepMind, Unitree G1 Description (MJCF), MuJoCo Menagerie