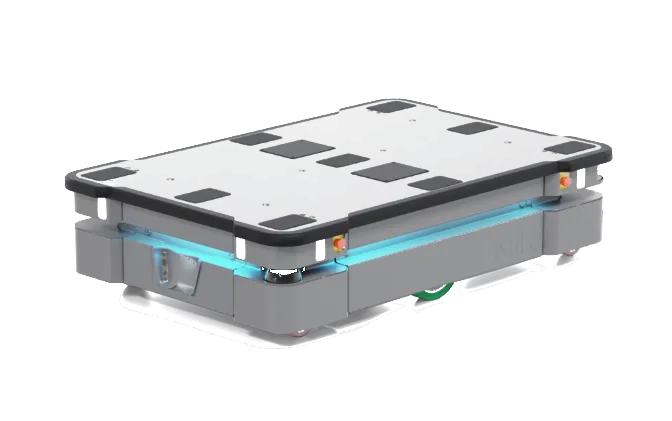
AMR robot vs AGV: rozhodnutí závisí na jedné věci, zda je trasa robota pevnou součástí provozu, nebo se musí přizpůsobovat měnícím se tokům. Na této odpovědi závisí infrastruktura, správa flotily, uvedení do provozu i struktura nákladů. Srovnání vychází z dokumentace výrobců a z normy platné pro vozíky bez řidiče.
AMR robot vs AGV: rozdíl, který rozhoduje
AGV (Automated Guided Vehicle) sleduje trasu definovanou na podlaze. Vodicí linii může tvořit magnetický pásek, magnetický drát, QR kód nebo optická čára. AMR (Autonomous Mobile Robot) takovou vodicí linii nepotřebuje: vytváří mapu prostředí, lokalizuje se v ní a plánuje trasu. Rozdíl je vidět v praxi, když paleta zablokuje koridor: AGV se obvykle zastaví a čeká, AMR vypočítá objížďku.
| Vlastnost | AGV | AMR |
|---|---|---|
| Navigace | Pevná trasa: pásek, drát, QR nebo optická čára | Mapa a SLAM s přepočtem trasy |
| Infrastruktura | Vodicí linie na podlaze a úpravy prostoru | Síť, mapa, nabíjení a předávací místa |
| Překážka na trase | Obvykle se zastaví a čeká | Objede ji nebo změní trasu |
| Měnící se layout | Vyžaduje nové vodicí linie | Vyžaduje novou mapu nebo úpravu softwaru |
| Flotila | Definované sekvence a trasy | Dynamicky přidělované mise |
| Silná stránka | Opakovatelnost na známé trase | Flexibilita na proměnlivých trasách |
Rozlišení není vždy ostré. Neura Robotics například u MAV uvádí dva režimy navigace: s pevnými trasami a s volnou navigací. Stejné vozidlo může podle konfigurace pracovat spíš jako AGV nebo jako AMR. Označení na produktovém listu proto hraje menší roli.
Navigace s pevnou trasou versus SLAM
SLAM znamená Simultaneous Localization and Mapping: robot vytváří mapu za pohybu a používá ji k určení své polohy. LiDAR a 3D kamery měří prostředí, software porovnává naměřená data s mapou a opravuje polohu. AMR tak může změnit cíl, aniž by se musel předělávat provoz.
AGV pracuje opačně: trasa je známá a robot ji sleduje. Chování je předvídatelné, ale automatizace zůstává svázaná s fyzickou polohou vodicích linií. Pokud přesunete linku nebo přidáte koridor, musíte přesunout pásek, drát nebo kódy, s úpravami prostoru a novým ověřením.
Navigace SLAM závisí na aktuální mapě, na površích čitelných pro senzory a na stabilním prostředí. Sklo, lesklé povrchy, naleštěné podlahy a materiál mimo určené místo mohou lokalizaci zmást: prohlídka a zkouška v provozu rozhodují víc než produktový list.
Potřebná infrastruktura
AGV vyžaduje fyzické vodicí linie a údržbu. AMR vodicí linie nevyžaduje, ale potřebuje spolehlivou Wi-Fi síť podél trasy, protože flotila si vyměňuje mise a stav s řídicím systémem. Dále jsou potřeba nabíjecí stanice, předávací místa, případné nástavby a připravený prostor.
AMR infrastrukturu neruší: nahrazuje vodicí linie na podlaze sítí, mapou, nabíjením a předávacími místy, které se aktualizují s projektem. MiR mluví o žádných významných úpravách, ne o absenci požadavků: síť, nabíjení a nakládací místa zůstávají položkami projektu.
Bezpečnost prostoru je součástí projektu. ISO 3691-4:2023 požaduje zohlednit podmínky provozní zóny a věnuje jednu přílohu její přípravě. Pěší zóny, křižovatky, dveře, výtahy a slepá místa se musí navrhovat společně s robotem, ne dodatečně. Platí to pro AMR i AGV.
Měnící se layout a flexibilita
Pokud se layout mění často, má AMR konkrétní výhodu. Přesunout pracoviště, přidat odběrné místo nebo změnit směr toku vyžaduje novou mapu a úpravu misí, ne nové vodicí linie. V provozu s proměnlivými zakázkami robot nevyžaduje nové vodicí linie při každé změně.
Pokud je layout stabilní, výhoda se zmenšuje. AGV na trase, která se nemění, nabízí opakovatelné chování a jednoduché řízení. Tam, kde je trasa součástí procesu, může AGV zůstat nejpřímějším řešením: flexibilita se platí senzory a softwarem a má smysl jen tehdy, když ji využijete.
Mezilehlé řešení: pevná trasa pro hlavní toky a autonomní roboti pro odbočky a proměnlivé zásobování. Software flotily musí komunikovat s oběma. VDA 5050 je otevřené rozhraní mezi centrálním řízením a mobilními roboty; aktuální verze je 3.0.0 z března 2026. KUKA ji například používá k integraci AMR, AGV a průmyslových vozíků v jednom systému pro správu flotily.
Propustnost a správa flotily
Maximální rychlost o propustnosti mnoho neříká. Rozhoduje vzdálenost, doba nakládky a vykládky, čekání na křižovatkách a dostupnost během nabíjení. Rychlejší robot stojící ve frontě není rychlejší než pomalejší robot na dobře navrženém toku.
Příklad s hypotetickými čísly: pokud mise trvá 2,5 minuty, robot teoreticky zvládne 24 misí za hodinu. V praxi se počet snižuje kvůli nabíjení, frontám a připojování. Na 100 misí za hodinu je teoreticky potřeba alespoň pět robotů, plus rezerva na špičky. Výpočet se dělá ze skutečného cyklu, ne z údaje na štítku.
Flotila mění i software. U několika AGV stačí jednoduché sekvence a priority. U mnoha AMR je potřeba přidělování misí, výpočet trasy, správa blokací, plánované nabíjení a komunikace s dveřmi, výtahy a skladem. MiR Fleet to zajišťuje pro roboty stejného výrobce; VDA 5050 definuje rozhraní mezi různými výrobci.
Bezpečnost: ISO 3691-4 platí pro oba
Obecné informace, ne právní poradenství.
Norma ISO 3691-4:2023 je referenční normou pro průmyslové vozíky bez řidiče a jejich systémy. Karta ISO uvádí mezi příklady jak AGV, tak AMR: oblast použití je společná.
Norma uvažuje celý systém, tedy řízení, vodicí prostředky a napájení; požadavky na zdroje napájení nejsou pokryty. Požaduje vyhodnotit nebezpečí provozní zóny a zónu připravit. Nevztahuje se na vozíky řízené výhradně mechanickými prostředky, jako jsou koleje nebo vodicí lišty, a nepokrývá prostředí se specifickými hygienickými požadavky, výbušnou atmosférou nebo veřejné komunikace.
V listopadu 2026 karta ISO uvádí vydání 2023 jako publikované a v revizi. Shoda robota je jedna část; bezpečnost instalace je druhá. Skenery, zóny zpomalení, rychlost, zatížení a postupy obnovení provozu se musí ověřit v konkrétním provozu. Výrobce může deklarovat 360° skenery a bezpečnost PL d Cat. 3 podle ISO 13849-1, jako Neura u MAV, ale vyhodnocení rizik zůstává na projektu.
Struktura nákladů
Cena robota je jen první položka. Projekt AMR nebo AGV se skládá ze součtu:
- Robot a základna. Vozidlo s nosností a rychlostí.
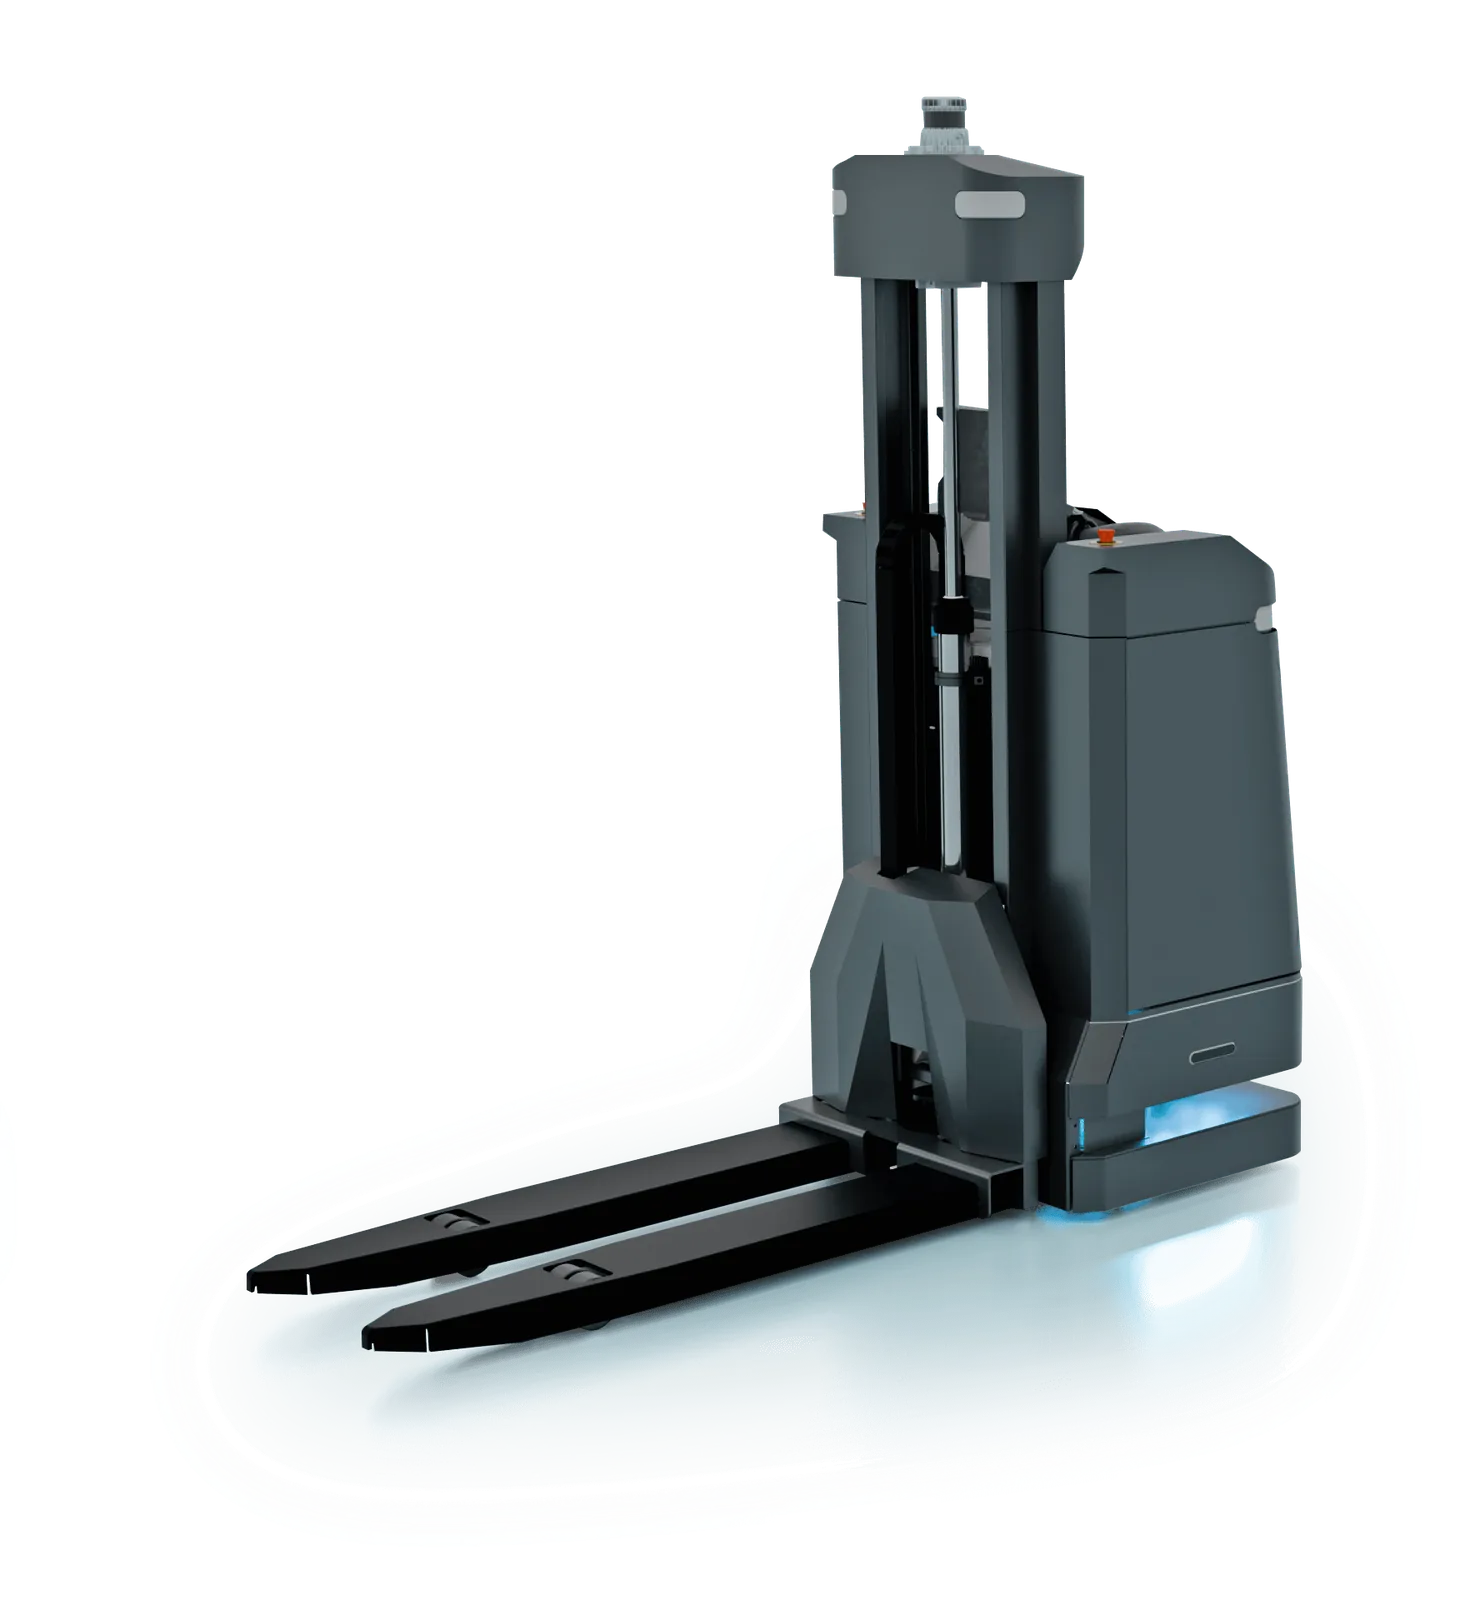
- Nástavba. Zdviž, vidlice, válečková plošina, hák nebo plošina.
- Software flotily. Mise, provoz, nabíjení a historie.
- Integrace WMS, MES nebo ERP. Pravidla, podle kterých se objednávky mění na mise.
- Nabíjení. Stanice, baterie a případné kontaktní nabíjení.
- Prohlídka a uvedení do provozu. Zaměření, mapa, zkoušky a školení.
- Bezpečnost. Skenery, zóny, zábrany a vyhodnocení rizik prostoru.
- Údržba a náhradní díly. V čase, ne jen při spuštění.
V ceníku Abra se rodina AMR pohybuje od 16 999 € pro AutoXing Juno Plus do 164 430 € pro MiR1200 Pallet Jack EU, bez DPH. Jsou to ceny samotného robota: prohlídka, studie proveditelnosti, integrace WMS/MES/ERP, software flotily, nabíjecí stanice, nástavby a uvedení do provozu se nabízejí zvlášť. U AGV je třeba do rozpočtu zahrnout i vodicí linie, jejich pokládku a úpravy prostoru.

Kdy zůstává AGV správnou volbou
AGV zůstává správnou volbou, když je trasa stabilní a je součástí procesu:
- Pevný a opakující se tok. Materiál jde vždy ze stejného místa na stejné místo.
- Layout, který se nemění. Pracoviště zůstávají na místě roky.
- Vodicí linie už existují. Provoz už má pásky nebo dráty a údržba je zvládnutá.
- Jednoduché řízení. Provoz je omezený a nejsou potřeba dynamické mise.
- Opakovatelnost zastavovacího bodu. Náklad vždy vyžaduje stejné polohování.
V těchto případech AMR přidává senzory a software, které nevyužijete. Pokud jsou výjimky časté nebo se trasa mění se zakázkami, AGV se stává omezením. Počítejte, kolikrát za rok se trasa změní a kdo platí odstavení provozu kvůli přesunu vodicích linií.
Jak rozhodnout v praxi
- Zmapujte skutečné toky. Zdroj, cíl, frekvence, hmotnost a typ nákladu.
- Spočítejte, kolikrát se layout změní. Pokud často, AMR má výhodu; pokud ne, AGV může stačit.
- Ověřte prostor. Podlaha, koridory, dveře, výtahy, křižovatky a slepá místa.
- Zkontrolujte síť a nabíjení. Stabilní Wi-Fi, stanice, doba nabíjení a směny.
- Ptejte se na celkové náklady. Robot, nástavba, flotila, integrace, bezpečnost a údržba.
Pro aplikace ve výrobě a skladu s coboty a AMR ve stejném provozu viz Výroba a logistika. Pokud je přeprava jen částí cyklu a je třeba také manipulovat, srovnání se rozšiřuje na coboty. Pro volbu mezi mobilním a humanoidním robotem objasňuje článek humanoidi vs tradiční robotika úlohy, ve kterých se dvounohý robot nevyplatí.
Co dělá Abra Robotics
Abra Robotics nabízí AMR, coboty a roboty Unitree a provází projekt od analýzy toků až po uvedení do provozu. Pro srovnání AMR a AGV je potřeba půdorys, břemena, frekvence a směny: s těmito údaji je jasné, zda je trasa stabilní, nebo zda je potřeba robot, který trasu přepočítává. Katalog je na stránce AMR; začít od procesu pomůže assessment. Řadu Unitree nabízíme také pro Česko a Slovensko, s podporou v angličtině.
Časté dotazy
Co znamená AMR robot?
AMR robot je autonomní mobilní robot: pohybuje se bez fyzických vodicích linií, vytváří mapu prostředí a používá ji k lokalizaci a plánování trasy. Zkratka znamená Autonomous Mobile Robot.
AMR robot vs AGV: které se vyplatí?
Záleží na tom, jak moc se mění layout a kolik infrastruktury chcete instalovat. AMR se vyplatí na proměnlivých trasách a v měnícím se layoutu; AGV na stabilních tocích a pevných trasách, zejména pokud vodicí linie už existují.
Kolik stojí AMR robot?
V ceníku Abra se rodina AMR pohybuje od 16 999 € do 164 430 € bez DPH, za samotný robot. Software flotily, integrace WMS/MES, nabíjení, nástavby a uvedení do provozu se nabízejí zvlášť.
Potřebuje AMR infrastrukturu?
Nevyžaduje vodicí linie na podlaze jako AGV, ale potřebuje aktuální mapu, spolehlivou Wi-Fi síť, nabíjecí stanice, předávací místa a prostor připravený podle vyhodnocení rizik.
Platí ISO 3691-4 i pro AMR?
Ano. ISO 3691-4:2023 pokrývá průmyslové vozíky bez řidiče a jejich systémy a výslovně uvádí jak AGV, tak AMR. Bezpečnost konkrétní instalace se však ověřuje v projektu.
Zdroje
- ISO, ISO 3691-4:2023, Industrial trucks: Safety requirements and verification, Part 4: Driverless industrial trucks and their systems
- KUKA, AGV vs. AMR: rozdíly, aplikace, náklady a podpora rozhodování
- Mobile Industrial Robots, AMR vs AGV: klíčové rozdíly
- VDA, VDA 5050, rozhraní pro komunikaci mezi mobilními roboty a řízením flotily
- Mobile Industrial Robots, MiR600, oficiální produktový list (600 kg, 2,0 m/s, IP52, ISO 3691-4)
- Neura Robotics, MAV, oficiální produktový list (pevná nebo volná navigace, bezpečnost PL d Cat. 3)