La pipeline abierta para la imitación de movimiento del Unitree G1 en MuJoCo parte de un vídeo y llega a una política que mueve las articulaciones del robot. No es un producto listo: es una cadena de herramientas de código abierto, cada una con un formato de entrada preciso. El resultado depende de la calidad del movimiento grabado.
Unitree G1: imitación de movimiento en MuJoCo, las cuatro etapas
La cadena más directa usa tres proyectos separados para pose, retargeting y entrenamiento, y después el SDK de Unitree para el robot. VideoMimic, el trabajo de UC Berkeley presentado en CoRL 2025, agrupa las dos primeras etapas y reconstruye también el entorno, pero sigue siendo un proyecto de investigación. Para un laboratorio que quiera controlar cada paso, conviene la vía por componentes.
| Etapa | Herramienta | Entrada | Salida |
|---|---|---|---|
| 1. Pose | GVHMR | Vídeo monocular | SMPL-X en la cámara y trayectoria en el mundo |
| 2. Retargeting | GMR | SMPL-X, AMASS, BVH, FBX | Trayectoria de las articulaciones del G1 |
| 3. RL | mjlab / unitree_rl_mjlab | CSV o NPZ del movimiento | Política ONNX |
| 4. Despliegue | unitree_sdk2 + unitree_mujoco | Política ONNX | Comandos de bajo nivel en el G1 |
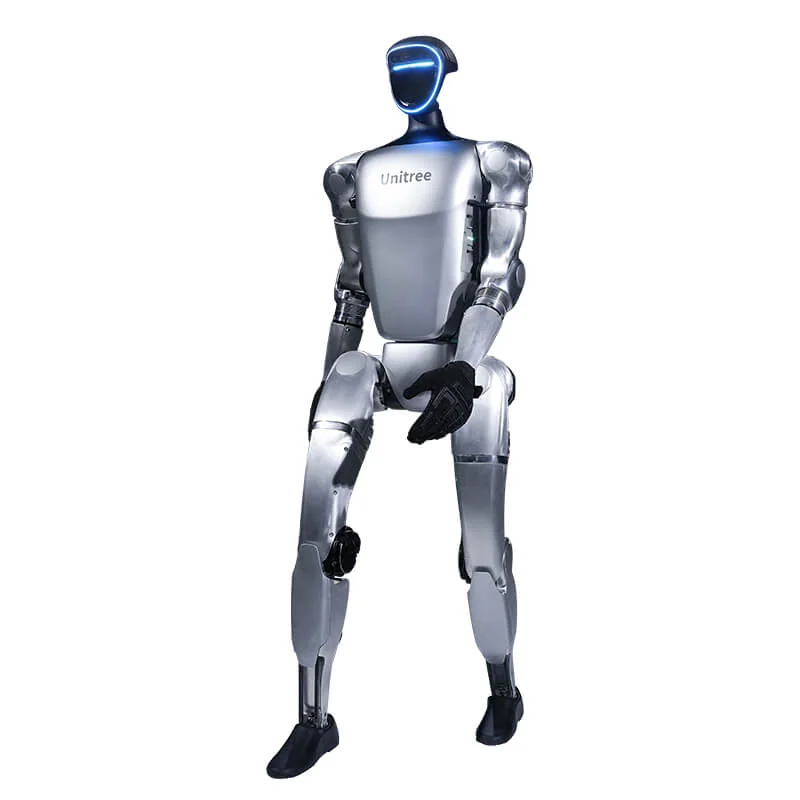
El G1 mide 1.320 mm de pie y pesa unos 35 kg en la versión base, 35 kg o más en las EDU. Tiene 23 grados de libertad en la versión base; las EDU llegan a 43 con las manos. Por eso el retargeting debe decidir qué hacer con los dedos cuando el vídeo no los muestra.
Etapa 1: estimar la pose humana a partir del vídeo
GVHMR (SIGGRAPH Asia 2024) obtiene el movimiento humano de un vídeo monocular y devuelve los parámetros SMPL-X en la cámara y la trayectoria global en el mundo. El método estima la pose en un sistema "gravity-view", construido con la dirección de la gravedad y la dirección de la cámara, y esto reduce la acumulación de error típica de los métodos autorregresivos. En la página del proyecto los autores declaran 280 ms para un vídeo de 1.430 fotogramas en una RTX 4090, excluido el preprocesamiento (tracking 2D, features, rotación relativa de la cámara).
El límite práctico está todo en el preprocesamiento: tracking 2D, features, rotación relativa de la cámara. Si la cámara se mueve, la escala es ambigua y los pies resbalan, el retargeting hereda el error. Por eso VideoMimic reconstruye a la vez persona y entorno: el punto de contacto con escaleras y sillas pasa a formar parte del problema, no un detalle que corregir después. El repositorio es MIT y la pipeline real2sim acepta explícitamente el robot g1.
Etapa 2: retargeting del cuerpo humano al G1
GMR (ICRA 2026, licencia MIT) resuelve el problema inverso: lleva una trayectoria humana a las coordenadas generalizadas del robot. Admite SMPL-X y AMASS, BVH LAFAN1 y Nokov, FBX OptiTrack y streaming PICO. Para el G1 cubre la configuración de 29 DoF y la de 43 DoF con las manos. El solver usa mink y MuJoCo, limita la velocidad de los motores y visualiza el resultado en una ventana de MuJoCo.
La velocidad declarada es de 35-45 FPS en un Intel i9-13900K y 60-70 FPS en un Threadripper 7960X, así que el retargeting se ejecuta en CPU sin GPU. GMR integra también GVHMR: el comando scripts/gvhmr_to_robot.py --gvhmr_pred_file hmr4d_results.pt --robot unitree_g1 lee el archivo producido por GVHMR y genera el movimiento del robot. Los autores advierten de que una sola configuración no funciona bien en todos los movimientos: algunos clips hay que revisarlos a mano.
Etapa 3: reinforcement learning en MuJoCo con mjlab
mjlab (Apache 2.0) combina la API con gestores de Isaac Lab con MuJoCo Warp. El entrenamiento requiere una GPU NVIDIA; en macOS solo se puede evaluar una política. La tarea Mjlab-Tracking-Flat-Unitree-G1 entrena al G1 para seguir una referencia de movimiento; en los ejemplos se lanzan 4.096 entornos paralelos, y la guía oficial describe la conversión CSV-NPZ y el registro de WandB.
Un detalle práctico: el NPZ contiene posiciones y cuaterniones indexados por número de body, y MuJoCo y PhysX asignan índices distintos. Si se convierte el movimiento con un script de Isaac Lab y se carga en mjlab, los objetivos acaban en los bodies equivocados y el entrenamiento no converge. Conviene usar mjlab.scripts.csv_to_npz.
Quien quiera la versión mantenida por Unitree usa unitree_rl_mjlab: mismas tareas de tracking para G1 de 29 y 23 DoF, más tareas de locomoción para Go2, A2, R1 y H1-2; el repositorio también lista As2 y H2 entre los robots compatibles. El proyecto deriva de mjlab, whole_body_tracking y rsl_rl, y exporta policy.onnx durante el entrenamiento. La base teórica es BeyondMimic: una formulación compacta de motion tracking, con hiperparámetros compartidos, que sobre la misma configuración cubre ruedas aéreas, patadas giratorias y sprints.
Etapa 4: del simulador al G1 real
El despliegue pasa por unitree_sdk2 y por un programa C++ que carga la política ONNX y publica en rt/lowcmd. Primero se prueba en unitree_mujoco, luego en el robot colgado. En el repositorio de Unitree la red del PC es 192.168.123.222 con máscara 255.255.255.0; el robot debe encenderse en zero-torque y ponerse en debug mode con L2+R2, de lo contrario el motion controller integrado y la política se disputan los motores. El procedimiento de red y debug es el mismo que se describe en la guía para programar el G1.
La brecha entre simulación y realidad no se cierra con un vídeo mejor. ASAP (RSS 2025) parte de políticas de motion tracking entrenadas en simulación y añade un modelo residual de las acciones, entrenado con datos recogidos en el robot, para compensar la diferencia de dinámica. El trabajo se evalúa en el G1 y declara un error de tracking menor que la identificación de sistemas y la aleatorización de dominio. En la práctica: hay que contar con una segunda fase de ajuste en el robot, no con una transferencia directa.
También cuenta el modelo físico. El G1 de MuJoCo Menagerie es un MJCF simplificado, derivado del archivo público de unitree_ros, con licencia BSD-3-Clause. El modelo MJX se ha transferido a hardware real en MuJoCo Playground: es un buen punto de partida, pero los actuadores y las ganancias hay que verificarlos en su unidad.
Límites: lo que no resuelve un vídeo
- Fuerzas y contactos. El vídeo da cinemática, no pares, fricción ni fuerzas de contacto. La manipulación y las presas quedan fuera de una pipeline de solo motion tracking.
- Escala y cámara. Un vídeo con cámara en movimiento o sin referencias métricas produce trayectorias ambiguas; el retargeting no puede inventar la escala.
- Un clip, una skill. La tarea de tracking de mjlab entrena sobre una referencia de movimiento. Para más habilidades hace falta un dataset multi-clip y un entrenamiento que las combine.
- Calidad del retargeting. GMR declara que algunos movimientos salen mal con la configuración predeterminada: hay que revisarlos en MuJoCo antes del entrenamiento.
- Seguridad. La política no es una función de seguridad: no sustituye los dispositivos de protección. Primeras pruebas con el robot colgado, zona libre y una persona con el mando.
Cuánto cuesta empezar
Se necesita un G1 EDU: la ficha de Unitree indica el desarrollo de software propio solo en esta versión. En tarifa, la familia G1 va de 19.809,32 € a 90.829,38 €, sin IVA. El G1 Edu Standard (G1-U1), con 23 DoF y módulo de cálculo Jetson Orin NX, cuesta 38.004,54 €. Las diferencias entre U1, U2 y las versiones con manos están en la guía cuál versión del G1 elegir; la gama completa está en Unitree G1.
Abra Robotics suministra la gama Unitree, incluidos los G1 EDU, también en España, con soporte en inglés, y como servicio aparte ofrece formación y desarrollo sobre SDK. Para los laboratorios que empiezan desde cero, la guía ROS 2 en robots Unitree cubre red y primer topic; para el contexto de investigación está la página Universidades e Investigación.
Preguntas frecuentes
¿Qué hace el Unitree G1 con la imitación de movimiento?
Aprende a reproducir un movimiento humano grabado en vídeo. La política manda en las articulaciones del robot, no reconoce objetos ni decide la tarea.
¿Basta un solo vídeo para entrenar el G1?
Basta para una sola habilidad, no para un comportamiento general. Hacen falta igualmente retargeting, entrenamiento en simulación y pruebas en el robot.
¿Hace falta un Unitree G1 EDU para esta pipeline?
Sí, para cargar una política propia hacen falta SDK y ordenador de desarrollo, previstos solo en las versiones EDU. La ficha de Unitree no contempla el desarrollo de software propio en el G1 base.
¿Cuánto cuesta un Unitree G1 para este trabajo?
En tarifa, la familia G1 va de 19.809,32 € a 90.829,38 €, sin IVA. Para la pipeline hace falta una versión EDU: el G1 Edu Standard (G1-U1) cuesta 38.004,54 €.
¿Dónde se ejecuta la política?
En un PC Ubuntu conectado al G1 por Ethernet: un programa C++ carga la política ONNX y envía los comandos con unitree_sdk2. Primero se prueba en unitree_mujoco y luego en el robot colgado, en debug mode.
Fuentes
- Unitree, ficha oficial del G1 (DoF, peso, altura, desarrollo de software solo en EDU)
- Unitree, unitree_rl_mjlab (tareas G1, conversión de movimiento, despliegue y debug mode)
- mujocolab, mjlab y guía Motion Imitation
- Yanjie Ze et al., GMR: General Motion Retargeting (README, robots compatibles, benchmark de CPU)
- Shen et al., GVHMR: World-Grounded Human Motion Recovery via Gravity-View Coordinates, SIGGRAPH Asia 2024
- Allshire, Choi et al., VideoMimic: Visual Imitation Enables Contextual Humanoid Control, CoRL 2025; código en GitHub
- Liao et al., BeyondMimic: From Motion Tracking to Versatile Humanoid Control via Guided Diffusion, arXiv:2508.08241
- He et al., ASAP: Aligning Simulation and Real-World Physics for Learning Agile Humanoid Whole-Body Skills, arXiv:2502.01143
- Google DeepMind, Unitree G1 Description (MJCF), MuJoCo Menagerie